 أتمتة Jiuju

مردود المحركات الدقيقة يتعثر عند المواد الواردة: من أين تبدأ جيوجو فحص الخط
339微型电机产线上,久巨把来料一致性排在良率原因第一位,不是设备精度。微型件的公差要按相对值看。
عرض النص الكامل靠工装做物理防错,不靠人眼。管状电机的行星减速段零件小、级数多,正装反装都能塞进去,装反之后电机照样转,只是受力面反了,空载电流和噪音都正常。等装到窗帘上跑几百个来回才出异响,那时已经整批出去了。

行星架与齿圈的定位特征是对称的,反装后仍能啮合,啮合位置只差一个相位。空载测试测的是电流和转速,两项都正常;噪音在低速轻载下也不明显。真正暴露要等长期往复运行,齿面偏磨到一定程度才开始响。
定位销——做成不对称销位,反装物理上塞不进,最稳,成本也最低;工装限位——零件只有一个姿态能落进工装;顺序联锁——上一工位未确认,下一工位不开机。三种里优先做定位销,另外两种是补充,因为传感器会失效、人会绕过。
定子入管、转子与丝杠连接、行星级逐级装入、限位开关设定、端盖压装、空载跑合。限位设定必须在减速段装完之后,因为行程由丝杠导程与齿轮比共同决定,减速段没装完就设,等于凭猜。设定之后要空跑一个完整行程确认,行程不到头就停,说明减速比或丝杠导程用错了。

定期用反向试件做验证:故意装一件反的,看产线是否拦住。不做这个验证,防错销磨平了、传感器漂了都没人知道,装置还在,功能已经没了。这一条最容易被当成形式,出问题时才发现防错早就不生效。验证频次按班次和换型定,换型之后必须重验一次,因为工装动过。验证记录要留,这是防错体系站不站得住的直接证据。
本文不给减速比、行程与噪音数值,按产品规格定。定子绕线、内转子磁钢装配与检测分别见 ماكينة لف الأسلاك الأوتوماتيكية بالكامل、内转子点胶插磁钢机 与 كاشف مغناطيسي للطاولة。如果产品是交流管状电机(无行程电子限位),防错重点转移到限位凸轮与离合器,本文的定位销做法不适用。

问:防错销会不会影响装配效率?
答:会增加对准动作,但比返修一批的成本低得多。销位做成导向锥面,对准时间可以压到很短。
问:装反的件能返修吗?
答:能拆,但行星架与齿圈已经偏磨,返修件的寿命不可控。建议直接判废,不要混进良品。
问:视觉检测能代替工装防错吗?
答:能识别大部分反装,但对已装入壳体的不可见。工装防错在装配动作发生时就拦住,比事后检测早一步。
问:多品种共线怎么防错?
答:按机型换工装,工装与机型一对一绑定。用一套工装通吃多个机型,防错就等于没有。
问:电子限位和机械限位怎么选?
答:电子限位设定灵活、可改,机械限位不怕断电丢参数。管状电机多数两者都装,互为备份。
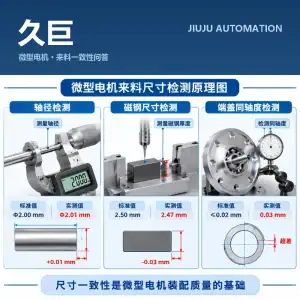
微型电机产线上,久巨把来料一致性排在良率原因第一位,不是设备精度。微型件的公差要按相对值看。
عرض النص الكامل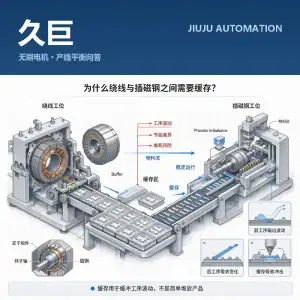
定子绕线与转子插磁钢是两条不同的工艺链,节拍很少天生相等。中间不设缓存,整线产能被慢的一段锁死。
عرض النص الكامل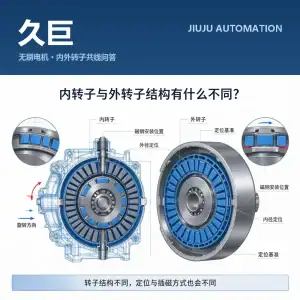
能否共线,久巨的判断标准不是夹具能不能换,而是上下料方向、抓取定位基准、检测扫描方式三项能不能同时成立。
عرض النص الكامل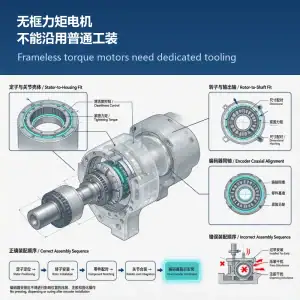
无框力矩电机只交付定子、转子和编码器三个部件,机壳、轴与轴承由关节本体提供。工装只能围着关节走,沿用普通电机以机壳定位的工装等于用错基准。
عرض النص الكامل 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt