Axialflussmotor und rahmenloser Drehmomentmotor sind derzeit die zwei zentralen Technologierouten für den Gelenkantrieb humanoider Roboter; sie unterscheiden sich deutlich in Topologie, Leistungsverhalten und Industrialisierungsfortschritt und passen zu unterschiedlichen Gelenkbedarfen und Entwicklungsphasen.
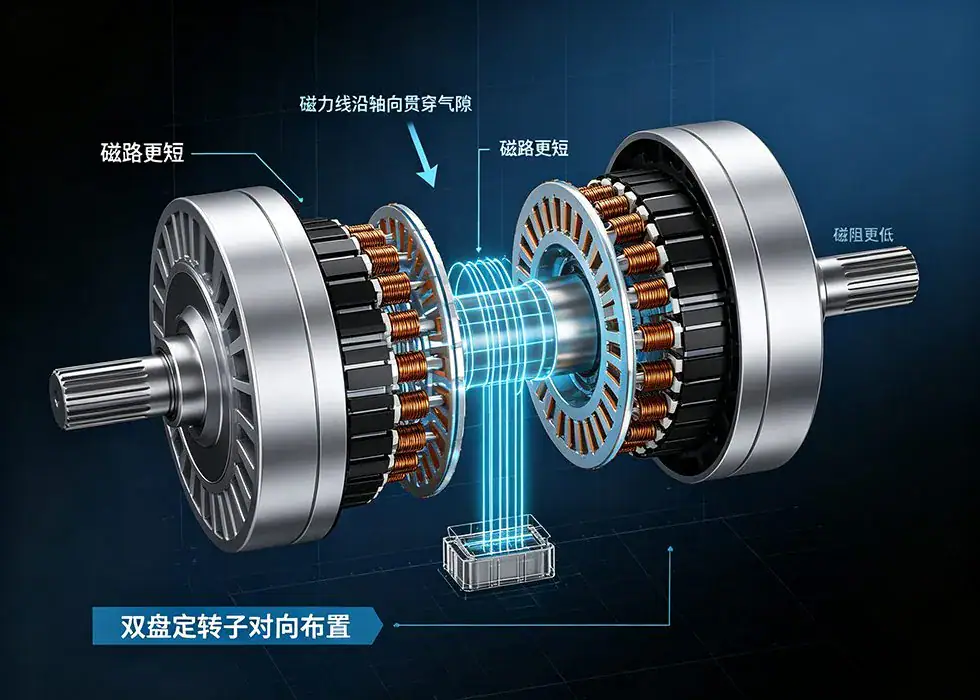
Prinzip des Magnetkreises des Axialflussmotors Magnetic Circuit Principle of Axial-Flux Motor
Topologisch verläuft die Flussrichtung des Axialflussmotors parallel zur Motorwelle; Stator und Rotor sind als zwei oder mehrere Scheiben gegenüberliegend angeordnet, das Luftspaltfeld ist axial verteilt, was gegenüber dem Radialflussmotor die Magnetkreiswege verkürzt und Reluktanzverluste senkt. Der rahmenlose Drehmomentmotor verzichtet auf Gehäuse, Lager und Abtriebswelle und behält nur Stator- und Rotorpaket; er lässt sich direkt in das Gelenk integrieren und mit dem Getriebe verbinden. Das Prinzip ähnelt dem Direktantrieb, die Drehmomentdichte ist jedoch besser.
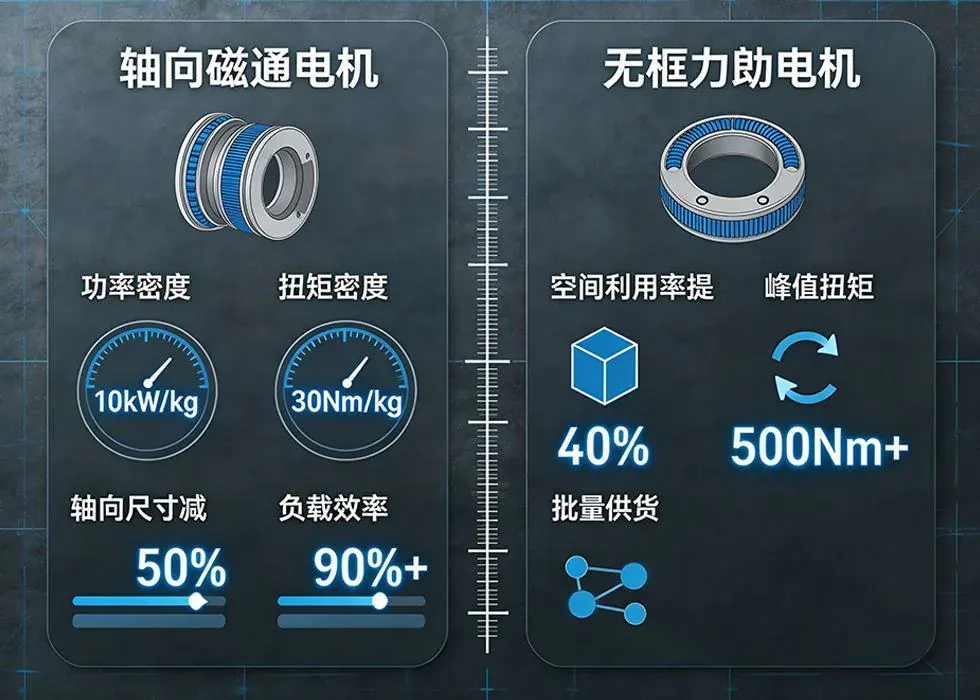
Visueller Vergleich der Leistungskennwerte beider Motortypen Visual Comparison of Performance Indicators for Two Types of Motors
Leistungsseitig liegen die Kernvorteile des Axialflussmotors in extrem hoher Leistungsdichte und flacher Bauweise. Die Leistungsdichte erreicht 10 kW/kg, die Drehmomentdichte 30 Nm/kg, die axiale Länge sinkt um 50 % gegenüber herkömmlichen Konzepten, und im Lastbereich von 20–95 % liegt der Wirkungsgrad über 90 % – passend für das häufige Anfahren und Stoppen humanoider Roboter und für die inneren Platzanforderungen der Gelenke. Die Vorteile des rahmenlosen Drehmomentmotors liegen in hoher Integration und Branchenreife: Er ist mit der Gelenkstruktur integriert ausgelegt, die Raumnutzung steigt um über 40 %, die Kraftübertragung ist spielfrei, das Spitzendrehmoment erreicht über 500 Nm; zudem ist die Lieferkette ausgebaut und die Serienlieferung etabliert – die derzeit gängige Lösung.
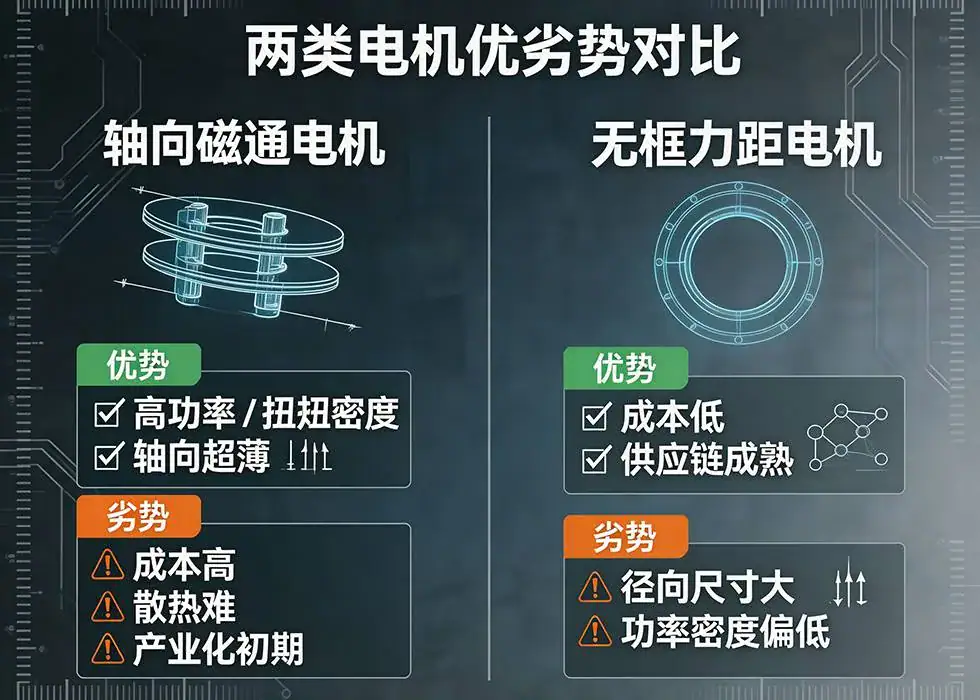
Im Vergleich der Kennzahlen ist der Axialflussmotor bei Leistungsdichte, Drehmomentdichte und axialer Länge überlegen, aber teurer und schwerer zu kühlen, die Industrialisierung steht noch am Anfang; der rahmenlose Drehmomentmotor hat niedrige Serienkosten und eine reife Lieferkette, ist aber radial größer und hat eine etwas geringere Leistungsdichte.
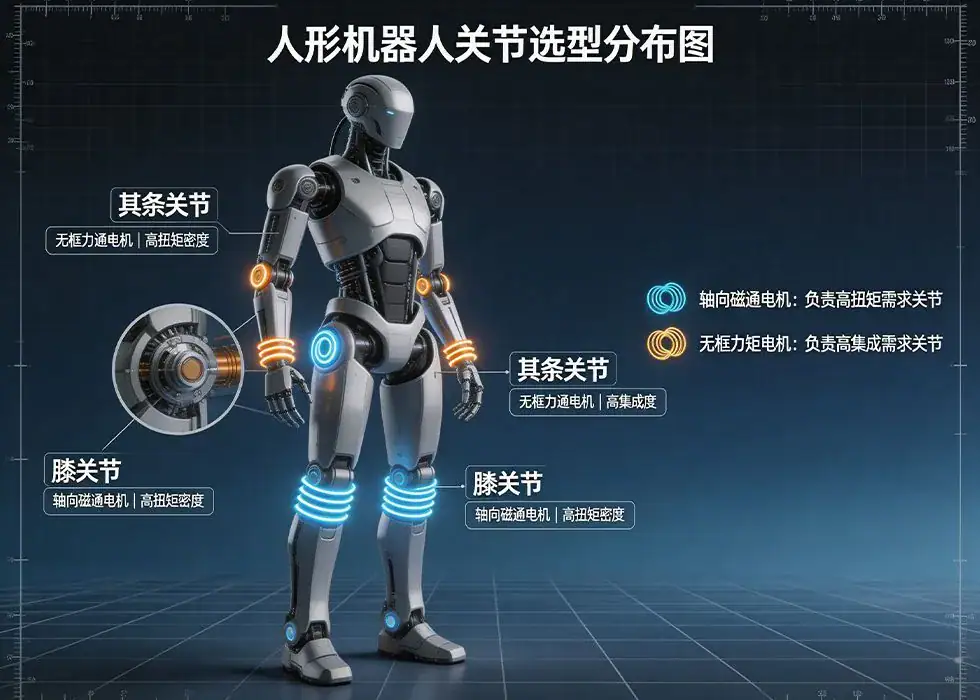
Verteilungsdiagramm der Gelenkauswahl humanoider Roboter Joint Selection Distribution Diagram of Humanoid Robots
In der Auswahllogik passen die schwer belasteten Beingelenke wie Hüfte und Knie besser zur hohen Drehmomentdichte des Axialflussmotors. Kurzfristig bleibt der rahmenlose Drehmomentmotor Marktführer; mittel- bis langfristig dürfte der Axialfluss in Hochdrehmoment-Beingelenken differenziert ersetzen, und eine Hybridlösung aus beiden könnte das Endstadium der Branche sein. Jiuju verfügt über gereifte Technologiekompetenz bei Kernprozessen wie Stator-Rotor-Magnetisierung und Präzisionsmontage beider Motortypen und kann Genauigkeitskontrolle und Serienfertigung von Gelenkmotoren unterstützen.
Häufig gestellte Fragen zur Motorautomatisierung
Videos zu Anwendungsbeispielen für die Motorautomatisierung
Brancheninformationen zur Elektromotorenindustrie
Es wurden leider keine Informationen für Sie gefunden
Es wurden leider keine Informationen für Sie gefunden
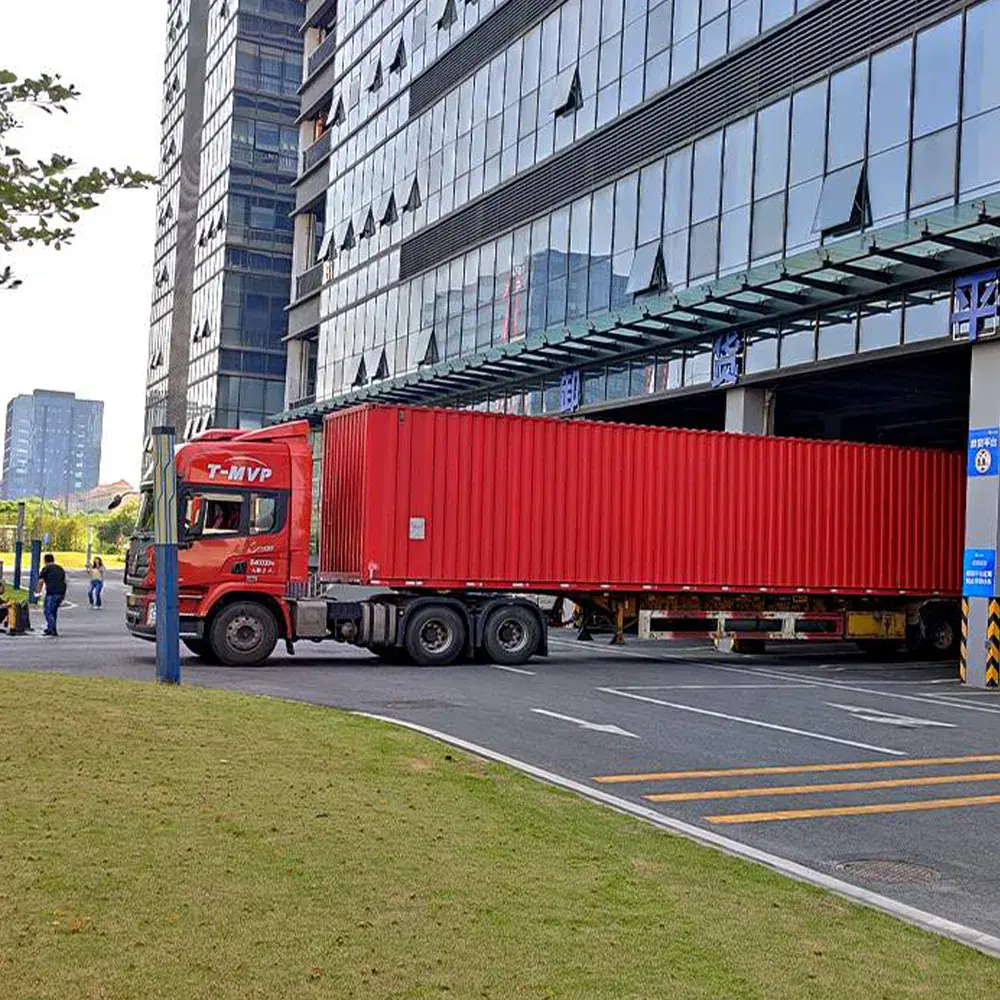
Draußen vor der Werkhalle herrscht reges Treiben am Versandplatz. Nach mehreren Runden Maschinenabnahme, Simulationsprüfung der Serienproduktion und Werksqualitätskontrolle hat eine automatische Montagelinie für Gleichstrommotoren von Jiuju den gesamten Werksausgangsprozess abgeschlossen, wurde termingerecht verladen und macht sich nun auf den Weg zum Produktionsstandort des Kunden, um dessen Projekt planmäßig in die Fertigung zu bringen.
Die mehrpolige Bauweise erzeugt eine hohe Grundfrequenz; bei Zehntausenden Umdrehungen kann die Grundfrequenz mehrere Tausend Hertz erreichen. Herkömmliche IGBTs verzeichnen sprunghaft steigende Schaltverluste und starke Erwärmung. Erst die Schaltfähigkeit im Megahertz-Bereich von Siliziumkarbid-MOSFETs ist der passende Partner für hochfrequente mehrpolige Axialflussmotoren.
Die mehrpolige Bauweise erzeugt eine hohe Grundfrequenz; bei Zehntausenden Umdrehungen kann die Grundfrequenz mehrere Tausend Hertz erreichen. Herkömmliche IGBTs verzeichnen sprunghaft steigende Schaltverluste und starke Erwärmung. Erst die Schaltfähigkeit im Megahertz-Bereich von Siliziumkarbid-MOSFETs ist der passende Partner für hochfrequente mehrpolige Axialflussmotoren.
Die mehrpolige Bauweise erzeugt eine hohe Grundfrequenz; bei Zehntausenden Umdrehungen kann die Grundfrequenz mehrere Tausend Hertz erreichen. Herkömmliche IGBTs verzeichnen sprunghaft steigende Schaltverluste und starke Erwärmung. Erst die Schaltfähigkeit im Megahertz-Bereich von Siliziumkarbid-MOSFETs ist der passende Partner für hochfrequente mehrpolige Axialflussmotoren.
Das Grundprinzip des Axialflussmotors lässt sich auf das Faraday-Scheiben-Experiment zurückführen, doch aufgrund der Herstellungsverfahren fand er lange Zeit keinen Einzug in den Mainstream der Automobilindustrie. Der Artikel beleuchtet die Entstehung dieser alten Technologie in Verbindung mit neuen Fertigungsverfahren.
 Jiuju Automation




 Spanish
 French
 Hindi