 जीयूजीयू ऑटोमेशन

直驱洗衣机电机不用皮带轮,久巨洗衣机电机装配线靠什么定心
58直驱洗衣机电机没有皮带轮,气隙均匀性完全由定子、轴承座、转子杯三处止口决定。久巨把定心控制放在压装与合装段,合装后逐台测气隙。
और पढ़ें因为空载调好的限位,带上阀杆阻力就会偏。执行器的限位由行程开关或霍尔元件感应,空载时惯性小、停得准;带载之后减速段的间隙被压缩、丝杠的回程差被压出来,实际停止位置会比设定位置多走一点。这一点偏差在阀门上就是关不严或开不到底。
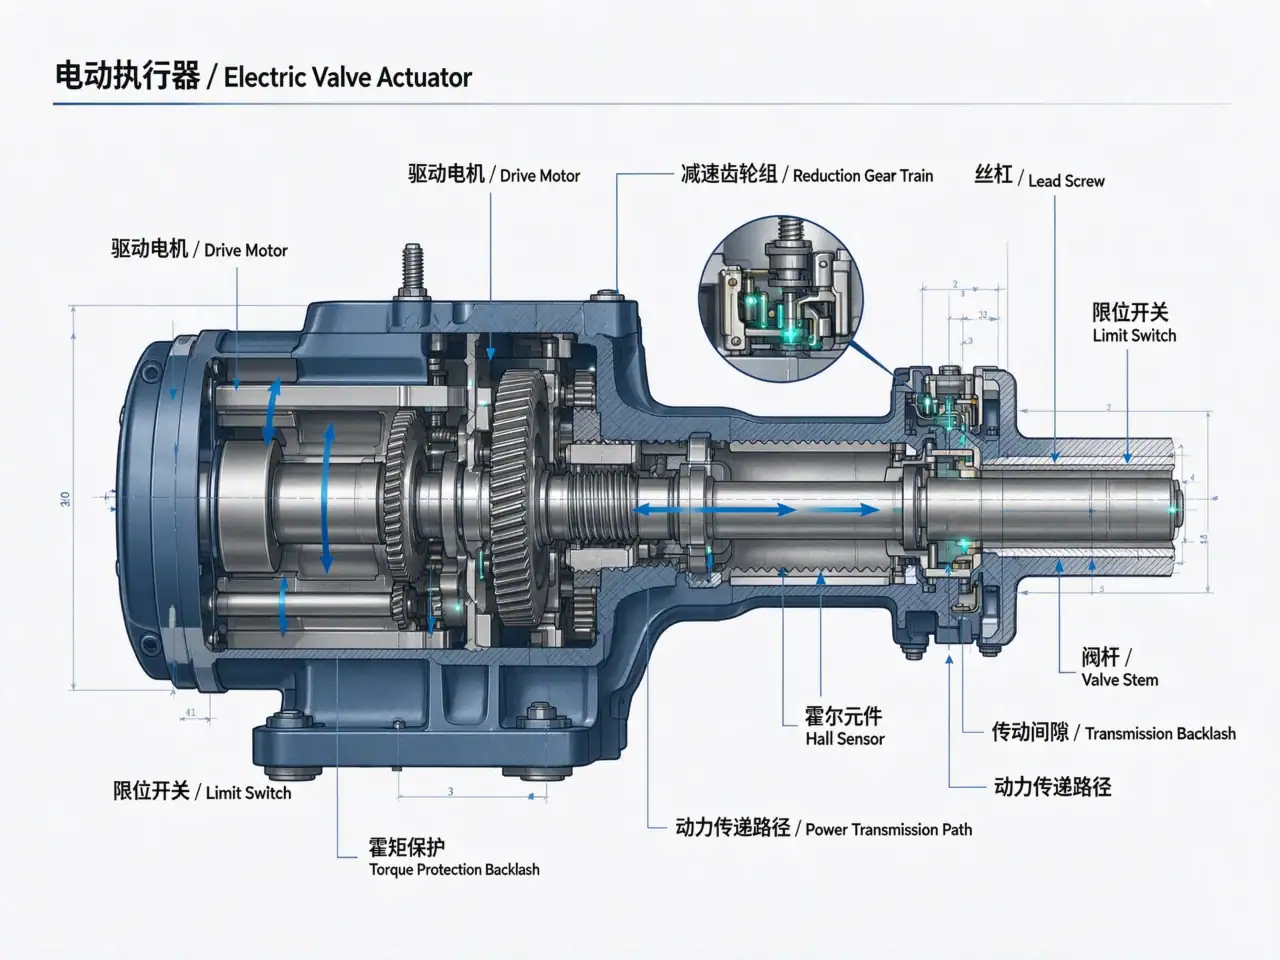
差在两处:传动链间隙被压紧,电机惯性拖行距离变长。前者是几何误差,随负载方向变化;后者是动态误差,随转速和惯量变化。两处都随负载走,所以空载调好的限位,装到阀上必然偏,偏多少取决于阀杆阻力。
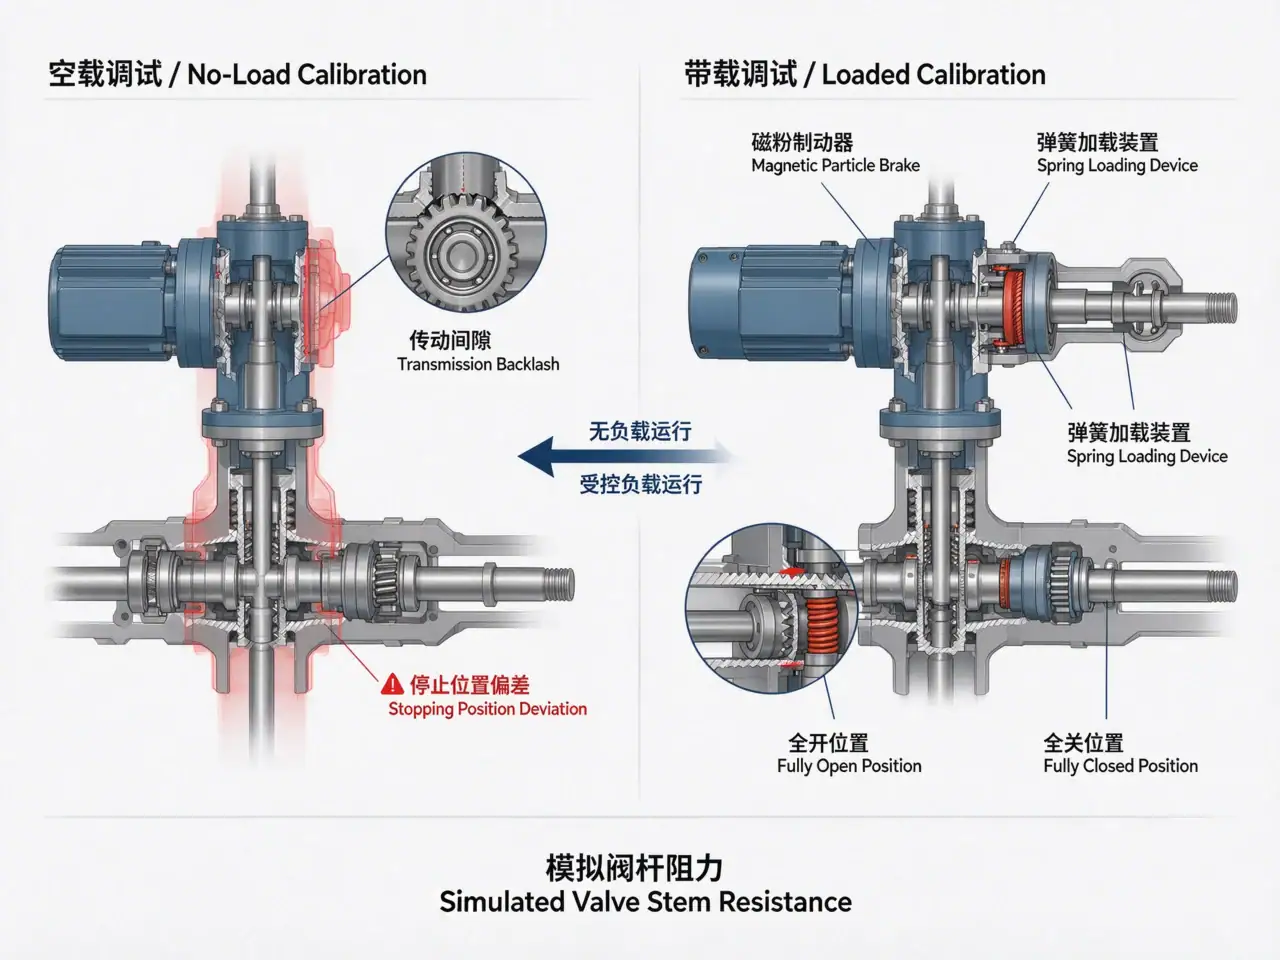
线上用磁粉制动器或弹簧加载模拟阀杆阻力,把执行器全开全关各跑若干次,再读停止位置。不加负载,测的其实是空行程——数据好看,但没有意义。负载值按产品额定推力的一个固定比例取,取多少要在工艺文件里写死。加载装置本身要定期标定,否则模拟出来的阻力逐年变小,限位又会调偏,而且偏的方向一致,容易被当成产品问题。
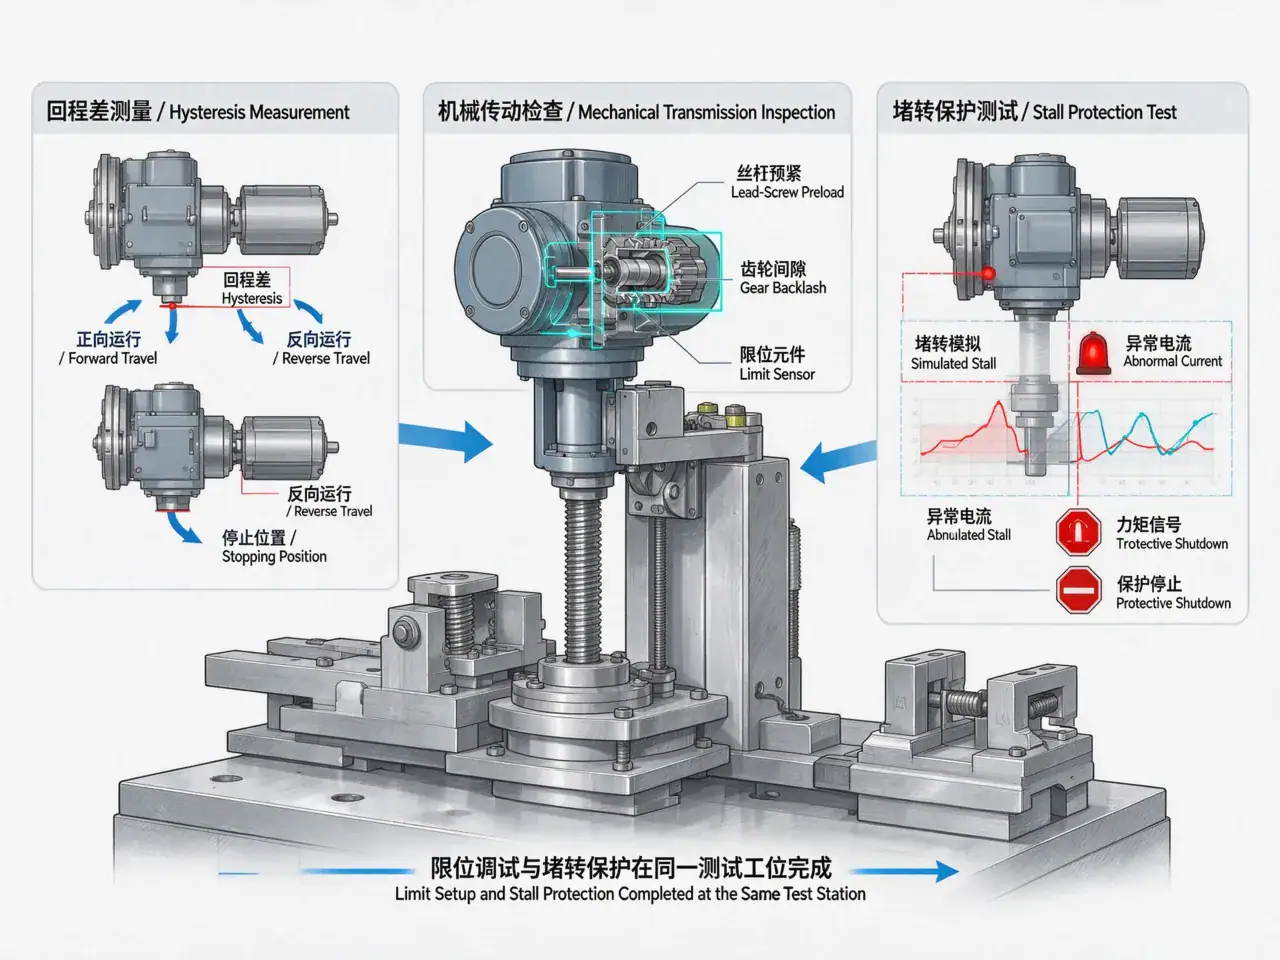
正反两个方向各测一次停止位置,差值就是回程差。超差先查丝杠预紧与齿轮间隙,再查限位元件的安装位置,最后才怀疑电机。把顺序倒过来,往往换了几个电机问题还在。
限位和堵转是同一套保护的两个入口,都靠电流或力矩信号判断。带载运行时人为制造堵转,看保护是否在规定时间内切断,与限位调整放在同一段,一次装夹就能验完两项,避免二次上电反复跑。
本文不给行程、推力和保护动作时间的数值,按产品规格与阀门标准定。电机段的绕线、内转子磁钢装配与检测见 पूर्णतः स्वचालित वाइंडिंग मशीन、内转子点胶插磁钢机 与 सतही चुंबकीय क्षेत्र डिटेक्टर,换向器段不适用本文的调试顺序。如果执行器是智能型(带位置反馈与总线通讯),标定后还要做通讯与反馈一致性校验,这一层不在本文范围内。
问:限位开关和霍尔元件怎么选?
答:机械开关抗干扰、成本低,但触点会磨损;霍尔无触点、寿命长,但对磁场与温度敏感。按动作频次和环境定。
问:回程差超差能用软件补偿吗?
答:能补一部分,但补偿掩盖的是机械问题,磨损后还会漂。优先修机械,软件只做微调。
问:为什么要空载先跑几次?
答:让减速段与丝杠走顺、脂分布均匀,再做带载调整。上来就带载,第一轮的读数不稳定。
问:堵转保护动作时间怎么定?
答:按电机允许的堵转时间和阀门允许的推力上限,取两者中更严的一个。
问:带载试验会不会损伤执行器?
答:按额定推力的比例加载,不会。超过额定值反复跑,才是损伤的来源。

直驱洗衣机电机没有皮带轮,气隙均匀性完全由定子、轴承座、转子杯三处止口决定。久巨把定心控制放在压装与合装段,合装后逐台测气隙。
और पढ़ें
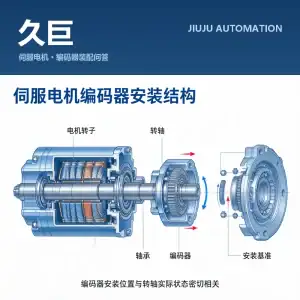
编码器是伺服电机产线上唯一以转子实际位置为零点的工序。它之前的绕线、插磁钢、合装、动平衡每一步都在改变状态,先装就要反复重标零点。
और पढ़ें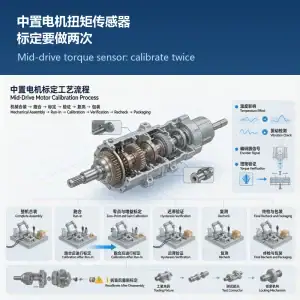
中置电机的扭矩传感器标定放在整机合装之后、跑合之前,跑合之后再复测一次。传感器测的是形变,预紧与同轴装好之后关系才成立,单测传感器本体标不准。
और पढ़ें 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt