 जीयूजीयू ऑटोमेशन

久巨视角|人形机器人关节电机柔性生产技术解读
1078多极架构带来高频基波,万转下基频可达数千赫兹。传统IGBT开关损耗飙升、发热严重,碳化硅MOSFET的兆赫级开关能力才是高频多极轴向磁通电机的适配拍档。
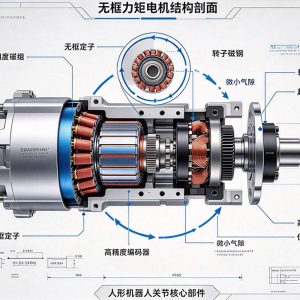
और पढ़ेंनए ऊर्जा वाहनों के लिए घरेलू इलेक्ट्रिक मोटर तकनीक लगातार परिपक्व होती जा रही है, और मोटरों का समग्र प्रदर्शन अब विश्व के अग्रणी स्तर में शामिल है। उद्योग में कई लोगों ने यह सवाल उठाया है: क्या परिपक्व ऑटोमोटिव मोटर समाधानों को सीधे ह्यूमनॉइड रोबोटों में उपयोग के लिए अनुकूलित किया जा सकता है, जिससे अनुसंधान एवं विकास (R&D) लागत में भारी कमी आए और ह्यूमनॉइड रोबोटों के वाणिज्यीकरण की गति और तेज हो? हालांकि, उद्योग में वास्तविक R&D और परीक्षणों ने पुष्टि की है कि ऑटोमोटिव मोटर्स और ह्यूमनॉइड रोबोट मोटर्स परस्पर प्रतिस्थाप्य नहीं हैं; दोनों की परिचालन आवश्यकताएँ बहुत भिन्न हैं, और रोबोट मोटर्स को उनके इच्छित उद्देश्य के लिए विशेष रूप से डिज़ाइन किया जाना चाहिए।
ह्यूमनॉइड रोबोटों में कई जोड़ होते हैं—घुटने, टखने, उंगलियाँ और कमर की रीढ़ सहित—जिनमें से प्रत्येक पर अत्यधिक भिन्न भार पैटर्न और परिचालन स्थितियाँ लागू होती हैं; एक ही, सार्वभौमिक मोटर पूरे शरीर में विविध परिचालन परिदृश्यों को समायोजित नहीं कर सकती। उदाहरण के लिए टेस्ला के ऑप्टिमस को लें: इस रोबोट में 20 से अधिक जोड़ हैं, जिनमें से प्रत्येक में या तो खोखले कप मोटर या फ्रेमलेस टॉर्क मोटर लगी है। इन दोनों प्रकार की मोटरों की भूमिकाएँ स्पष्ट रूप से परिभाषित हैं और इन्हें परस्पर बदला नहीं जा सकता। रोबोट के पूरे वजन को सहारा देने के लिए कूल्हे और कमर के जोड़ों में मजबूत भार-वहन क्षमता होनी चाहिए; निचले अंगों के जोड़ों जैसे टखनों और घुटनों को न केवल एक स्थिर चलने की चाल सुनिश्चित करनी चाहिए, बल्कि गिरने और टकराव के कारण होने वाले बाहरी बलों का सामना करने के लिए उत्कृष्ट प्रभाव प्रतिरोध भी होना चाहिए; उंगलियों और कलाई में पाए जाने वाले सूक्ष्म-जोड़ों को सूक्ष्म-मोटर पकड़ और लचीले संपर्क जैसे कार्यों को करने के लिए अत्यधिक नियंत्रण सटीकता की आवश्यकता होती है। ह्यूमनॉइड रोबोट के लिए मोटरों को विरोधाभासी डिज़ाइन मापदंडों का सामना करना पड़ता है जिन्हें सामंजस्य बिठाना मुश्किल है: उन्हें उच्च टॉर्क और उच्च भार क्षमता प्रदान करते हुए उच्च गतिशील प्रतिक्रिया बनाए रखनी होती है, और साथ ही कॉम्पैक्ट और हल्का भी होना चाहिए। इसके विपरीत, ऑटोमोटिव मोटर एकल, स्थिर परिचालन स्थितियों के तहत काम करते हैं; ड्राइविंग की आवश्यकताओं को पूरा करने के लिए बस पावर और टॉर्क बढ़ाना पर्याप्त है। इसलिए, दोनों के मुख्य डिज़ाइन दर्शन पूरी तरह से एक-दूसरे के विपरीत हैं।
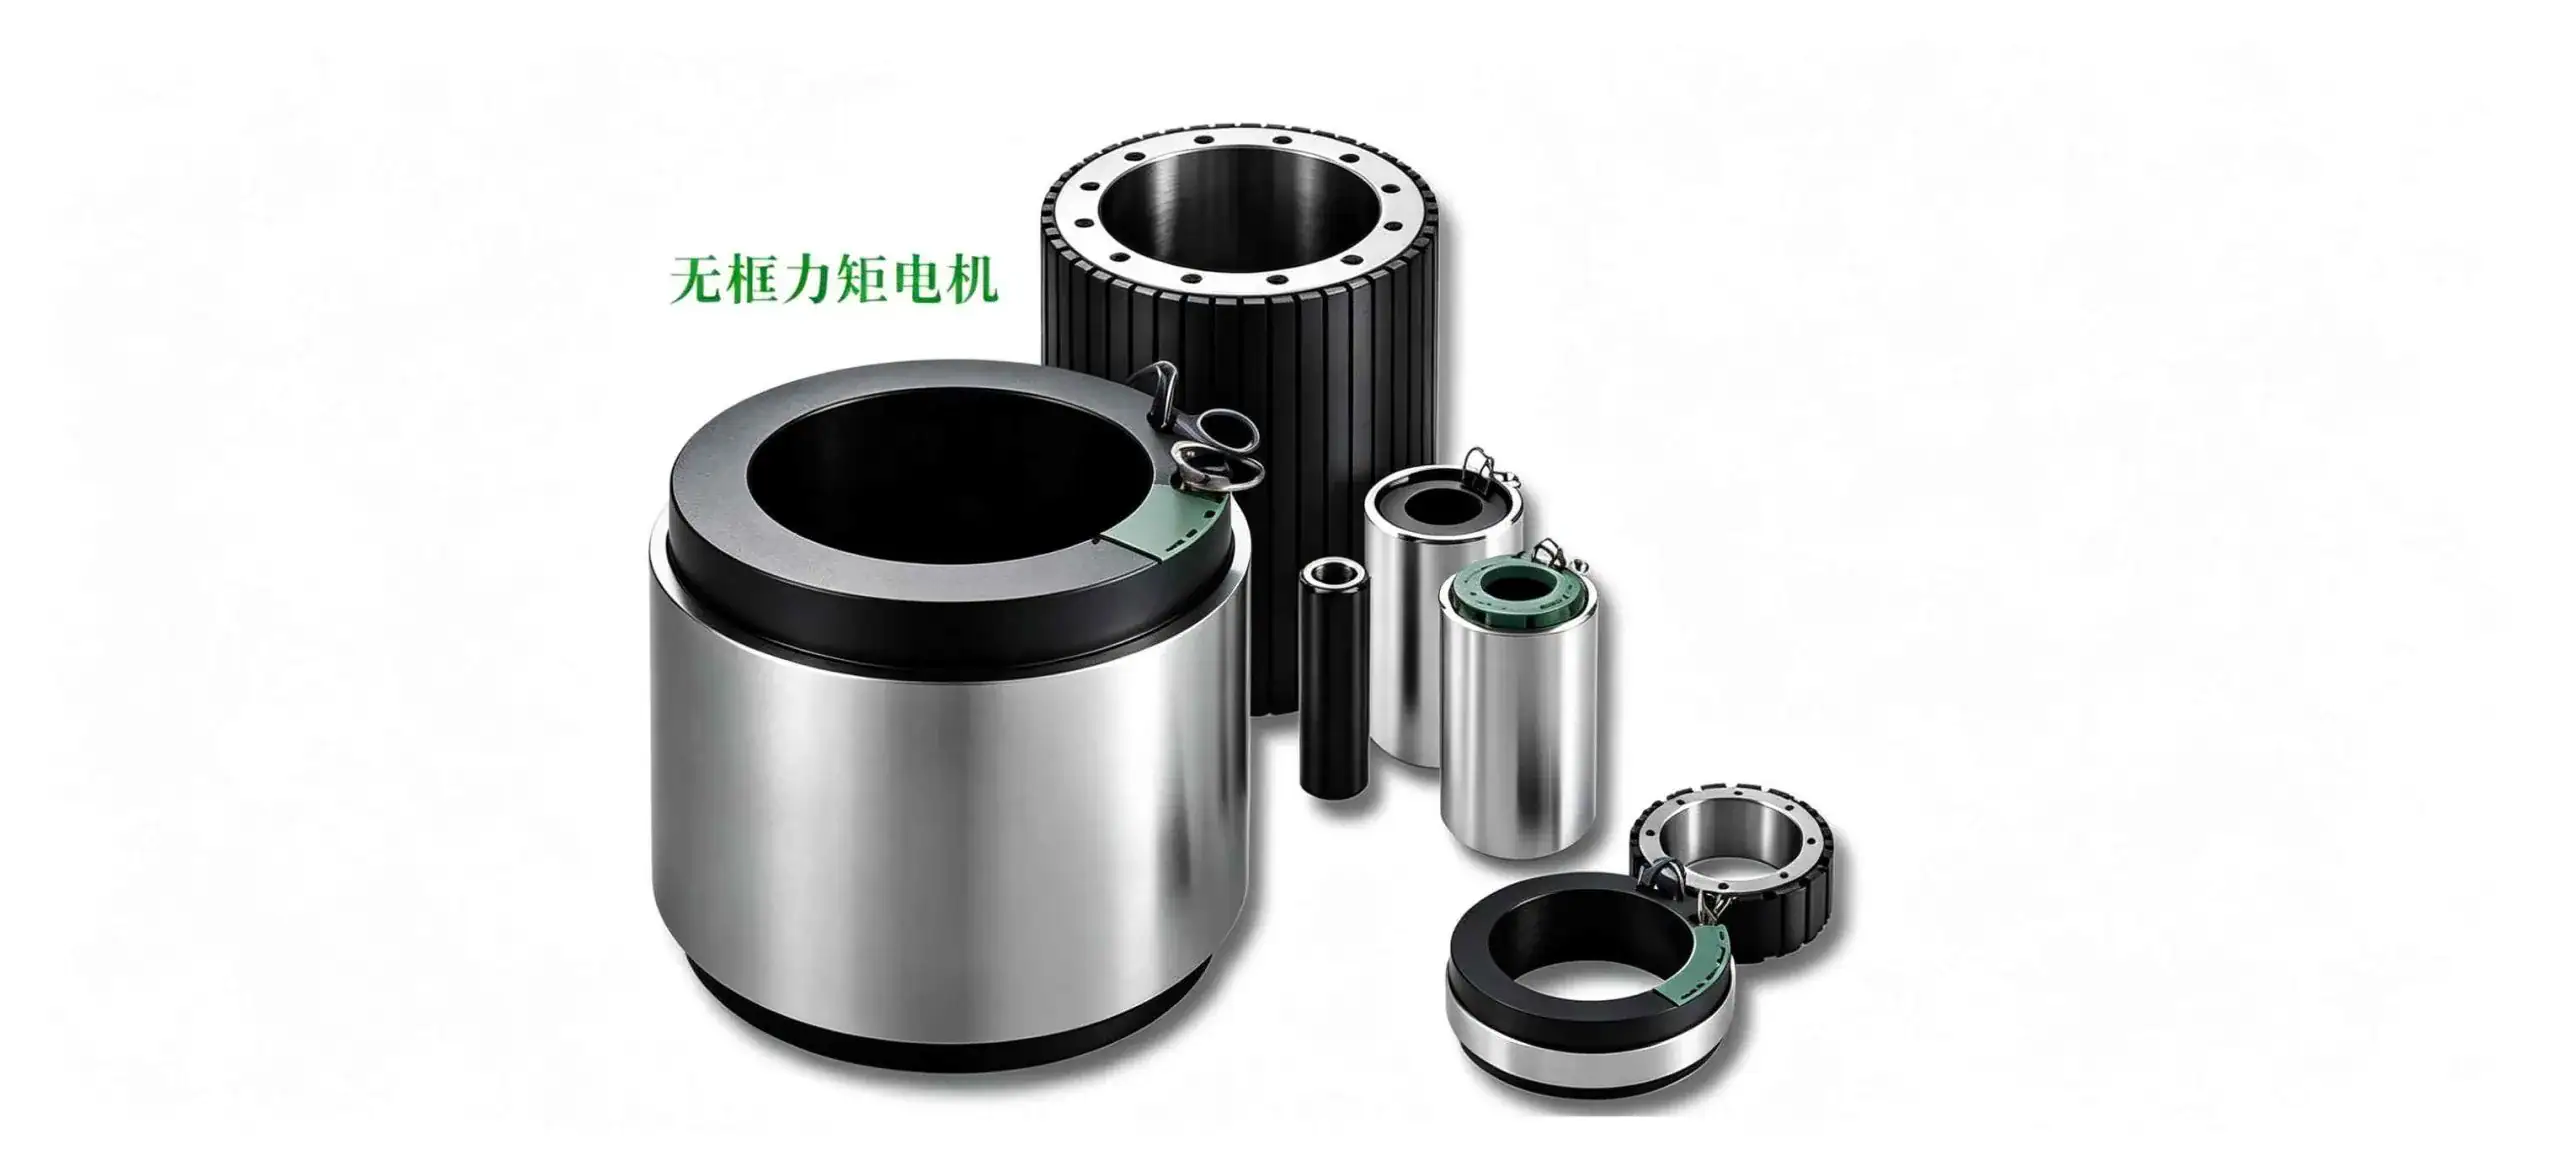
किसी रोबोट के मोटर्स की गुणवत्ता का आकलन करते समय, केवल हार्डवेयर विनिर्देशों पर भरोसा नहीं किया जा सकता; उच्च-प्रदर्शन वाले मोटर्स जो समग्र प्रणाली के अनुकूल नहीं हैं, उनका कोई व्यावहारिक मूल्य नहीं होता। निचले अंगों के मोटर्स में अत्यधिक घूर्णी गति चलने के अंदाज को बाधित कर सकती है, जबकि हाथ के मोटर्स में अत्यधिक टॉर्क न केवल संभाले जा रहे वस्तुओं को नुकसान पहुँचाता है, बल्कि व्यक्तिगत सुरक्षा के लिए भी जोखिम पैदा करता है। परिणामस्वरूप, मोटर अनुसंधान और विकास को रोबोट के चेसिस संरचना, इलेक्ट्रॉनिक नियंत्रण प्रणालियों और सुरक्षा संरक्षण मॉड्यूल के साथ एकीकृत और समन्वित तरीके से किया जाना चाहिए। वर्तमान में, उद्योग में तीन मुख्यधारा के ड्राइव समाधानों में सभी अंतर्निहित कमियां हैं: उच्च रिडक्शन अनुपात वाली लचीली ड्राइव पर्याप्त शक्ति प्रदान करती हैं लेकिन अपर्याप्त नियंत्रण सटीकता से पीड़ित हैं और संचालन के दौरान कंपन के प्रति प्रवण होती हैं; लचीला संचरण, जिसमें लोचदार घटक शामिल होते हैं, अधिक प्रभाव प्रतिरोध प्रदान करता है लेकिन गतिशील प्रतिक्रिया गति से समझौता करता है; और कम-रिडक्शन-अनुपात वाला क्वासी-डायरेक्ट-ड्राइव संचरण उत्कृष्ट नियंत्रण सटीकता प्रदान करता है लेकिन सिस्टम की समग्र उत्पादन लागत को काफी बढ़ा देता है।
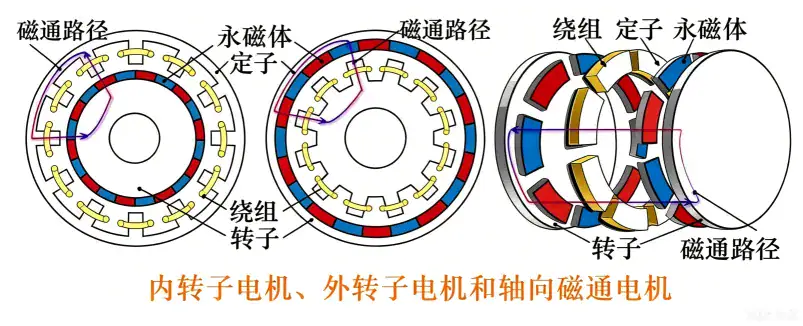
इसलिए यह स्पष्ट है कि केवल ट्रांसमिशन संरचना को अनुकूलित करने से केवल सतही समस्याओं को ही कम किया जा सकता है; यह मूल समस्याओं को हल नहीं कर सकता। केवल प्रत्येक जोड़ के कार्यात्मक अंतर के अनुसार मोटर्स को अनुकूलित करके—उंगलियों को लघु खोखले-कप मोटर्स, कंधे और कूल्हे के जोड़ को आंतरिक-रोटर मोटर्स, और निचले अंगों के उच्च-भार क्षेत्रों को बाह्य-रोटर मोटर्स से सुसज्जित करके—और विशिष्ट आवश्यकताओं के अनुरूप लक्षित अनुसंधान एवं विकास करके ही ह्यूमनॉइड रोबोट मोटर विकास का सर्वोत्तम मार्ग प्राप्त किया जा सकता है।
[अस्वीकरण] यह सामग्री मोटर अलायंस से प्राप्त है; कॉपीराइट मूल स्रोत के पास ही रहता है और इसे केवल संदर्भ के लिए प्रदान किया गया है। किसी भी उल्लंघन की स्थिति में, कृपया सामग्री को हटाने के लिए संपादक से संपर्क करें। साझेदारी संबंधी पूछताछ या किसी अन्य प्रश्न के लिए, कृपया संपर्क फ़ॉर्म के माध्यम से एक संदेश छोड़ें।
多极架构带来高频基波,万转下基频可达数千赫兹。传统IGBT开关损耗飙升、发热严重,碳化硅MOSFET的兆赫级开关能力才是高频多极轴向磁通电机的适配拍档。
और पढ़ें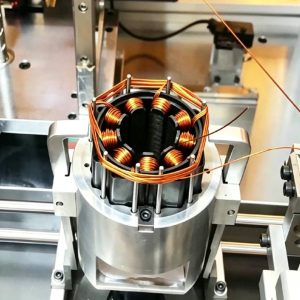
जीयूजू ऑटोमेशन सीएनसी मोटर वाइंडिंग मशीनें और स्टेटर वाइंडिंग उत्पादन लाइनें प्रदान करता है, जो ब्रशलेस, सर्वो, सीरीज़-वाउंड और ट्रांसफॉर्मर कॉइल्स के लिए उपयुक्त हैं, और पूर्ण स्लॉट भराई तथा टर्न के बीच एकरूपता सुनिश्चित करती हैं।
और पढ़ें
जीयूजू ऑटोमेशन अक्षीय फ्लक्स मोटर्स के लिए उच्च-सटीकता वाली स्वचालित असेंबली लाइनें प्रदान करता है, जिनमें स्टेटर वाइंडिंग, मैग्नेट असेंबली, रोटर बैलेंसिंग और अंतिम उत्पाद परीक्षण जैसी प्रक्रियाएँ शामिल हैं। ये लाइनें ड्रोन, नई ऊर्जा वाहन और औद्योगिक ड्राइव क्षेत्रों में अनुप्रयोगों के लिए उपयुक्त हैं, और कंपनी के पास 256 से अधिक पेटेंट हैं तथा यह ISO 9001 प्रमाणित है।.
और पढ़ें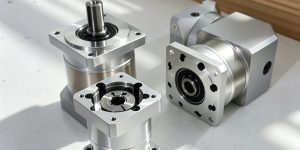
जीयूयू ऑटोमेशन नई ऊर्जा वाहनों में ड्राइव मोटर्स के लिए स्वचालित असेंबली समाधान प्रदान करता है, जिसमें वाइंडिंग, मैग्नेट इन्सर्शन, मैग्नेटाइजेशन और परीक्षण जैसी प्रमुख प्रक्रियाओं को एकीकृत किया जाता है, ताकि पूरी प्रक्रिया में उच्च दक्षता, उच्च एकरूपता और पूर्ण ट्रेसबिलिटी सुनिश्चित हो सके।
और पढ़ें Chinese Chinese
 English
 Spanish
 French
 German
 Arabic
 Russian
 Hindi
 Korean
 Thai
 Vietnamese