 久巨自动化

久巨视角|人形机器人关节电机柔性生产技术解读
1079多极架构带来高频基波,万转下基频可达数千赫兹。传统IGBT开关损耗飙升、发热严重,碳化硅MOSFET的兆赫级开关能力才是高频多极轴向磁通电机的适配拍档。
查看全文当前国产新能源汽车电机技术日渐成熟,整机综合性能跻身全球第一梯队。业内不少人提出设想:能否直接将成熟的车用电机方案平移至人形机器人,借此压缩高额研发成本,进一步加快人形机器人商业化落地节奏。但行业实际研发测试印证,车用电机与人形机器人电机无法通用,二者工况需求悬殊,机器人电机必须开展专属定制化设计。
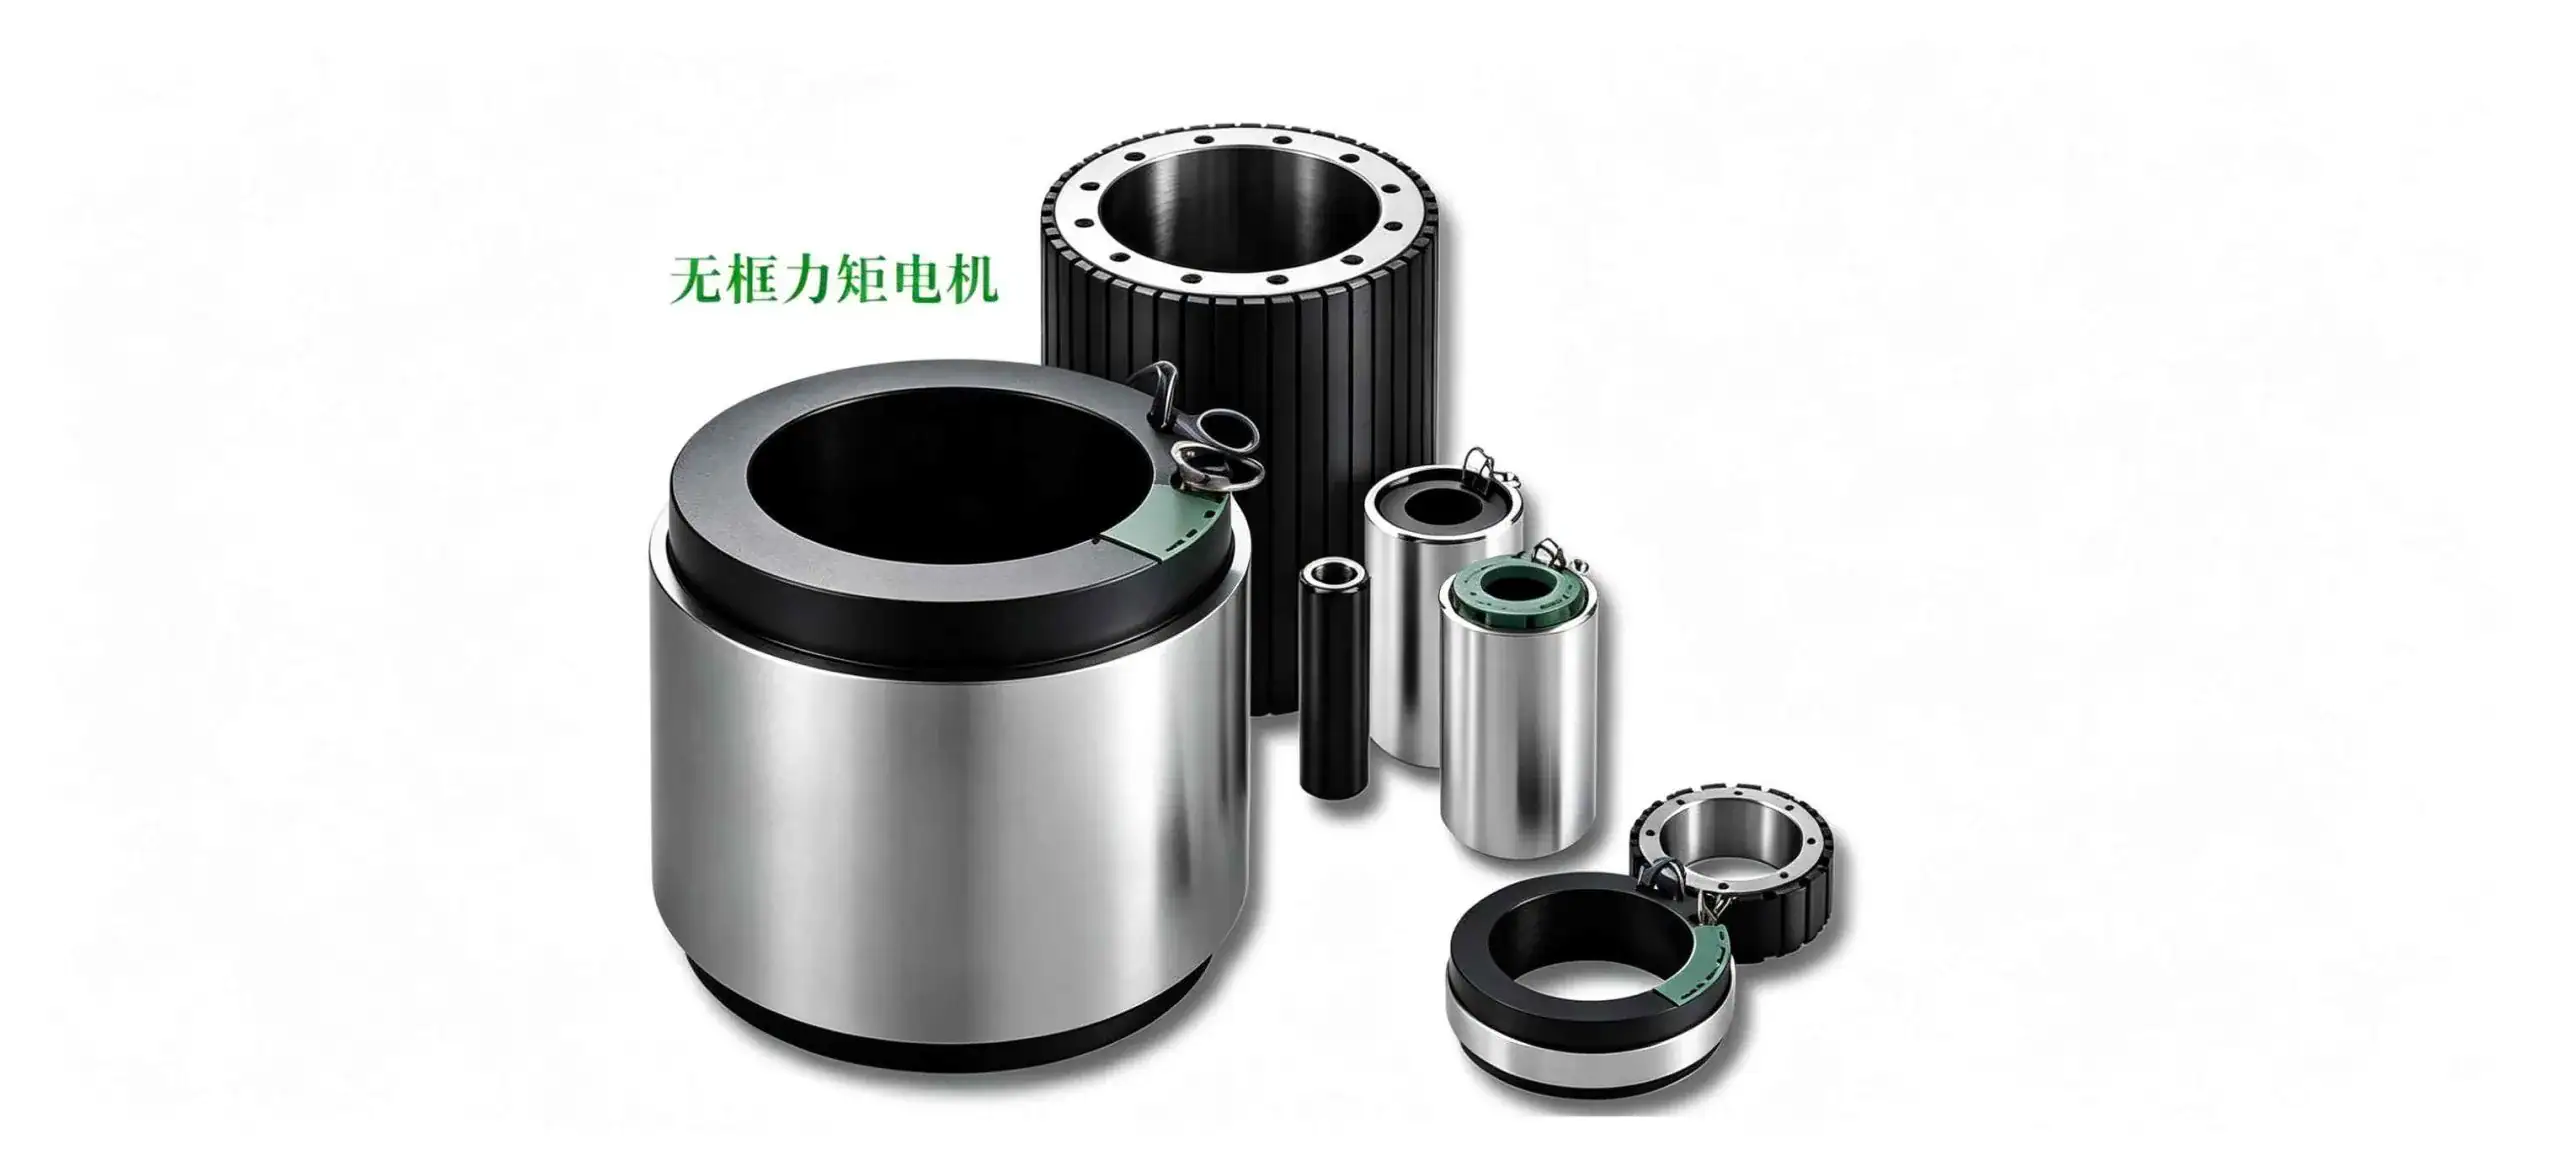
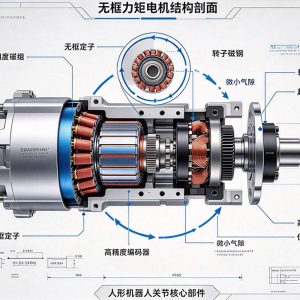
人形机器人关节数量多,膝盖、脚踝、手指、腰椎等不同关节,受力模式与运动工况截然不同,单一款通用电机无法适配全身多样化运行场景。以特斯拉Optimus为例,机器人拥有20余个关节,分别搭载空心杯电机与无框力矩电机,两类电机分工明确,无法互换使用。腰胯关节需具备强承重性能,支撑机器人整体自重;脚踝、膝盖等下肢关节,既要保障行走步态平稳,还要拥有出色的抗冲击能力,抵御摔倒、磕碰带来的外力冲击;手指、手腕等微型关节,对控制精度要求极高,以此完成精细抓取、柔性交互等动作。人形机器人电机存在难以兼顾的参数矛盾:既要大扭矩、高负载,又要高动态响应,同时还要做到小型轻量化。反观车用电机,运行工况单一固定,只需提升功率与扭矩就能满足行车需求,两者核心设计逻辑完全相悖。
评判机器人电机优劣,不能只看硬件参数,脱离整机系统适配的高性能电机并无实际价值。下肢电机转速过高会打乱行走步态,手部电机扭矩过大,不仅会损坏操作物体,还会带来人身安全风险。因此电机研发需要和机身结构、电控系统、安全防护模块一体化协同开发。现阶段行业三大主流传动方案均存在固有缺陷:高减速比柔性传动输出动力充足,但控制精度不足、运行易抖动;加装弹性元件的弹性传动抗冲击性能更强,却会牺牲动态响应速度;低减速比准直驱传动控制精度优异,但整机生产成本会大幅增加。
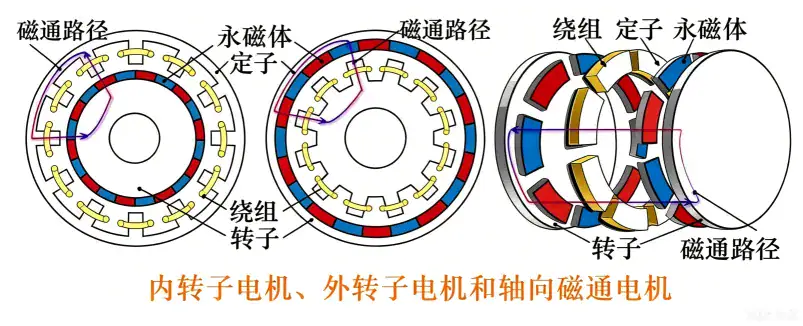
由此可见,单纯优化传动结构只能缓解表面问题,无法解决核心痛点。只有按照关节功能差异化定制电机:手指搭载微型空心杯电机、肩髋关节配备内转子电机、下肢重载部位选用外转子电机,因地制宜针对性研发,才是人形机器人电机研发的最优路径。
【免责声明】内容来源于电机联盟,版权归原出处所有,仅供参考。侵权请联系小编删除,合作及任何疑问请在后台留言。
多极架构带来高频基波,万转下基频可达数千赫兹。传统IGBT开关损耗飙升、发热严重,碳化硅MOSFET的兆赫级开关能力才是高频多极轴向磁通电机的适配拍档。
查看全文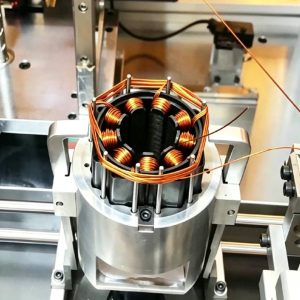

久巨自动化提供高精度轴向磁通电机自动装配线,覆盖定子绕线、磁钢装配、转子平衡及成品测试等工序,适用于无人机、新能源汽车及工业驱动领域,拥有256+项专利与ISO9001...
查看全文
久巨自动化为新能源汽车提供驱动电机自动化装配解决方案,集成绕线、插磁、充磁、测试等关键工序,确保高效率、高一致性及全程可追溯。
查看全文 Chinese Chinese
 English
 Spanish
 French
 German
 Arabic
 Russian
 Hindi
 Korean
 Thai
 Vietnamese