编码器装配排在伺服电机产线最后一段,原因是整条线上只有它一个”以转子实际位置为零点”的工序。在它之前,การพัน、插磁钢、合装、动平衡每一步都在改变转子的机械状态与磁路状态;编码器如果先装,前面任何一次返修或调整,都要把零点重新标定一遍。工序顺序的本质是把”会变的量”排在”要定的量”前面。
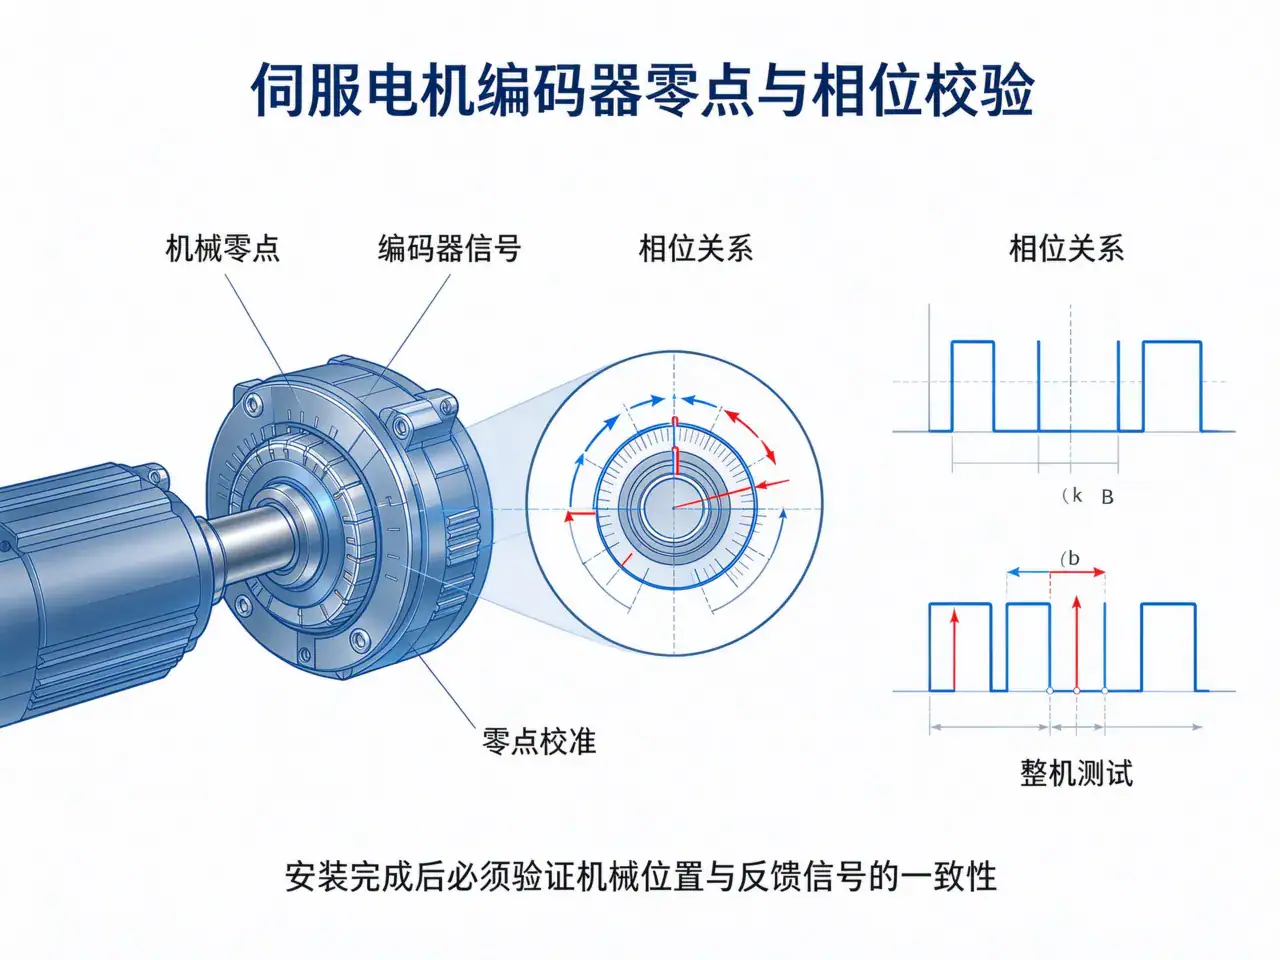 久巨伺服电机编码器零点与相位校验 Servo Encoder Zero Point and Phase Calibration
装的是两件东西的相对关系:码盘与读头的间隙,以及零点与转子磁极相位的对齐。前者是机械精度,后者是电气对齐。对齐一旦定错,驱动器换向就会偏,表现为低速抖动、电流偏大、定位超差——这些现象常被误判成驱动器参数问题,实际源头在装配段。
一是拆装污染,码盘是光学件,合装段的粉尘和胶雾落在盘面上就是信号丢失;二是零点漂移,合装压装时的轴向力会让转子相对定子产生微小位移,先定好的零点跟着变;三是返修成本,前面任何一站返修都要拆编码器,拆一次就要重标一次。
这三件里,第二件最容易被低估。合装压装时的轴向力不算大,但足以让转子相对定子产生几十微米的位移;几十微米对机械装配没有影响,对零点标定却是致命的。所以判断标准不是”有没有动”,而是”动了之后还能不能复位”——不能复位的结构,就不能把编码器排在前面。
久巨的顺序是:定转子合装 → 动平衡 → 编码器装配 → 相位校验 → 整机测试。相位校验单独设一站,不并进编码器工位,因为校验要在通电状态下看反电动势与霍尔信号,属于电气测试而不是装配动作。
单独设站还有一个好处:反电动势波形同时反映磁路与相位,磁钢装偏会让波形畸变,零点定错会让相位偏移,两种问题在一张图上可以分开看。合成一个工位,测试失败时归因就模糊了。
无感方案(无编码器)与仅用霍尔换向的伺服不适用这条顺序。另外,编码器内置在电机后盖内的结构,装配顺序还受后盖压装影响,需要按具体结构单独排。
问:编码器装配难在哪?
难在它是”对齐”而不是”装配”。位置装进去容易,零点对得上不容易。
问:能不能在编码器工位直接做整机测试?
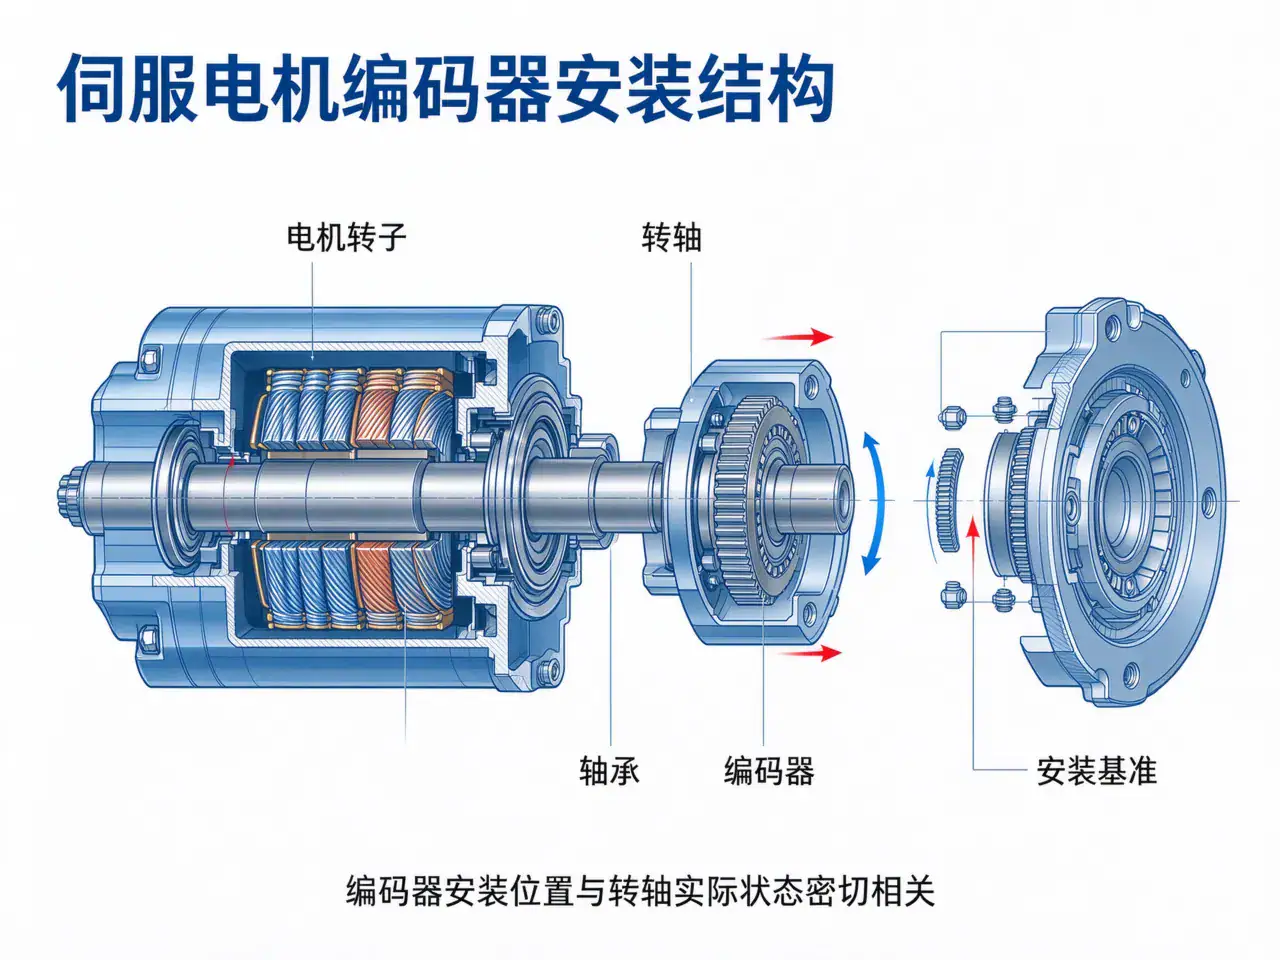 久巨伺服电机编码器安装结构 Servo Motor Encoder Mounting Structure
可以合并,但久巨建议分开。混在一起会让测试失败的归因变模糊。
问:动平衡为什么排在编码器前面?
动平衡要去重,会改变转子质量分布。先平衡后装编码器,避免平衡工序影响已定的零点。
问:伺服线的节拍瓶颈通常在哪个工位?
多数在测试段而不是装配段,因为每台都要通电测量。具体节拍按项目定,久巨不在没有实测的前提下报数。
问:这条线能不能兼容不同品牌的编码器?
取决于工装与校验程序。机械接口可以换夹具,电气校验要按编码器协议单独做程序。
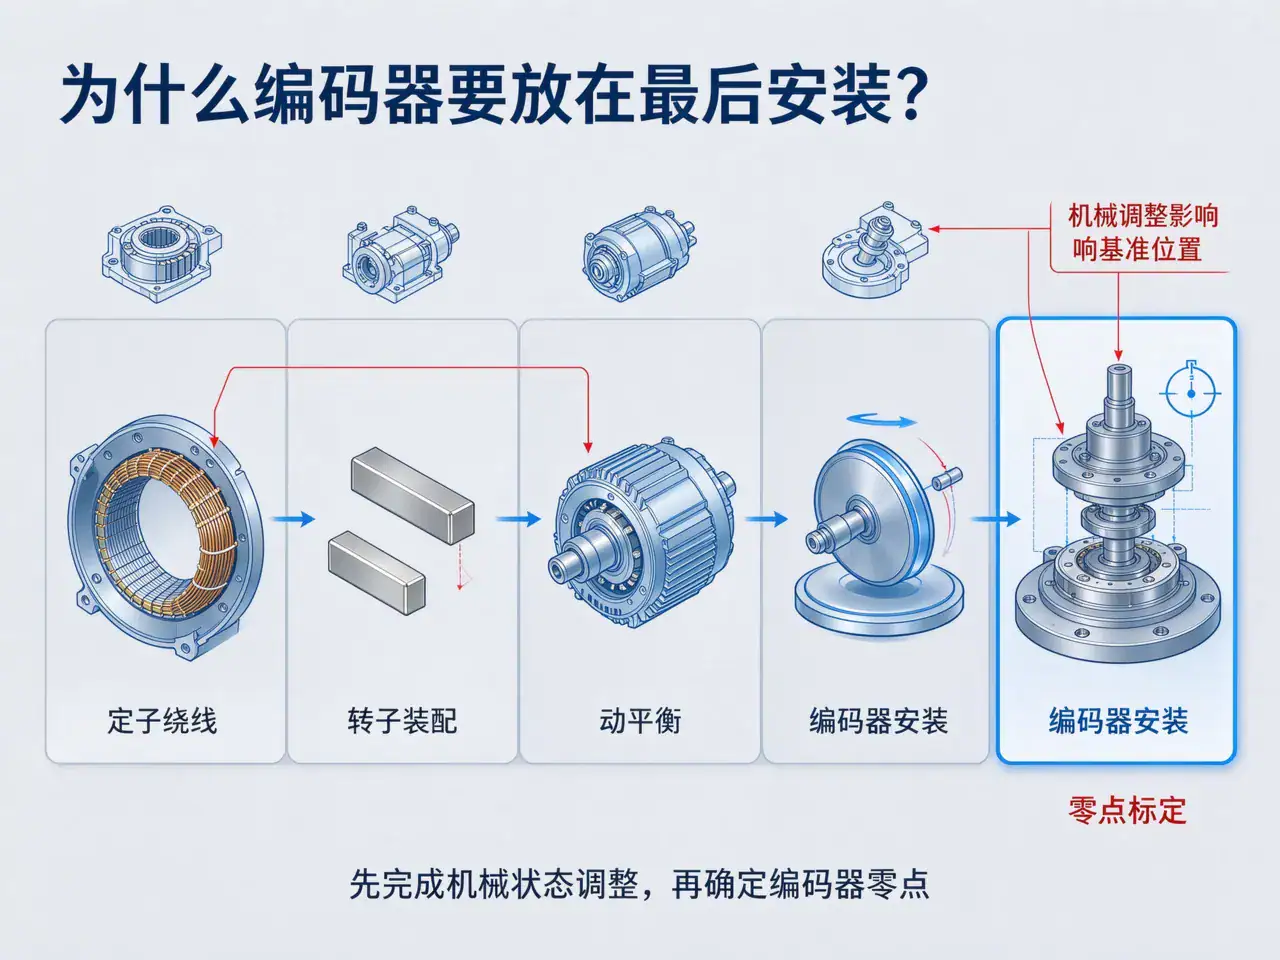 久巨为什么编码器要放在最后安装 Why Encoder Assembly Comes Last
相关设备:เครื่องทดสอบแม่เหล็กสำหรับโรเตอร์มอเตอร์ไฟฟ้า。
คำถามที่มักถูกถามเกี่ยวกับระบบอัตโนมัติสำหรับเครื่องยนต์
วิดีโอตัวอย่างกรณีศึกษาเกี่ยวกับระบบอัตโนมัติสำหรับเครื่องยนต์
ข่าวจากอุตสาหกรรมมอเตอร์ไฟฟ้า
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
 จิ่วจูออโตเมชั่น



 Español
 Français
 Deutsch (Sie)
 हिन्दी