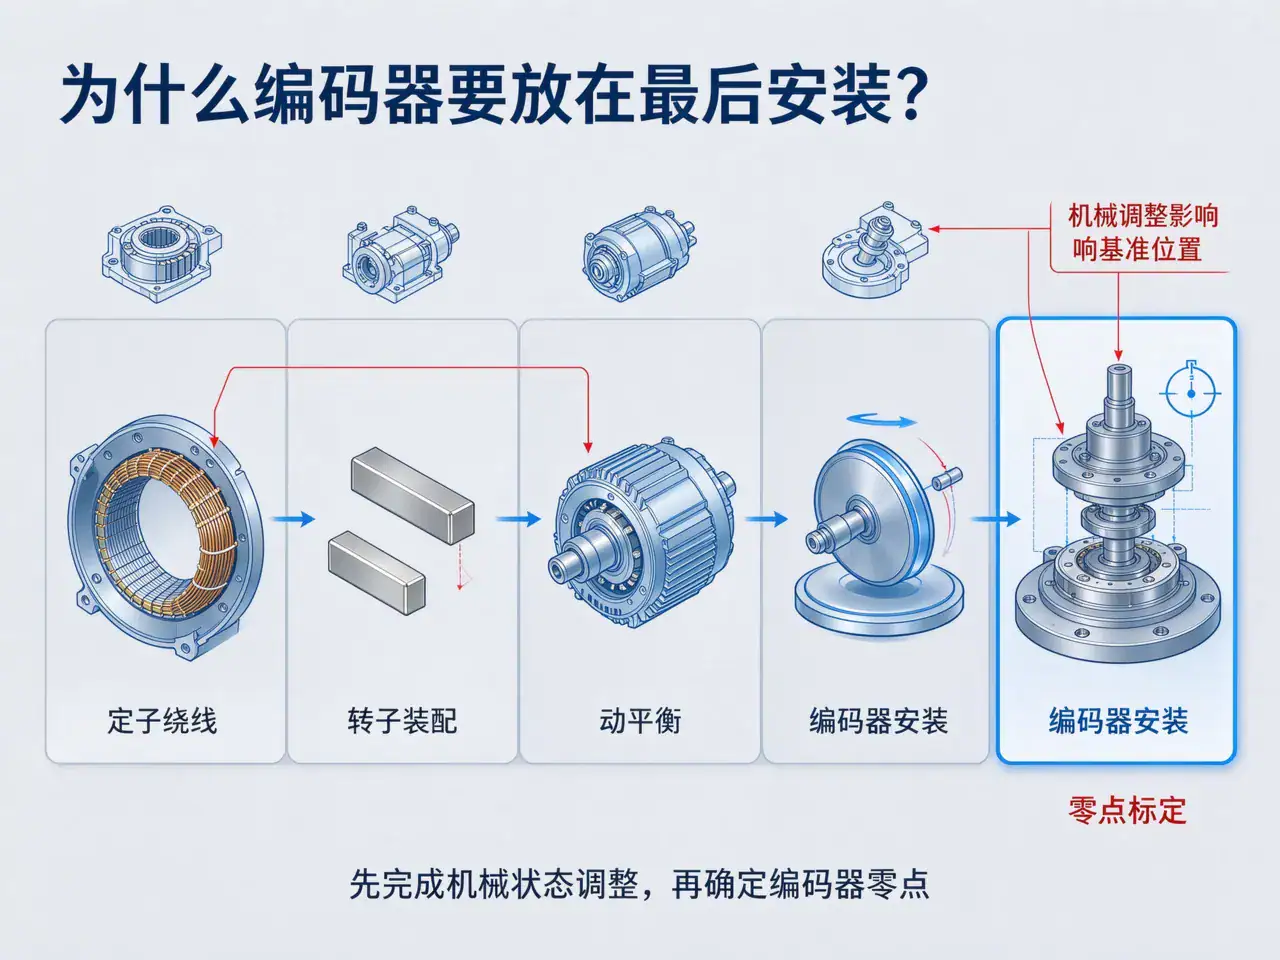
Сборка энкодера стоит в последнем звене линии серводвигателей, потому что на всей линии только эта операция “берёт за нуль фактическое положение ротора”. До неёНамотка проволоки、Установка магнитов, сборка и балансировка — каждый шаг меняет механическое состояние и состояние магнитной цепи ротора; если энкодер установлен раньше, то при любой последующей доработке или регулировке нуль придётся калибровать заново. Суть порядка операций — поставить “изменяющиеся величины” перед “величинами, которые нужно зафиксировать”.
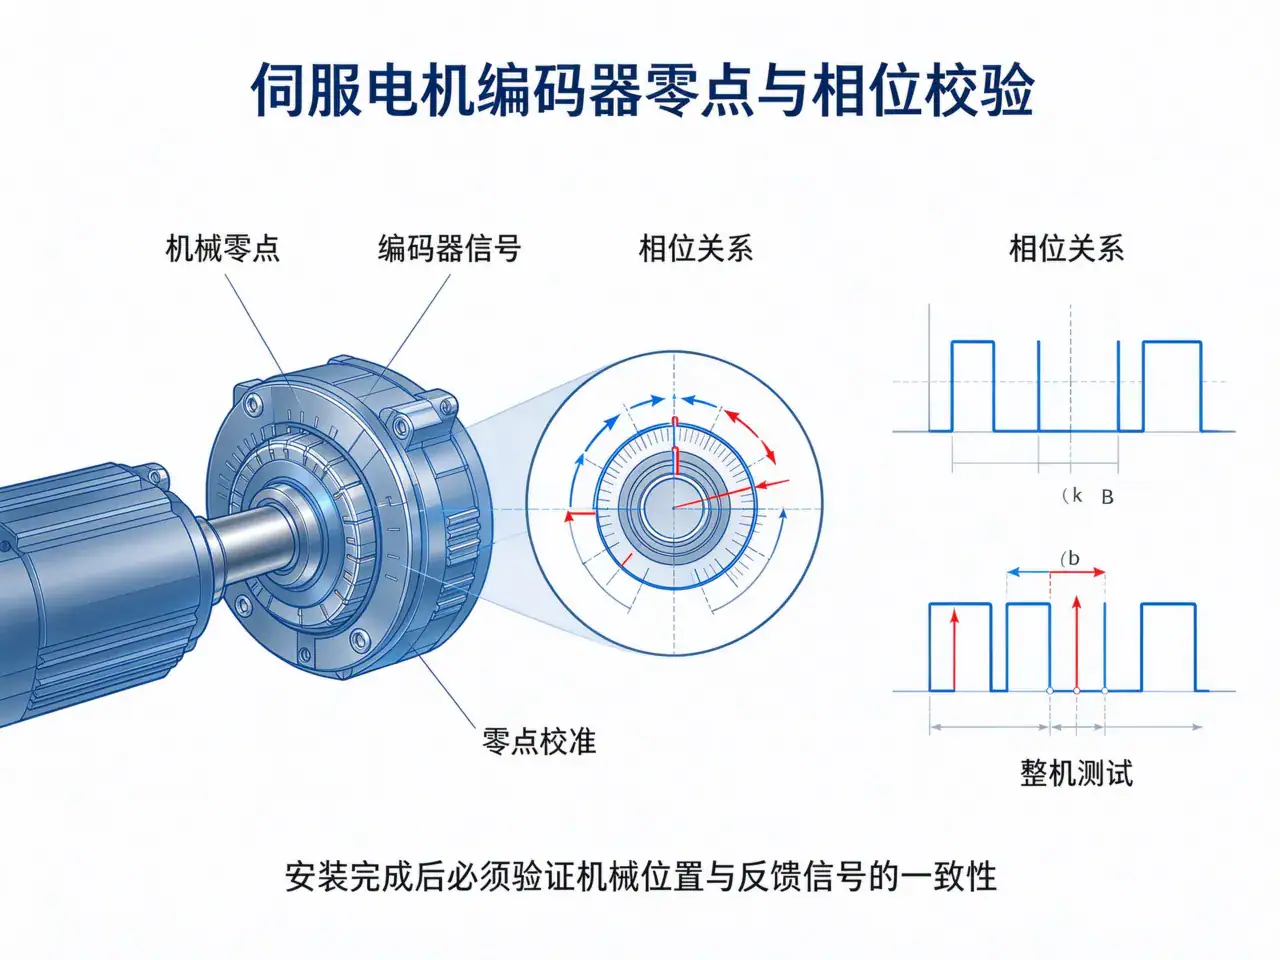
Проверка нуля и фазы энкодера серводвигателя Jiuju Servo Encoder Zero Point and Phase Calibration
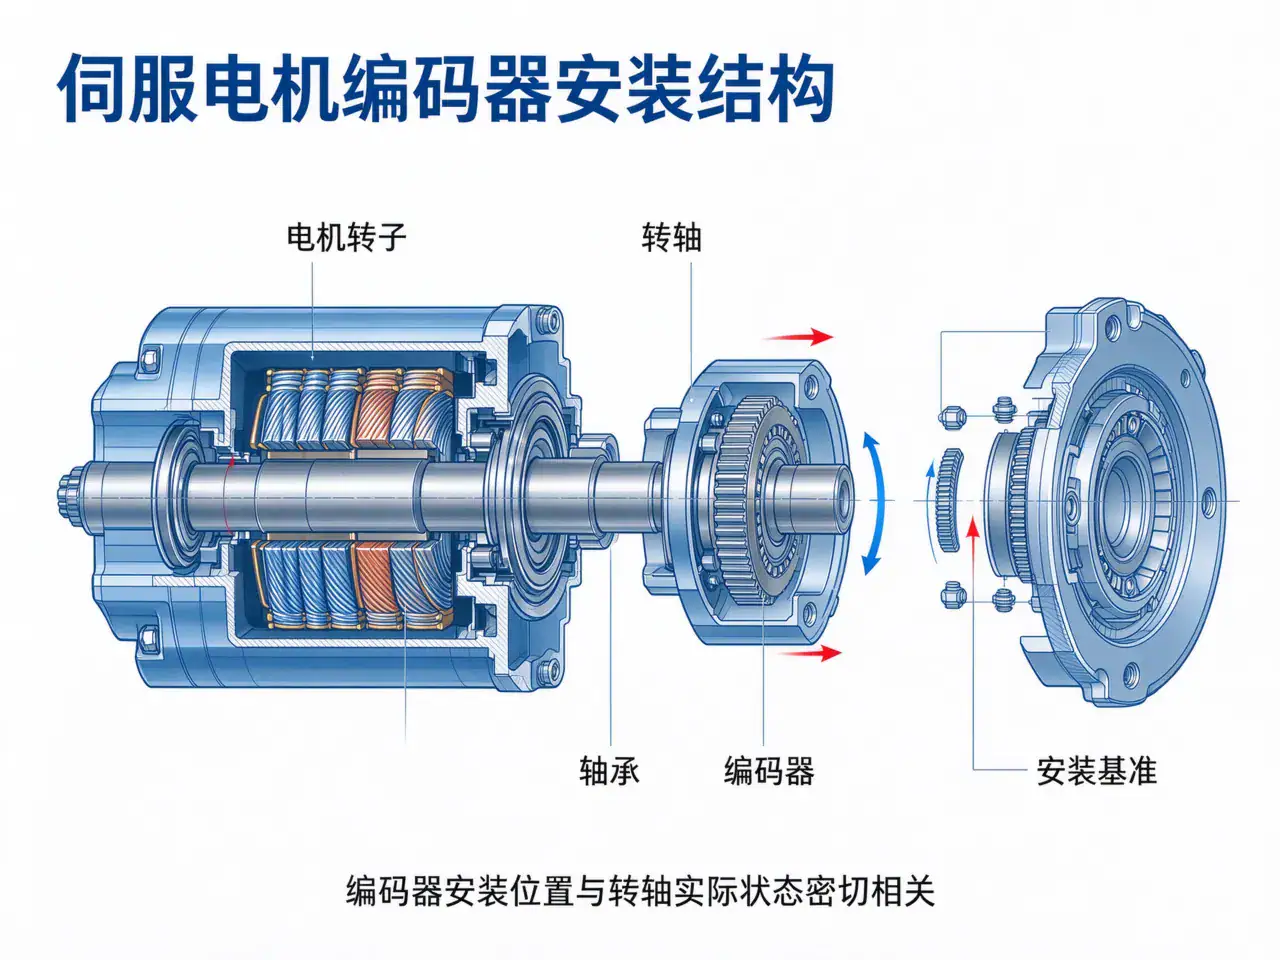
Устанавливается взаимное отношение двух вещей: зазор между диском энкодера и считывающей головкой и совмещение нулевой точки с фазой полюсов ротора. Первое — механическая точность, второе — электрическое совмещение. Если совмещение задано неверно, коммутация драйвера смещается, что проявляется как дрожание на малых оборотах, повышенный ток и выход за допуск по позиционированию; эти явления часто ошибочно относят к настройкам драйвера, хотя корень — на участке сборки.
Во-первых, загрязнение при монтаже и демонтаже: диск энкодера — оптическая деталь, и пыль с участка сборки, оседая на нём, означает потерю сигнала. Во-вторых, дрейф нуля: осевое усилие при запрессовке даёт небольшое смещение ротора относительно статора, и заранее выставленный нуль уплывает. В-третьих, стоимость доработки: любая доработка на предыдущей позиции требует снять энкодер, а каждое снятие — новая калибровка.
Из этих трёх второе легче всего недооценить. Осевое усилие при сборке невелико, но его достаточно, чтобы сместить ротор относительно статора на несколько десятков микрон; для механической сборки десятки микрон не важны, а для калибровки нуля это критично. Поэтому критерий — не “сдвинулось ли”, а “можно ли после сдвига вернуться в исходное положение”: для конструкций, где возврат невозможен, энкодер нельзя ставить в начало.
Порядок у Jiuju такой: сборка статора с ротором → балансировка → установка энкодера → проверка фазы → испытания изделия. Проверка фазы выделена в отдельную позицию и не объединена с позицией энкодера, поскольку выполняется под напряжением и смотрит противо-ЭДС и сигнал Холла — это электрическое испытание, а не сборочное действие.
У отдельной позиции есть ещё плюс: форма противо-ЭДС одновременно отражает магнитную цепь и фазу — смещённый магнит искажает форму, а неверно выставленный нуль сдвигает фазу, и оба вида проблем видны на одном графике раздельно. При объединении в одну позицию при неудачном тесте причина становится размытой.
К этой последовательности не применимы бездатчиковые схемы (без энкодера) и серводвигатели с коммутацией только по датчикам Холла. Кроме того, при встроенном в заднюю крышку энкодере порядок сборки зависит ещё и от запрессовки крышки, и его нужно выстраивать отдельно под конкретную конструкцию.
Вопрос: в чём сложность сборки энкодера?
Сложность в том, что это «выравнивание», а не «сборка». Установить на место легко, совместить нулевую точку — нет.
Вопрос: можно ли выполнять испытание изделия прямо на посту энкодера?
Конструкция установки энкодера серводвигателя Jiuju / Servo Motor Encoder Mounting Structure
Объединить можно, но Jiuju рекомендует разделить: при совмещении причину отказа теста определить сложнее.
Вопрос: почему динамическая балансировка стоит перед установкой энкодера?
Балансировка требует снятия массы и меняет распределение массы ротора. Сначала балансировка, потом энкодер — чтобы балансировка не сбила уже заданный нуль.
Вопрос: где обычно узкое место по такту на линии серводвигателей?
Чаще всего на участке испытаний, а не сборки, поскольку каждое изделие нужно проверить под напряжением. Конкретный такт определяется проектом; Jiuju не называет цифры без фактических измерений.
Вопрос: совместима ли линия с энкодерами разных брендов?
зависит от оснастки и программы проверки. Механический интерфейс решается сменой приспособления, а электрическую проверку нужно отдельно программировать по протоколу энкодера.
Jiuju: почему энкодер устанавливают последним | Why Encoder Assembly Comes Last
Многополюсная архитектура даёт высокочастотную основную гармонику; при 10 000 об/мин основная частота достигает нескольких кГц. Традиционные IGBT имеют взлетающие потери переключения и сильный нагрев — именно МГц-возможность переключения SiC MOSFET делает их подходящей парой высокочастотным многополюсным осевым двигателям.
Современная автоматизированная линия сборки электродвигателей позволяет заменить значительное количество рабочей силы, а её производительность и стабильность качества значительно превосходят традиционные методы. В видеоролике рассказывается о проблемах ручной сборки и основных преимуществах автоматизированной линии.
Современная автоматизированная линия сборки электродвигателей позволяет заменить значительное количество рабочей силы, а её производительность и стабильность качества значительно превосходят традиционные методы. В видеоролике рассказывается о проблемах ручной сборки и основных преимуществах автоматизированной линии.
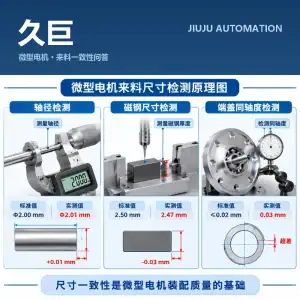
На линии микродвигателей Jiuju ставит однородность входных комплектующих на первое место среди причин выхода годной продукции, а не точность оборудования. Допуски микроизделий нужно оценивать в относительных величинах.
 Jiuju Automation




 Español
 Français
 Deutsch (Sie)
 हिन्दी