 أتمتة Jiuju

ثقافة جيوجو للمحركات: تصنيف محركات الدفع للسيارات الكهربائية وبنيتها ومتطلبات الأداء الأساسية
523电动汽车驱动电机以永磁同步为主,按结构分内/外转子、径向/轴向磁通,核心性能要求是高功率密度、宽高效区与高可靠性。
عرض النص الكامل因为高速段的振动主要由转子决定,而合装之后去重的位置就没有了。这类电机转速在十万转量级,转子一点点不平衡在高速下被放大成振动和噪音;合装后转子被定子包住,想去重只能拆开重来。所以平衡不是一道可选工序,而是这条线上少数几个一旦错过就没法补救的节点。

四个来源:铁芯叠压不均、绕组分布不均、磁钢粘接偏心、风叶与轴的配合偏差。前三项在转子段就已经定死,动平衡是把它们的一次综合结果修掉;第四项在装配时引入,所以风叶装好之后还要复测一次。
转子长径比大时,单面平衡只能修静不平衡,力偶不平衡留在里面,高速下表现为两端振动相位相反。双面平衡要在两个校正面上分别去重,两个面修完再复测,直到两个面的残余量都进窗口。
铣削去重精度高,但要去掉材料,会影响磁路;钻孔去重快,但孔位不当会改变磁通分布;加胶配重不破坏结构,但受温度限制。高速机型多用铣削,去重量小步逼近,一次切多了只能报废。进给量也要小,切深过大会让局部温升上来,磁钢粘接层跟着受热。去重量和切深都按转子编号存,回查时能定位到是哪一刀、切多深。

振动与噪音确认、气隙检查、超速试验。合装后不再做去重,只做判定,不合格的退回转子段。这条规矩要硬:一旦允许在合装后去重,整条线的精度基准就散了。也正因为如此,平衡机的工装要按转子型号配做,不能几个型号共用一套夹具,夹具偏心会直接算进不平衡量里。

本文不给平衡等级、残余不平衡量与转速数值,按产品规格与转子设计定。绕线见 ماكينة لف الأسلاك الأوتوماتيكية بالكامل,内转子磁钢装配见 内转子点胶插磁钢机,表磁检测见 كاشف مغناطيسي للطاولة。如果转子是整体注塑结构(磁钢与转子一体成型),不平衡的主因转移到注塑偏心,平衡工序要提前到注塑件检验之后。
问:动平衡要在充磁前还是后做?
答:先在无磁状态做初平衡,充磁后再复测。充磁会改变磁钢的受力状态,个别件读数会变,所以初平衡的残余量要给复测留余量。
问:单面平衡什么情况下够用?
答:转子短、转速不高时够用。长径比大的高速转子,单面平衡一定会留下力偶不平衡。
问:平衡机的转速要和实际转速一致吗?
答:不必完全一致,但要覆盖刚性转子的判定区间。转速太低测不出高阶不平衡。
问:去重后需要重新测气隙吗?
答:需要。铣削会改变转子外圆局部尺寸,气隙均匀性要复核。
问:平衡合格但装上有异音,查什么?
答:查风叶配合与轴承预紧,再看定子磁场是否偏心。平衡只解决质量分布,解决不了配合与电磁。

电动汽车驱动电机以永磁同步为主,按结构分内/外转子、径向/轴向磁通,核心性能要求是高功率密度、宽高效区与高可靠性。
عرض النص الكامل
薄壁定子压装会先变形再回弹,回弹量算不准;热套靠壳体加热膨胀、冷却收缩抱紧,零件本身不受外力。久巨把热套排在浸漆固化之后、转子合装之前。
عرض النص الكامل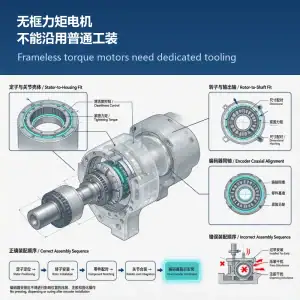
无框力矩电机只交付定子、转子和编码器三个部件,机壳、轴与轴承由关节本体提供。工装只能围着关节走,沿用普通电机以机壳定位的工装等于用错基准。
عرض النص الكامل
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
عرض النص الكامل 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt