 जीयूजीयू ऑटोमेशन

汽车电子微电机插磁装配难点怎么解决?久巨工艺解析
64汽车电子微电机的磁钢越做越小,槽口往往只留零点几毫米余量,插磁这一步就成了良率的瓶颈。夹持力偏大就崩角,偏小则在搬运中甩脱,插入时带一点倾角就会刮伤槽壁。
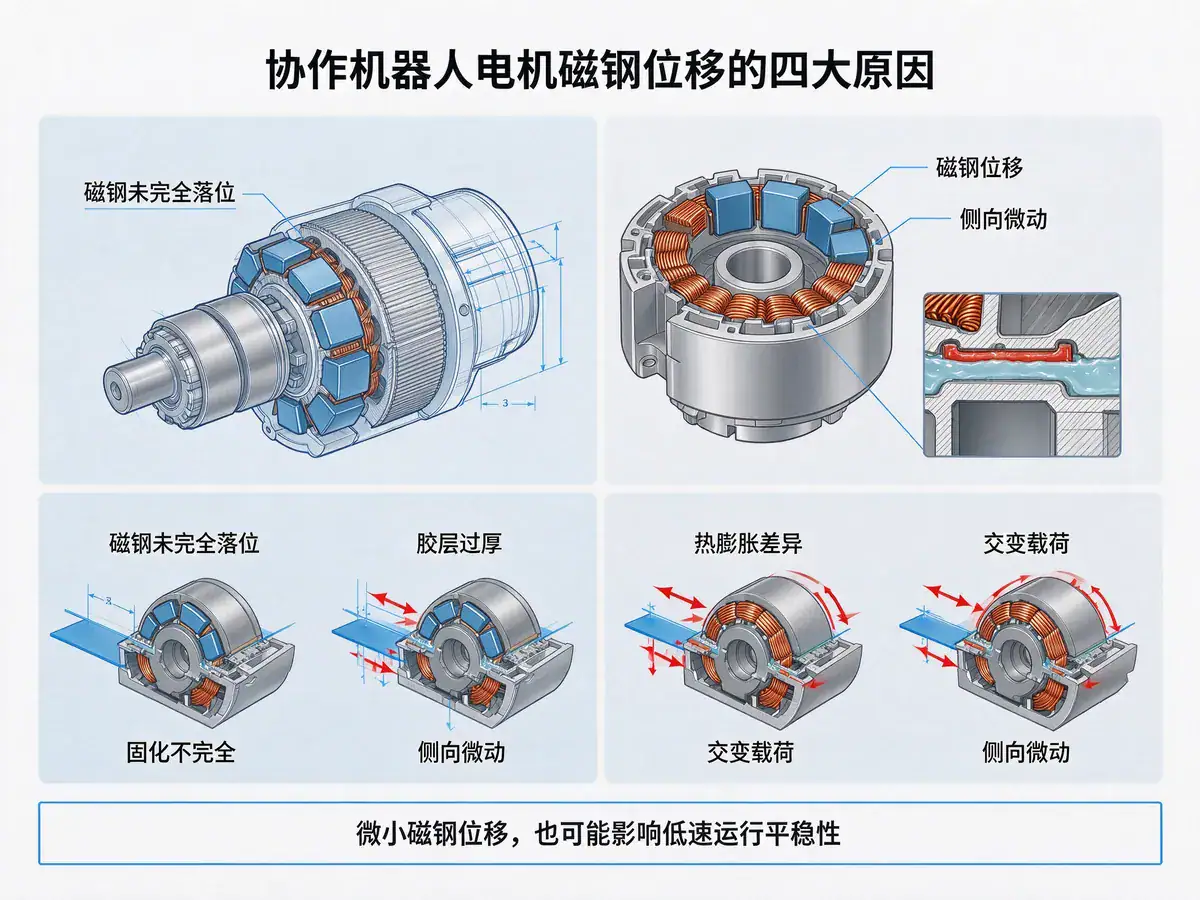
और पढ़ें协作机器人电机常在低速、高精度、频繁启停的工况下工作,对噪音与平稳性极为敏感,磁钢位移表现得格外明显:位移可能只有零点零几毫米,却足以让低速段出现顿挫。位移有四种来源——装配时磁钢没完全落位,靠胶层“挂着”,运行一段时间后自然下沉或侧移;胶量偏少、胶层过厚或固化不完全,粘接强度不够;磁钢、铁芯、机壳线膨胀系数不同,温度循环后界面产生剪切应力;频繁启停带来交变载荷,磁钢沿槽宽方向微动。
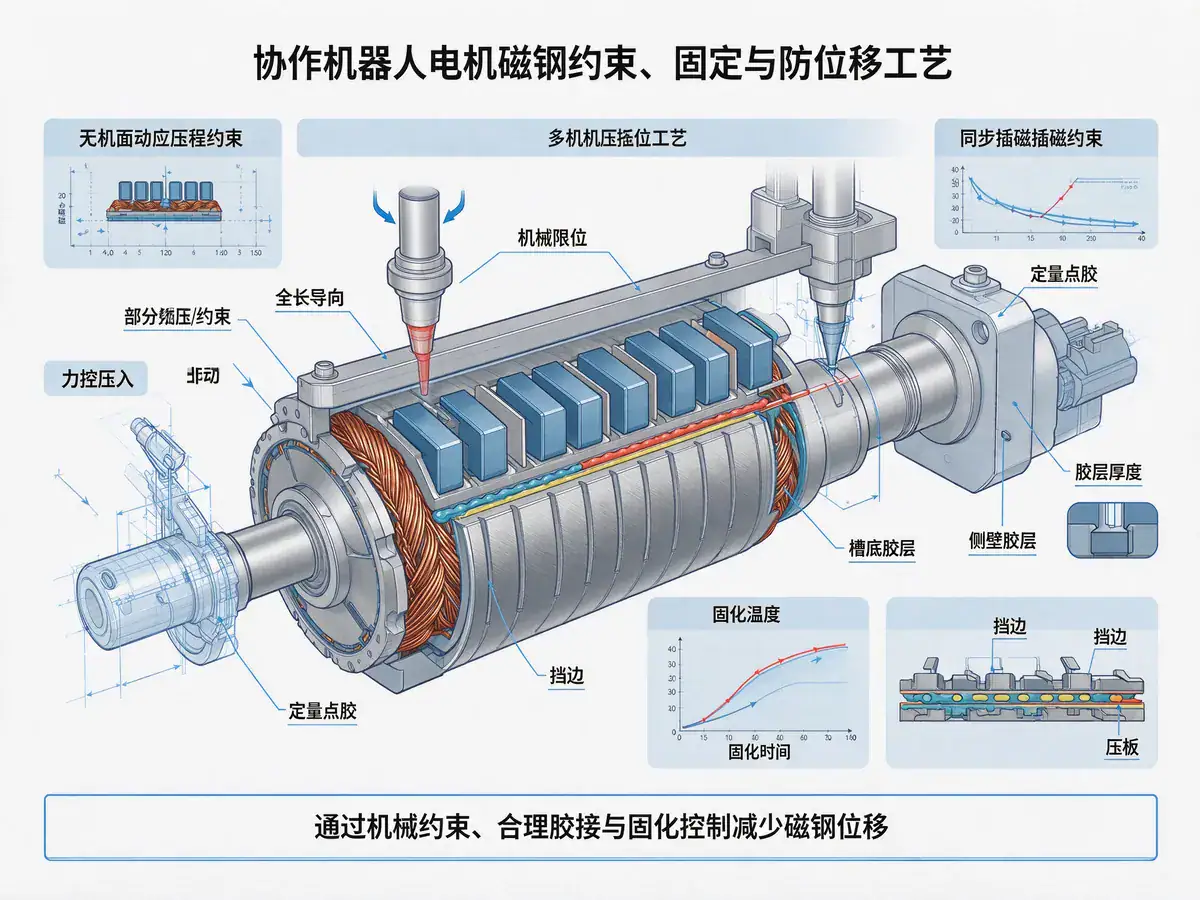
久巨按“约束、固定、验证”三个动作闭环处理。约束上,插装工装采用全长导向,磁钢全行程受控,到位后由定位面机械限位而不是靠压力压到底;压入采用力控,上限设在磁钢可承受范围内,避免过压造成微裂——微裂是位移的隐性起点,因为裂纹会削弱磁钢与胶层的结合面;多极转子采用同步插装,减少相邻磁钢相互吸引造成的间距变化。固定上,胶量按槽容积计算,避免胶多挤出、胶少粘不住;点胶位置在槽底与侧壁形成连续胶层,而不是只在槽口点一滴;胶层厚度通过磁钢分选与槽宽匹配控制在窗口内;固化温度曲线与时间按胶种设定,固化不完全的胶初期表现正常、长期才失效;位移风险高的结构可加挡边、卡扣或压板,用结构而不只是胶来限制。
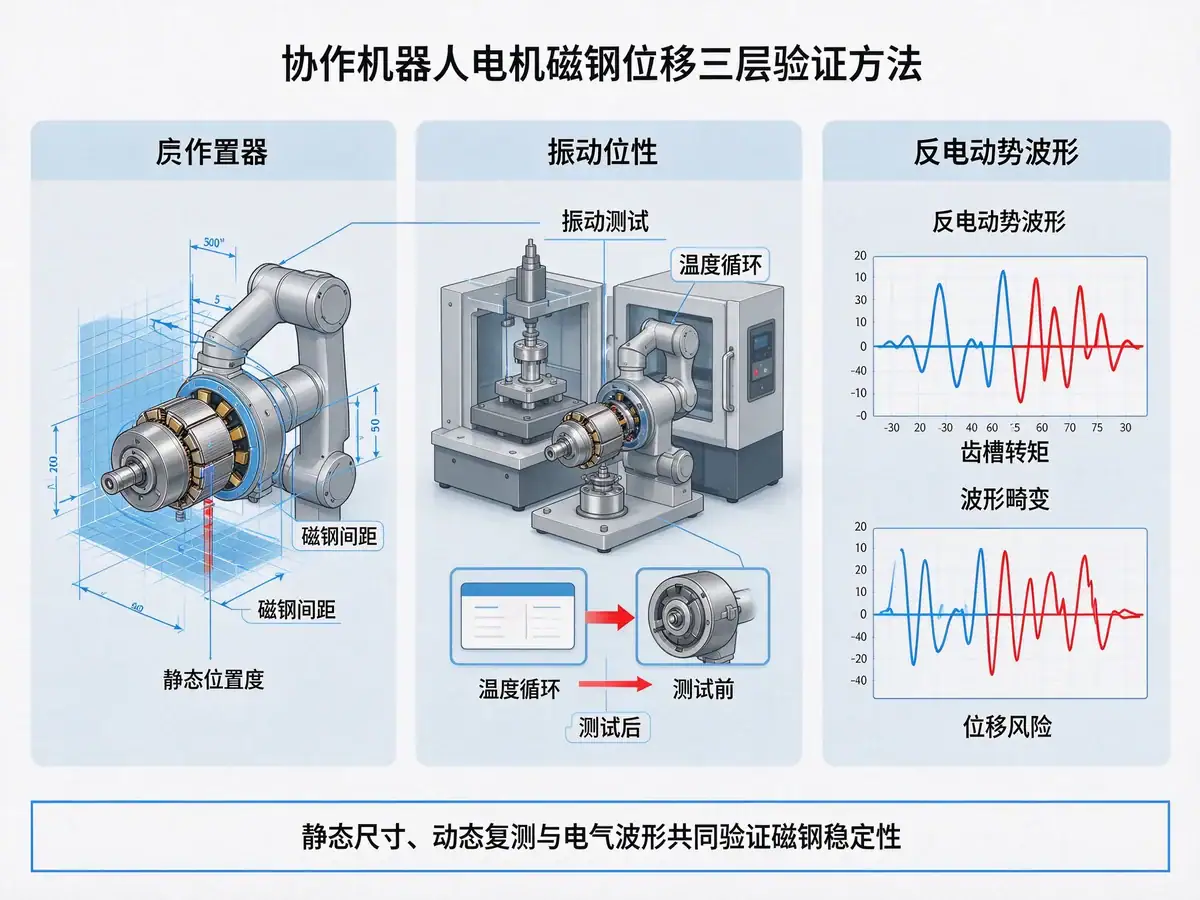
验证分三层:静态测量装配后的位置度与间距;动态做振动与温度循环后复测,比较前后差异,这一项最能暴露“看起来合格、实际会动”的产品;间接则测反电动势波形与齿槽转矩,位移会引起波形畸变,波形比尺寸更容易在线获取,适合作为批量监控手段。
汽车电子微电机的磁钢越做越小,槽口往往只留零点几毫米余量,插磁这一步就成了良率的瓶颈。夹持力偏大就崩角,偏小则在搬运中甩脱,插入时带一点倾角就会刮伤槽壁。
और पढ़ें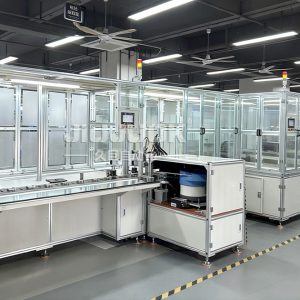
जीयूयू ऑटोमेशन नई ऊर्जा वाहनों में ड्राइव मोटर्स के लिए स्वचालित असेंबली समाधान प्रदान करता है, जिसमें वाइंडिंग, मैग्नेट इन्सर्शन, मैग्नेटाइजेशन और परीक्षण जैसी प्रमुख प्रक्रियाओं को एकीकृत किया जाता है, ताकि पूरी प्रक्रिया में उच्च दक्षता, उच्च एकरूपता और पूर्ण ट्रेसबिलिटी सुनिश्चित हो सके।
और पढ़ें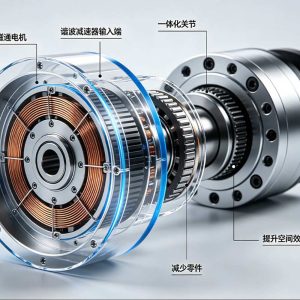
"短而宽"的盘状结构,在传统底盘里处处掣肘,在电动化专用平台里却成了跨级集成的关键。同一形态,两种处境,取决于封装思路。
और पढ़ें
निम्न-ऊंचाई अर्थव्यवस्था की मांगों और ड्रोन की बिजली आवश्यकताओं के जवाब में, जिउजु ऑटोमेशन ने ड्रोन मोटर्स के लिए एक स्वचालित उत्पादन लाइन लॉन्च की है, जिससे थ्रस्ट-टू-वजन अनुपात और एकरूपता में सुधार हुआ है, और ड्रोन OEMs को बड़े पैमाने पर उत्पादन में लागत में कमी हासिल करने में मदद मिल रही है।
और पढ़ें 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt