 Jiuju Automation

Why the Encoder Sits in the Last Station of a Servo Motor Assembly Line: Jiuju Explains the Process Layout
309编码器是伺服电机产线上唯一以转子实际位置为零点的工序。它之前的绕线、插磁钢、合装、动平衡每一步都在改变状态,先装就要反复重标零点。
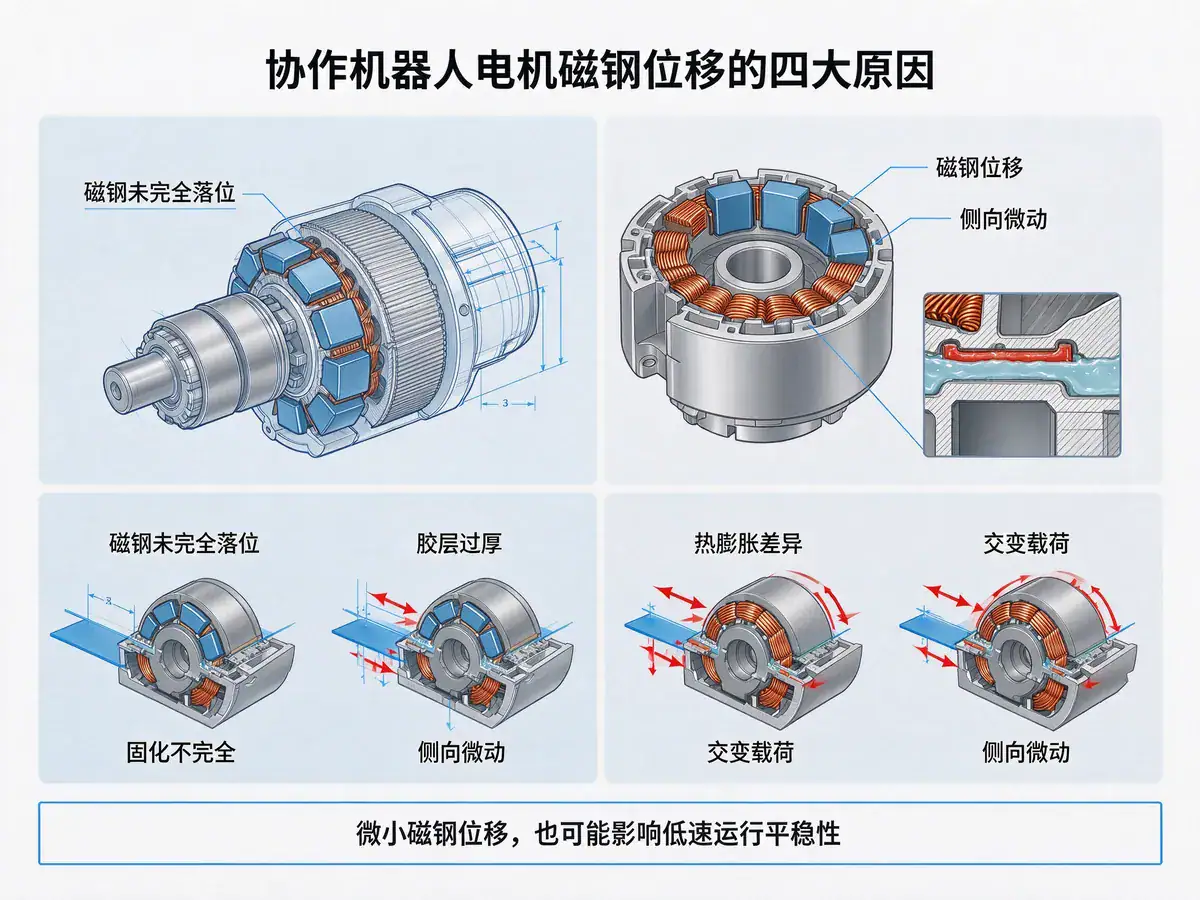
View Full Version协作机器人电机常在低速、高精度、频繁启停的工况下工作,对噪音与平稳性极为敏感,磁钢位移表现得格外明显:位移可能只有零点零几毫米,却足以让低速段出现顿挫。位移有四种来源——装配时磁钢没完全落位,靠胶层“挂着”,运行一段时间后自然下沉或侧移;胶量偏少、胶层过厚或固化不完全,粘接强度不够;磁钢、铁芯、机壳线膨胀系数不同,温度循环后界面产生剪切应力;频繁启停带来交变载荷,磁钢沿槽宽方向微动。
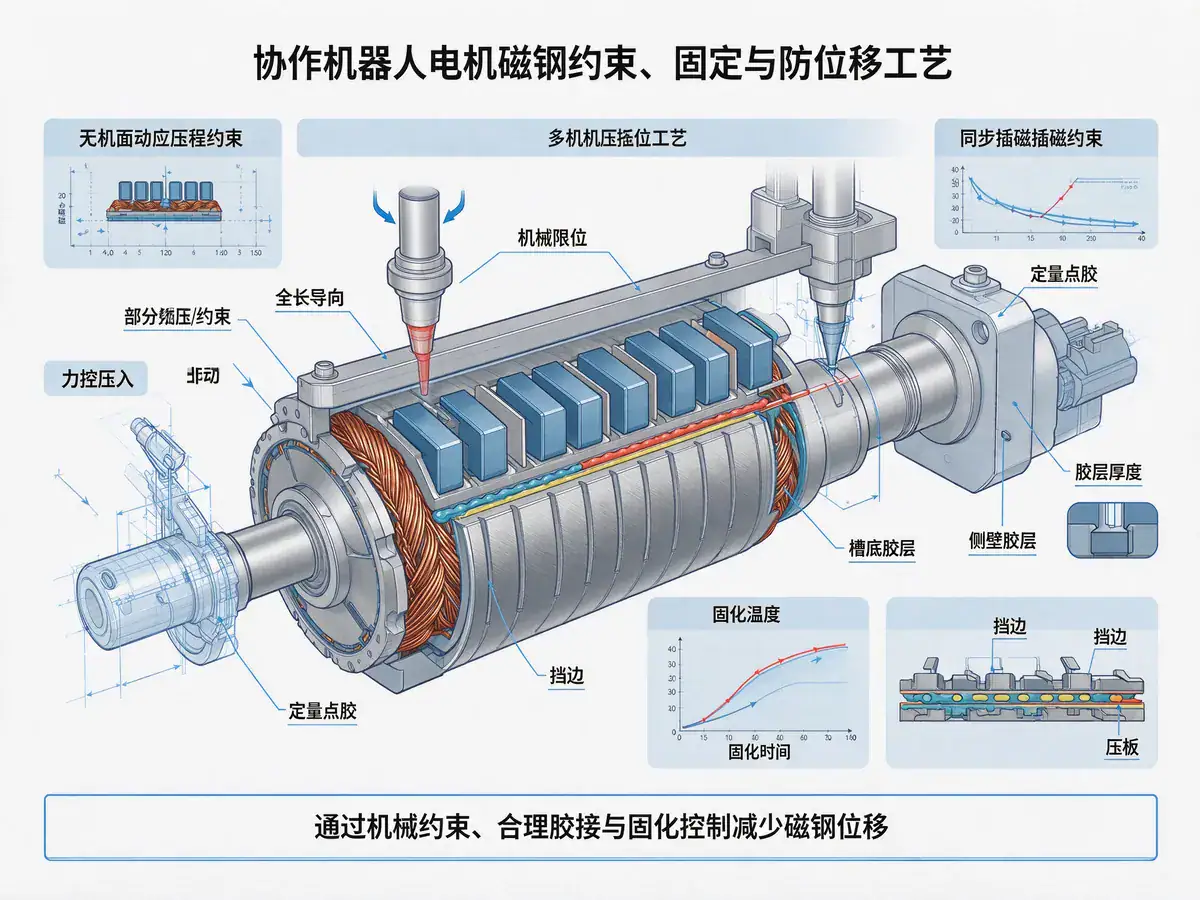
久巨按“约束、固定、验证”三个动作闭环处理。约束上,插装工装采用全长导向,磁钢全行程受控,到位后由定位面机械限位而不是靠压力压到底;压入采用力控,上限设在磁钢可承受范围内,避免过压造成微裂——微裂是位移的隐性起点,因为裂纹会削弱磁钢与胶层的结合面;多极转子采用同步插装,减少相邻磁钢相互吸引造成的间距变化。固定上,胶量按槽容积计算,避免胶多挤出、胶少粘不住;点胶位置在槽底与侧壁形成连续胶层,而不是只在槽口点一滴;胶层厚度通过磁钢分选与槽宽匹配控制在窗口内;固化温度曲线与时间按胶种设定,固化不完全的胶初期表现正常、长期才失效;位移风险高的结构可加挡边、卡扣或压板,用结构而不只是胶来限制。
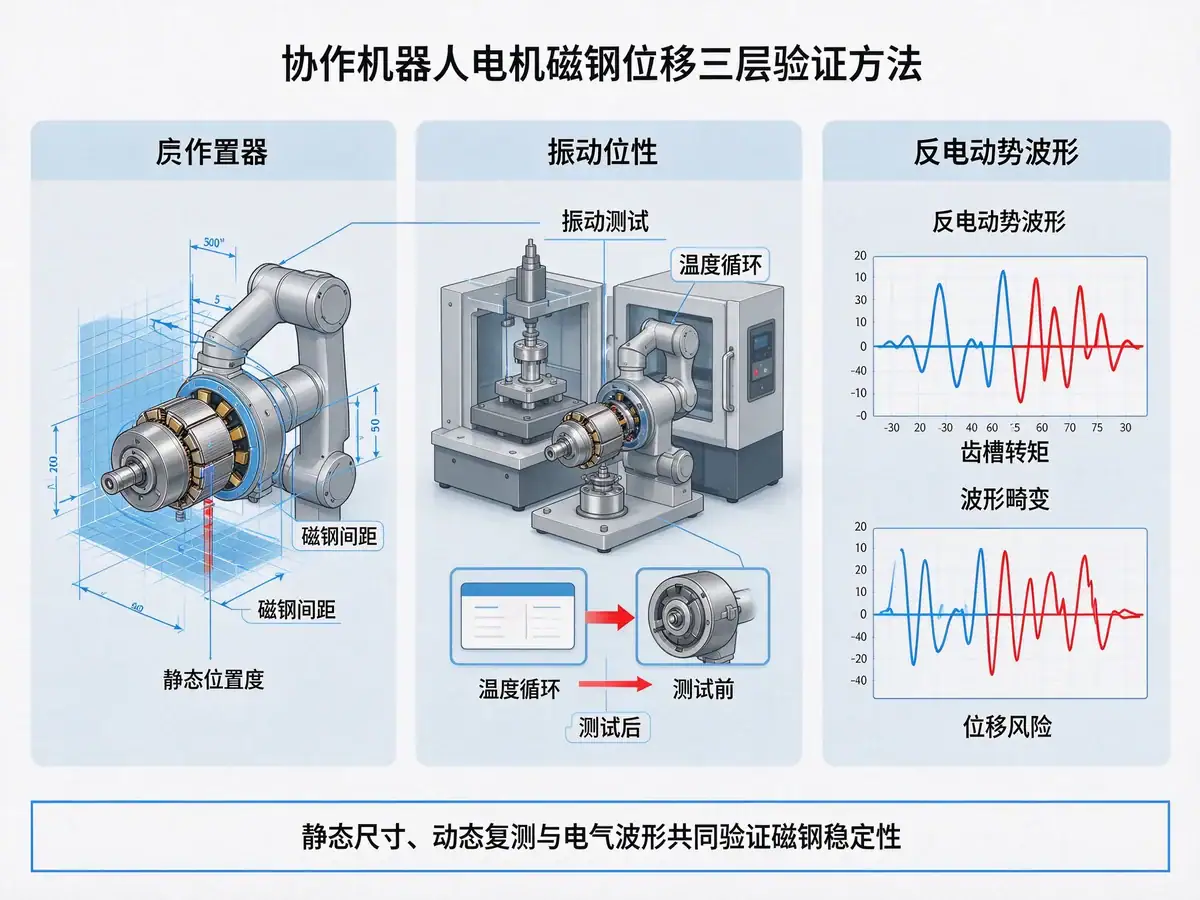
验证分三层:静态测量装配后的位置度与间距;动态做振动与温度循环后复测,比较前后差异,这一项最能暴露“看起来合格、实际会动”的产品;间接则测反电动势波形与齿槽转矩,位移会引起波形畸变,波形比尺寸更容易在线获取,适合作为批量监控手段。
编码器是伺服电机产线上唯一以转子实际位置为零点的工序。它之前的绕线、插磁钢、合装、动平衡每一步都在改变状态,先装就要反复重标零点。
View Full Version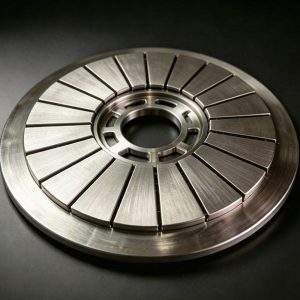
High-performance NdFeB is indeed expensive, but an axial-flux motor's "cost per unit torque" does not lose out. It uses less magnet and copper material, and can even save the system a gearbox or battery capacity, making the overall BOM more cost-effective instead.
View Full Version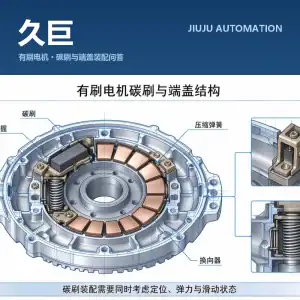
有刷电机整线上碳刷与端盖装配最难自动化,原因不是精度,是柔性零件加弹性力:碳刷要在弹簧压缩下推进刷握,不能崩角、不能卡滞。
View Full Version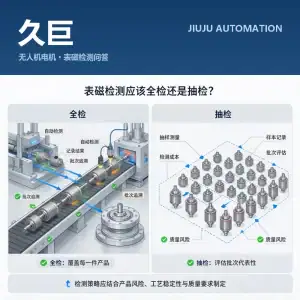
无人机电机的失效是离散事件而非漂移:磁钢崩边、装反、少装、充磁不足,抽检抽不到,装上机就是风险。久巨默认做全检。
View Full Version 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt