 久巨自动化
风扇电机厂产量上来了,装配线跟不上怎么办?
525风扇电机行业量大利薄,拼的是稼动率和一致性。文章从料仓、检测和少人化三个角度给出装配线升级思路。
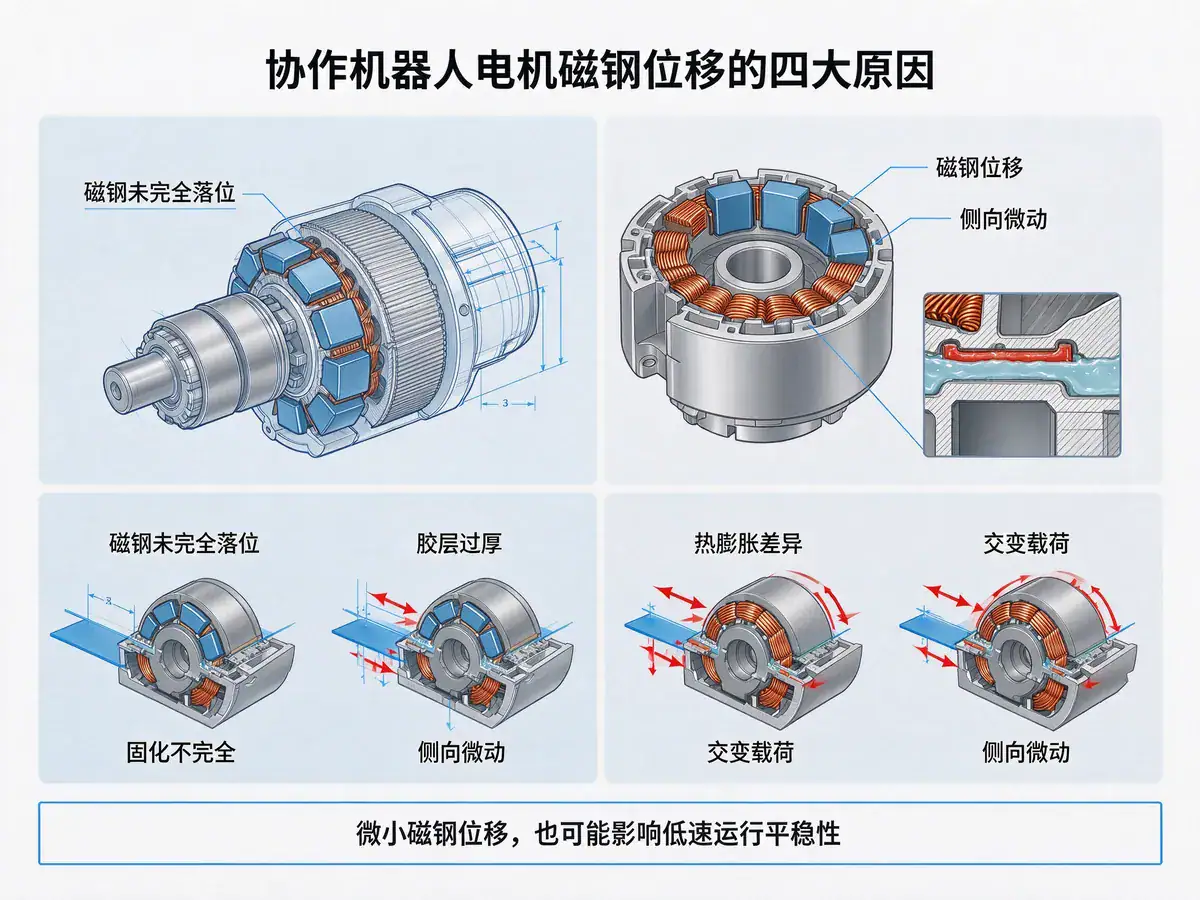
查看全文协作机器人电机常在低速、高精度、频繁启停的工况下工作,对噪音与平稳性极为敏感,磁钢位移表现得格外明显:位移可能只有零点零几毫米,却足以让低速段出现顿挫。位移有四种来源——装配时磁钢没完全落位,靠胶层“挂着”,运行一段时间后自然下沉或侧移;胶量偏少、胶层过厚或固化不完全,粘接强度不够;磁钢、铁芯、机壳线膨胀系数不同,温度循环后界面产生剪切应力;频繁启停带来交变载荷,磁钢沿槽宽方向微动。
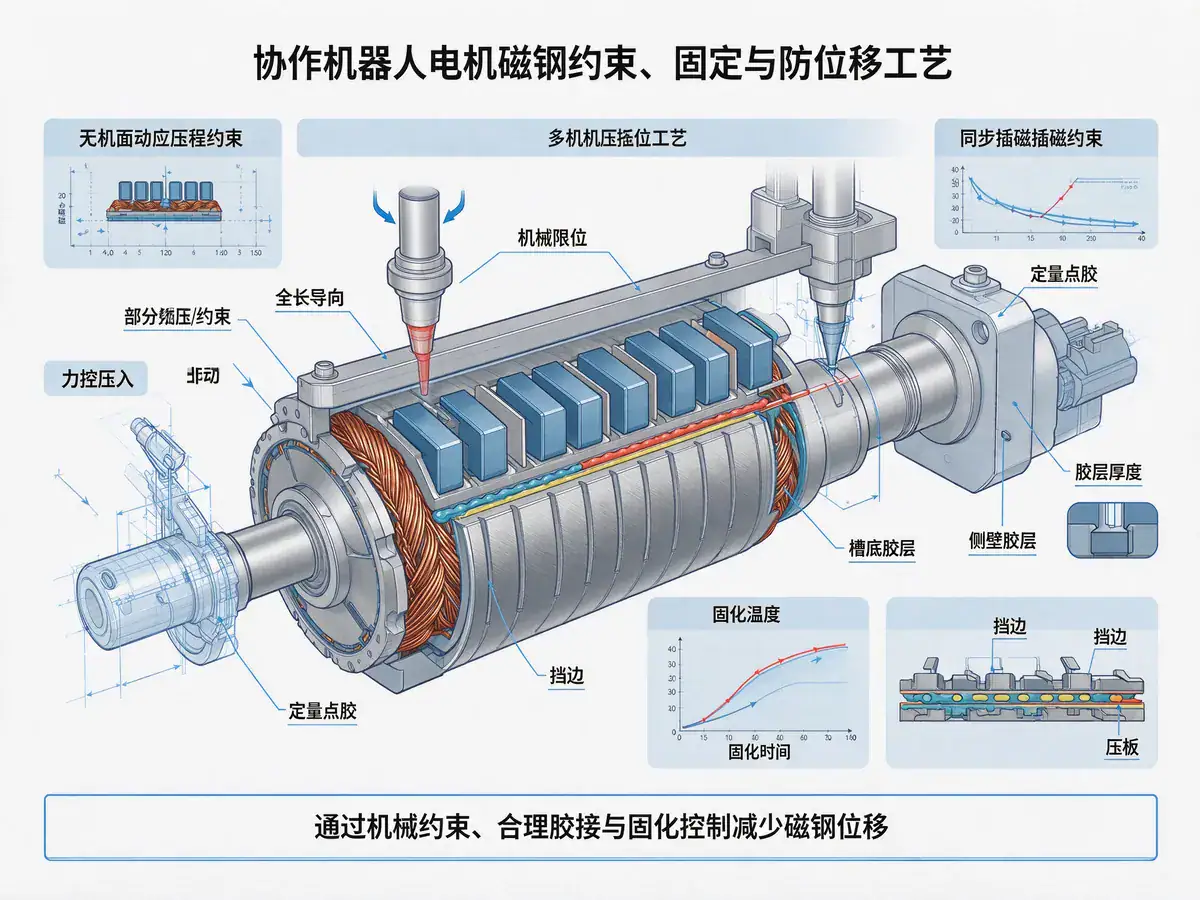
久巨按“约束、固定、验证”三个动作闭环处理。约束上,插装工装采用全长导向,磁钢全行程受控,到位后由定位面机械限位而不是靠压力压到底;压入采用力控,上限设在磁钢可承受范围内,避免过压造成微裂——微裂是位移的隐性起点,因为裂纹会削弱磁钢与胶层的结合面;多极转子采用同步插装,减少相邻磁钢相互吸引造成的间距变化。固定上,胶量按槽容积计算,避免胶多挤出、胶少粘不住;点胶位置在槽底与侧壁形成连续胶层,而不是只在槽口点一滴;胶层厚度通过磁钢分选与槽宽匹配控制在窗口内;固化温度曲线与时间按胶种设定,固化不完全的胶初期表现正常、长期才失效;位移风险高的结构可加挡边、卡扣或压板,用结构而不只是胶来限制。
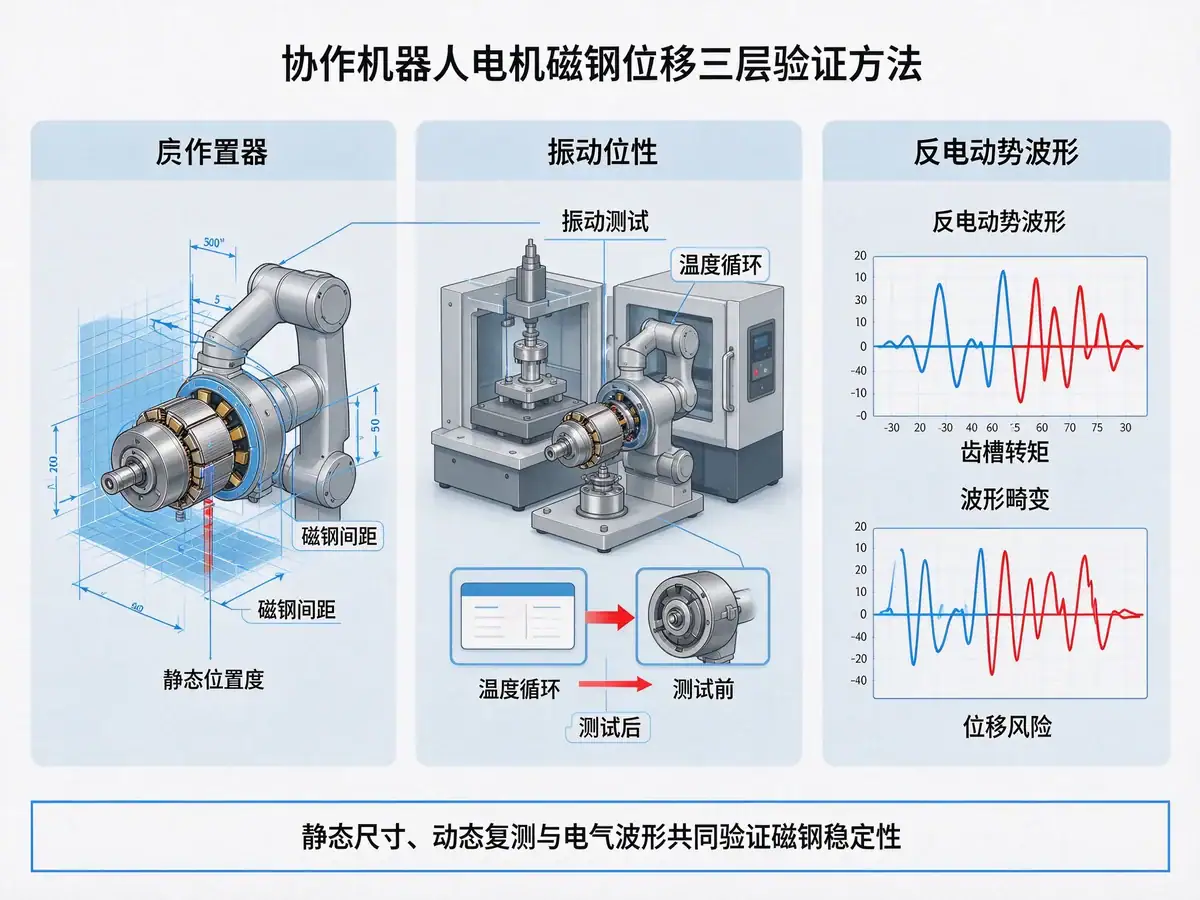
验证分三层:静态测量装配后的位置度与间距;动态做振动与温度循环后复测,比较前后差异,这一项最能暴露“看起来合格、实际会动”的产品;间接则测反电动势波形与齿槽转矩,位移会引起波形畸变,波形比尺寸更容易在线获取,适合作为批量监控手段。
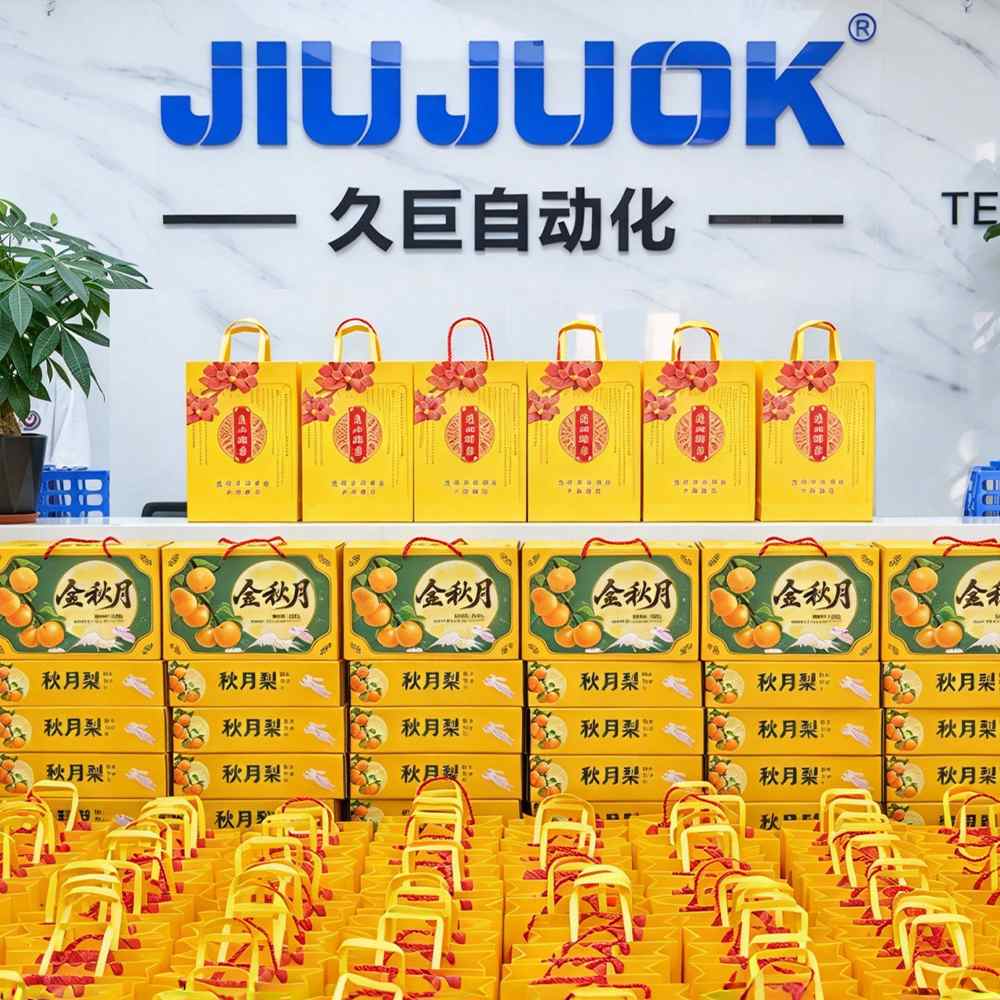
又是一年月圆时至,秋风送桂香,阖家庆团圆。在浓浓的中秋氛围中,久巨始终坚守智造初心,企业每一份成长与收获,都离不开全体同事的勤恳付出与同心并肩。
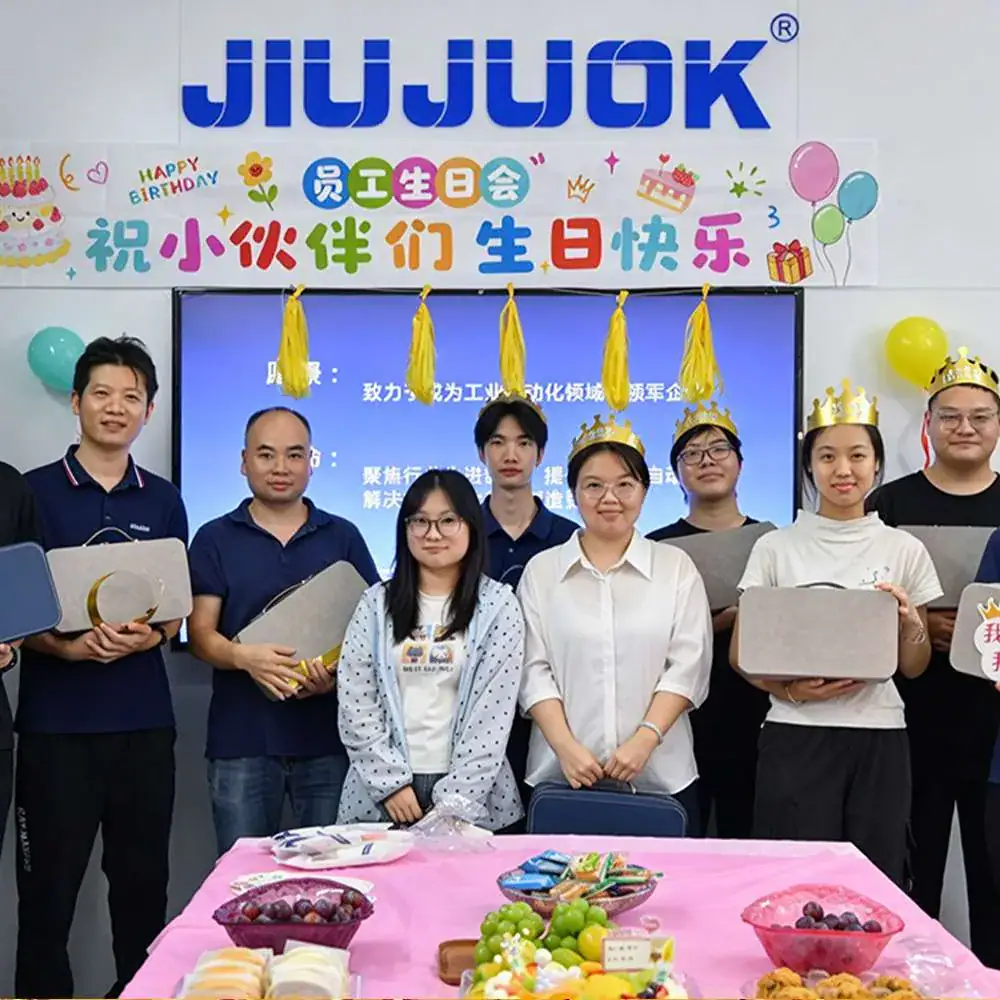
时光缓缓流淌,岁月镌刻成长。为感谢全体伙伴一路并肩同行,传递公司人文关怀,久巨 7‑9 月员工集体生日会温情如约而至。
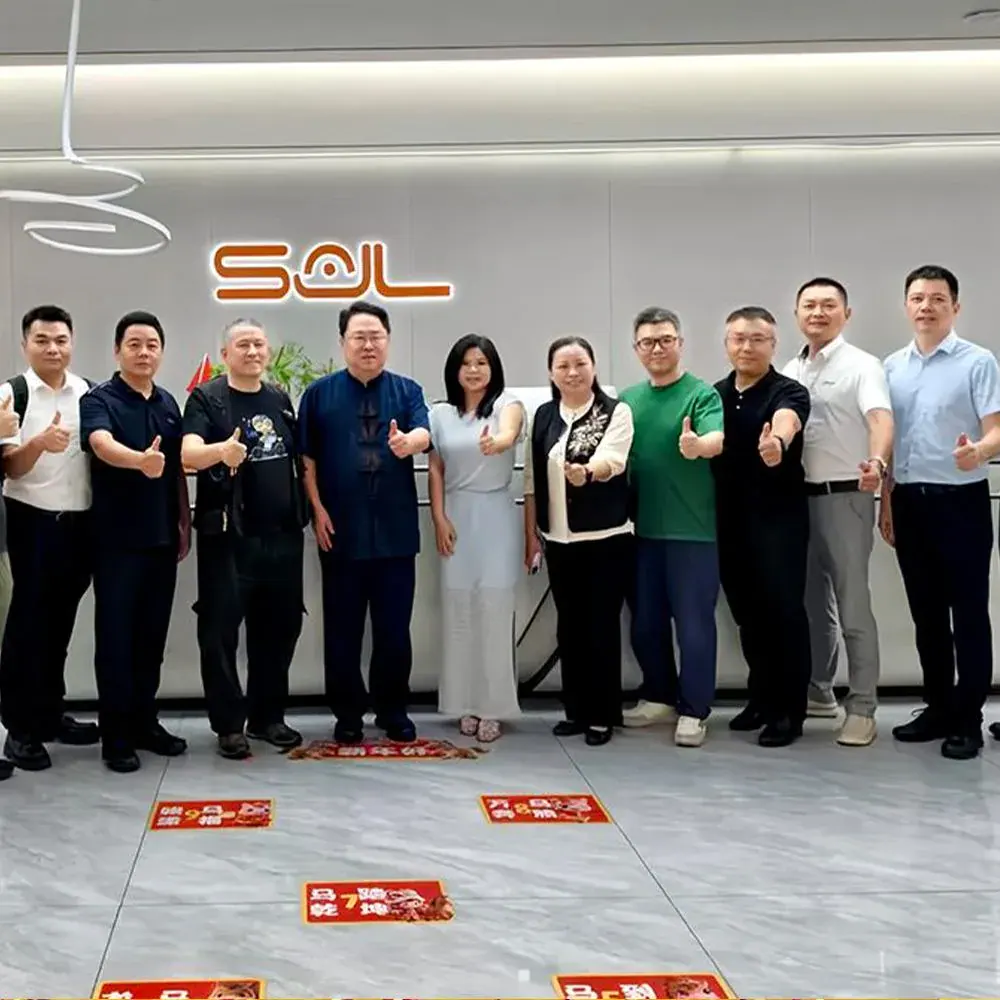
金秋送爽,月满中秋。为增进会员企业交流,凝聚行业发展合力,深圳市音响行业协会中秋会员联谊会于 9 月 18 日在会员单位深圳盛佳丽电子圆满举办。
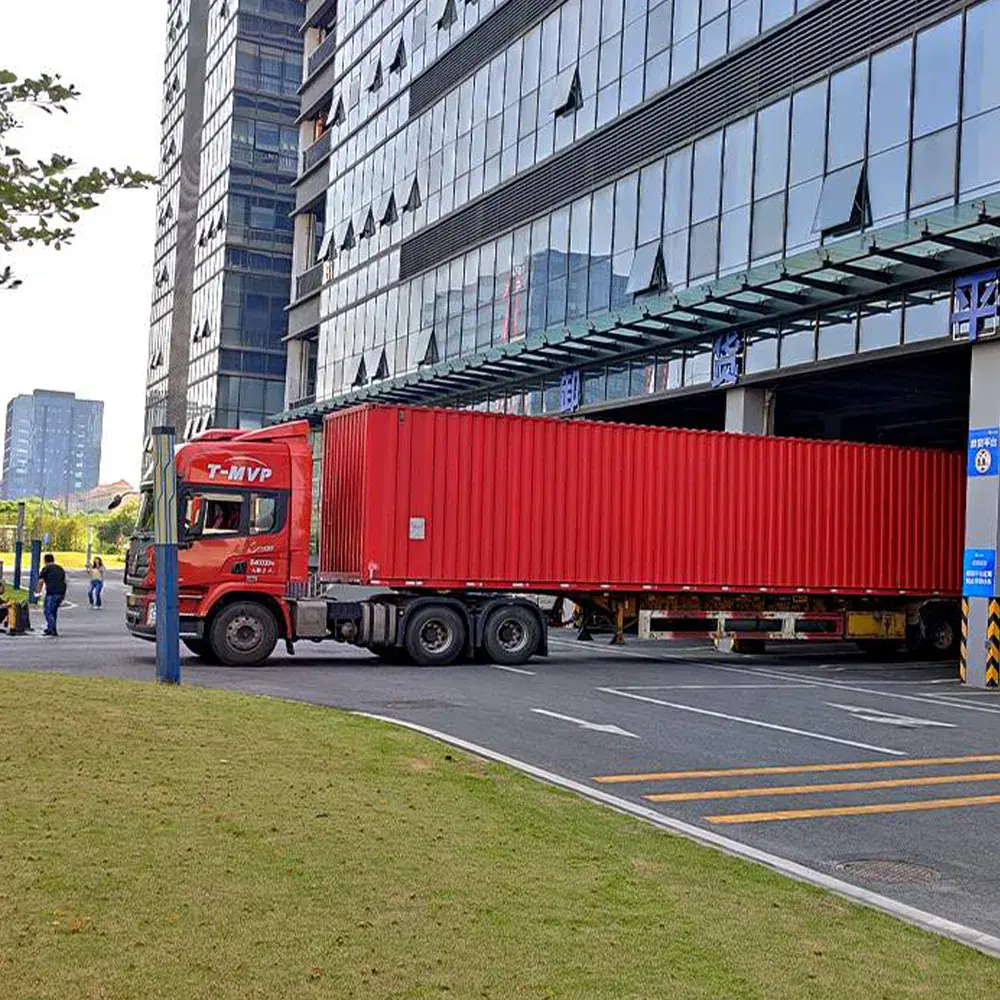
车间外的发运现场一片忙碌,经过多轮整机调试、模拟量产验证与出厂质检,久巨一套直流电机自动化装配线完成全部出厂流程,如期装车,即将奔赴客户生产基地,助力客户项目按计划推进生产落地。
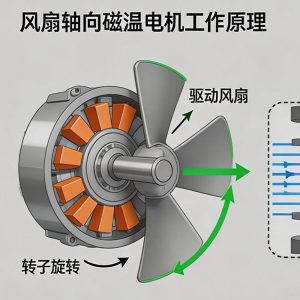

轴向磁通电机体积小、功率密度高,但定转子合装受强磁吸力制约,气隙均匀度与磁钢定位决定批量一致性。量产拼的不是设计,是装配过程能否被固定住。
查看全文
轴向磁通电机的优势不只在峰值效率,而在高效区面积。从磁路长度、绕组端部到扭矩半径拆解效率来源,也说明为什么纸面优势最终要靠制造精度兑现。
查看全文 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt