 Jiuju Automation

JUJU Motor Basics: EV Traction Motor Types, Structure and Core Performance Requirements
494电动汽车驱动电机以永磁同步为主,按结构分内/外转子、径向/轴向磁通,核心性能要求是高功率密度、宽高效区与高可靠性。
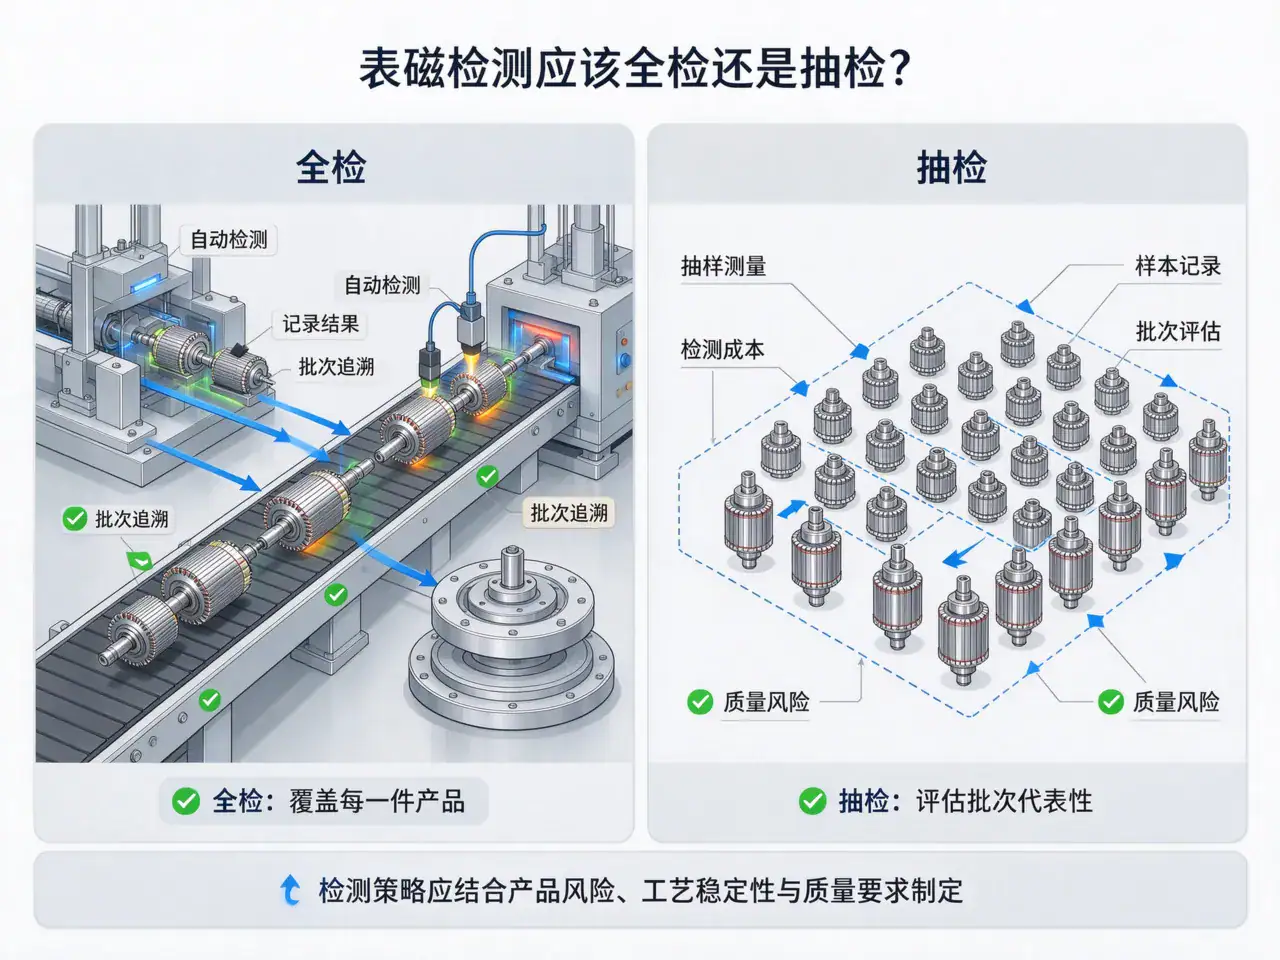
View Full Version久巨对无人机电机的表磁检测默认做全检,理由是这一类电机的失效模式是”离散”而不是”漂移”:磁钢崩边、装反、少装、充磁不足,都是单件事件。漂移型问题可以靠抽检看趋势,离散型问题抽检抽不到——抽到的是好的,装到整机上的是坏的。
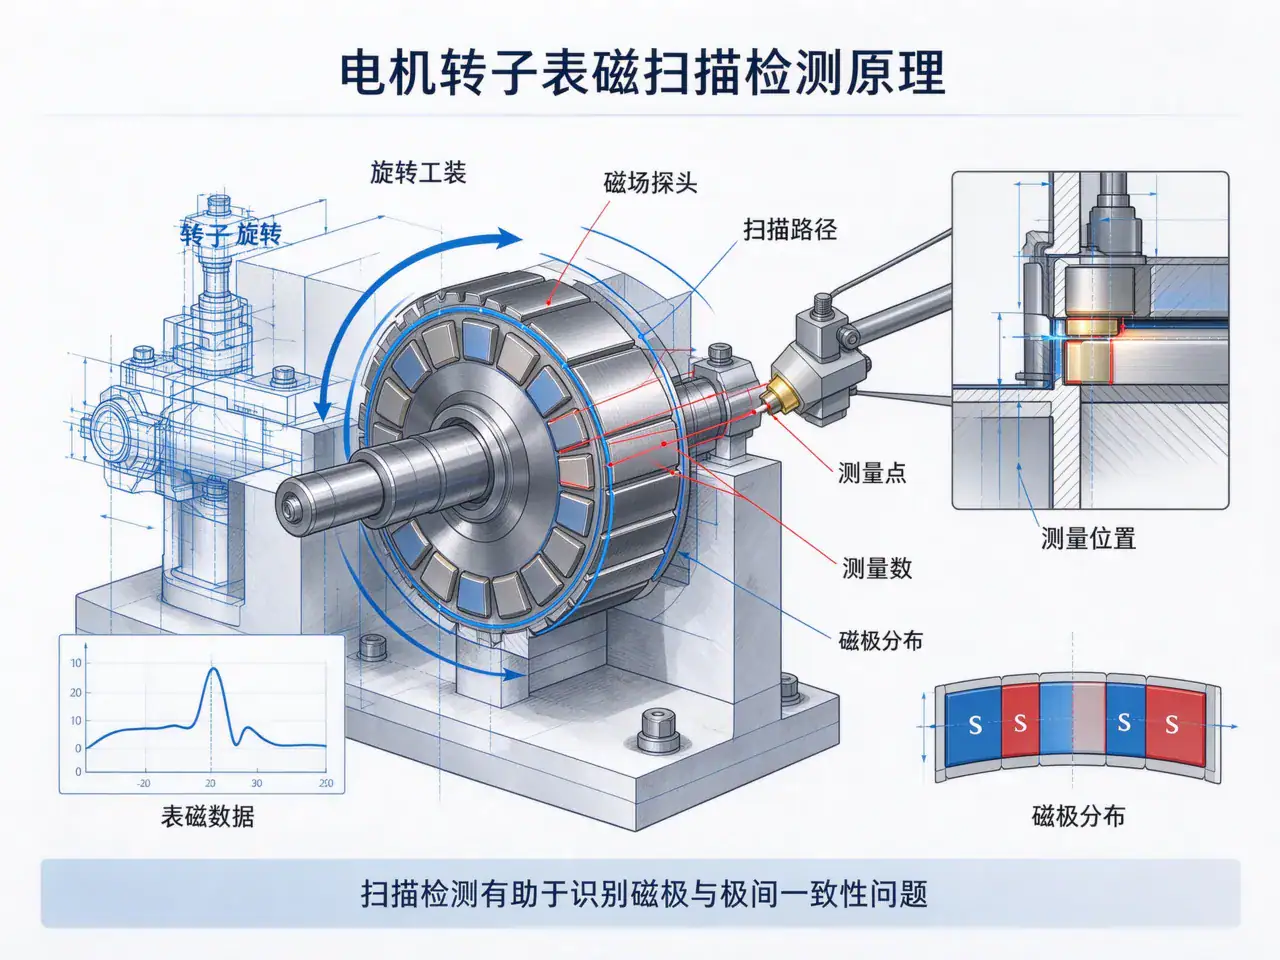
漂移失效是过程参数慢慢偏,比如胶量随温度变化、张力随磨损下降,抽检取平均就能发现。离散失效是某一件突然不合格,与前后件没有关联。判断方法很简单:把一段时间的不合格品按时间排开,如果集中在某个时段,是漂移;如果随机散落,是离散。
三处:节拍、设备、判定标准。全检要把每一件都送上扫描台,节拍比抽检长;多极扫描的探头与运动机构是独立投资;判定标准要逐项定,定宽了漏判,定严了误判。
判断要不要全检,还有一个更实用的算法:把过去半年的客诉按失效模式分类,数其中”单件离散”型占多少。离散型占多数,全检的收益就很直接;漂移型占多数,钱应该先花在过程控制上,而不是加检测。
全检还有一个副产品是数据。逐件的磁性能数据积累下来,可以做批次对比、供应商评估和工艺变更前后的对照。这部分价值在买设备时最容易被忽略,但用起来比检测本身更持久。
反过来,全检也有风险:判定标准定错,会把好件成批判废。所以标准必须先小批量试跑,和客户的整机测试数据对齐之后再固化。
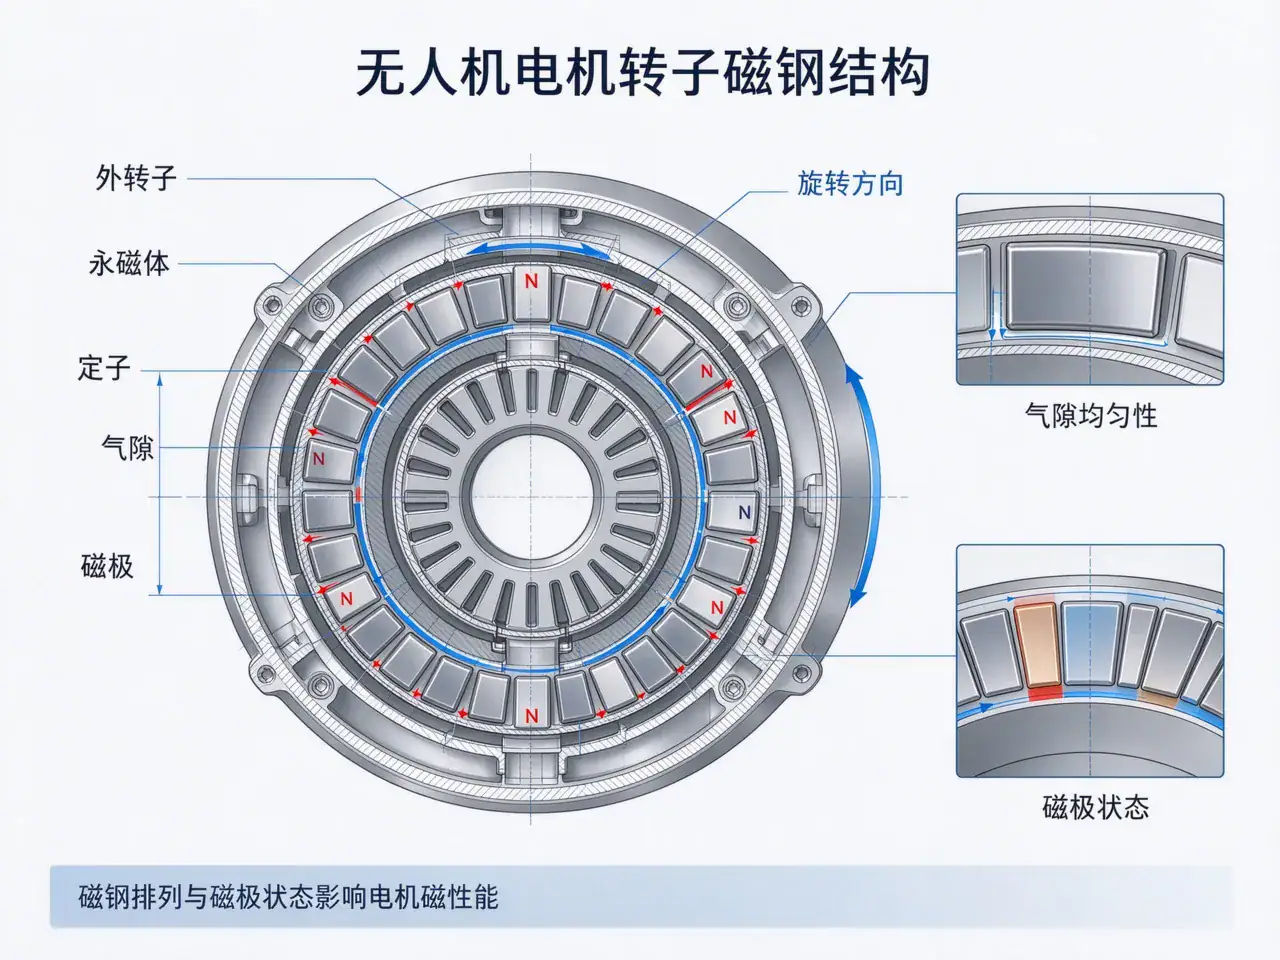
极间峰值、极间一致性、磁极极性方向、总磁通量。前两项判磁钢装配,第三项判装反,第四项判充磁是否到位。四项里缺任何一项,全检就变成”只查了有没有磁”。
按客户的整机测试反推,不按设备能力定。设备能测到很细,但客户只关心装到整机上是否合格,标准要从整机倒推回零件。久巨的做法是先拿客户的电机测试数据做对照,再定扫描判定阈值。
全检适用于安全相关或高单价的应用。对低价、大批量的消费类微电机,全检的节拍成本可能超过失效成本,这时应改为分层抽检加来料管控。
问:全检会不会拖慢整线?
会。所以扫描工位通常与前后段解耦,用独立上下料,不占主线节拍。
问:表磁检测能替代充磁后的性能测试吗?
不能。表磁测的是磁性能,整机测试测的是电气与机械表现,两者互补。
问:极间一致性多少算合格?
按客户整机验收反推,久巨不给通用阈值。
问:已经有整机全检,还需要零件全检吗?
需要。整机全检只能判成品,判不出是哪一件零件出的问题,追溯会断。
问:扫描方式有哪几种?
多点静态扫描与旋转扫描两类,按极数与节拍选。具体配置按项目定。
相关设备:Automated Assembly Line for BLDC Motor Manufacturing、Motor Rotor Integrated Magnetizing Machine。

电动汽车驱动电机以永磁同步为主,按结构分内/外转子、径向/轴向磁通,核心性能要求是高功率密度、宽高效区与高可靠性。
View Full Version
能否共线,久巨的判断标准不是夹具能不能换,而是上下料方向、抓取定位基准、检测扫描方式三项能不能同时成立。
View Full Version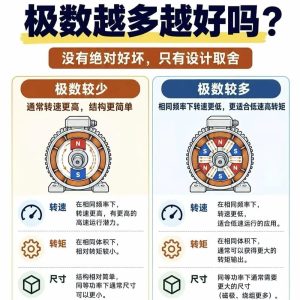
轴向磁通电机磁力线平行于转轴,定子被双层转子夹住,同功率下体积与重量约减半。它的量产难点集中在磁钢耐温与定转子合装,制造一致性直接决定良率与节拍。
View Full Version
减速电机异响要先分后合:电机段与减速箱段各自测,再合装整机跑合。三个噪声来源频段互相重叠,合装后只能得到一条总曲线,拆一次还要重新加脂跑合。
View Full Version 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt