 지우지 자동화

구매 참고: 신에너지 모터의 고정자-회전자 조립 공정은 어떻게 평가할까?
238新能源汽车驱动电机的定转子合装是整线装配的核心工序,直接决定电机气隙均匀度、运行噪音与可靠性。不少车企与电机厂在选型合装设备时,只关注设备价格,忽略了供应商的工艺实力,导致量产后良率不达预期。 首先要看气隙控制的技术方案与精度指标。驱动电机气隙公差...
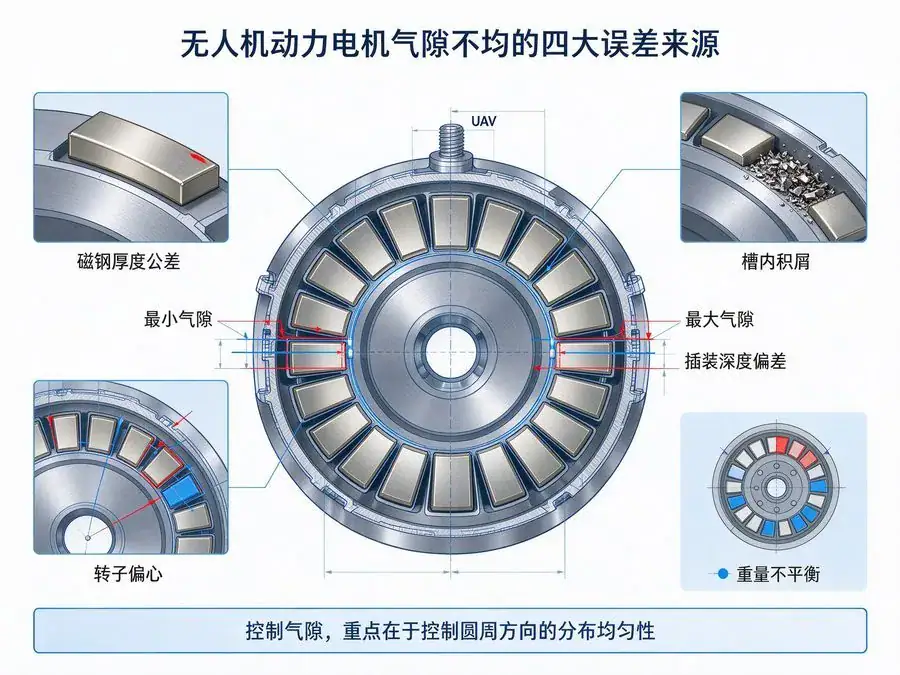
전체 텍스트 보기无人机动力电机的气隙常在零点几毫米量级,真正要控的不是平均气隙,而是气隙分布的均匀性——最小处决定能否安全运转,最大处决定磁通利用率。这个均匀性由四项误差叠加而成:磁钢厚度公差、槽内积屑、插装深度偏差、转子偏心。另一头是动平衡,多极磁钢单片差几十毫克,高转速下就会放大成明显振动。
所谓“插磁同步”,并不是速度指标,而是多片磁钢在同一时刻、以同一姿态、沿同一导向进入各自槽位,且过程中互不干扰。逐片插装会让先插入的磁钢吸走后插入的磁钢,造成偏移甚至翻转;环形整体插磁虽然快,但对来料一致性要求极高,一片超差就整组卡死。
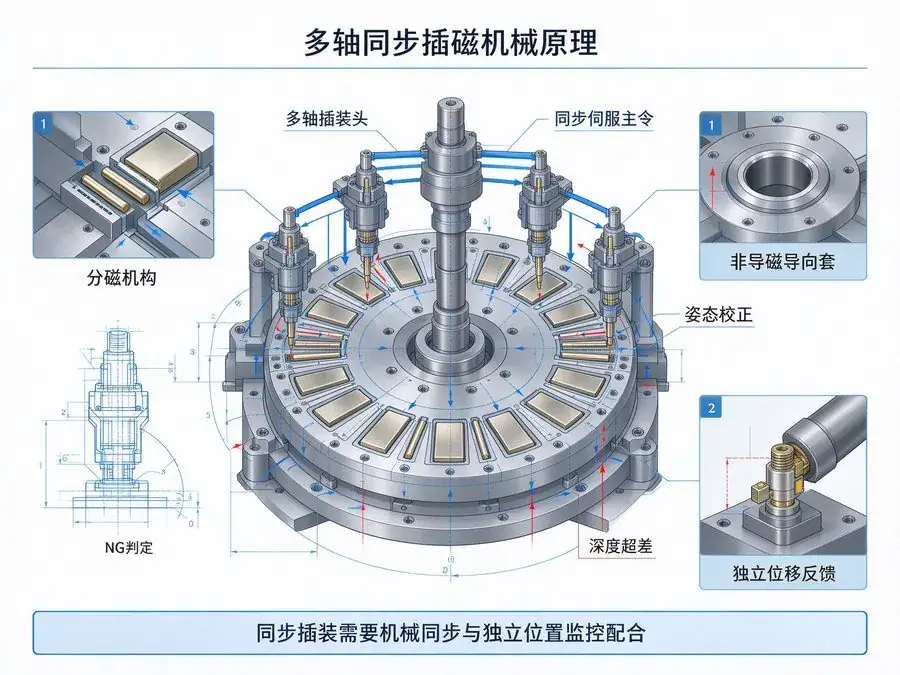
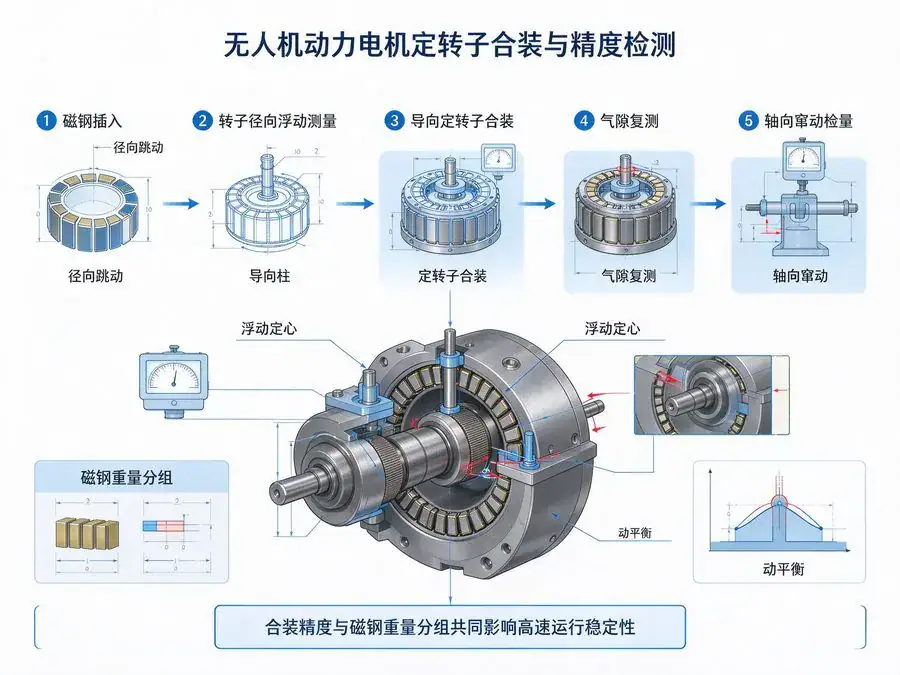
久巨采用多轴同步插装,各插装头沿圆周均布、由同一伺服主令驱动,机械上保证同步下降、同步压入;插装前用分磁机构把磁钢逐一隔开,插装头配非导磁导向套,磁钢在导向内完成姿态校正后再进入槽口;每轴独立带位移反馈,深度超差即判NG。定转子合装采用导向柱加浮动定心,合装前测径向跳动,合装后复测气隙与轴向窜动。同步插装能同时改善位置一致性、降低崩角与翻转、稳定节拍,但它对来料更敏感,建议插磁前增加厚度与外形分选,否则单片超差会被放大成整组卡料。转子的重量配平也要在插磁阶段一并考虑:同档磁钢按重量分组使用,把不平衡量在源头压小,后续动平衡工位的去重量才会少,磁钢也不必被过度修磨。
新能源汽车驱动电机的定转子合装是整线装配的核心工序,直接决定电机气隙均匀度、运行噪音与可靠性。不少车企与电机厂在选型合装设备时,只关注设备价格,忽略了供应商的工艺实力,导致量产后良率不达预期。 首先要看气隙控制的技术方案与精度指标。驱动电机气隙公差...
전체 텍스트 보기
지우주 자동화에서 설계한 자석 삽입기는 내장형 영구자석 로터(IPM) 및 표면 실장형 자석 조립에 사용되며, 극 간격의 정밀성과 높은 생산 효율을 보장합니다.
전체 텍스트 보기
모터 자석 삽입 공정은 높은 자화 정밀도와 안정적인 자속 제어를 추구합니다. 이 영상은 수동 자석 삽입과 자동 자석 삽입의 효율, 정밀도 및 일관성 측면에서의 차이를 비교합니다.
전체 텍스트 보기
축방향 자속 모터는 성능 면에서 뚜렷한 장점을 지니고 있지만, 대량 생산을 위해서는 기극 간극 정밀도, 열 관리, 비용 일관성이라는 세 가지 과제를 극복해야 합니다. 이 글에서는 각 과제의 근본 원인과 해결 방안을 분석합니다.
전체 텍스트 보기 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt