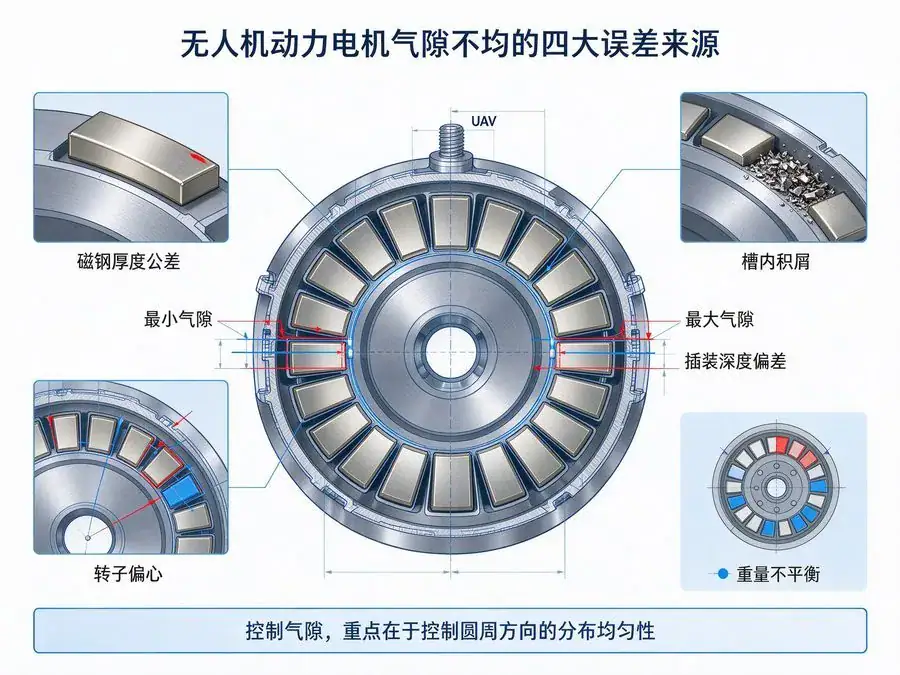
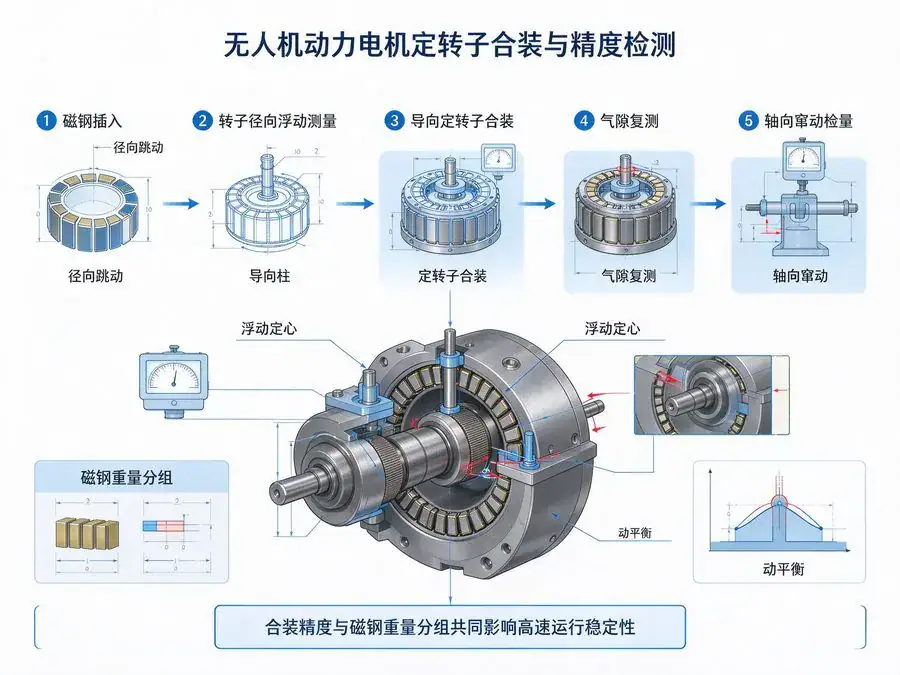
Axial-flux motors offer significant performance advantages, but mass production requires overcoming three major challenges: air gap precision, thermal management, and cost consistency. This article analyzes the root causes and solutions for each of these challenges.
The process of inserting magnets into electric motors aims to achieve high magnetization precision and stable magnetic flux control. This video compares the differences in efficiency, precision, and consistency between manual and automated magnet insertion.
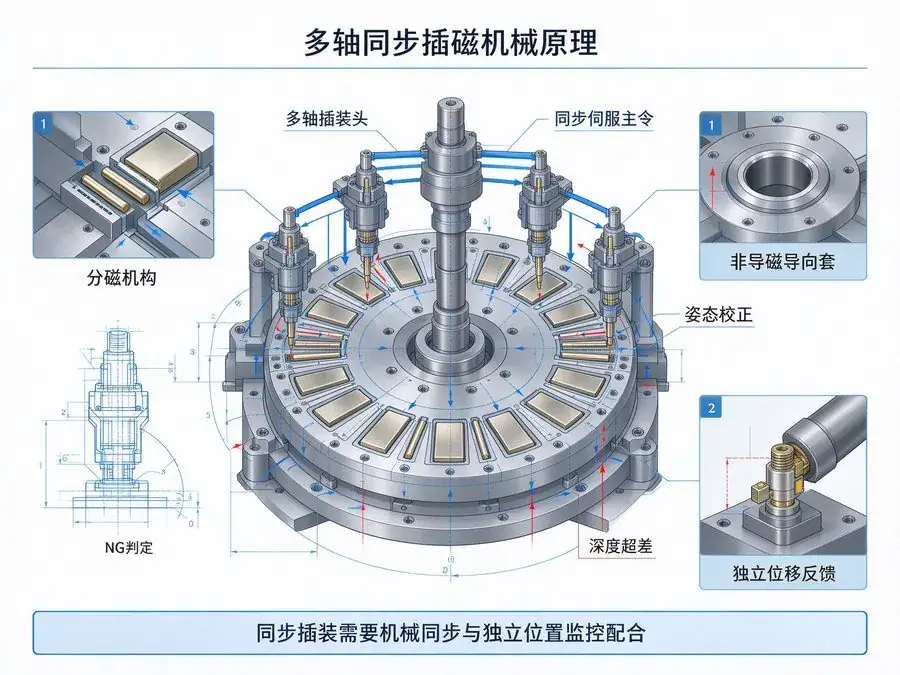
Jiuju Automation has designed a magnet insertion machine for the assembly of integrated permanent magnet (IPM) rotors and surface-mount magnets, ensuring precise pole spacing and high production efficiency.
 Jiuju Automation





 Español
 Français
 Deutsch (Sie)
 हिन्दी