จิวจูรวมการพันลวดและการอัดประกอบมอเตอร์ข้อต่อหุ่นยนต์มนุษย์ไว้ในสายเดียวได้อย่างไร
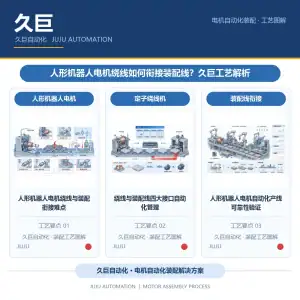
关节电机是“三高一低”:槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉;绕好的细线径定子在周转箱里碰撞,漆膜微伤要等老化时才暴露;绕线快、压装慢,中间积压的半成品还会在改单时变成呆滞料。
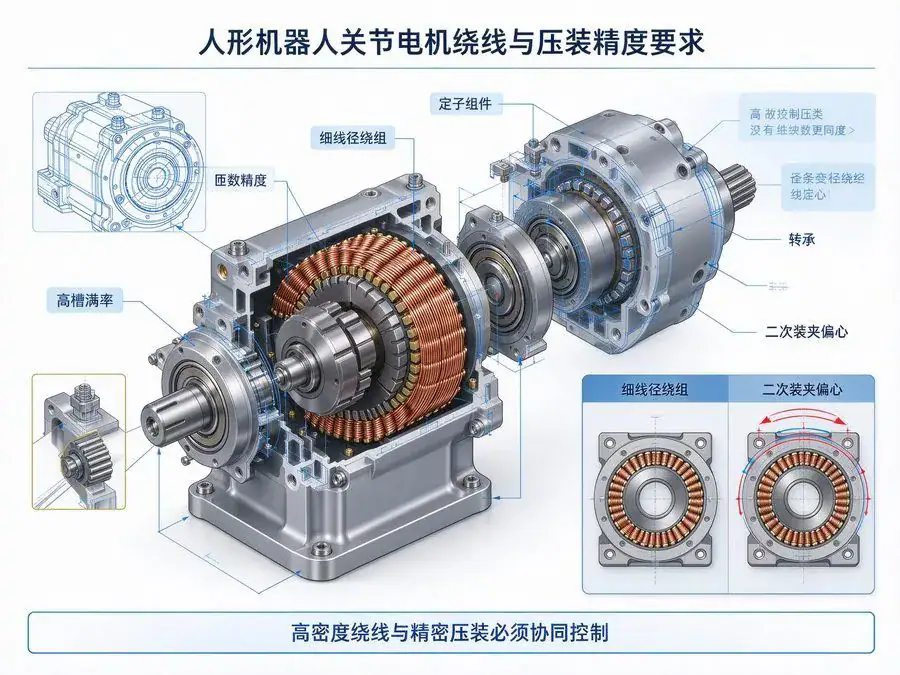 久巨人形机器人关节电机绕线压装一体化JIUJUHumanoidRobotJointMotorWindingPressFit
久巨的一体化方案有四个动作。一是工序串联的短物流,绕线、整理、压装在同一托盘内流转,托盘定位面同时作为绕线与压装的共同基准,从结构上消除二次装夹。二是检测前移,绕线后即测匝数、电阻与耐压,在不可逆的压装之前拦下不良。三是伺服压装按“空行程快进、接触降速、保压定时”三段控制,用位移—压力曲线判定是否到位,不靠听声音。四是模块化换型,夹具与程序成套调用,只换工装不调参数。
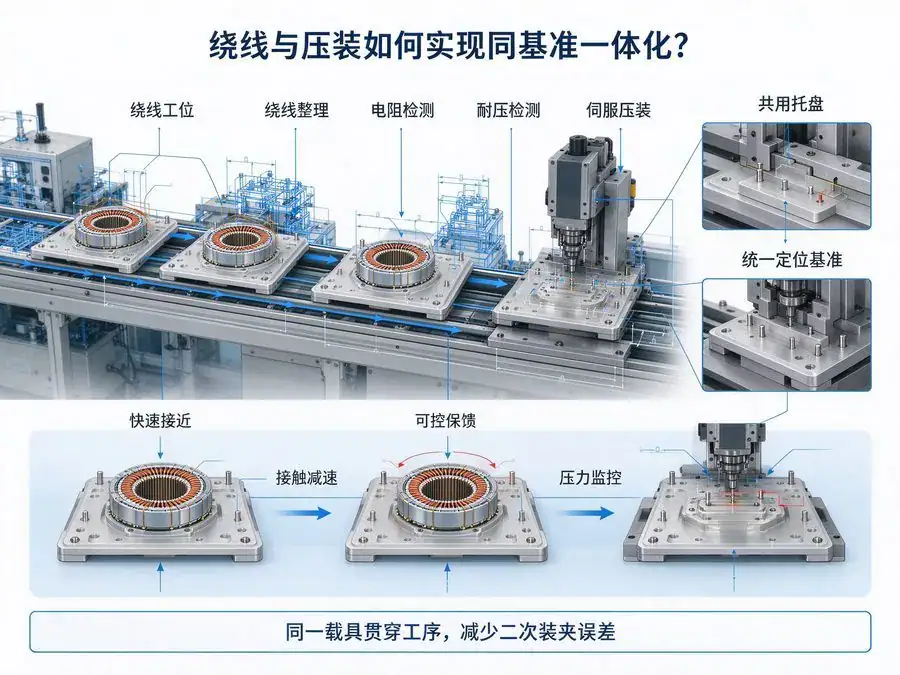 久巨人形机器人关节电机绕线压装一体化JIUJUHumanoidRobotJointMotorWindingPressFit
布局上,型号在三种以内、产量稳定,优先做串联整线;型号超过五种、订单波动大,建议绕线单元与压装单元各自独立运行,再用缓冲库连接,避免一个工位故障拖停全线。无论哪种,都建议把压装曲线与绕线检测数据绑定到同一台电机,形成单机档案,后续做批次分析时这是最直接的证据。关节模组还要多做一步:压装后立即测气隙与轴向窜动,因为关节电机的气隙余量本就很小,等到总成测试再发现偏心,返修成本会成倍上升。
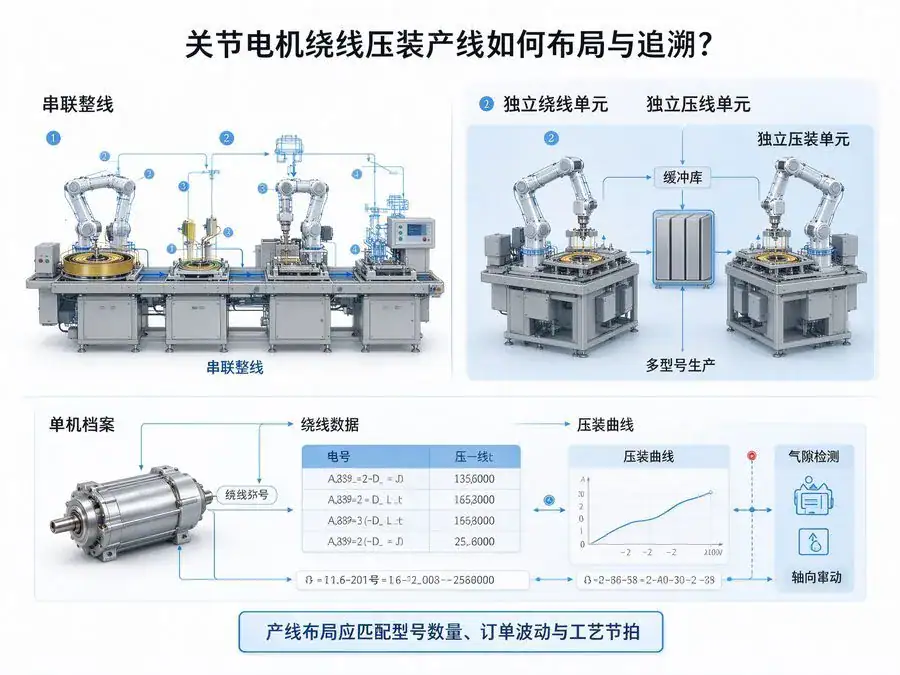 久巨人形机器人关节电机绕线压装一体化JIUJUHumanoidRobotJointMotorWindingPressFit
คำถามที่มักถูกถามเกี่ยวกับระบบอัตโนมัติสำหรับเครื่องยนต์
วิดีโอตัวอย่างกรณีศึกษาเกี่ยวกับระบบอัตโนมัติสำหรับเครื่องยนต์
ข่าวจากอุตสาหกรรมมอเตอร์ไฟฟ้า
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
 จิ่วจูออโตเมชั่น





 Español
 Français
 Deutsch (Sie)
 हिन्दी