คอขวดการผลิตจำนวนมากของมอเตอร์หุ่นยนต์มนุษย์ ขั้นตอนพันลวดของจิวจูเชื่อมกับสายประกอบอย่างไร
关节电机项目最常见的困境不是做不出样品,而是转量产时“接不上”:เครื่องม้วน节拍快、装配线节拍慢,中间堆满托盘;绕线参数改一次,压装曲线没跟着改;一台设备报警,整线停摆。四种表现背后是四个接口没设计好——节拍、载具、参数、异常。
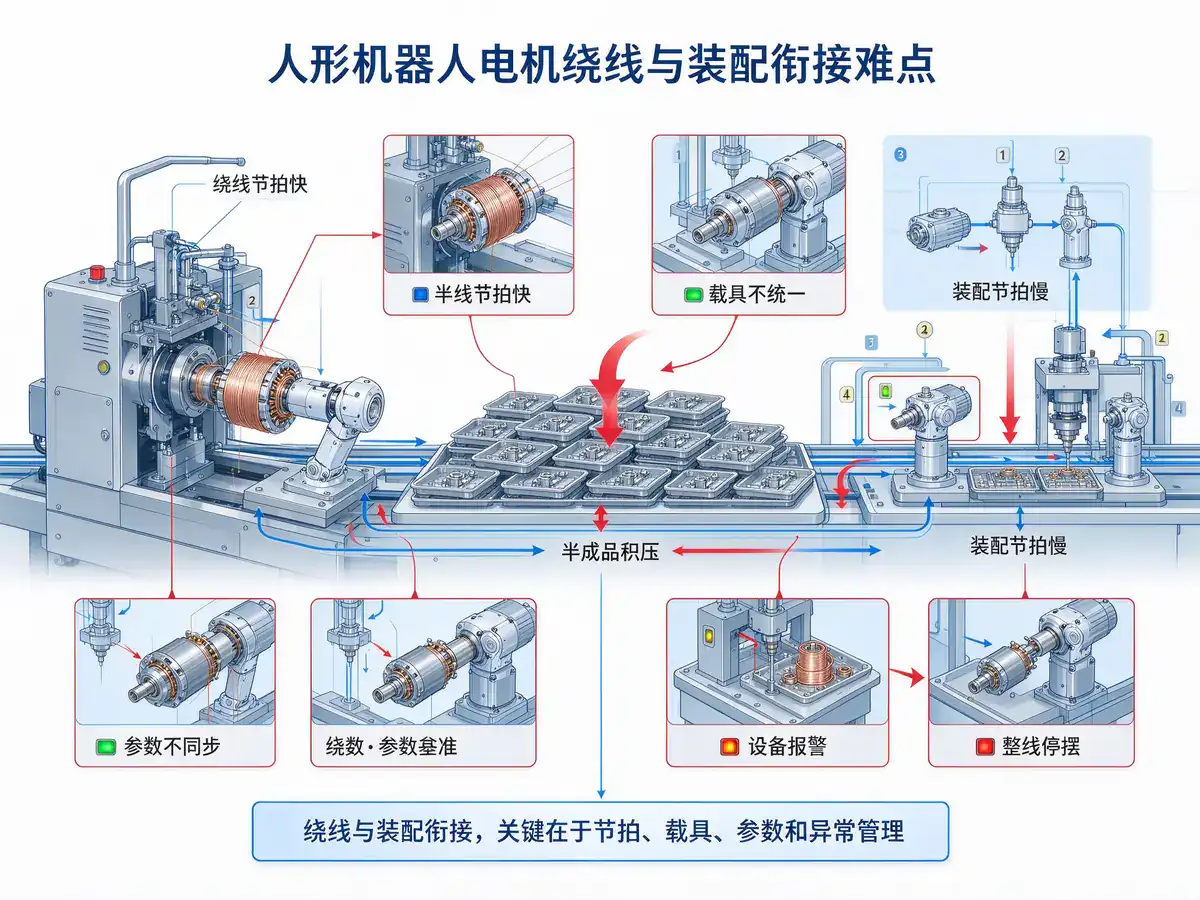 人形机器人电机绕线与装配衔接难点HumanoidRobotMotorWindingAssemblyInterfaceChallenges
久巨把这四个接口显性化。节拍上设缓冲库,容量按“换型时间×装配节拍”估算,既吸收节拍差又不积压过多在制品;载具上绕线、整理、压装、检测共用同一托盘,基准全程复用,托盘带唯一标识,工序间自动识别流转;参数上按型号建“工艺包”,绕线参数、压装曲线、检测阈值、工装编号打包,换型时由系统一次下发,杜绝漏改;异常上每个工位具备独立判定与分流,NG件进隔离通道,关键工位设物理防呆,上一道未完成就进不了下一道。
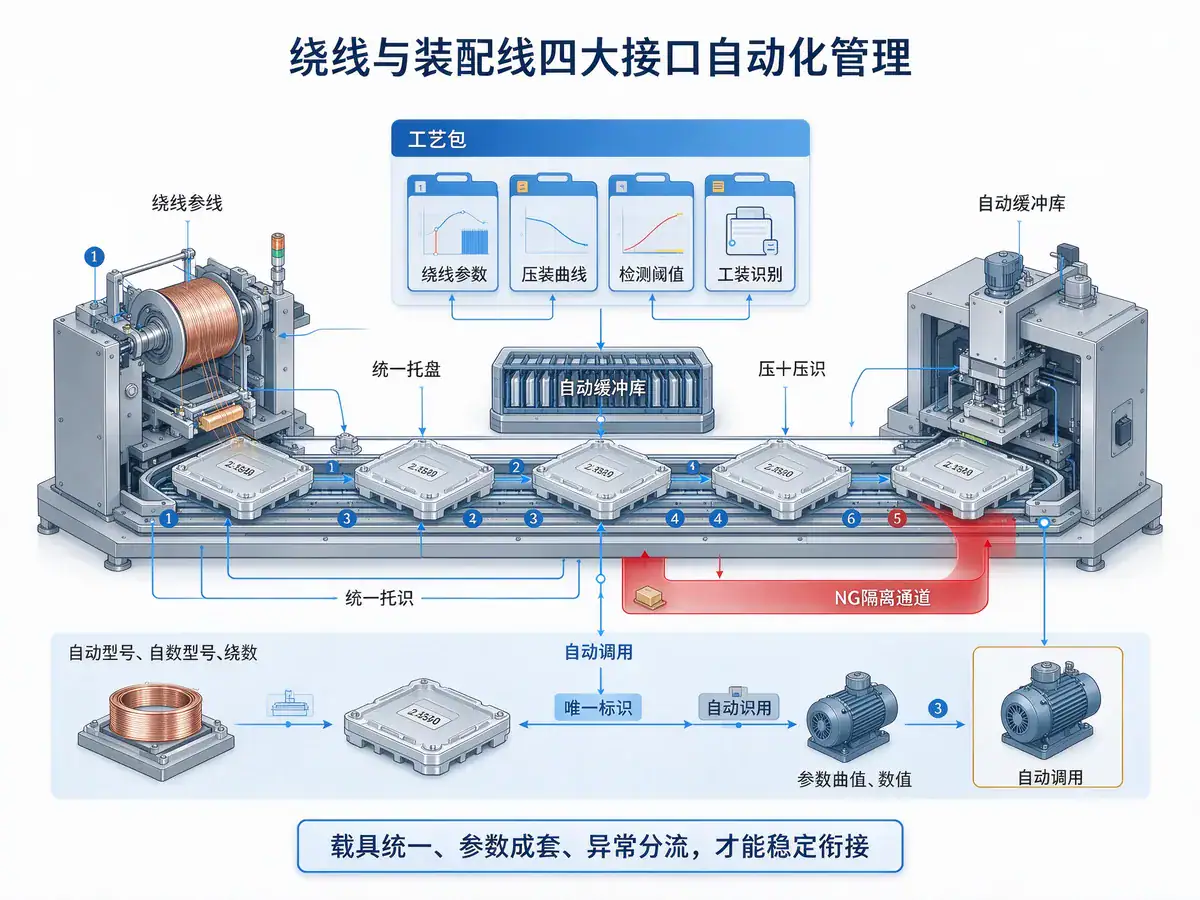 绕线与装配线四大接口自动化管理WindingAssemblyLineFourInterfacesAutomationManagement
判断一条线靠不靠得住,看四个可验证指标:连续运行时长与故障间隔、换型时间、直通率、单机档案完整率。建议在方案阶段就要求提供同类产品的运行数据,验收时做连续七十二小时带料运行——样件跑得好看,带料运行才说明工艺窗口够宽。另外人形机器人迭代快,工装与程序改动频繁,供应商的改型响应速度往往比设备价格更影响项目进度。实施节奏建议三步走:先各自把绕线单机与压装单机的工艺窗口跑稳,再用缓冲与统一载具验证衔接逻辑,最后接MES做整线联调,分开验收,问题定位会清晰得多。还要预留改型空间:托盘与夹具在结构上留出可加装的余量,后续型号尺寸变化时才能少动线体本体。
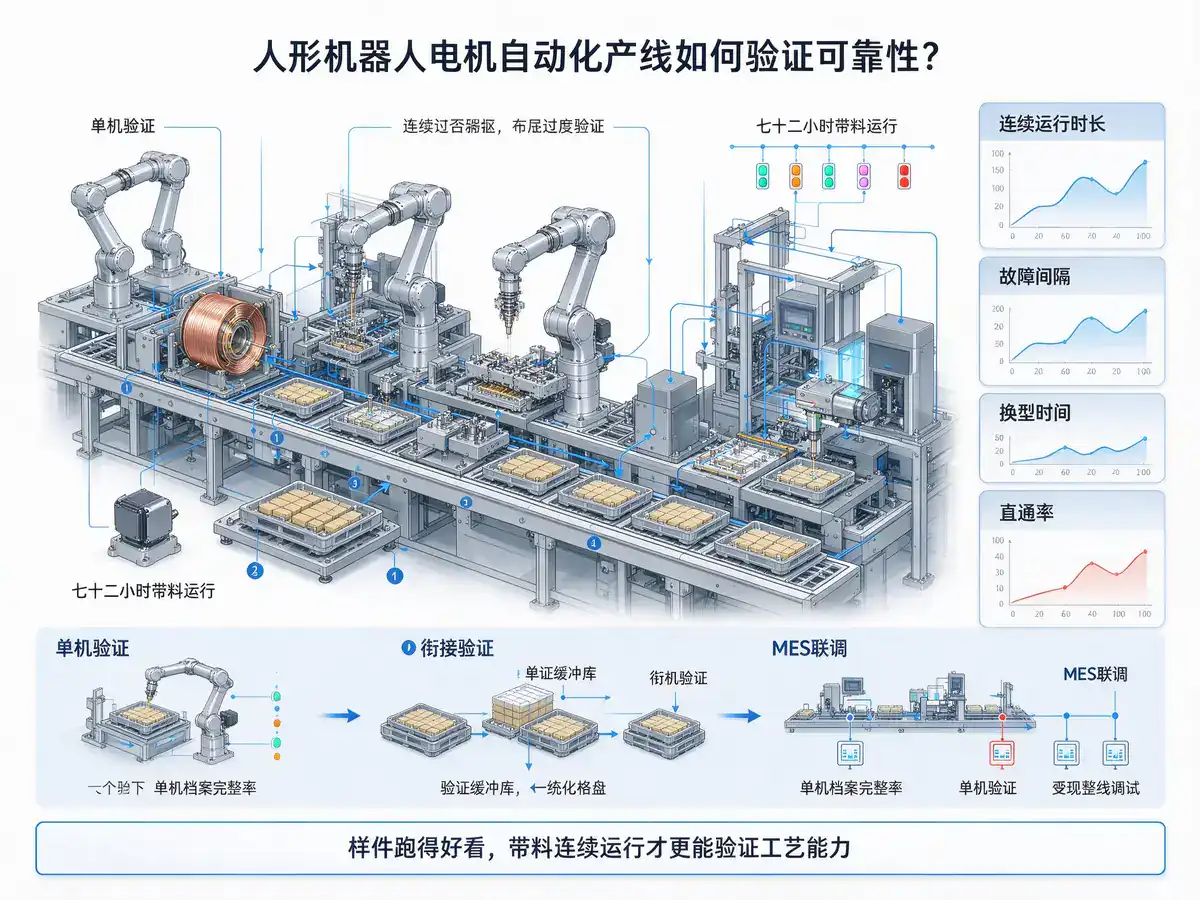 人形机器人电机自动化产线可靠性验证HumanoidRobotMotorLineReliabilityVerification
คำถามที่มักถูกถามเกี่ยวกับระบบอัตโนมัติสำหรับเครื่องยนต์
วิดีโอตัวอย่างกรณีศึกษาเกี่ยวกับระบบอัตโนมัติสำหรับเครื่องยนต์
ข่าวจากอุตสาหกรรมมอเตอร์ไฟฟ้า
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
ขออภัย เราไม่สามารถค้นหาข้อมูลของคุณได้
 จิ่วจูออโตเมชั่น



 Español
 Français
 Deutsch (Sie)
 हिन्दी