 지우지 자동화

어떤 모터 권선 공정에 반드시 내권 권선기가 필요할까? 하나의 영상으로 전 공정을 이해합니다
939축류형 팬 모터는 디스크형 구조를 채택하고 있어 조립 정밀도에 대한 요구 사항이 매우 까다롭습니다. 이 영상에서는 고정자 침지 코팅, 자석 부착, 고정자-회전자 조립, 접착제 도포 및 경화부터 검사 및 패키징에 이르는 전체 공정을 분해하여 보여줍니다.
전체 텍스트 보기关节电机项目最常见的困境不是做不出样品,而是转量产时“接不上”:와인딩 기계节拍快、装配线节拍慢,中间堆满托盘;绕线参数改一次,压装曲线没跟着改;一台设备报警,整线停摆。四种表现背后是四个接口没设计好——节拍、载具、参数、异常。
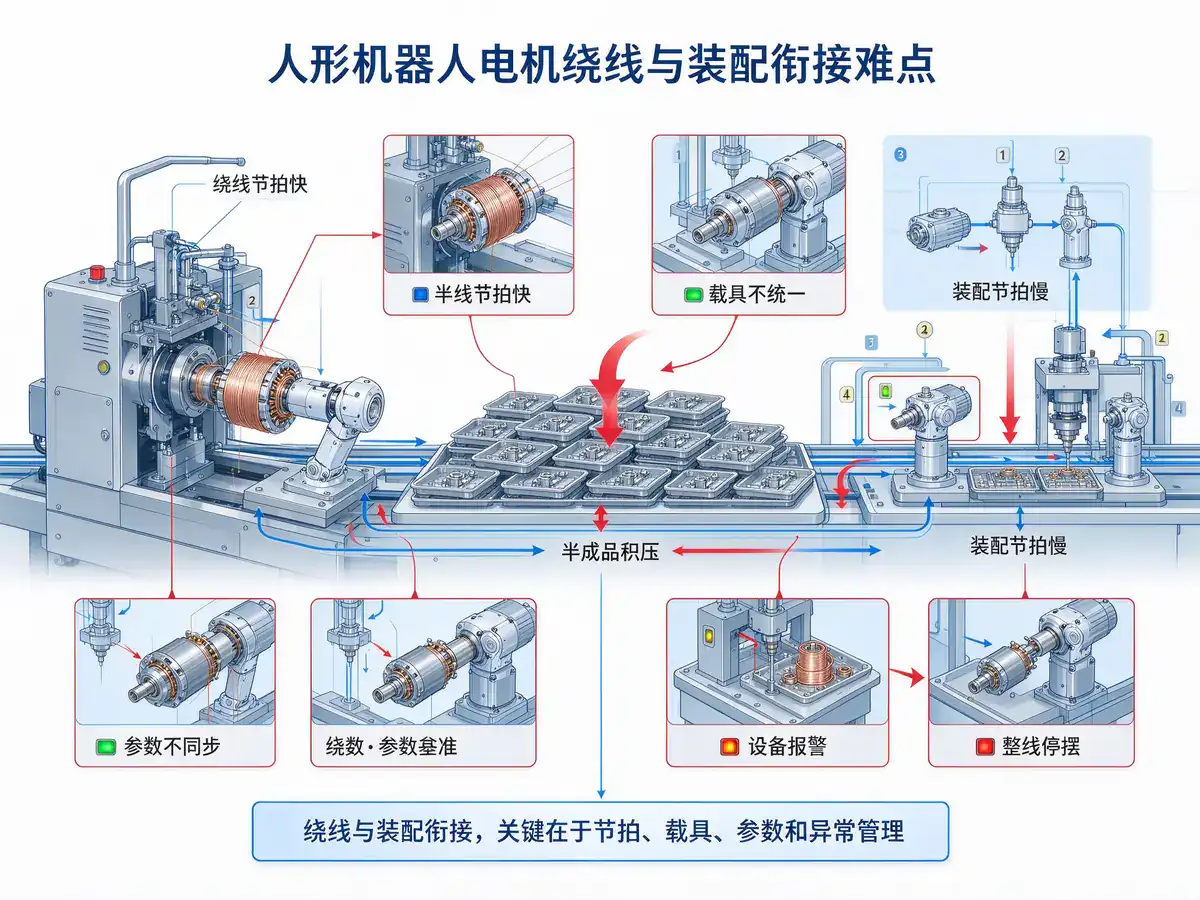
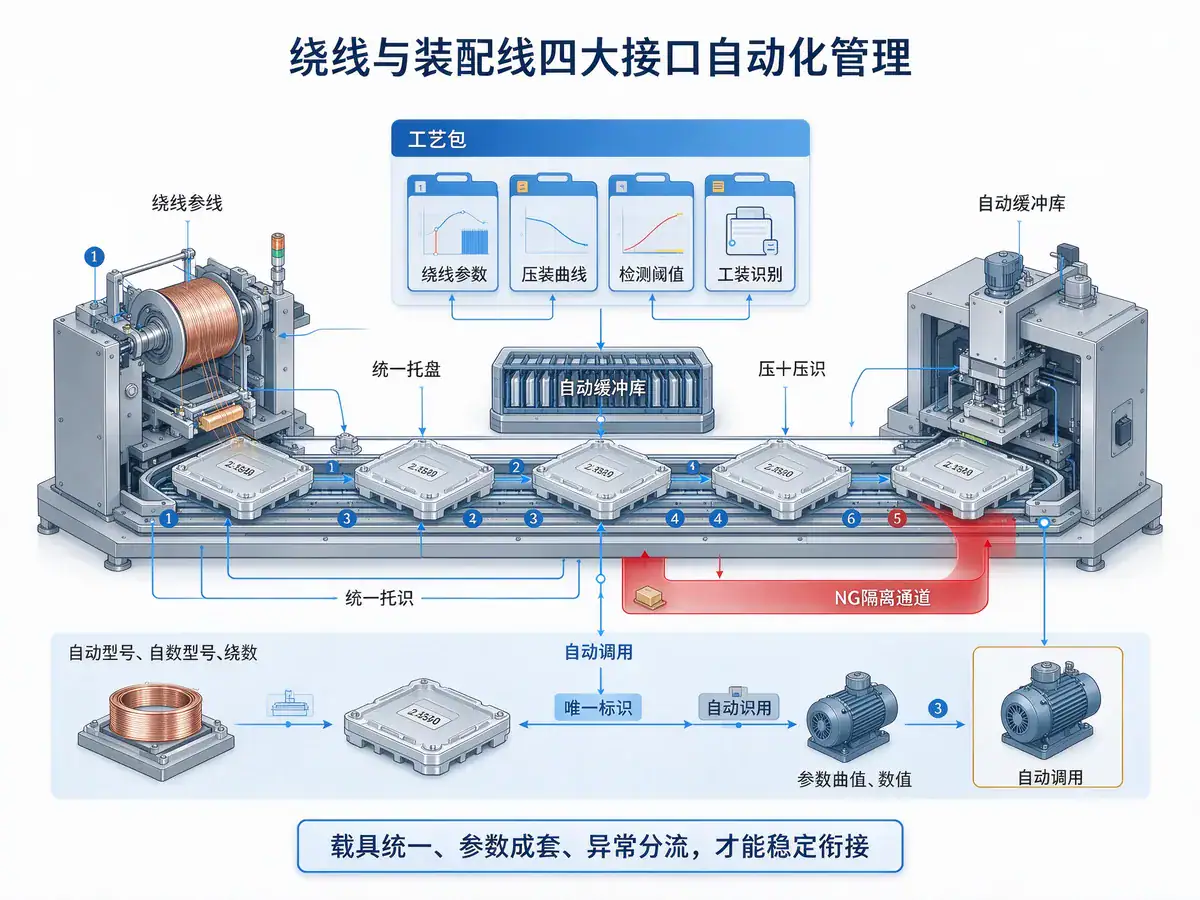
久巨把这四个接口显性化。节拍上设缓冲库,容量按“换型时间×装配节拍”估算,既吸收节拍差又不积压过多在制品;载具上绕线、整理、压装、检测共用同一托盘,基准全程复用,托盘带唯一标识,工序间自动识别流转;参数上按型号建“工艺包”,绕线参数、压装曲线、检测阈值、工装编号打包,换型时由系统一次下发,杜绝漏改;异常上每个工位具备独立判定与分流,NG件进隔离通道,关键工位设物理防呆,上一道未完成就进不了下一道。
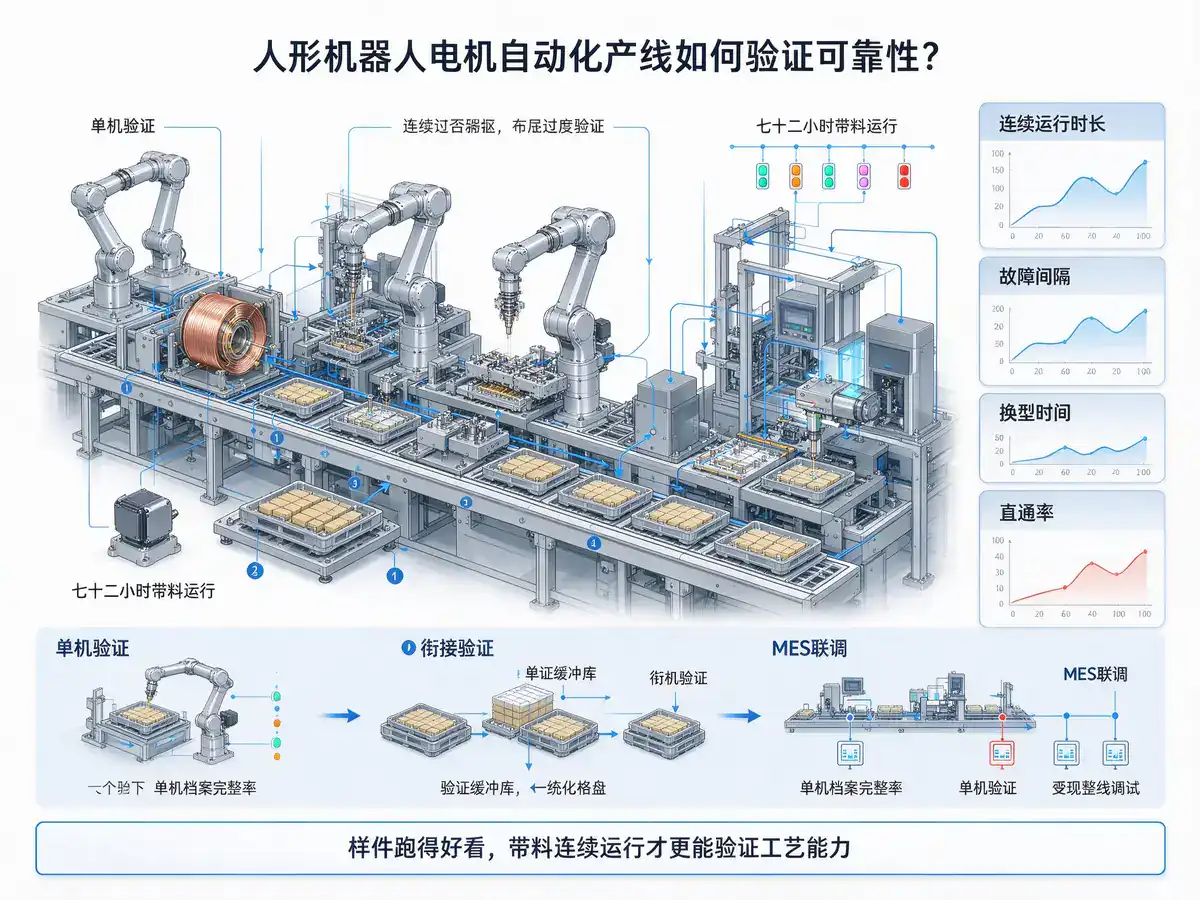
判断一条线靠不靠得住,看四个可验证指标:连续运行时长与故障间隔、换型时间、直通率、单机档案完整率。建议在方案阶段就要求提供同类产品的运行数据,验收时做连续七十二小时带料运行——样件跑得好看,带料运行才说明工艺窗口够宽。另外人形机器人迭代快,工装与程序改动频繁,供应商的改型响应速度往往比设备价格更影响项目进度。实施节奏建议三步走:先各自把绕线单机与压装单机的工艺窗口跑稳,再用缓冲与统一载具验证衔接逻辑,最后接MES做整线联调,分开验收,问题定位会清晰得多。还要预留改型空间:托盘与夹具在结构上留出可加装的余量,后续型号尺寸变化时才能少动线体本体。

축류형 팬 모터는 디스크형 구조를 채택하고 있어 조립 정밀도에 대한 요구 사항이 매우 까다롭습니다. 이 영상에서는 고정자 침지 코팅, 자석 부착, 고정자-회전자 조립, 접착제 도포 및 경화부터 검사 및 패키징에 이르는 전체 공정을 분해하여 보여줍니다.
전체 텍스트 보기
关节电机是"三高一低":槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉。
전체 텍스트 보기
지우주 자동화는 CNC 모터 권선기 및 고정자 권선 생산 라인을 제공하며, 브러시리스, 서보, 직렬 자석 및 변압기 코일에 적합하여 슬롯 충진율과 권선 간 일관성을 보장합니다.
전체 텍스트 보기
지우주 자동화는 신에너지 자동차를 위한 구동 모터 자동 조립 솔루션을 제공하며, 권선, 자석 삽입, 자화, 테스트 등 핵심 공정을 통합하여 높은 효율과 일관성을 보장하고 전 과정에 걸친 추적 가능성을 확보합니다.
전체 텍스트 보기 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt