 지우지 자동화

드론 모터의 표면 자속 검사, 전수 검사인가 샘플링인가? 지주의 조립 라인 판정 기준
301无人机电机的失效是离散事件而非漂移:磁钢崩边、装反、少装、充磁不足,抽检抽不到,装上机就是风险。久巨默认做全检。
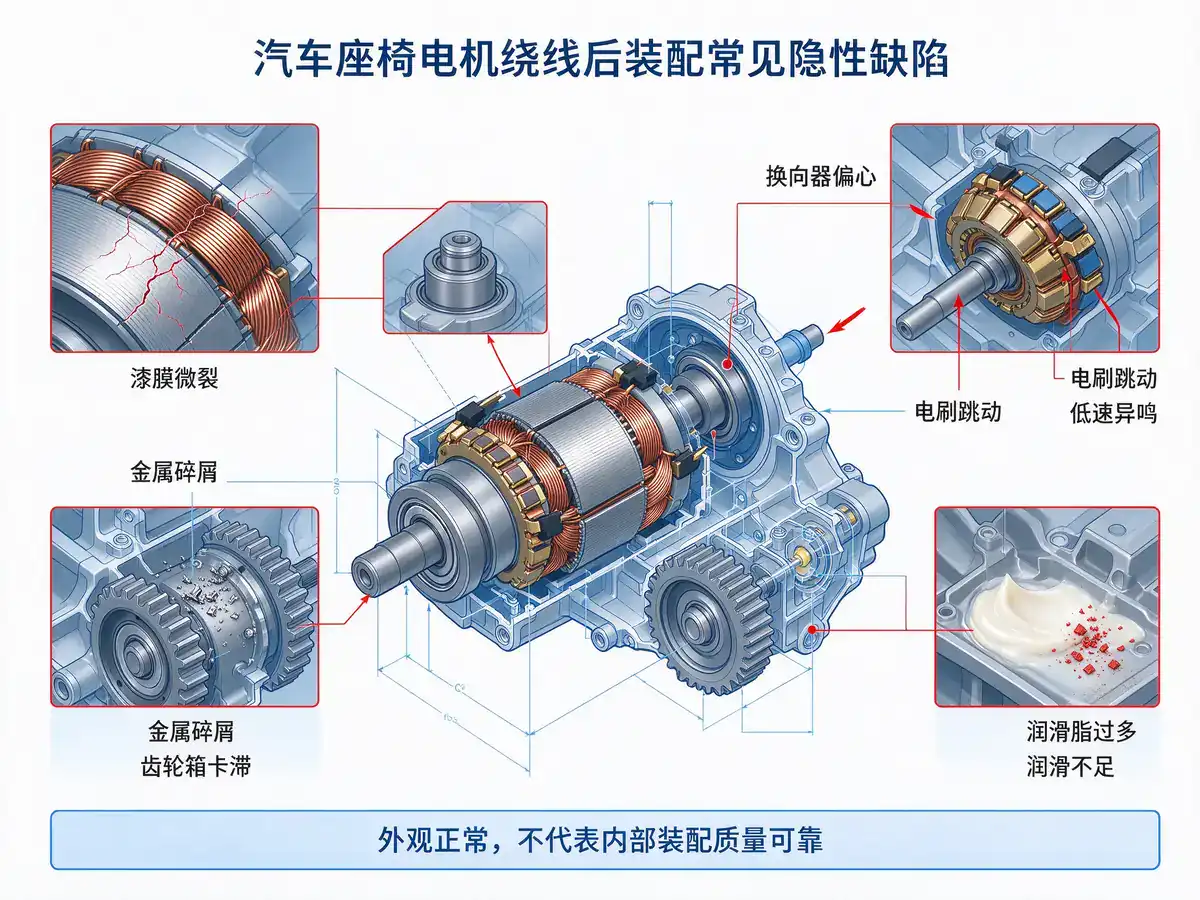
전체 텍스트 보기座椅电机量大、价低,可靠性要求却一点不低:调节时不允许异响,锁止时不允许滑移。它的不良谱很有特点——권선 장력不稳造成漆膜微裂,外观正常、耐压时偶发击穿;换向器压装不同轴,电刷跳动带来低速异响;齿轮箱里落进一粒金属屑,几百次循环后才卡滞;润滑脂多一点阻力上升,少一点高温早期磨损。这些缺陷都有潜伏性,末端短时通电测试根本逼不出来。
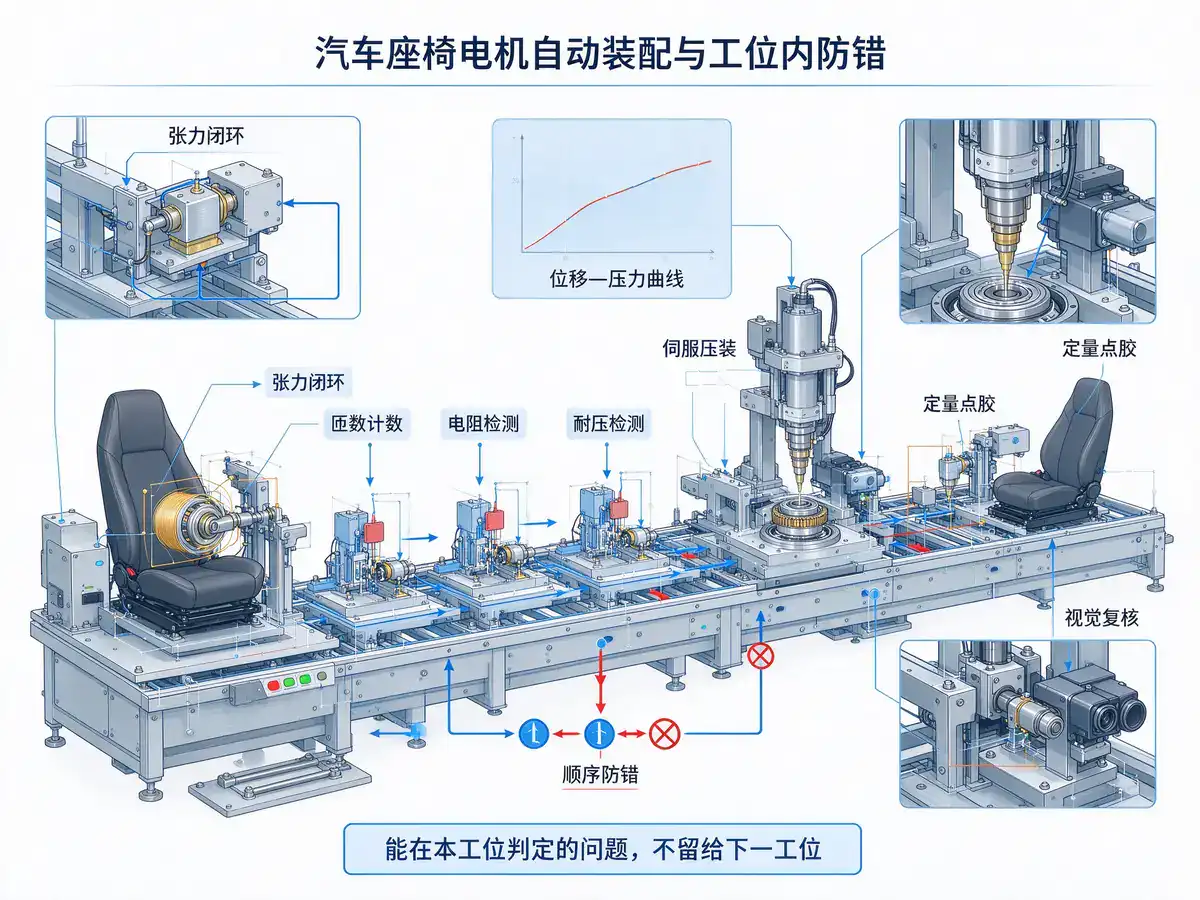
所以久巨的设计原则是:能在本工位判定的,绝不留给下一工位。绕线机配张力闭环与匝数计数,绕完即测电阻与耐压;换向器、轴承、端盖全部采用伺服压装,按位移—压力曲线判定;润滑与点胶采用定量阀加视觉复核,胶量、位置、胶形同时判定;关键工位设置物料与顺序防错,漏装、错装、反装由传感器与视觉共同拦截,未完成当前工序无法流入下一工位。
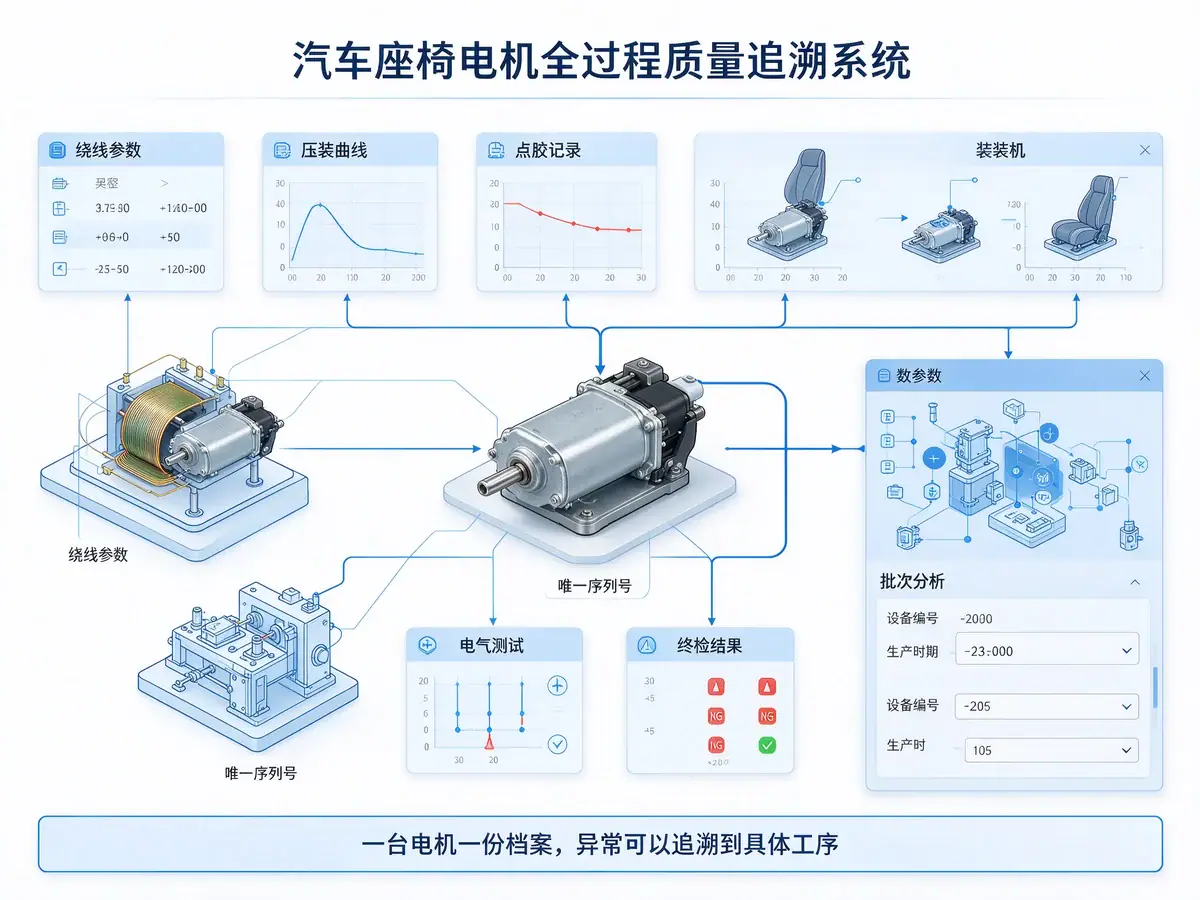
每台电机绑定唯一序列号,绕线参数、压装曲线、点胶量、测试结果全部归档。这样末端一旦发现问题,可以按批次、按设备、按时间快速反查,而不是整批隔离。防错并不等于增加工位,多数判定靠传感器与程序完成,不占额外节拍,反而因为返工和停线减少,整体产出更平稳,新员工的上手周期也明显缩短。需要提醒的是,防错阈值不能一设了之:来料批次、胶水黏度、季节温湿度都会让曲线缓慢漂移,建议按月复核判定窗口,把“报警频繁”和“报警失灵”这两种极端都提前挡掉。
无人机电机的失效是离散事件而非漂移:磁钢崩边、装反、少装、充磁不足,抽检抽不到,装上机就是风险。久巨默认做全检。
전체 텍스트 보기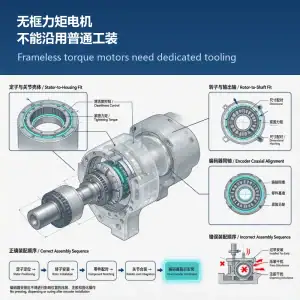
无框力矩电机只交付定子、转子和编码器三个部件,机壳、轴与轴承由关节本体提供。工装只能围着关节走,沿用普通电机以机壳定位的工装等于用错基准。
전체 텍스트 보기
지우주 자동화는 CNC 모터 권선기 및 고정자 권선 생산 라인을 제공하며, 브러시리스, 서보, 직렬 자석 및 변압기 코일에 적합하여 슬롯 충진율과 권선 간 일관성을 보장합니다.
전체 텍스트 보기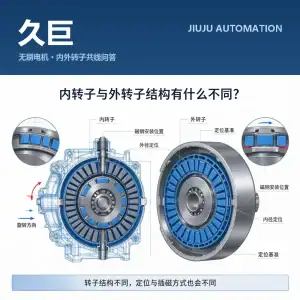
能否共线,久巨的判断标准不是夹具能不能换,而是上下料方向、抓取定位基准、检测扫描方式三项能不能同时成立。
전체 텍스트 보기 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt