 أتمتة Jiuju

كيف تدمج جيوجو اللف والكبس لمحركات مفاصل الروبوتات البشرية في خط إنتاج واحد؟
63关节电机是"三高一低":槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉。
عرض النص الكامل关节电机项目最常见的困境不是做不出样品,而是转量产时“接不上”:آلة لف الأسلاك节拍快、装配线节拍慢,中间堆满托盘;绕线参数改一次,压装曲线没跟着改;一台设备报警,整线停摆。四种表现背后是四个接口没设计好——节拍、载具、参数、异常。
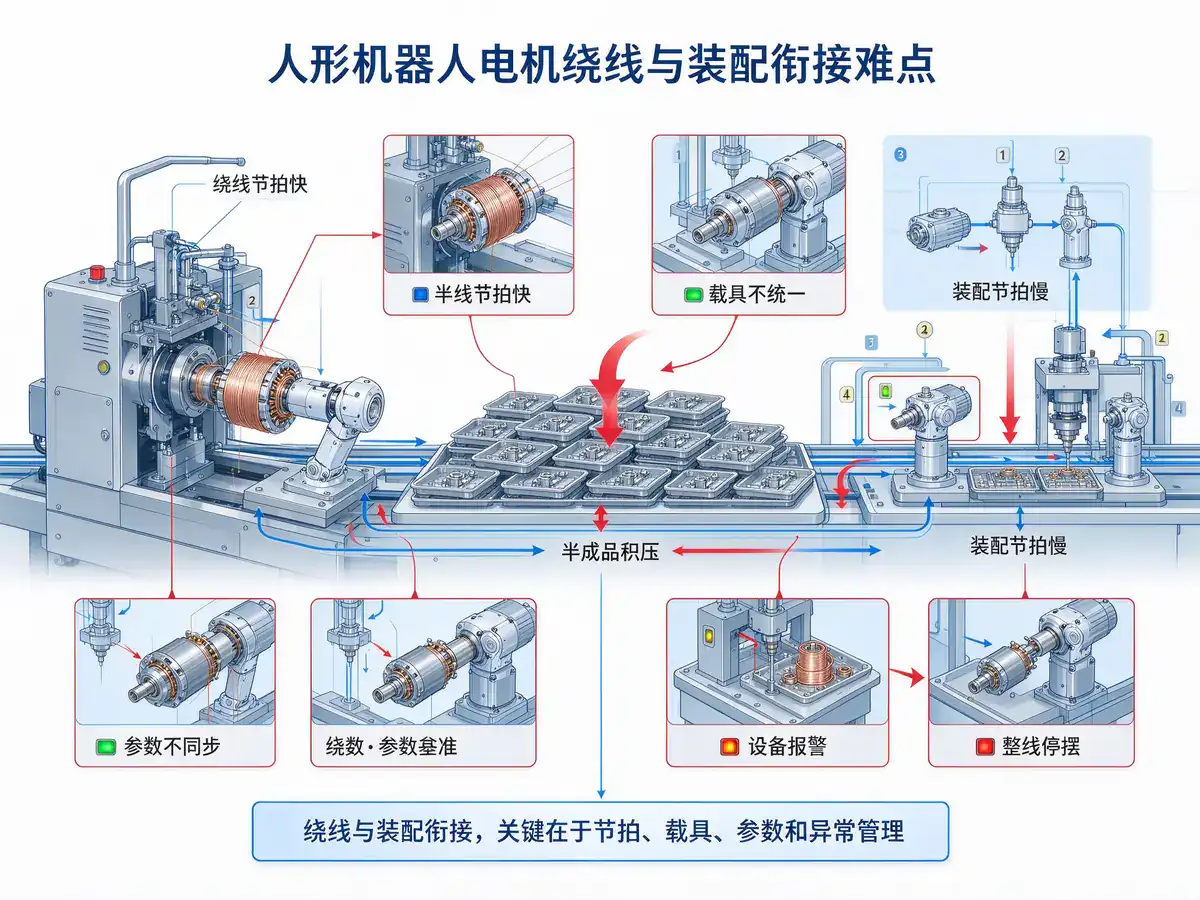
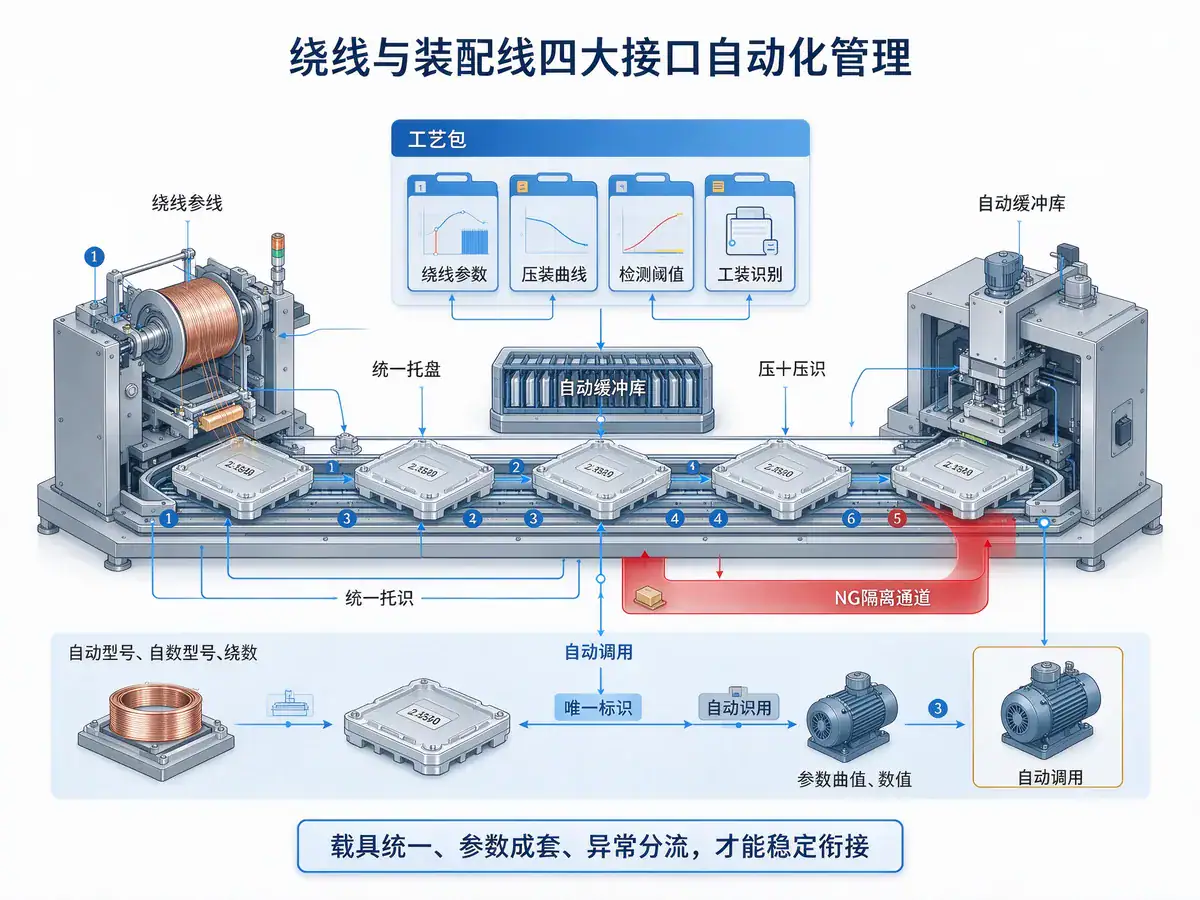
久巨把这四个接口显性化。节拍上设缓冲库,容量按“换型时间×装配节拍”估算,既吸收节拍差又不积压过多在制品;载具上绕线、整理、压装、检测共用同一托盘,基准全程复用,托盘带唯一标识,工序间自动识别流转;参数上按型号建“工艺包”,绕线参数、压装曲线、检测阈值、工装编号打包,换型时由系统一次下发,杜绝漏改;异常上每个工位具备独立判定与分流,NG件进隔离通道,关键工位设物理防呆,上一道未完成就进不了下一道。
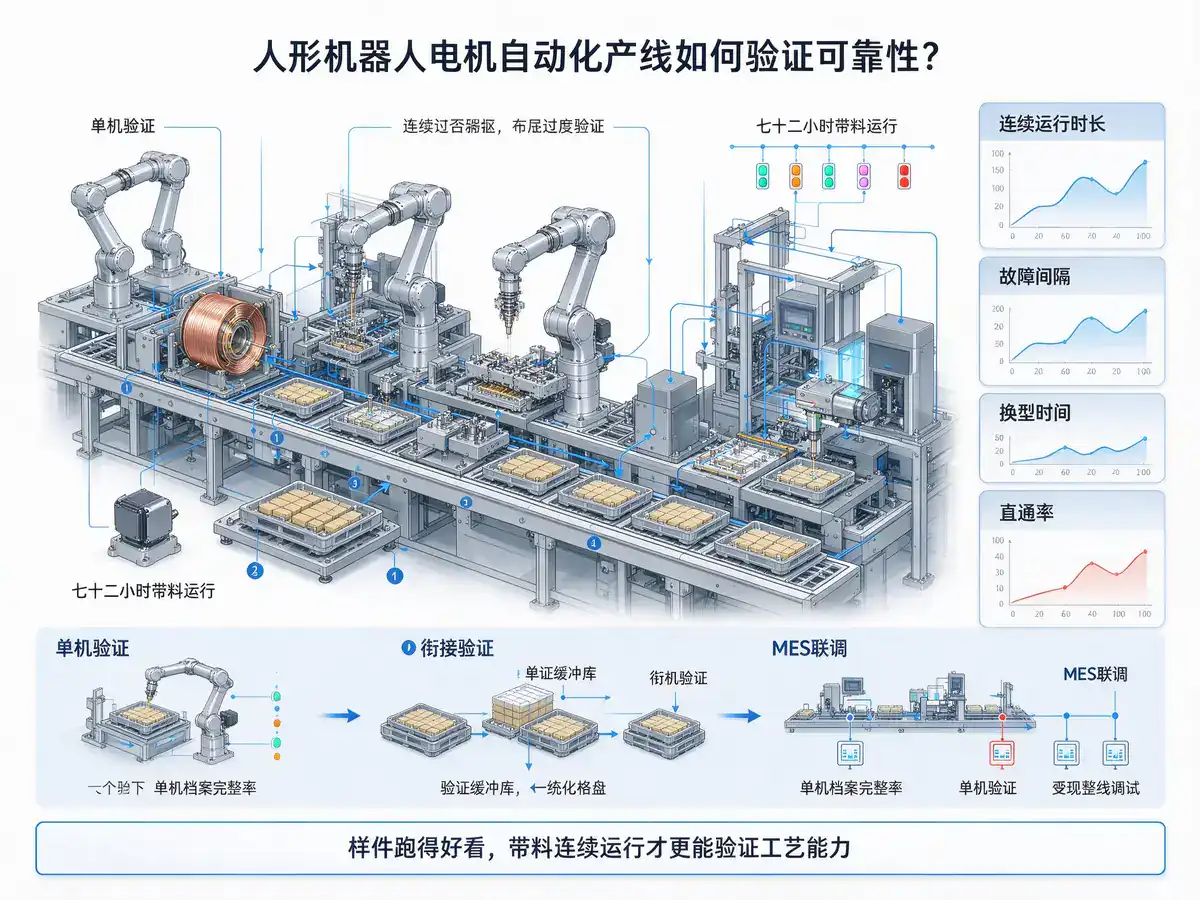
判断一条线靠不靠得住,看四个可验证指标:连续运行时长与故障间隔、换型时间、直通率、单机档案完整率。建议在方案阶段就要求提供同类产品的运行数据,验收时做连续七十二小时带料运行——样件跑得好看,带料运行才说明工艺窗口够宽。另外人形机器人迭代快,工装与程序改动频繁,供应商的改型响应速度往往比设备价格更影响项目进度。实施节奏建议三步走:先各自把绕线单机与压装单机的工艺窗口跑稳,再用缓冲与统一载具验证衔接逻辑,最后接MES做整线联调,分开验收,问题定位会清晰得多。还要预留改型空间:托盘与夹具在结构上留出可加装的余量,后续型号尺寸变化时才能少动线体本体。
关节电机是"三高一低":槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉。
عرض النص الكامل
يتميز محرك المروحة ذات التدفق المحوري بتصميم قرصي، ويتطلب دقة عالية في التجميع. يعرض الفيديو عملية التفكيك خطوة بخطوة، بدءًا من طلاء الجزء الثابت بالورنيش، وتركيب المغناطيسات، وتجميع الجزء الثابت والجزء المتحرك، ووضع المادة اللاصقة وتصلبها، وصولاً إلى الفحص والتغليف.
عرض النص الكامل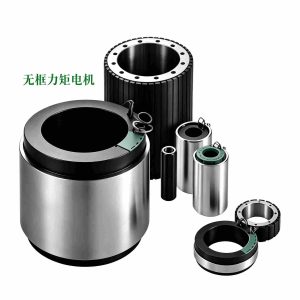
تقدم شركة «جيوجو أوتوماتيون» حلولاً لتجميع محركات الدفع للسيارات الجديدة ذات الطاقة البديلة، حيث تدمج العمليات الرئيسية مثل لف الأسلاك، وإدخال المغناطيس، وشحن المغناطيس، والاختبار، مما يضمن كفاءة عالية وتوحيداً كبيراً في الجودة وإمكانية التتبع طوال العملية.
عرض النص الكامل
تقدم شركة «جيوجو أوتوماتيون» آلات لف المحركات ذات التحكم الرقمي وخطوط إنتاج لف الجزء الثابت، وهي مناسبة لملفات المحركات غير الفرشاةية، والمحركات المؤازرة، والمحركات ذات الإثارة التسلسلية، وملفات المحولات، وتضمن معدل ملء الفتحات وتناسق اللفات.
عرض النص الكامل 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt