 أتمتة Jiuju

عقبة الإنتاج الكمي لمحركات الروبوتات البشرية: كيف تربط جيوجو مرحلة اللف بخط التجميع؟
117人形机器人电机绕线接不上装配线,多是节拍、载具、参数、异常四个接口没设计好,久巨把接口显性化。
عرض النص الكامل当前国产新能源汽车电机技术日渐成熟,整机综合性能跻身全球第一梯队。业内不少人提出设想:能否直接将成熟的车用电机方案平移至人形机器人,借此压缩高额研发成本,进一步加快人形机器人商业化落地节奏。但行业实际研发测试印证,车用电机与人形机器人电机无法通用,二者工况需求悬殊,机器人电机必须开展专属定制化设计。
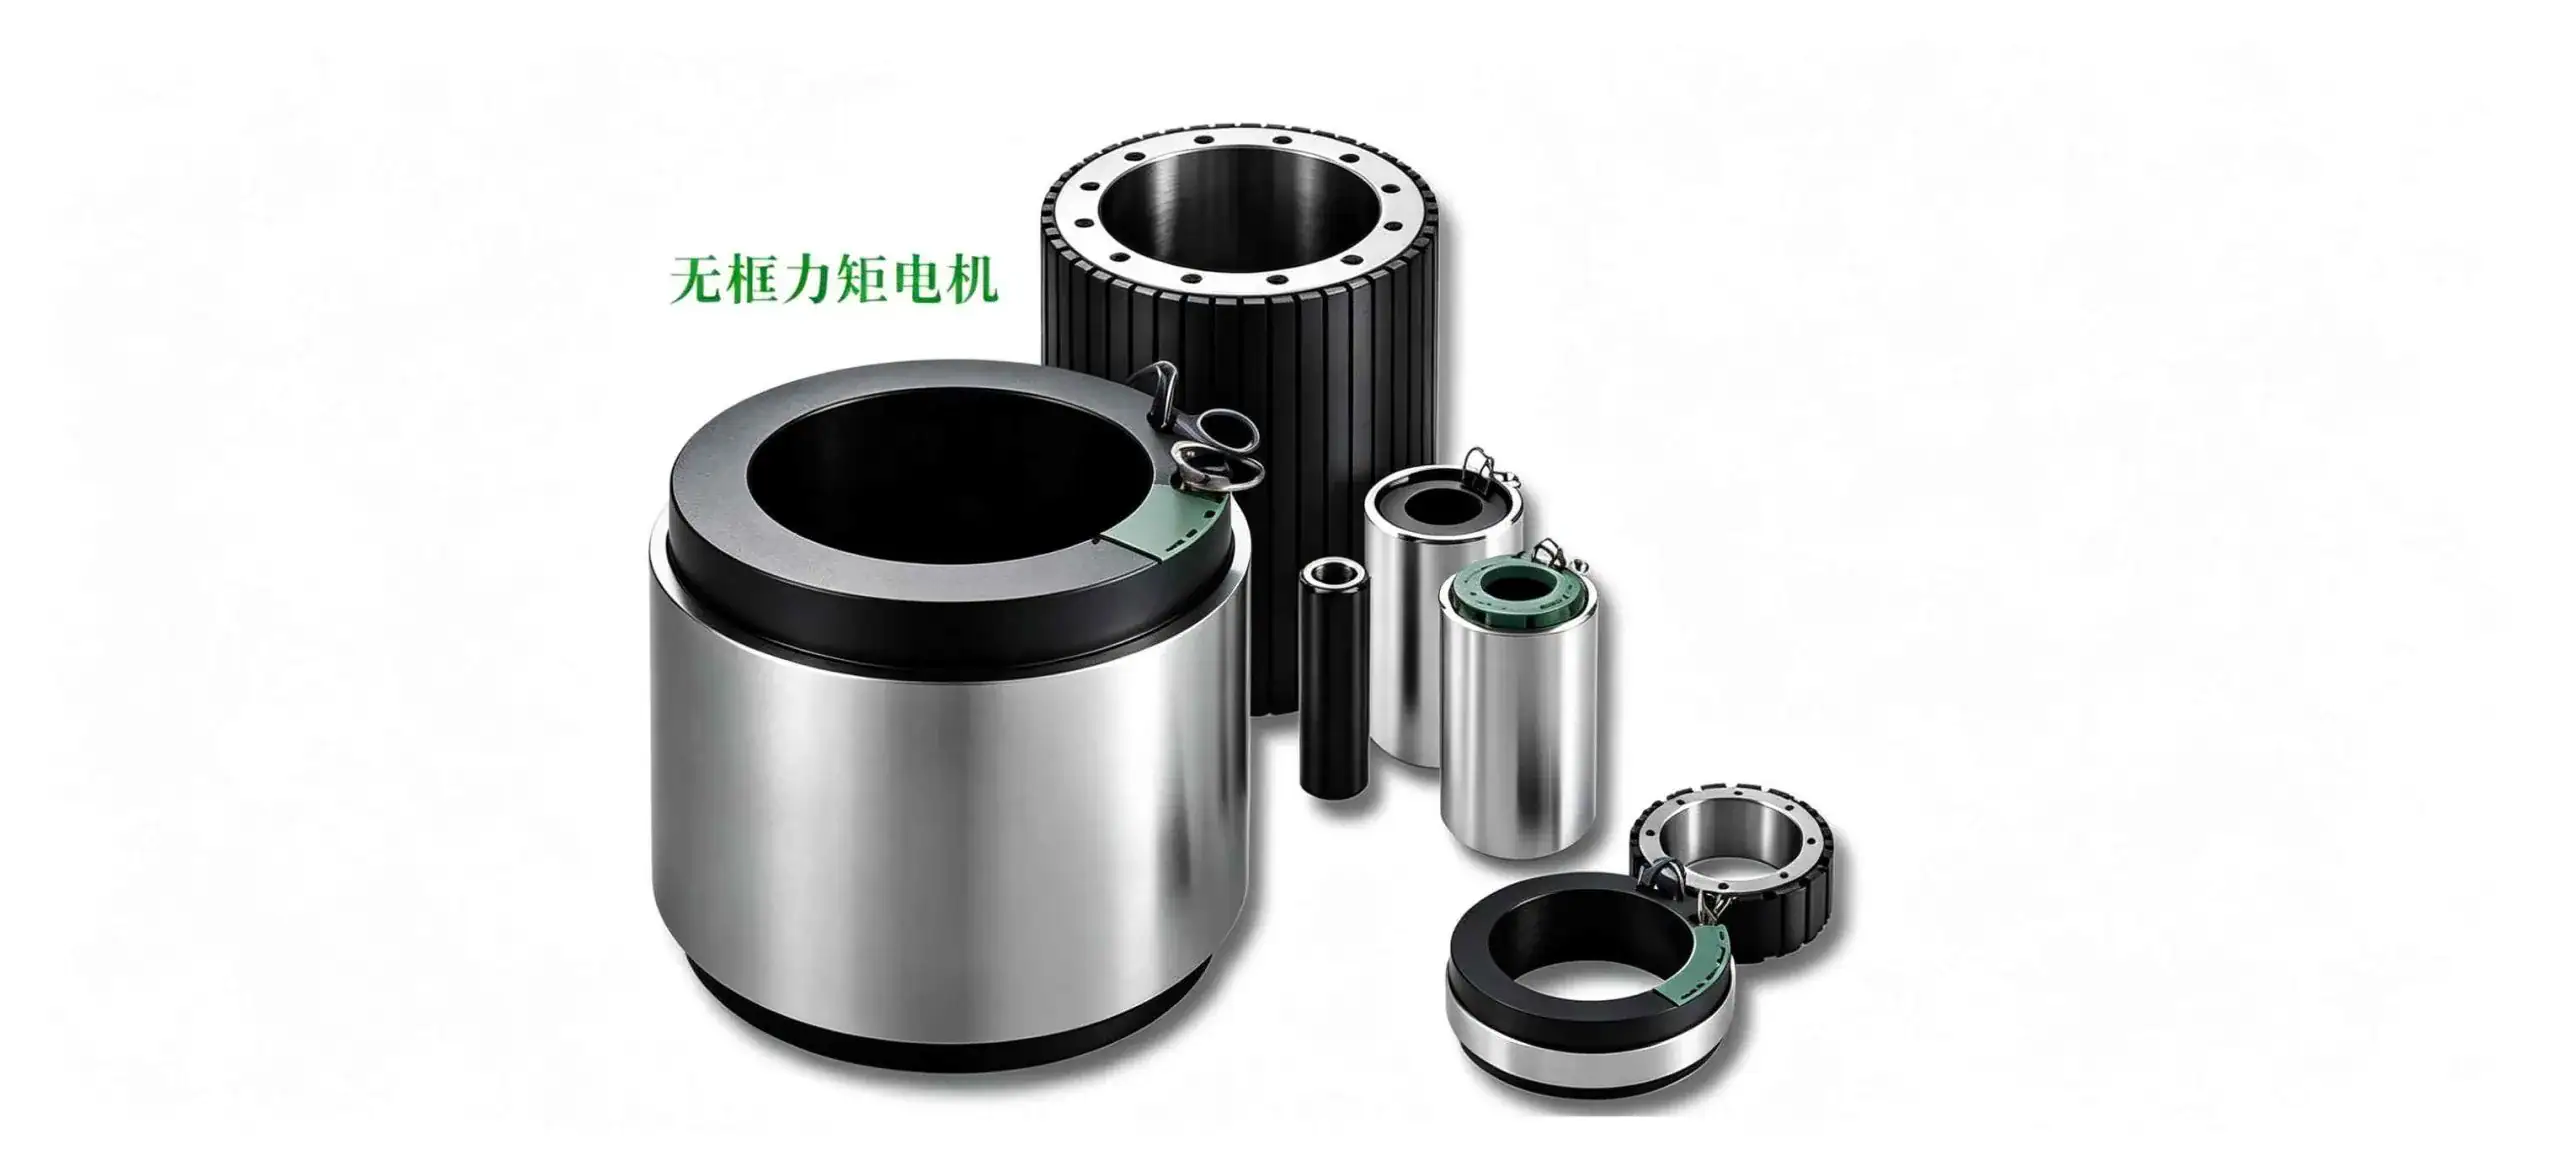
人形机器人关节数量多,膝盖、脚踝、手指、腰椎等不同关节,受力模式与运动工况截然不同,单一款通用电机无法适配全身多样化运行场景。以特斯拉Optimus为例,机器人拥有20余个关节,分别搭载空心杯电机与محرك عزم الدوران بدون إطار,两类电机分工明确,无法互换使用。腰胯关节需具备强承重性能,支撑机器人整体自重;脚踝、膝盖等下肢关节,既要保障行走步态平稳,还要拥有出色的抗冲击能力,抵御摔倒、磕碰带来的外力冲击;手指、手腕等微型关节,对控制精度要求极高,以此完成精细抓取、柔性交互等动作。人形机器人电机存在难以兼顾的参数矛盾:既要大扭矩、高负载,又要高动态响应,同时还要做到小型轻量化。反观车用电机,运行工况单一固定,只需提升功率与扭矩就能满足行车需求,两者核心设计逻辑完全相悖。
لا يمكن تقييم جودة محركات الروبوتات بالاعتماد على المعلمات المادية وحدها، فالمحركات عالية الأداء التي لا تتوافق مع نظام الجهاز ككل لا تمتلك أي قيمة عملية. فارتفاع سرعة دوران محركات الأطراف السفلية قد يخلّ بمشية الروبوت، كما أن العزم المفرط لمحركات اليدين لا يؤدي فقط إلى إتلاف الأجسام التي يتم التعامل معها، بل يشكل أيضًا خطرًا على سلامة المستخدم. لذلك، يتطلب تطوير المحركات التنسيق والتكامل مع هيكل الجسم ونظام التحكم الكهربائي ووحدات الحماية الأمنية. في المرحلة الحالية، تعاني الحلول الثلاثة السائدة في الصناعة من عيوب متأصلة: توفر ناقلات الحركة المرنة ذات نسبة التخفيض العالية قوة خرج كافية، لكنها تعاني من عدم دقة التحكم وسهولة حدوث اهتزازات أثناء التشغيل؛ أما نظام النقل المرن المزود بمكونات مرنة، فيتمتع بمقاومة أقوى للصدمات، لكنه يأتي على حساب سرعة الاستجابة الديناميكية؛ أما نظام النقل المباشر ذو نسبة التخفيض المنخفضة، فيتميز بدقة تحكم ممتازة، لكن تكلفة إنتاج الجهاز بأكمله ترتفع بشكل كبير.
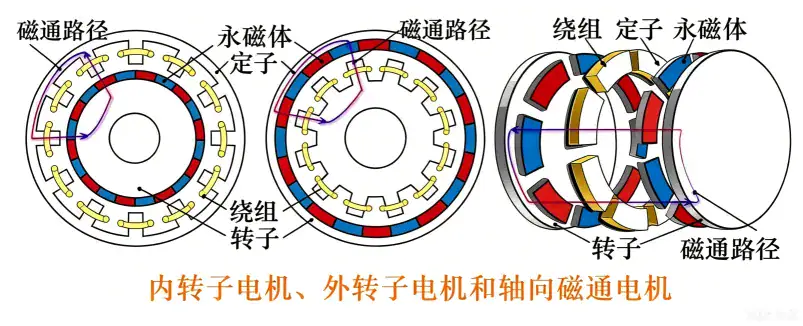
由此可见,单纯优化传动结构只能缓解表面问题,无法解决核心痛点。只有按照关节功能差异化定制电机:手指搭载微型空心杯电机、肩髋关节配备内转子电机、下肢重载部位选用外转子电机,因地制宜针对性研发,才是人形机器人电机研发的最优路径。
[إخلاء المسؤولية] مصدر المحتوى هو «اتحاد المحركات الكهربائية»، وحقوق النشر محفوظة للمصدر الأصلي، وهو مقدم للاسترشاد فقط. في حالة انتهاك حقوق النشر، يرجى الاتصال بالمحرر لحذف المحتوى، وللتعاون أو لأي استفسارات، يرجى ترك رسالة في قسم التعليقات.
人形机器人电机绕线接不上装配线,多是节拍、载具、参数、异常四个接口没设计好,久巨把接口显性化。
عرض النص الكامل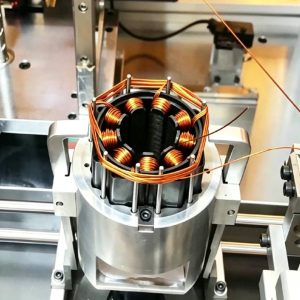
تقدم شركة «جيوجو أوتوماتيون» آلات لف المحركات ذات التحكم الرقمي وخطوط إنتاج لف الجزء الثابت، وهي مناسبة لملفات المحركات غير الفرشاةية، والمحركات المؤازرة، والمحركات ذات الإثارة التسلسلية، وملفات المحولات، وتضمن معدل ملء الفتحات وتناسق اللفات.
عرض النص الكامل
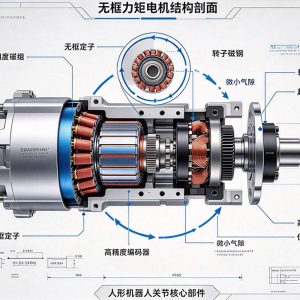
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
عرض النص الكامل 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt