Logic nâng cấp hệ thống truyền động cho robot hình người: Thiết kế động cơ phù hợp mới là yếu tố then chốt — Dây chuyền lắp ráp tự động của Jiuju Motor
Động cơ cho robot có hình thể (Embodied Robot Motor)
Sự khác biệt về điều kiện làm việc là rất lớn: Động cơ đa năng không thể thích ứng với các khớp phức tạp trên toàn bộ cơ thể
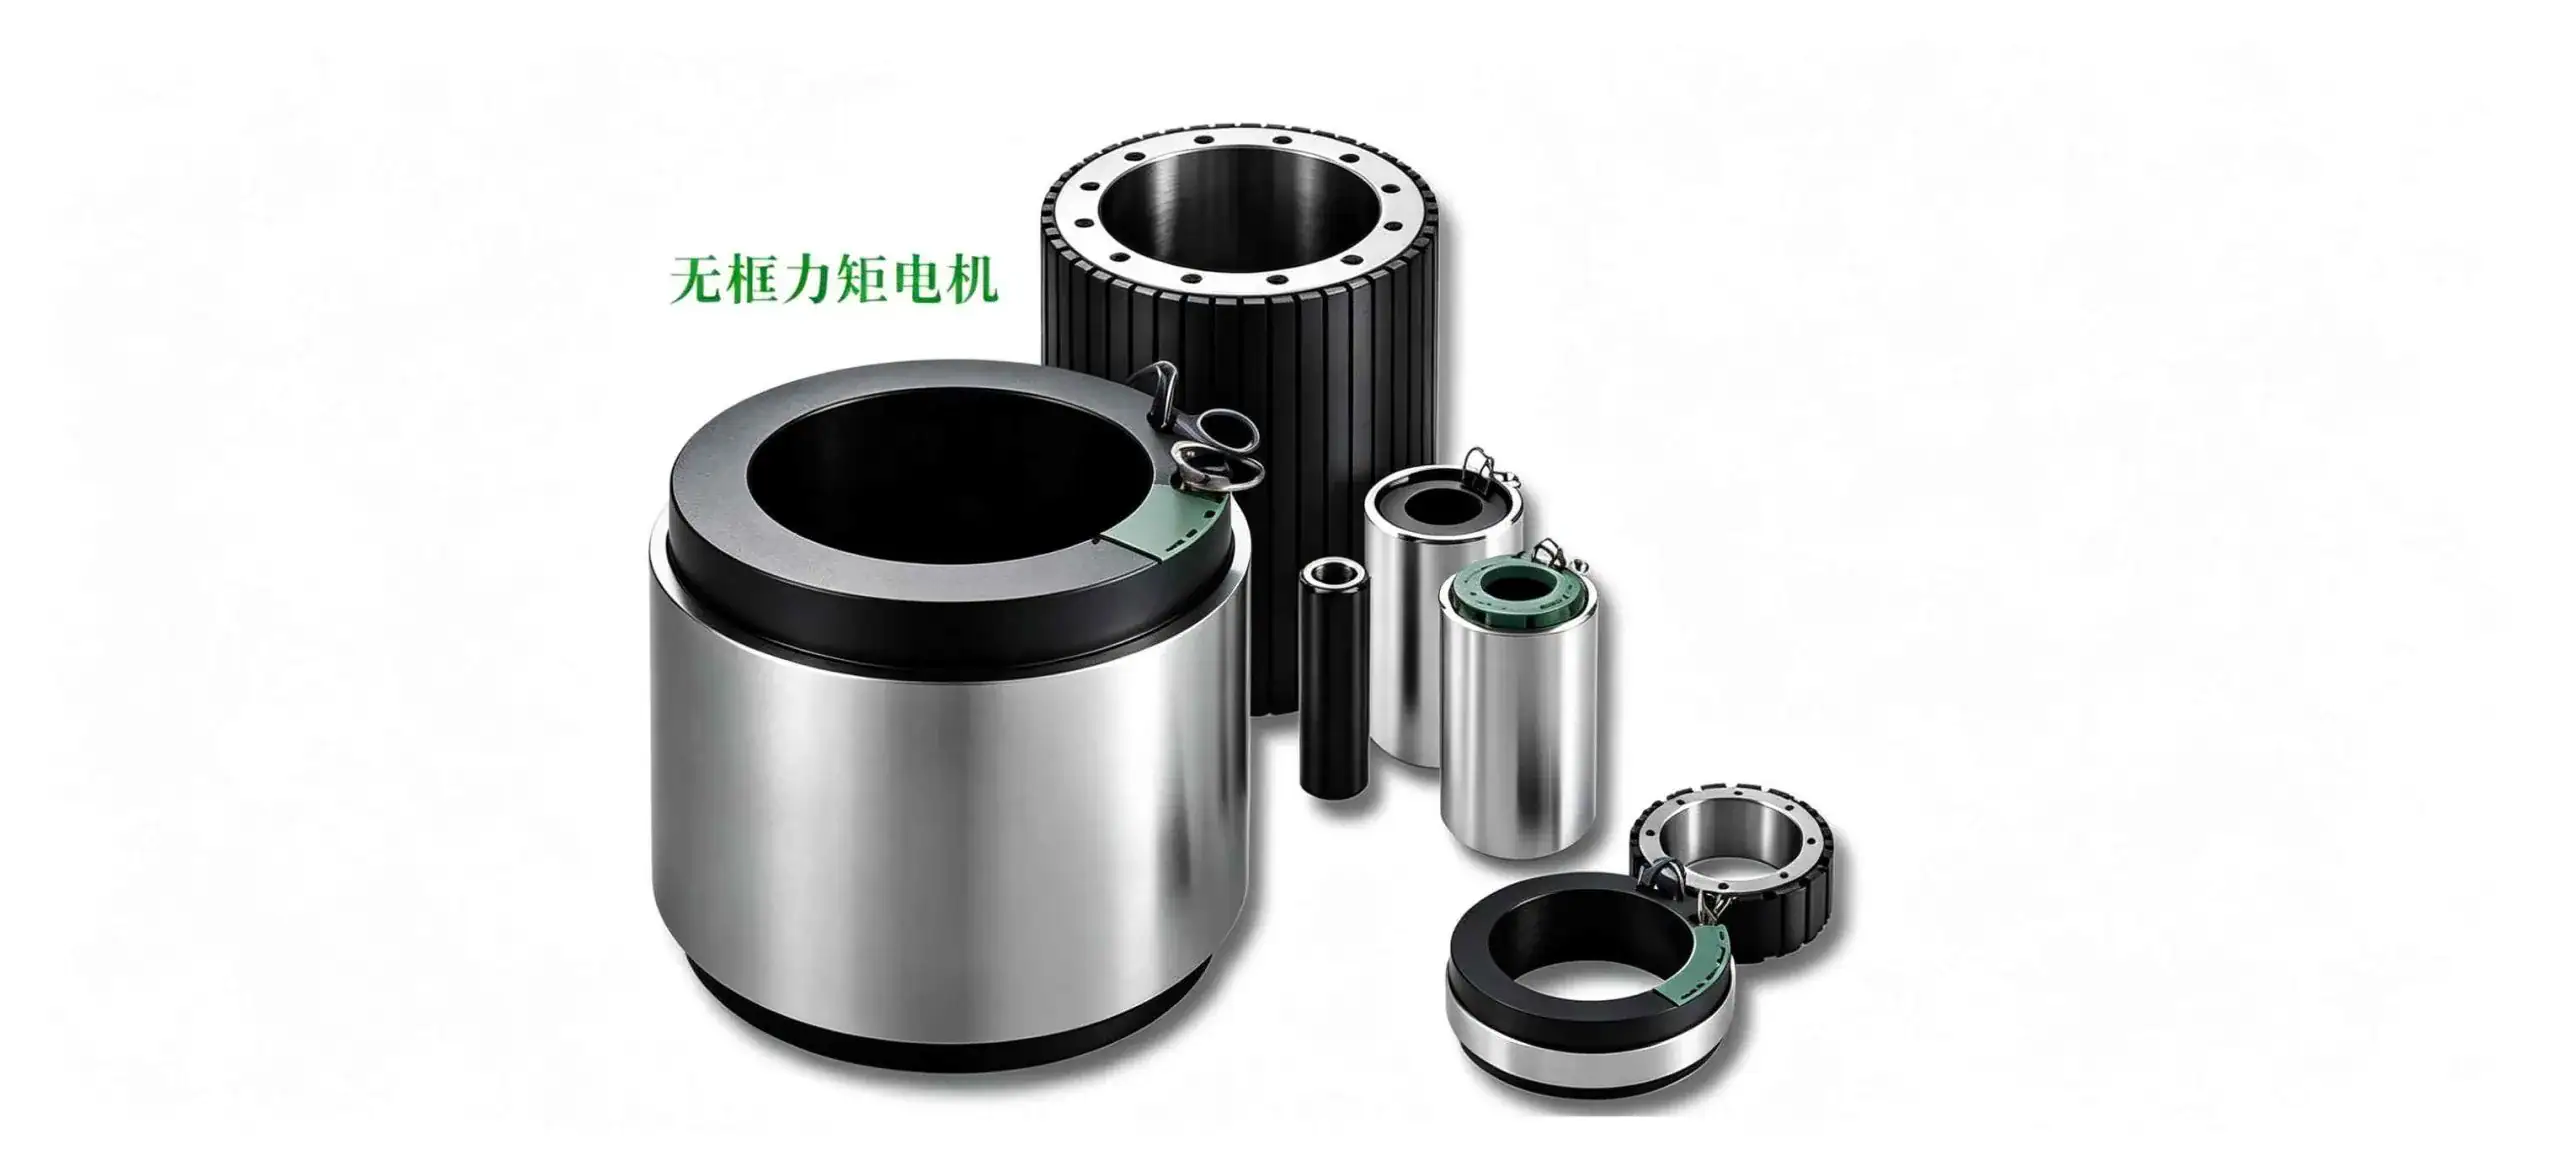
人形机器人关节数量多,膝盖、脚踝、手指、腰椎等不同关节,受力模式与运动工况截然不同,单一款通用电机无法适配全身多样化运行场景。以特斯拉Optimus为例,机器人拥有20余个关节,分别搭载空心杯电机与Động cơ mô-men xoắn không khung,两类电机分工明确,无法互换使用。腰胯关节需具备强承重性能,支撑机器人整体自重;脚踝、膝盖等下肢关节,既要保障行走步态平稳,还要拥有出色的抗冲击能力,抵御摔倒、磕碰带来的外力冲击;手指、手腕等微型关节,对控制精度要求极高,以此完成精细抓取、柔性交互等动作。人形机器人电机存在难以兼顾的参数矛盾:既要大扭矩、高负载,又要高动态响应,同时还要做到小型轻量化。反观车用电机,运行工况单一固定,只需提升功率与扭矩就能满足行车需求,两者核心设计逻辑完全相悖。
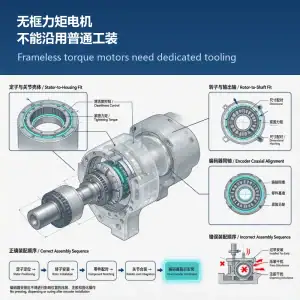
Động cơ mô-men xoắn không khung (Frameless Torque Motor)
Điểm mấu chốt của robot hình người nằm ở khả năng thích ứng tổng thể
Khi đánh giá chất lượng động cơ robot, không thể chỉ dựa vào các thông số phần cứng; một động cơ hiệu suất cao mà không tương thích với hệ thống tổng thể của thiết bị sẽ không có giá trị thực tế. Tốc độ quay quá cao của động cơ chi dưới sẽ làm rối loạn dáng đi, trong khi mô-men xoắn quá lớn của động cơ tay không chỉ gây hư hỏng vật thể đang thao tác mà còn tiềm ẩn rủi ro an toàn cho con người. Do đó, việc nghiên cứu và phát triển động cơ cần được tiến hành một cách đồng bộ và tích hợp với cấu trúc thân máy, hệ thống điều khiển điện tử và các mô-đun bảo vệ an toàn. Hiện nay, ba giải pháp truyền động chủ đạo trong ngành đều tồn tại những nhược điểm cố hữu: truyền động linh hoạt với tỷ số giảm tốc cao cung cấp công suất đầu ra dồi dào, nhưng độ chính xác điều khiển không cao và dễ bị rung lắc khi vận hành; hệ thống truyền động đàn hồi được trang bị các bộ phận đàn hồi có khả năng chống va đập tốt hơn, nhưng lại làm giảm tốc độ phản hồi động; hệ thống truyền động trực tiếp với tỷ số giảm tốc thấp có độ chính xác điều khiển xuất sắc, nhưng chi phí sản xuất toàn bộ thiết bị sẽ tăng đáng kể.
【Tuyên bố miễn trừ trách nhiệm】Nội dung được trích dẫn từ Liên minh Động cơ, bản quyền thuộc về nguồn gốc ban đầu, chỉ mang tính chất tham khảo. Trong trường hợp vi phạm bản quyền, vui lòng liên hệ với ban biên tập để xóa bài viết; đối với các đề xuất hợp tác hoặc thắc mắc, vui lòng để lại tin nhắn tại phần bình luận.
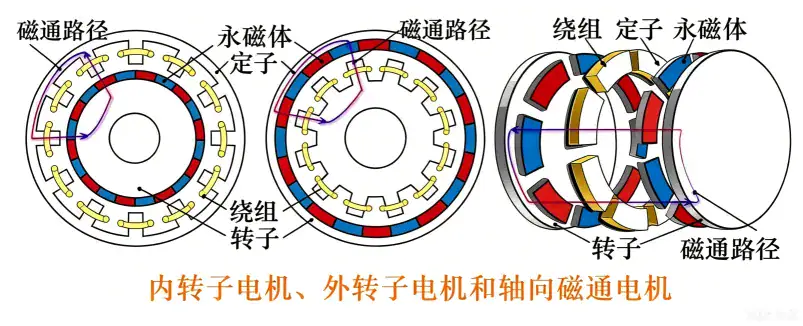
Kết cấu nhiều cực tạo ra hài bậc nhất tần số cao; ở tốc độ vạn vòng, tần số cơ bản có thể đạt hàng nghìn hertz. IGBT truyền thống có tổn thất chuyển mạch tăng vọt và tỏa nhiệt nghiêm trọng, chỉ có khả năng chuyển mạch cỡ megahertz của MOSFET cacbua silic mới là bạn đồng hành phù hợp cho động cơ từ thông dọc trục nhiều cực tần số cao.
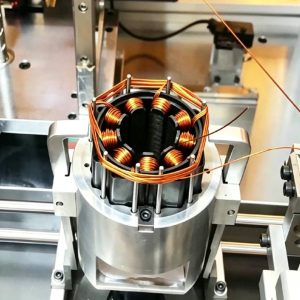
Jiuju Automation cung cấp máy quấn dây động cơ CNC và dây chuyền sản xuất cuộn dây stato, phù hợp với các loại cuộn dây không chổi than, servo, cuộn dây nối tiếp và cuộn dây biến áp, đảm bảo tỷ lệ lấp đầy rãnh và tính đồng nhất giữa các vòng dây.
 Jiuju Automation



 Español
 Français
 Deutsch (Sie)
 हिन्दी