Логика модернизации силовых систем человекоподобных роботов: целенаправленная конструкция двигателей — вот настоящая сила — автоматическая сборочная линия компании Jiuju Motor
Сегодня отечественные двигатели для новых энергетических автомобилейТехнологиястановится всё более зрелой, а интегральные характеристики выходят в мировую первую лигу. Многие в отрасли задаются идеей: можно ли напрямую взять зрелый автомобильный двигательРешениепереносится наГуманоидный робот, чтобы сократить высокие затраты на разработку и ускорить коммерциализацию человекоподобных роботов. НоОтрасльИспытания при разработке подтверждают: автомобильные двигатели и двигатели человекоподобных роботов не взаимозаменяемы — условия работы различаются настолько, что для роботов нужен отдельный индивидуальный проект.
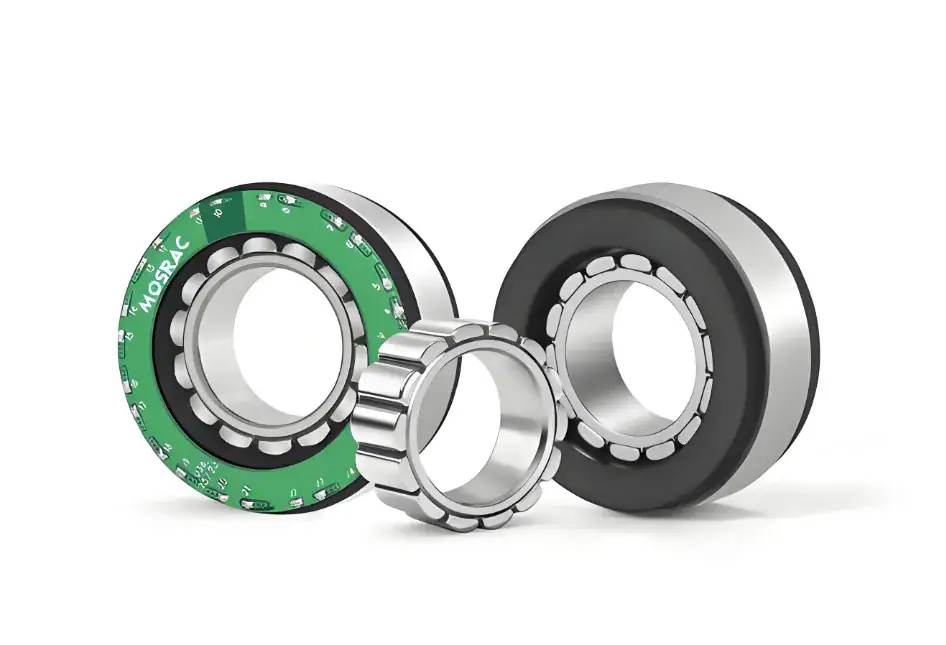
Двигатель для овеществлённого робота (Embodied Robot Motor)
Рабочие условия чрезвычайно различаются: универсальные двигатели не могут адаптироваться к сложным суставам всего тела
У человекоподобного робота много шарниров, и колени, голеностопы, пальцы и поясница имеют совершенно разные схемы нагружения и режимы движения; один универсальный двигатель не может закрыть всё разнообразие. Например, у Tesla Optimus более 20 шарниров, где применяются двигатели с полым ротором иБесфланцевый моментный двигатель, обе категории двигателей имеют чёткое разделение функций и не могут заменять друг друга. Тазобедренные и поясничные шарниры должны выдерживать большие нагрузки и поддерживать собственный вес робота. Нижние конечности — голеностоп, колено — должны не только обеспечивать плавность походки, но и обладать высокой ударопрочностью, чтобы противостоять внешним воздействиям при падении и столкновениях. Микрошарниры пальцев и запястья требуют исключительной точности управления для тонкого захвата и мягкого взаимодействия. В двигателях человекоподобных роботов заложено трудноразрешимое противоречие параметров: нужен большой момент и высокая нагрузка, одновременно высокая динамика отклика и при этом малые габариты и масса. У автомобильных двигателей режим работы однотипный и стабильный: достаточно повысить мощность и момент, чтобы удовлетворить требования движения, — логика проектирования полностью противоположна.
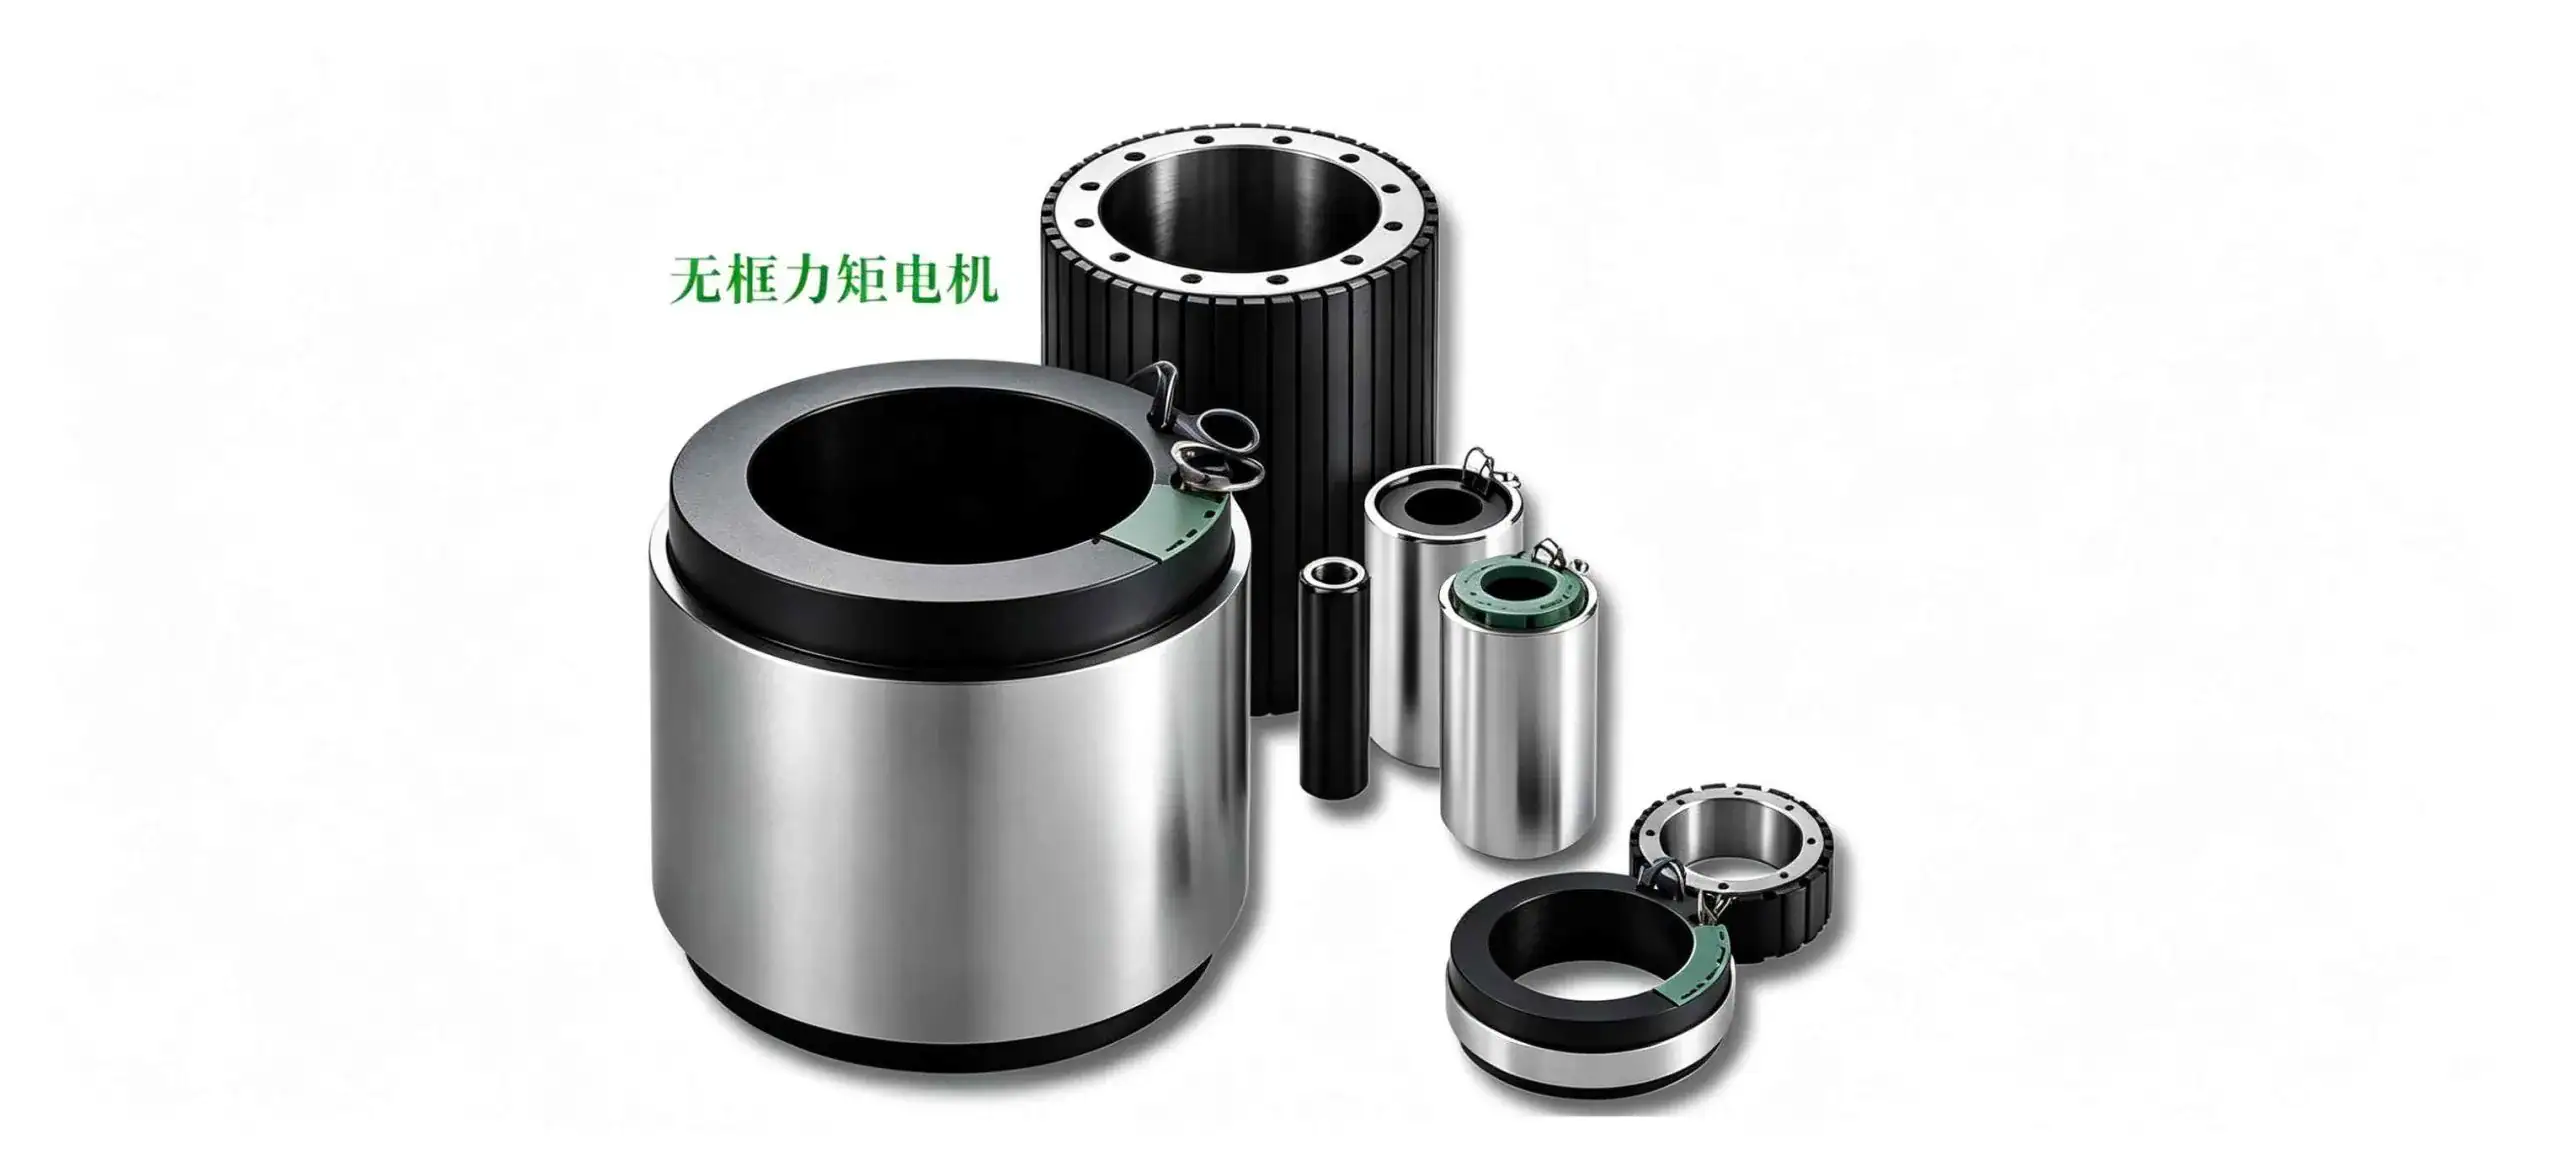
Бескаркасный торсионный двигатель Frameless Torque Motor
В случае с человекоподобными роботами решающим фактором является их общая адаптивность
Оценивая качество двигателей для роботов, нельзя ориентироваться исключительно на аппаратные параметры: высокопроизводительный двигатель, не адаптированный к системе в целом, не представляет практической ценности. Слишком высокая частота вращения двигателей нижних конечностей может нарушить походку, а чрезмерный крутящий момент двигателей рук не только приведет к повреждению обрабатываемых объектов, но и создаст угрозу безопасности человека. Поэтому разработка двигателей должна осуществляться в тесном взаимодействии с конструкцией корпуса, системой электронного управления и модулями безопасности. На данном этапе три основных решения в области трансмиссии, широко используемых в отрасли, имеют свои неотъемлемые недостатки: гибкая трансмиссия с высоким передаточным числом обеспечивает достаточную выходную мощность, но страдает недостаточной точностью управления и склонностью к вибрациям при работе; упругая передача с дополнительными упругими элементами обладает более высокой ударопрочностью, но за счет снижения скорости динамического отклика; прямой привод с низким передаточным числом обеспечивает превосходную точность управления, но значительно увеличивает себестоимость всего устройства.
Разборная схема электродвигателя Motor Exploded View
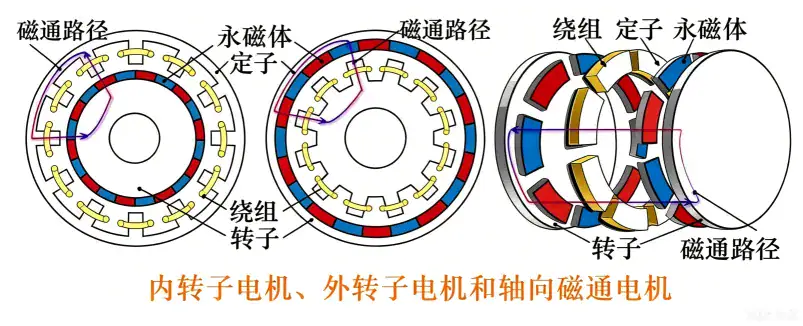
Отсюда видно, что оптимизация только трансмиссии лишь сглаживает внешние проявления и не решает корневую проблему. Нужно подбирать двигатель под функцию каждого шарнира: в пальцах — миниатюрные двигатели с полым ротором, в плечевых и тазобедренных шарнирах — внутРотордвигателей, для тяжелонагруженных узлов нижних конечностей выбирают двигатели с внешним ротором; целенаправленная разработка с учётом конкретных условий — оптимальный путь создания двигателей для человекоподобных роботов.
【Отказ от ответственности】Материал взят с сайта «Альянс электродвигателей». Авторские права принадлежат источнику. Материал предоставляется исключительно в информационных целях. В случае нарушения авторских прав просим связаться с редакцией для удаления материала. По вопросам сотрудничества и любым другим вопросам просим оставлять сообщения в личных сообщениях.
Многополюсная архитектура даёт высокочастотную основную гармонику; при 10 000 об/мин основная частота достигает нескольких кГц. Традиционные IGBT имеют взлетающие потери переключения и сильный нагрев — именно МГц-возможность переключения SiC MOSFET делает их подходящей парой высокочастотным многополюсным осевым двигателям.
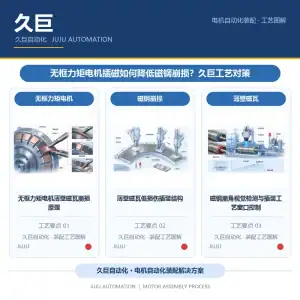
Сколы тонкостенных магнитных дуг бесфланцевого моментного двигателя происходят из-за зажима, соударений и установки под углом; Jiuju распределяет напряжение вакуумным захватом, направляющими по всему ходу и контролем усилия посадки.
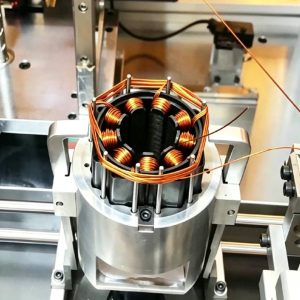
Компания «Jiuju Automation» поставляет машины для намотки двигателей с ЧПУ и линии по намотке статоров, которые подходят для бесщеточных, серво-, последовательно возбуждаемых двигателей и обмоток трансформаторов, обеспечивая полное заполнение пазов и равномерность между витками.
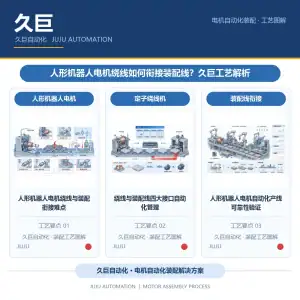
Намотка двигателей для человекоподобных роботов не стыкуется со сборочной линией чаще всего из-за четырёх неспроектированных интерфейсов — такта, носителя, параметров и обработки отклонений; Jiuju делает эти интерфейсы явными.
 Jiuju Automation



 Español
 Français
 Deutsch (Sie)
 हिन्दी