 จิ่วจูออโตเมชั่น

人形机器人无框力矩电机插磁,久巨如何减少磁钢崩损?
74无框力矩电机薄壁磁瓦崩损源于夹持、碰撞与斜插,久巨用真空吸附、全程导向和落位力控把应力分散。
อ่านเพิ่มเติม当前国产新能源汽车电机技术日渐成熟,整机综合性能跻身全球第一梯队。业内不少人提出设想:能否直接将成熟的车用电机方案平移至人形机器人,借此压缩高额研发成本,进一步加快人形机器人商业化落地节奏。但行业实际研发测试印证,车用电机与人形机器人电机无法通用,二者工况需求悬殊,机器人电机必须开展专属定制化设计。
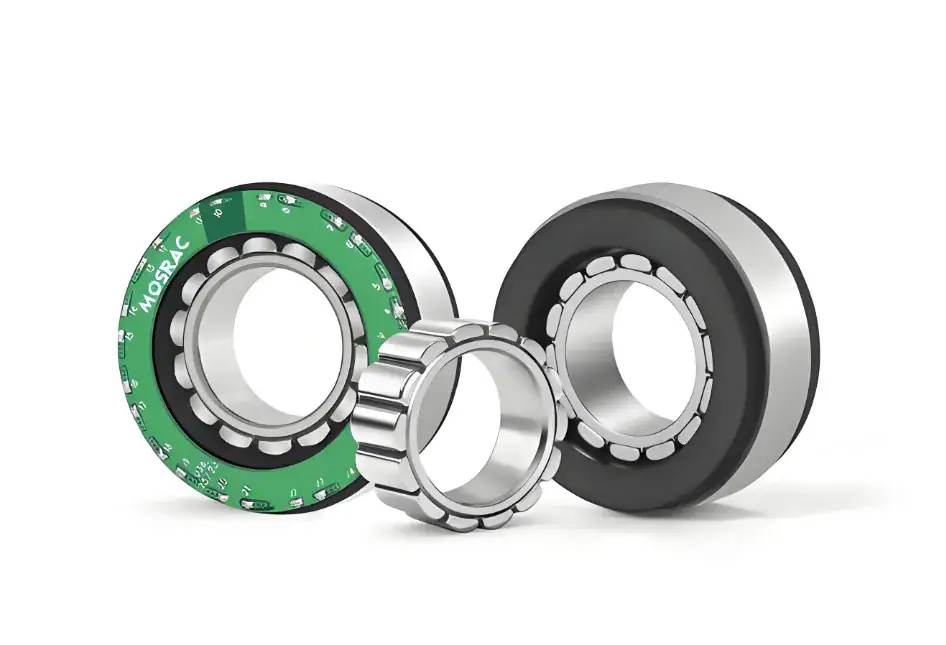
人形机器人关节数量多,膝盖、脚踝、手指、腰椎等不同关节,受力模式与运动工况截然不同,单一款通用电机无法适配全身多样化运行场景。以特斯拉Optimus为例,机器人拥有20余个关节,分别搭载空心杯电机与มอเตอร์แรงบิดแบบไม่มีกรอบ,两类电机分工明确,无法互换使用。腰胯关节需具备强承重性能,支撑机器人整体自重;脚踝、膝盖等下肢关节,既要保障行走步态平稳,还要拥有出色的抗冲击能力,抵御摔倒、磕碰带来的外力冲击;手指、手腕等微型关节,对控制精度要求极高,以此完成精细抓取、柔性交互等动作。人形机器人电机存在难以兼顾的参数矛盾:既要大扭矩、高负载,又要高动态响应,同时还要做到小型轻量化。反观车用电机,运行工况单一固定,只需提升功率与扭矩就能满足行车需求,两者核心设计逻辑完全相悖。
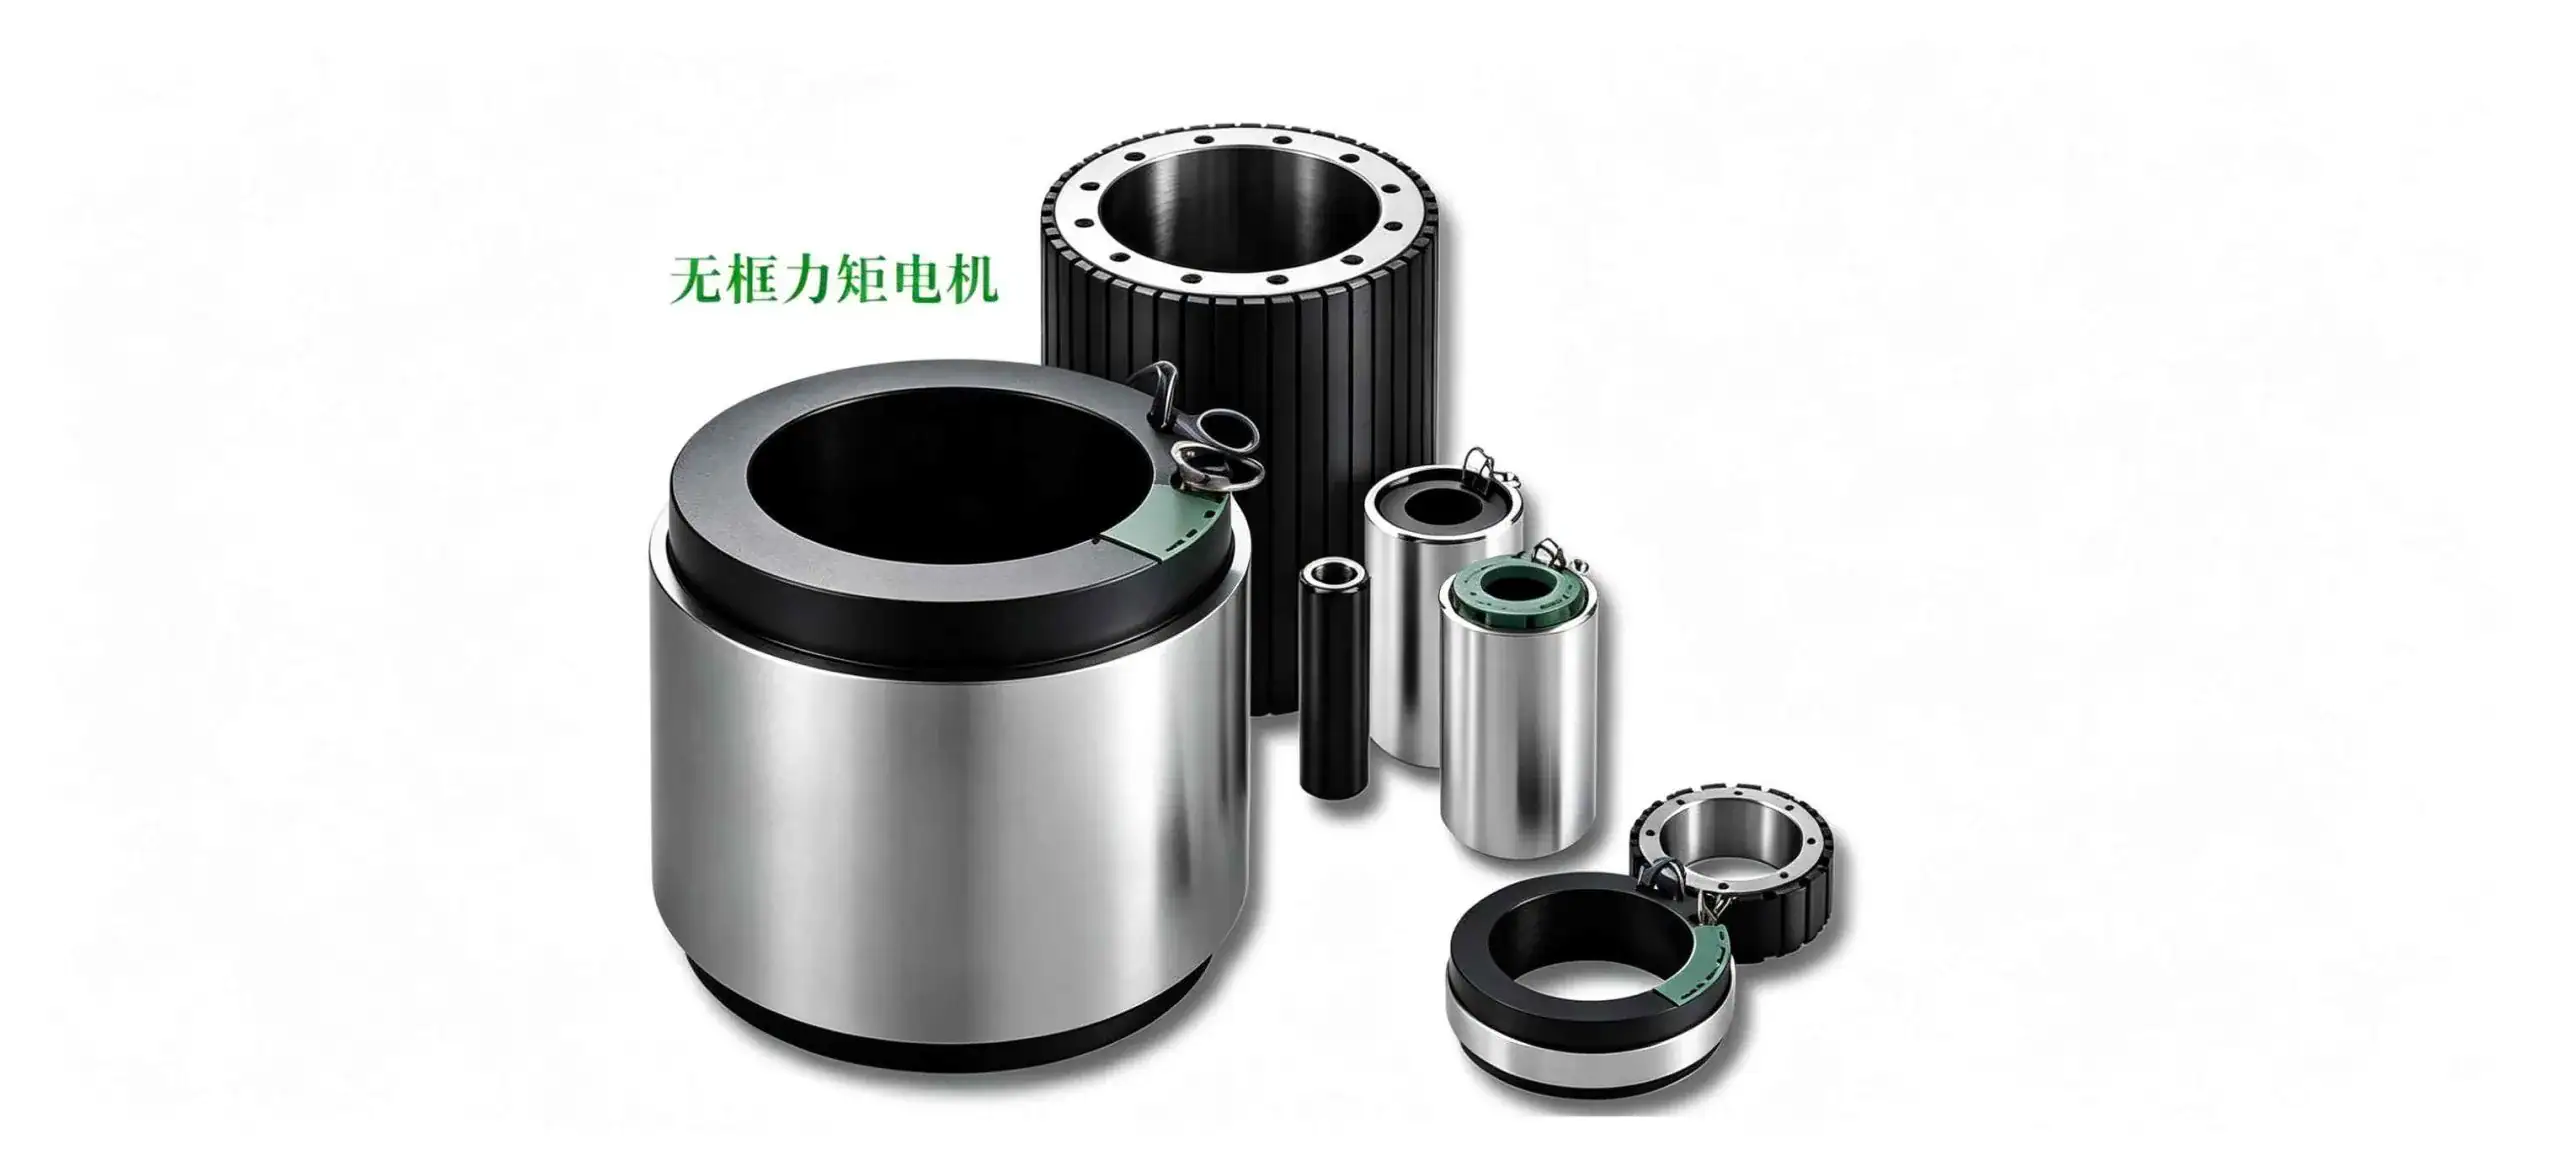
เมื่อประเมินคุณภาพของมอเตอร์ในหุ่นยนต์ ไม่สามารถพึ่งพาเฉพาะข้อมูลจำเพาะของฮาร์ดแวร์ได้เท่านั้น เพราะมอเตอร์ที่มีประสิทธิภาพสูงแต่ไม่เหมาะสมกับระบบโดยรวมจะไม่มีประโยชน์ในทางปฏิบัติ ความเร็วการหมุนที่สูงเกินไปในมอเตอร์ของส่วนขาล่างอาจทำให้ท่าทางการเดินผิดปกติ ส่วนแรงบิดที่สูงเกินไปในมอเตอร์ของมือไม่เพียงแต่ทำให้วัตถุที่กำลังจับต้องได้รับความเสียหาย แต่ยังก่อให้เกิดความเสี่ยงต่อความปลอดภัยของบุคคลด้วย ดังนั้น การวิจัยและพัฒนามอเตอร์จึงต้องดำเนินการอย่างบูรณาการและประสานงานกับออกแบบโครงสร้างของโรบอต ระบบควบคุมอิเล็กทรอนิกส์ และโมดูลป้องกันความปลอดภัย ปัจจุบัน โซลูชันระบบขับเคลื่อนหลักสามประเภทในอุตสาหกรรมนี้ล้วนมีข้อจำกัดในตัว: ระบบขับเคลื่อนแบบยืดหยุ่นที่มีอัตราลดความเร็วสูงให้กำลังเพียงพอ แต่มีความแม่นยำในการควบคุมไม่เพียงพอ และเกิดการสั่นสะเทือนได้ง่ายระหว่างการทำงาน; ระบบส่งกำลังแบบยืดหยุ่น ซึ่งรวมองค์ประกอบยืดหยุ่นไว้ ช่วยเพิ่มความทนทานต่อแรงกระแทก แต่ต้องเสียความเร็วในการตอบสนองแบบไดนามิก; และระบบส่งกำลังแบบกึ่งตรงที่มีอัตราลดต่ำ ให้ความแม่นยำในการควบคุมที่ยอดเยี่ยม แต่ทำให้ต้นทุนการผลิตโดยรวมของระบบเพิ่มขึ้นอย่างมีนัยสำคัญ
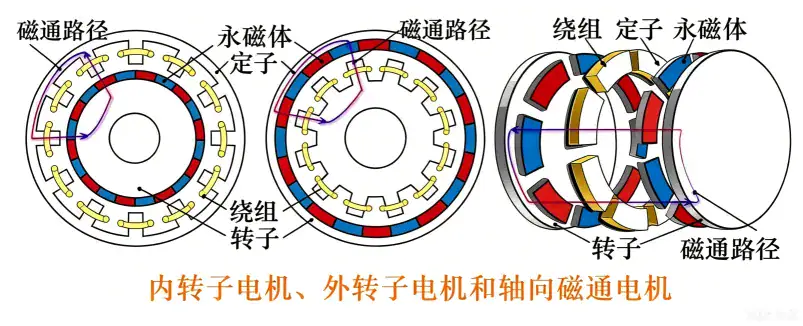
由此可见,单纯优化传动结构只能缓解表面问题,无法解决核心痛点。只有按照关节功能差异化定制电机:手指搭载微型空心杯电机、肩髋关节配备内转子电机、下肢重载部位选用外转子电机,因地制宜针对性研发,才是人形机器人电机研发的最优路径。
[คำเตือน] เนื้อหานี้ได้รับมาจาก Motor Alliance; ลิขสิทธิ์เป็นของแหล่งต้นฉบับ และจัดเตรียมไว้เพื่อใช้เป็นข้อมูลอ้างอิงเท่านั้น หากมีการละเมิดลิขสิทธิ์ใด ๆ โปรดติดต่อผู้บรรณาธิการเพื่อขอให้ลบเนื้อหาดังกล่าว สำหรับการสอบถามเกี่ยวกับความร่วมมือหรือเรื่องอื่น ๆ โปรดส่งข้อความผ่านแบบฟอร์มติดต่อ
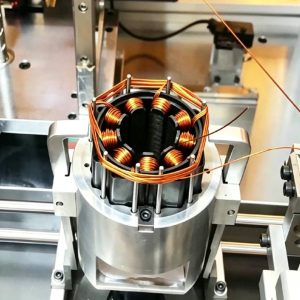
Jiuju Automation จัดจำหน่ายเครื่องพันมอเตอร์ CNC และสายการผลิตพันสเตเตอร์ ซึ่งเหมาะสำหรับขดลวดมอเตอร์แบบไร้แปรง (brushless), มอเตอร์เซอร์โว (servo), มอเตอร์แบบพันอนุกรม (series-wound) และขดลวดหม้อแปลง โดยรับประกันการเติมช่องให้เต็มและรักษาความสม่ำเสมอระหว่างรอบพัน
อ่านเพิ่มเติม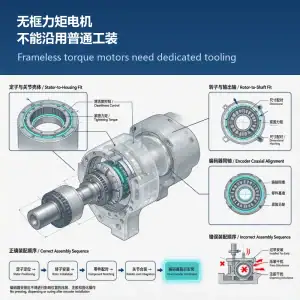
无框力矩电机只交付定子、转子和编码器三个部件,机壳、轴与轴承由关节本体提供。工装只能围着关节走,沿用普通电机以机壳定位的工装等于用错基准。
อ่านเพิ่มเติม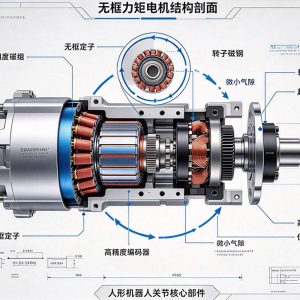
โครงสร้างหลายขั้วให้ความถี่พื้นฐานสูง ที่รอบหมุนหลายหมื่นรอบความถี่พื้นฐานอาจสูงถึงหลายพันเฮิรตซ์ IGBT แบบดั้งเดิมมีค่าสูญเสียการสวิตช์พุ่งสูงและร้อนจัด ขณะที่ความสามารถสวิตช์ระดับเมกะเฮิรตซ์ของ MOSFET ซิลิคอนคาร์ไบด์ต่างหากที่เป็นคู่หูที่เหมาะสมกับมอเตอร์ฟลักซ์ตามแนวแกนหลายขั้วความถี่สูง
อ่านเพิ่มเติม 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt