 지우지 자동화

人形机器人电机量产瓶颈:久巨绕线工序怎么对接装配线?
137人形机器人电机绕线接不上装配线,多是节拍、载具、参数、异常四个接口没设计好,久巨把接口显性化。
전체 텍스트 보기当前国产新能源汽车电机技术日渐成熟,整机综合性能跻身全球第一梯队。业内不少人提出设想:能否直接将成熟的车用电机方案平移至人形机器人,借此压缩高额研发成本,进一步加快人形机器人商业化落地节奏。但行业实际研发测试印证,车用电机与人形机器人电机无法通用,二者工况需求悬殊,机器人电机必须开展专属定制化设计。
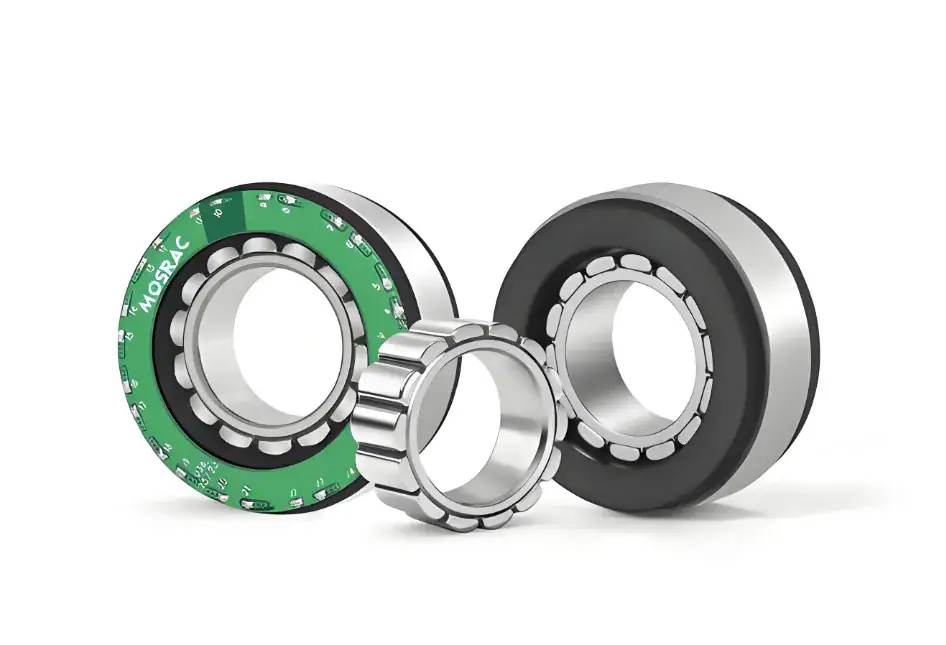
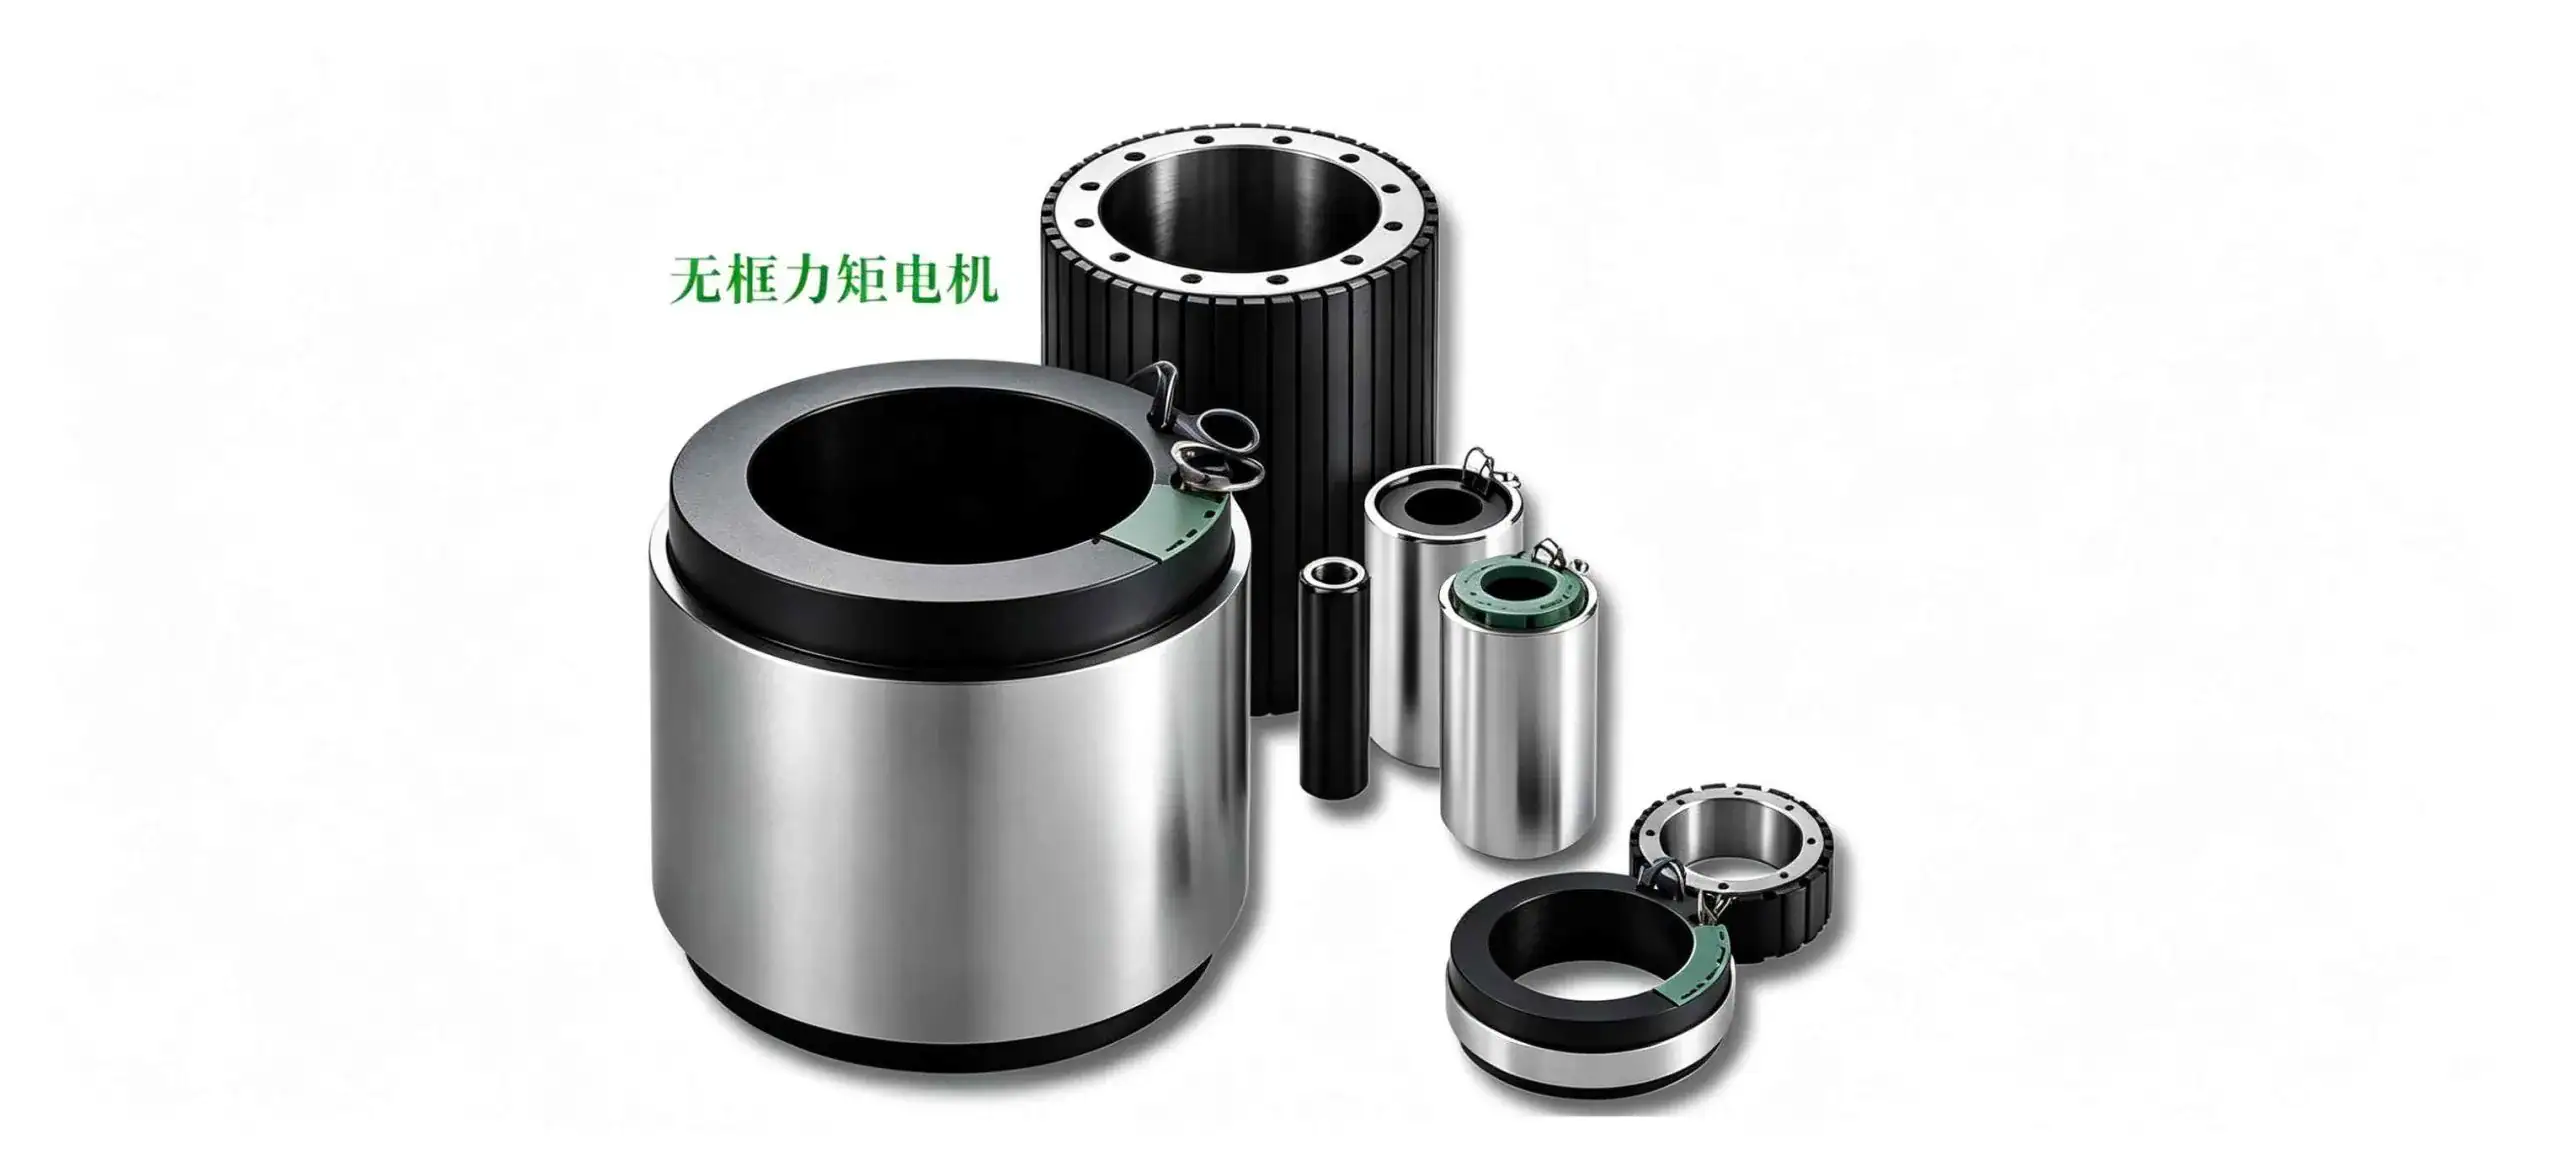
人形机器人关节数量多,膝盖、脚踝、手指、腰椎等不同关节,受力模式与运动工况截然不同,单一款通用电机无法适配全身多样化运行场景。以特斯拉Optimus为例,机器人拥有20余个关节,分别搭载空心杯电机与프레임리스 토크 모터,两类电机分工明确,无法互换使用。腰胯关节需具备强承重性能,支撑机器人整体自重;脚踝、膝盖等下肢关节,既要保障行走步态平稳,还要拥有出色的抗冲击能力,抵御摔倒、磕碰带来的外力冲击;手指、手腕等微型关节,对控制精度要求极高,以此完成精细抓取、柔性交互等动作。人形机器人电机存在难以兼顾的参数矛盾:既要大扭矩、高负载,又要高动态响应,同时还要做到小型轻量化。反观车用电机,运行工况单一固定,只需提升功率与扭矩就能满足行车需求,两者核心设计逻辑完全相悖。
로봇 모터의 우열을 판단할 때는 하드웨어 사양만 보고 판단해서는 안 되며, 전체 시스템과의 호환성을 고려하지 않은 고성능 모터는 실질적인 가치가 없습니다. 하체 모터의 회전 속도가 너무 높으면 보행 자세가 흐트러지고, 상체 모터의 토크가 지나치게 크면 조작 대상물을 손상시킬 뿐만 아니라 인명 안전 위험까지 초래할 수 있습니다. 따라서 모터 연구 개발은 본체 구조, 전자 제어 시스템, 안전 보호 모듈과 통합적으로 협업하여 진행되어야 한다. 현재 업계의 세 가지 주요 구동 방식 모두 고유한 결함을 가지고 있다. 높은 감속비를 가진 유연 구동 방식은 출력 동력이 충분하지만 제어 정밀도가 부족하고 작동 시 진동이 발생하기 쉽다; 탄성 소자를 추가한 탄성 구동 방식은 내충격성이 더 뛰어나지만, 동적 응답 속도가 저하되며; 저감속비 준직구동 방식은 제어 정밀도가 우수하지만, 전체 기기의 생산 비용이 대폭 증가한다.
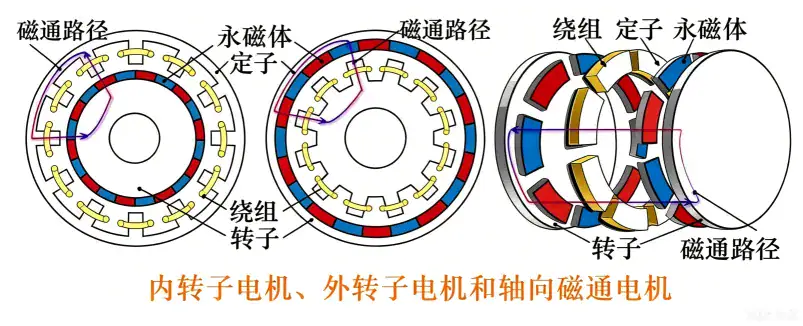
由此可见,单纯优化传动结构只能缓解表面问题,无法解决核心痛点。只有按照关节功能差异化定制电机:手指搭载微型空心杯电机、肩髋关节配备内转子电机、下肢重载部位选用外转子电机,因地制宜针对性研发,才是人形机器人电机研发的最优路径。
【면책 조항】본 콘텐츠는 모터 연합에서 제공된 것으로, 저작권은 원 출처에 있으며 참고용으로만 제공됩니다. 저작권 침해 시 편집자에게 연락하여 삭제해 주시기 바랍니다. 제휴 및 기타 문의 사항은 관리자 페이지에 메시지를 남겨 주시기 바랍니다.
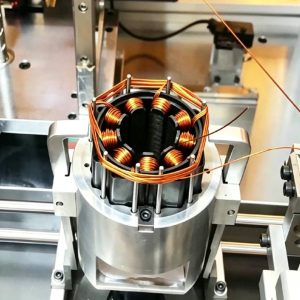
지우주 자동화는 CNC 모터 권선기 및 고정자 권선 생산 라인을 제공하며, 브러시리스, 서보, 직렬 자석 및 변압기 코일에 적합하여 슬롯 충진율과 권선 간 일관성을 보장합니다.
전체 텍스트 보기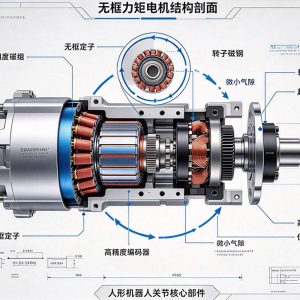
다극 구조는 고주파 기본파를 가져오며, 만 회전 시 기본 주파수는 수천 헤르츠에 이른다. 전통적인 IGBT는 스위칭 손실이 급증하고 발열이 심각한 반면, 탄화규소(SiC) MOSFET의 메가헤르츠급 스위칭 능력이 고주파 다극 축방향 자속 모터에 알맞은 파트너다.
전체 텍스트 보기 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt