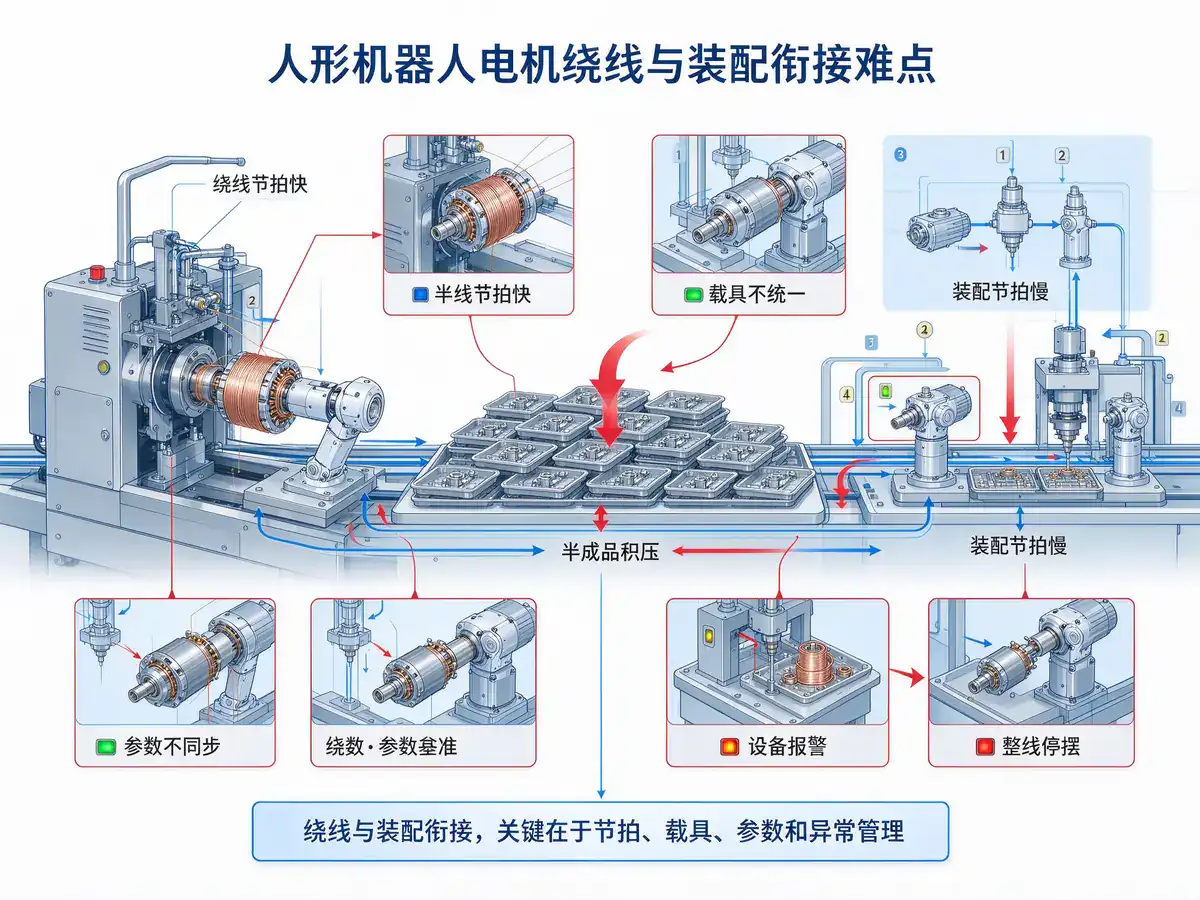
Самая частая проблема проектов шарнирных двигателей — не изготовление образца, а «нестыковка» при переходе к серии:Намоточный станоктакт намотки быстрый, такт сборочной линии медленный, а между ними гора паллетов; параметры намотки изменили один раз, а кривая запрессовки за ними не последовала; одна машина выдала аварию — встала вся линия. За четырьмя проявлениями стоят четыре неспроектированных интерфейса: такт, носитель, параметры и обработка отклонений.
Сложности стыковки намотки и сборки в двигателях человекоподобных роботов HumanoidRobotMotorWindingAssemblyInterfaceChallenges
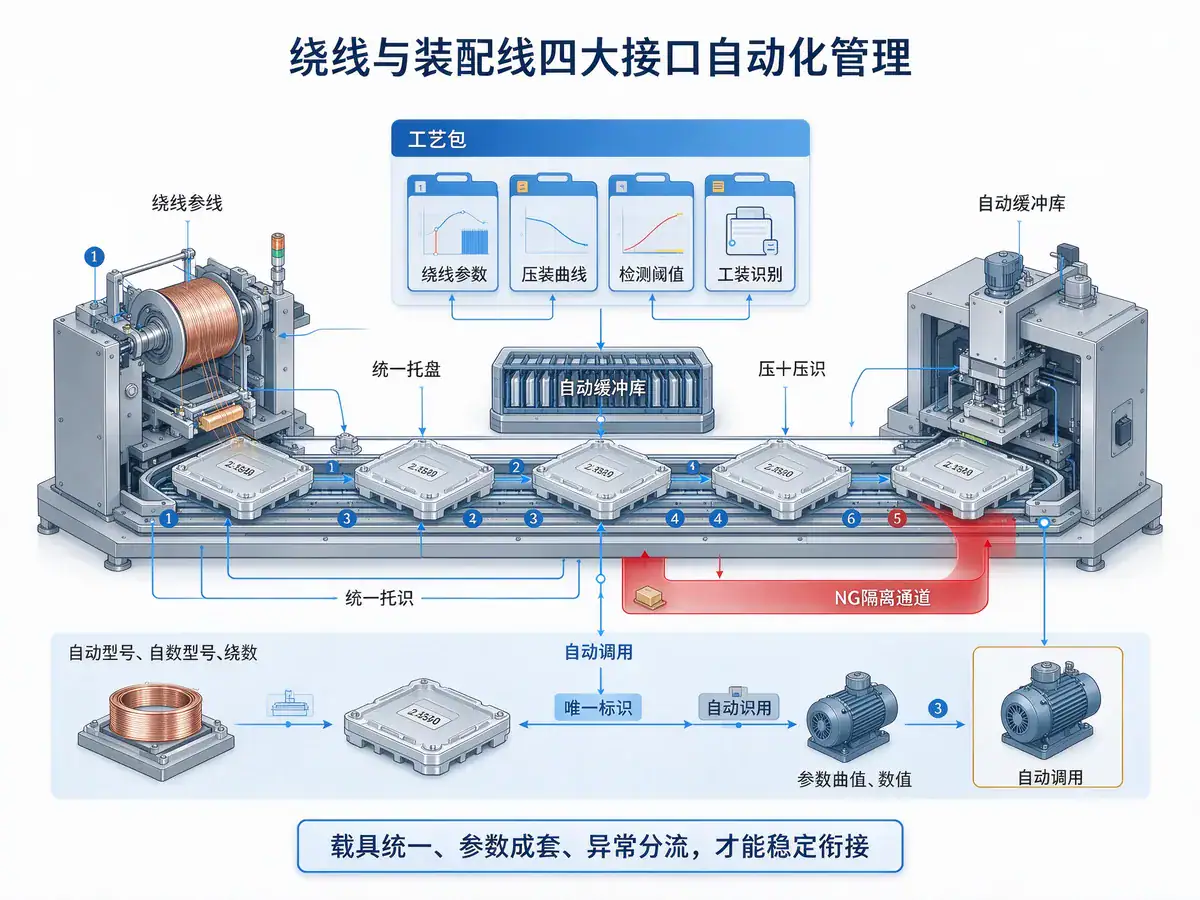
Jiuju делает эти четыре интерфейса явными. По такту задаётсяБуферный накопитель, ёмкость оценивается как «время переналадки × такт сборки», чтобы и разницу тактов поглотить, и не накопить лишнего незавершённого производства; на носителе намотка, правка, запрессовка и контроль используют один и тот же паллет, база используется на всём протяжении, паллет имеет уникальный идентификатор и автоматически распознаётся при переходе между операциями; параметры по модели сводятся в “Технологический пакет”, параметры намотки, кривые запрессовки, пороги контроля и номера оснастки упаковываются вместе и выдаются системой одним пакетом при переналадке, исключая забытые правки; по отклонениям каждая позиция имеет собственное решение и отведение, NG-изделия уходят в изолированный канал, а на ключевых позициях стоит физическая защита от ошибок — без завершения предыдущей операции на следующую не попасть.
Автоматизированное управление четырьмя интерфейсами линии намотки и сборки WindingAssemblyLineFourInterfacesAutomationManagement
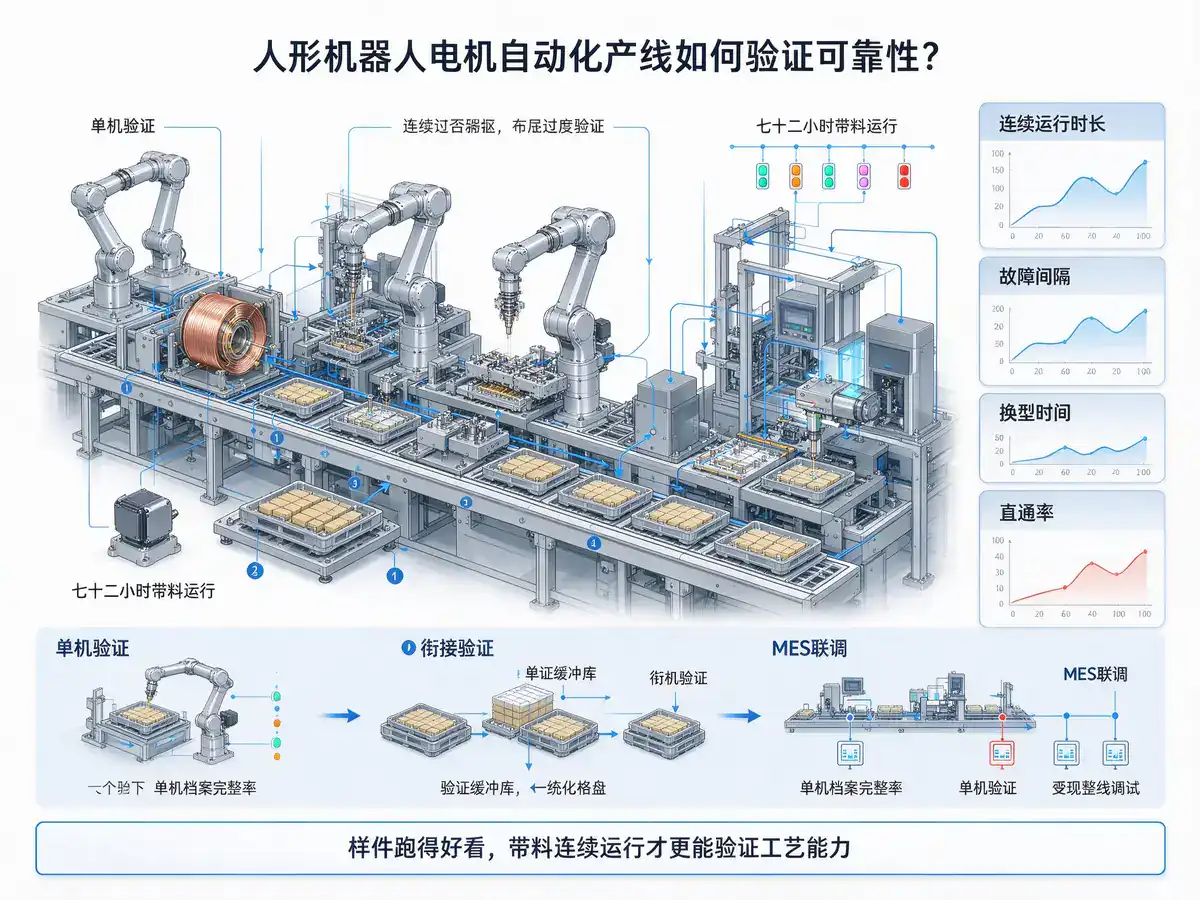
Чтобы понять, надёжна ли линия, смотрят на четыре проверяемых показателя: продолжительность непрерывной работы и интервал между отказами, время переналадки, выход годных с первого прохода и полноту паспорта каждой машины. Рекомендуется уже на этапе проекта требовать данные эксплуатации на аналогичной продукции, а при приёмке проводить 72-часовой прогон с реальными деталями: образцы могут работать красиво, но только прогон с материалом показывает, достаточно ли широко технологическое окно. Кроме того, человекоподобные роботы быстро развиваются, оснастка и программы часто меняются, и скорость реакции поставщика на изменение модели нередко влияет на сроки проекта сильнее, чем цена оборудования. Рекомендуемый порядок внедрения — три шага: сначала стабилизировать технологическое окно отдельно на намоточной и запрессовочной машинах, затем проверить логику стыковки с помощью буферов и единой оснастки, и только потом подключать MES и отлаживать линию целиком; приёмка по частям делает локализацию проблем гораздо понятнее. Следует также заложить запас под смену модели: в конструкции паллет и зажимов предусмотреть место для дооснащения, чтобы при изменении габаритов изделия меньше переделывать саму линию.
Проверка надёжности автоматической линии производства двигателей для человекоподобных роботов HumanoidRobotMotorLineReliabilityVerification
Часто задаваемые вопросы по автоматизации электродвигателей
Видео с примерами автоматизации электродвигателей
Новости электромоторной отрасли
К сожалению, для вас не найдено никакой информации
К сожалению, для вас не найдено никакой информации
К сожалению, для вас не найдено никакой информации
Шарнирный двигатель — это «три высоких и один низкий»: высокое заполнение паза, высокие требования к точности числа витков, высокие требования к соосности запрессовки и малый размер партии. Если намотка и запрессовка находятся в разных цехах, потери скрыты: при перезакреплении статора теряется база вращения, и запас зазора съедается двумя эксцентриситетами.
Компания «Jiuju Automation» предлагает решения по автоматизированной сборке приводных двигателей для автомобилей на новых источниках энергии, объединяющие такие ключевые этапы, как намотка, установка магнитных элементов, намагничивание и тестирование, что обеспечивает высокую эффективность, стабильное качество и полную прослеживаемость всего производственного процесса.
Двигатель осевого вентилятора имеет дисковую конструкцию, что предъявляет высокие требования к точности сборки. В видео показан полный цикл производства: от пропитки статора, установки магнитных элементов, сборки статора и ротора до нанесения клея, отверждения, контроля и герметизации.
Компания «Jiuju Automation» поставляет машины для намотки двигателей с ЧПУ и линии по намотке статоров, которые подходят для бесщеточных, серво-, последовательно возбуждаемых двигателей и обмоток трансформаторов, обеспечивая полное заполнение пазов и равномерность между витками.
 Jiuju Automation





 Español
 Français
 Deutsch (Sie)
 हिन्दी