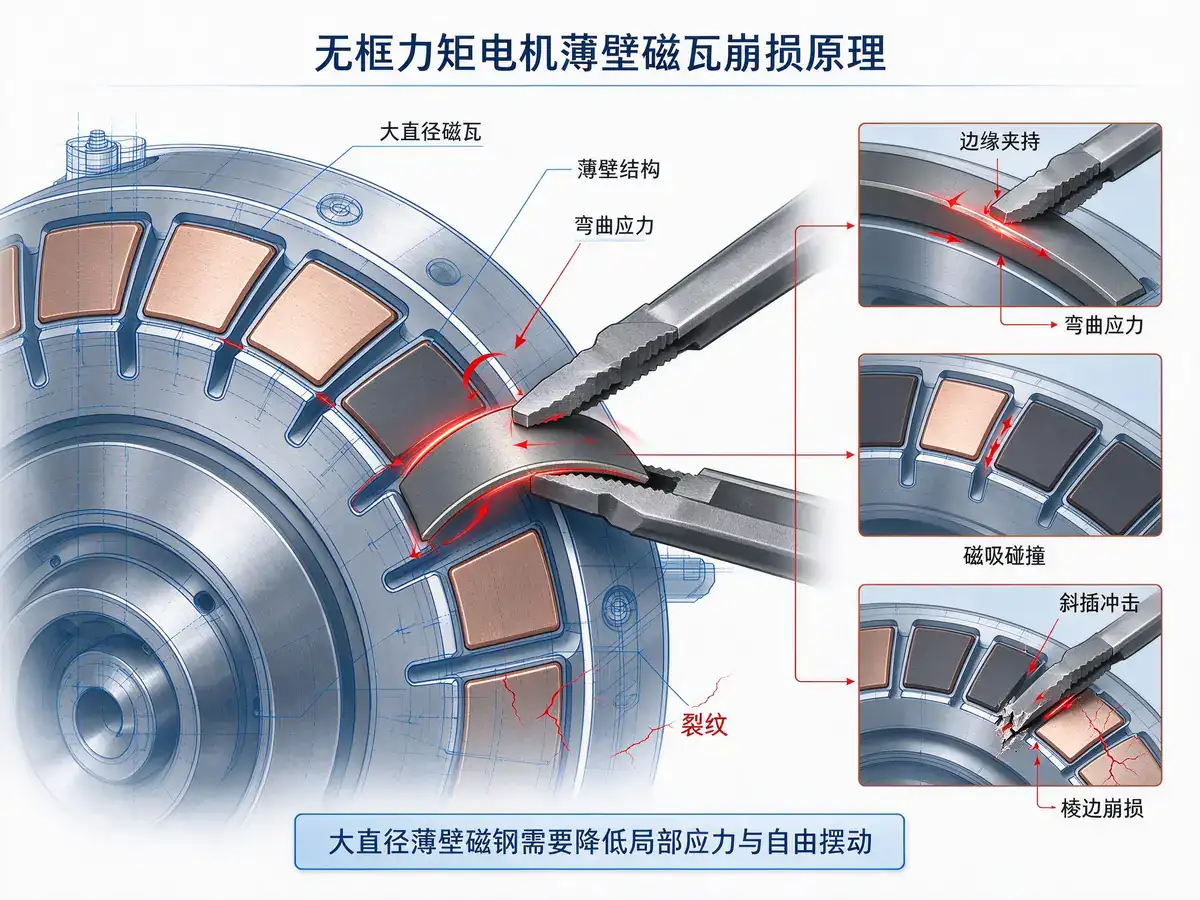
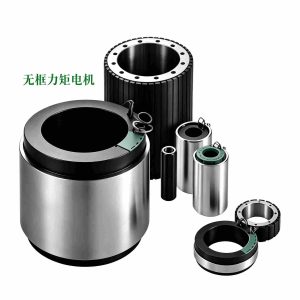
Чтобы получить большой момент в ограниченном осевом пространстве, в бескорпусных моментных двигателях повсеместно применяют крупнодиаметральную тонкостенную многополюсную компоновку магнитов. Чем тоньше магнит и больше диаметр,Установкатем сильнее рычажный эффект: захват прикладывает небольшое усилие у края, а в середине магнита возникает изгибное напряжение, за которым следуют сколы и трещины. Причин разрушения три — напряжение зажима, напряжение удара и напряжение сборки. Первые две происходят от «захвата» и «притяжения», третья — от установки под углом, когда кромка паза работает как нож и срезает часть ребра магнита.
Причины разрушения тонкостенных магнитных дуг в бесфланцевых моментных двигателях FramelessTorqueMotorThinWallMagnetCrackingPrinciple
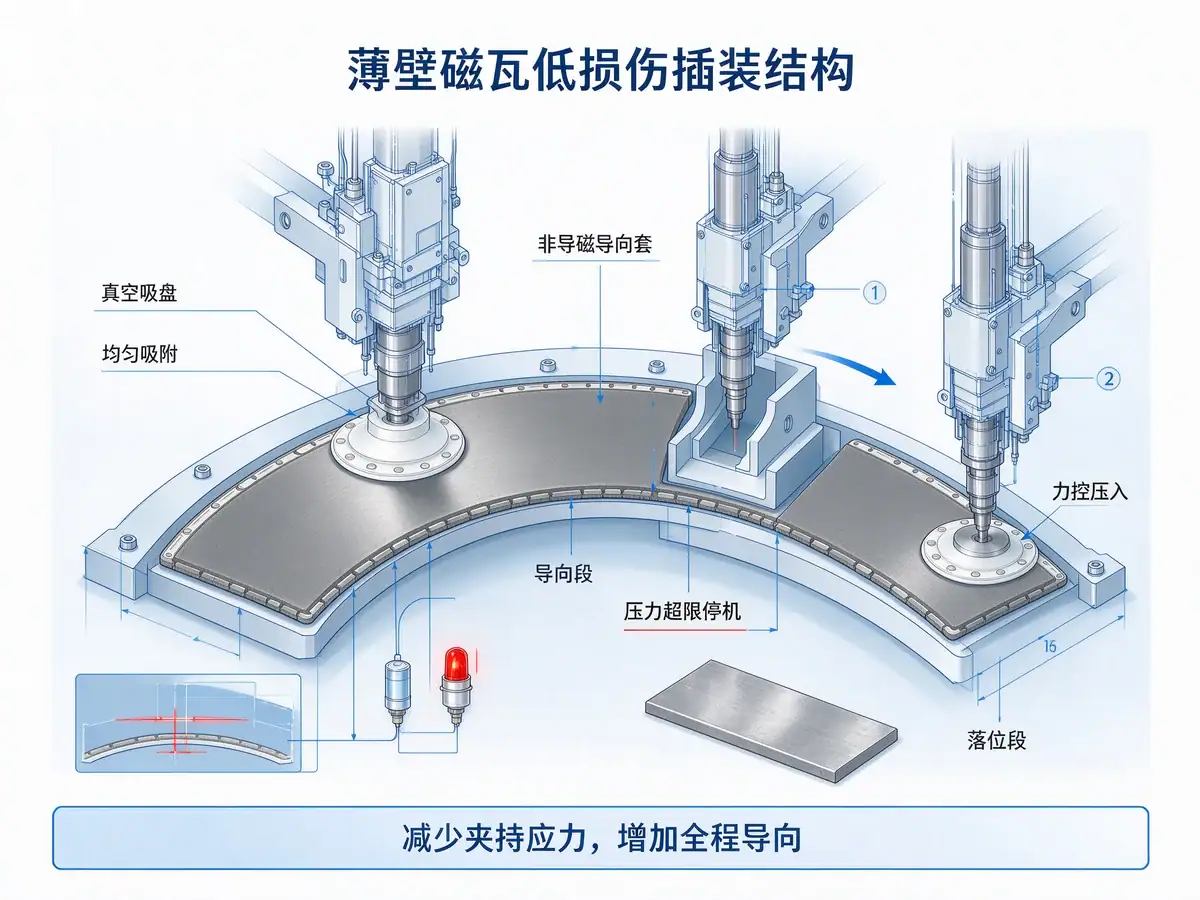
Снижение скорости мало помогает от сколов: при слишком низкой скорости теряется экономика такта, а низкая скорость не решает проблему захвата и наклонной установки; увеличение зазора в пазе — это обмен магнитного зазора наВыход годных, что недопустимо для моментного двигателя.решение Jiujuэто «меньше зажима, больше направления, контроль скорости»: для крупных тонкостенных дуг захват и укладка выполняются вакуумными присосками — усилие распределено по площади и не создаёт концентрации напряжения на кромке; головка установки оснащается немагнитной направляющей втулкой по форме магнита, и магнит ограничен на всём ходе, без свободного качания; вдавливание делится на три этапа — подход, направление, посадка, причём на посадке включается контроль усилия: постоянным малым давлением магнит подводится к базовой поверхности, а при превышении давления процесс останавливается; после установки камера проверяет кромки, глубину и полярность, и изделия со сколами сразу отбраковываются.
Конструкция малоударной установки тонкостенных магнитных сегментов / ThinWallMagnetLowDamageInsertionStructure
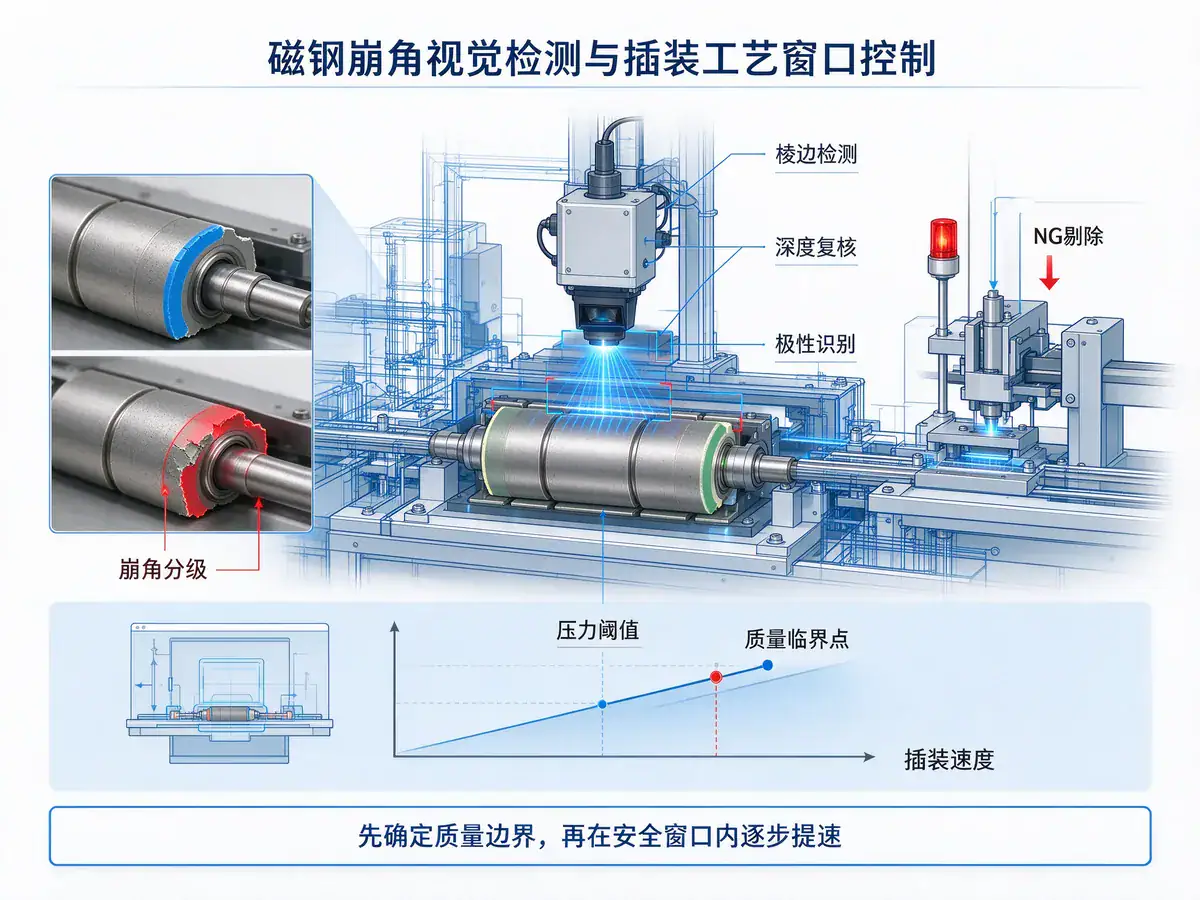
Технологические параметры определяются малыми сериями испытаний: сначала фиксируется направляющая конструкция, затем скорость постепенно повышается до критической точки, где начинает расти доля сколов, и рабочая скорость задаётся на уровне около семидесяти процентов от неё. Порог силового управления задаётся по верхней границе конверта усилия нормальной установки с небольшим запасом — так магнит защищён и при этом изделие запрессовывается до конца. Критерий скола также должен быть единым: рекомендуется классифицировать дефекты по порогу размера скола кромки, а оценку поручать системе машинного зрения по одному стандарту, чтобы не возникало спора, где один считает деталь годной, а другой — браком. Не менее важен предварительный отбор на входе: магнитные сегменты с отклонением толщины и скрытыми трещинами на кромках нужно отсеивать заранее, иначе даже лучший механизм установки будет отвечать за дефекты входного материала.
Визуальный контроль сколов магнитов и управление окном технологического процесса установки MagnetChipVisualInspectionProcessWindowControl
Часто задаваемые вопросы по автоматизации электродвигателей
Видео с примерами автоматизации электродвигателей
Новости электромоторной отрасли
К сожалению, для вас не найдено никакой информации
К сожалению, для вас не найдено никакой информации
К сожалению, для вас не найдено никакой информации
Многополюсная архитектура даёт высокочастотную основную гармонику; при 10 000 об/мин основная частота достигает нескольких кГц. Традиционные IGBT имеют взлетающие потери переключения и сильный нагрев — именно МГц-возможность переключения SiC MOSFET делает их подходящей парой высокочастотным многополюсным осевым двигателям.
Компания «Jiuju Automation» предлагает решения по автоматизированной сборке приводных двигателей для автомобилей на новых источниках энергии, объединяющие такие ключевые этапы, как намотка, установка магнитных элементов, намагничивание и тестирование, что обеспечивает высокую эффективность, стабильное качество и полную прослеживаемость всего производственного процесса.
Компания «Jiuju Automation» предлагает решения по автоматизированной сборке приводных двигателей для автомобилей на новых источниках энергии, объединяющие такие ключевые этапы, как намотка, установка магнитных элементов, намагничивание и тестирование, что обеспечивает высокую эффективность, стабильное качество и полную прослеживаемость всего производственного процесса.
Компания «Jiuju Automation» разработала машину для установки магнитов, предназначенную для сборки встроенных роторов с постоянными магнитами (IPM) и магнитов для поверхностного монтажа, что обеспечивает точное соблюдение межполюсного расстояния и высокую производительность.
 Jiuju Automation





 Español
 Français
 Deutsch (Sie)
 हिन्दी