 지우지 자동화

人形机器人电机量产瓶颈:久巨绕线工序怎么对接装配线?
134人形机器人电机绕线接不上装配线,多是节拍、载具、参数、异常四个接口没设计好,久巨把接口显性化。
전체 텍스트 보기关节电机是“三高一低”:槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉;绕好的细线径定子在周转箱里碰撞,漆膜微伤要等老化时才暴露;绕线快、压装慢,中间积压的半成品还会在改单时变成呆滞料。
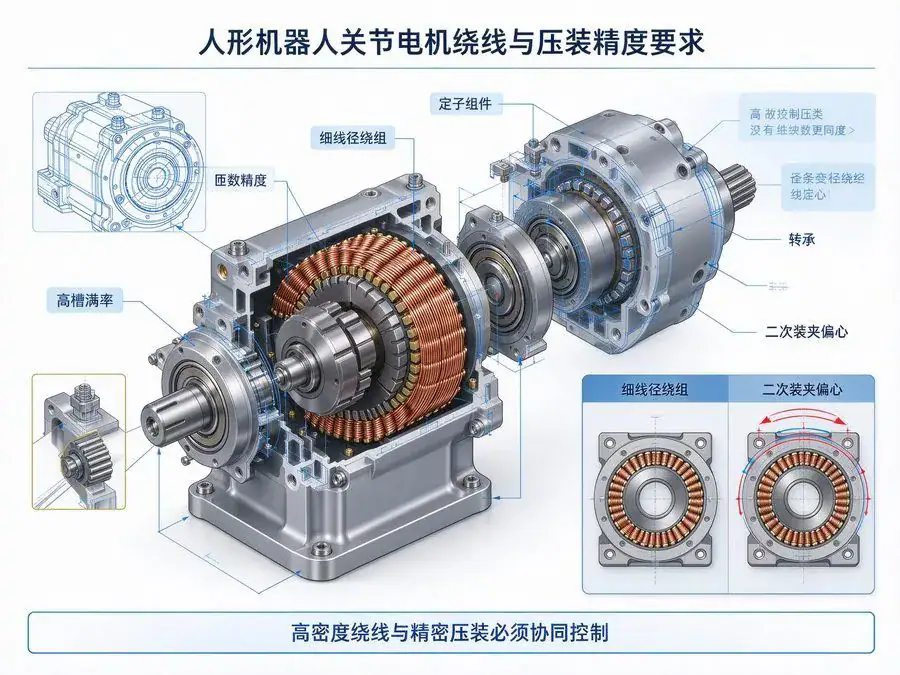
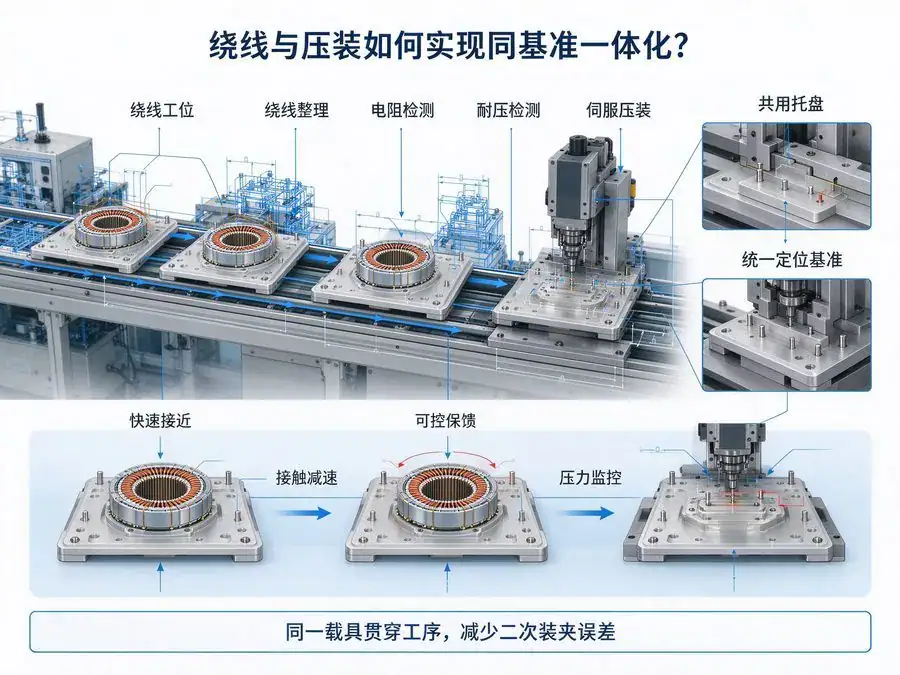
久巨的一体化方案有四个动作。一是工序串联的短物流,绕线、整理、压装在同一托盘内流转,托盘定位面同时作为绕线与压装的共同基准,从结构上消除二次装夹。二是检测前移,绕线后即测匝数、电阻与耐压,在不可逆的压装之前拦下不良。三是伺服压装按“空行程快进、接触降速、保压定时”三段控制,用位移—压力曲线判定是否到位,不靠听声音。四是模块化换型,夹具与程序成套调用,只换工装不调参数。
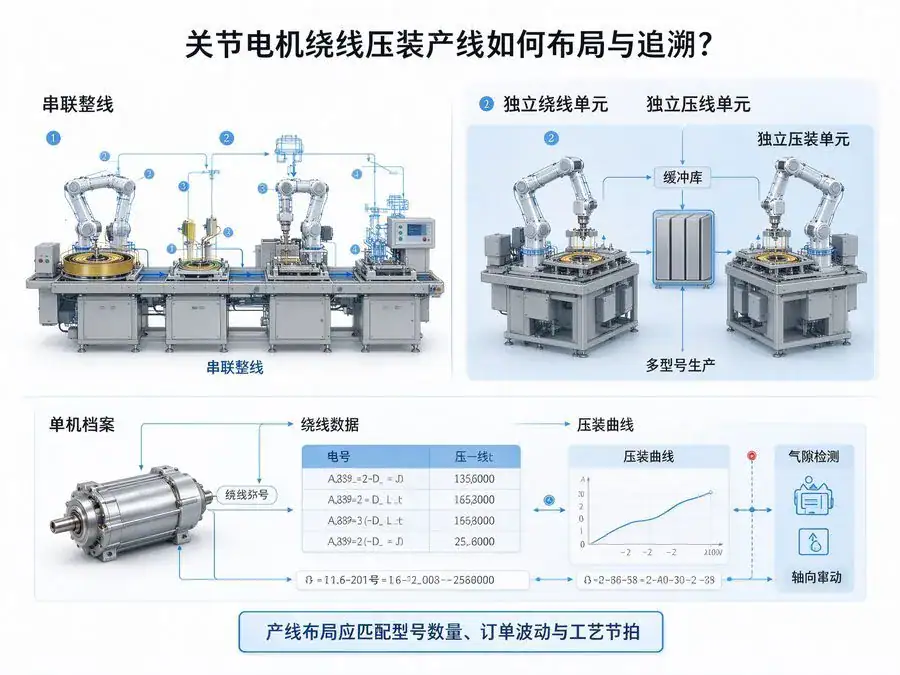
布局上,型号在三种以内、产量稳定,优先做串联整线;型号超过五种、订单波动大,建议绕线单元与压装单元各自独立运行,再用缓冲库连接,避免一个工位故障拖停全线。无论哪种,都建议把压装曲线与绕线检测数据绑定到同一台电机,形成单机档案,后续做批次分析时这是最直接的证据。关节模组还要多做一步:压装后立即测气隙与轴向窜动,因为关节电机的气隙余量本就很小,等到总成测试再发现偏心,返修成本会成倍上升。

축류형 팬 모터는 디스크형 구조를 채택하고 있어 조립 정밀도에 대한 요구 사항이 매우 까다롭습니다. 이 영상에서는 고정자 침지 코팅, 자석 부착, 고정자-회전자 조립, 접착제 도포 및 경화부터 검사 및 패키징에 이르는 전체 공정을 분해하여 보여줍니다.
전체 텍스트 보기
지우주 자동화는 CNC 모터 권선기 및 고정자 권선 생산 라인을 제공하며, 브러시리스, 서보, 직렬 자석 및 변압기 코일에 적합하여 슬롯 충진율과 권선 간 일관성을 보장합니다.
전체 텍스트 보기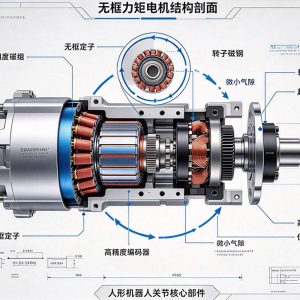
다극 구조는 고주파 기본파를 가져오며, 만 회전 시 기본 주파수는 수천 헤르츠에 이른다. 전통적인 IGBT는 스위칭 손실이 급증하고 발열이 심각한 반면, 탄화규소(SiC) MOSFET의 메가헤르츠급 스위칭 능력이 고주파 다극 축방향 자속 모터에 알맞은 파트너다.
전체 텍스트 보기 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt