 Jiuju Automation

无框力矩电机为什么不能沿用普通工装?久巨机器人关节电机装配线
16无框力矩电机只交付定子、转子和编码器三个部件,机壳、轴与轴承由关节本体提供。工装只能围着关节走,沿用普通电机以机壳定位的工装等于用错基准。
Vollständigen Text anzeigen靠三处止口,不靠皮带轮。直驱机型的转子直接连内桶、定子固定在桶底法兰上,传动链里没有皮带的张紧力可以顺手找正,气隙均不均匀完全由定子止口、轴承座位置度和转子杯同轴度决定。所以这类线上第一道关口不在绕线,而在压装与合装。

皮带传动里,皮带张力和轮槽能吸收一部分偏心,装配误差有地方消化。直驱把这个出口去掉了:定子套在桶底轴上,转子杯直接带内桶转,定子与转子的同轴度直接变成气隙偏差。气隙一边大一边小,表现出来是低速抖动、启动电流偏高、轴承单侧受力。顺序上必须先控几何,再谈电磁。
定子与桶底法兰的止口、轴承座与前法兰的止口、转子杯与轴的止口。三处同轴,气隙才均匀。线上按这个顺序做:定子压装到止口端面贴合、轴承按内外圈分别受力压装、转子杯合装、气隙与轴向窜动检测。定子在前段由 Vollautomatische Drahtwickelmaschine 绕制完成,压装与合装放在中后段,中间不设长距离周转。
气隙偏差是三道止口误差的累加结果,没法从压装力或零件尺寸抽检反推。合装后逐台测,在四个方位取点,看的是均匀性而不是单点值。测出偏心再回头查止口,能定位到具体哪一处超差;不测就只能在整机噪音工位返工,拆一次等于废掉一个转子杯。

放在合装前,做转子杯单体平衡。合装后再做,测出来的量分不清是转子的还是装配带来的,而且定子磁场会干扰测量。平衡去重之后才允许合装,合装后只做振动与噪音确认,不再去重。去重位置要避开磁钢与焊缝。
直驱结构的气隙公差由设计给定,本文不给数值。如果内桶与转子杯是一体注塑件,同轴度的责任就转移到注塑件本身,装配线只做筛选。磁钢检测见 Tabelle Magnetischer Detektor,无刷结构整线可参考 Automatisierte Produktionslinie für bürstenlose Motoren。

问:直驱机型和皮带机型能共线吗?
答:不能。前段绕线可以共用,后段的合装、气隙检测、整机跑合完全不同,共线会把线平衡拖垮。
问:气隙不均会先出什么症状?
答:低速抖动和启动电流偏高,再往后是轴承单侧磨损。噪音往往最后才明显,靠听声音发现已经晚了。
问:定子压装为什么不能压到底?
答:压到止口端面贴合就够了。继续加压会让铁芯受力变形,槽形和内圆尺寸一起走,气隙反而更难控。
问:转子杯能单独做动平衡吗?
答:能,而且应该单独做。合装后的整机平衡会掺进轴承间隙和定子磁场的影响,测出的结果无法归因。
问:直驱线还需要皮带轮张紧工位吗?
答:不需要。但要多一道轴向窜动检测,因为直驱的轴向定位靠轴承预紧,窜动会直接改变气隙。
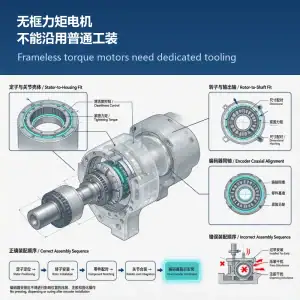
无框力矩电机只交付定子、转子和编码器三个部件,机壳、轴与轴承由关节本体提供。工装只能围着关节走,沿用普通电机以机壳定位的工装等于用错基准。
Vollständigen Text anzeigen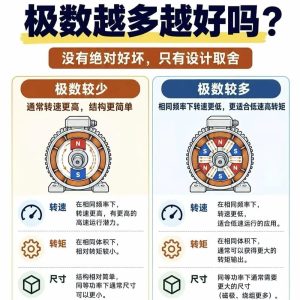
轴向磁通电机磁力线平行于转轴,定子被双层转子夹住,同功率下体积与重量约减半。它的量产难点集中在磁钢耐温与定转子合装,制造一致性直接决定良率与节拍。
Vollständigen Text anzeigen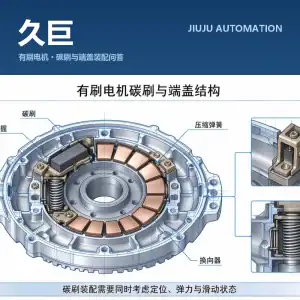
有刷电机整线上碳刷与端盖装配最难自动化,原因不是精度,是柔性零件加弹性力:碳刷要在弹簧压缩下推进刷握,不能崩角、不能卡滞。
Vollständigen Text anzeigen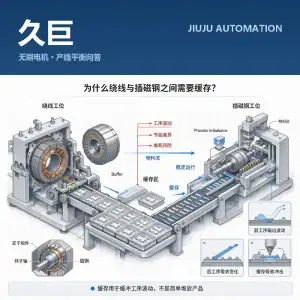
定子绕线与转子插磁钢是两条不同的工艺链,节拍很少天生相等。中间不设缓存,整线产能被慢的一段锁死。
Vollständigen Text anzeigen 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt