 Jiuju Automation

JUJU Motor Basics: EV Traction Motor Types, Structure and Core Performance Requirements
494电动汽车驱动电机以永磁同步为主,按结构分内/外转子、径向/轴向磁通,核心性能要求是高功率密度、宽高效区与高可靠性。
View Full Version靠三处止口,不靠皮带轮。直驱机型的转子直接连内桶、定子固定在桶底法兰上,传动链里没有皮带的张紧力可以顺手找正,气隙均不均匀完全由定子止口、轴承座位置度和转子杯同轴度决定。所以这类线上第一道关口不在绕线,而在压装与合装。

皮带传动里,皮带张力和轮槽能吸收一部分偏心,装配误差有地方消化。直驱把这个出口去掉了:定子套在桶底轴上,转子杯直接带内桶转,定子与转子的同轴度直接变成气隙偏差。气隙一边大一边小,表现出来是低速抖动、启动电流偏高、轴承单侧受力。顺序上必须先控几何,再谈电磁。
定子与桶底法兰的止口、轴承座与前法兰的止口、转子杯与轴的止口。三处同轴,气隙才均匀。线上按这个顺序做:定子压装到止口端面贴合、轴承按内外圈分别受力压装、转子杯合装、气隙与轴向窜动检测。定子在前段由 Fully Automatic Wire Winding Machine 绕制完成,压装与合装放在中后段,中间不设长距离周转。
气隙偏差是三道止口误差的累加结果,没法从压装力或零件尺寸抽检反推。合装后逐台测,在四个方位取点,看的是均匀性而不是单点值。测出偏心再回头查止口,能定位到具体哪一处超差;不测就只能在整机噪音工位返工,拆一次等于废掉一个转子杯。

放在合装前,做转子杯单体平衡。合装后再做,测出来的量分不清是转子的还是装配带来的,而且定子磁场会干扰测量。平衡去重之后才允许合装,合装后只做振动与噪音确认,不再去重。去重位置要避开磁钢与焊缝。
直驱结构的气隙公差由设计给定,本文不给数值。如果内桶与转子杯是一体注塑件,同轴度的责任就转移到注塑件本身,装配线只做筛选。磁钢检测见 Table Magnetic Detector,无刷结构整线可参考 Automated Assembly Line for BLDC Motor Manufacturing。

问:直驱机型和皮带机型能共线吗?
答:不能。前段绕线可以共用,后段的合装、气隙检测、整机跑合完全不同,共线会把线平衡拖垮。
问:气隙不均会先出什么症状?
答:低速抖动和启动电流偏高,再往后是轴承单侧磨损。噪音往往最后才明显,靠听声音发现已经晚了。
问:定子压装为什么不能压到底?
答:压到止口端面贴合就够了。继续加压会让铁芯受力变形,槽形和内圆尺寸一起走,气隙反而更难控。
问:转子杯能单独做动平衡吗?
答:能,而且应该单独做。合装后的整机平衡会掺进轴承间隙和定子磁场的影响,测出的结果无法归因。
问:直驱线还需要皮带轮张紧工位吗?
答:不需要。但要多一道轴向窜动检测,因为直驱的轴向定位靠轴承预紧,窜动会直接改变气隙。

电动汽车驱动电机以永磁同步为主,按结构分内/外转子、径向/轴向磁通,核心性能要求是高功率密度、宽高效区与高可靠性。
View Full Version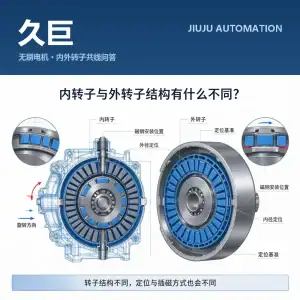
能否共线,久巨的判断标准不是夹具能不能换,而是上下料方向、抓取定位基准、检测扫描方式三项能不能同时成立。
View Full Version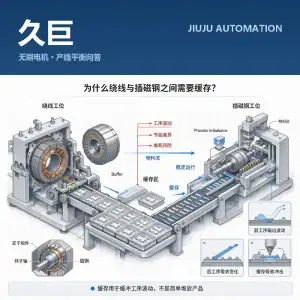
定子绕线与转子插磁钢是两条不同的工艺链,节拍很少天生相等。中间不设缓存,整线产能被慢的一段锁死。
View Full Version
A fully developed automated motor assembly line can replace a large number of workers, with production capacity and consistency far exceeding those of traditional methods. This video explains the challenges of manual assembly and the key advantages of automated production lines.
View Full Version 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt