Logik hinter der Leistungssteigerung bei humanoiden Robotern: Eine zielgerichtete Motorkonstruktion ist der entscheidende Faktor – Automatische Montagelinie von Jiuju Motor
Derzeit reift die Technologie für Motoren in neuen Energiefahrzeugen aus chinesischer Produktion zunehmend heran, und die Gesamtleistung der kompletten Systeme gehört zur weltweiten Spitzenklasse. Viele Branchenvertreter stellen sich die Frage: Lässt sich die ausgereifte Technologie für Fahrzeugmotoren direkt auf humanoide Roboter übertragen, um so die hohen Forschungs- und Entwicklungskosten zu senken und die Kommerzialisierung humanoider Roboter weiter zu beschleunigen? Praktische Forschungs- und Entwicklungstests der Branche haben jedoch gezeigt, dass Fahrzeugmotoren und Motoren für humanoide Roboter nicht austauschbar sind. Da sich die Betriebsbedingungen stark unterscheiden, müssen Motoren für Roboter speziell und maßgeschneidert entwickelt werden.
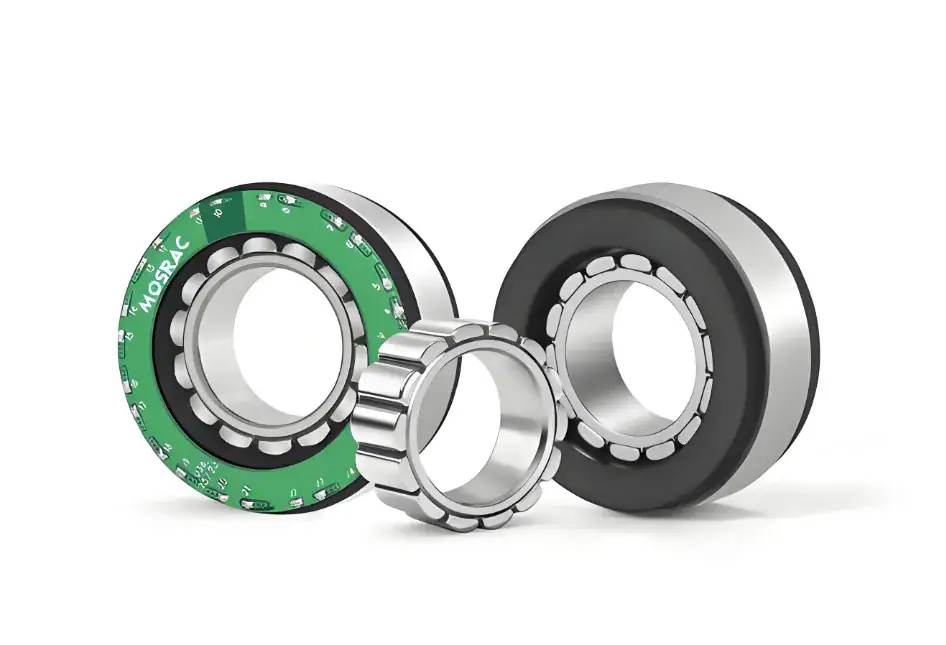
Motor für verkörperte Roboter Embodied Robot Motor
Extreme Betriebsunterschiede: ein Universalmodell passt nicht zu den komplexen Gelenken des gesamten Körpers
Humanoide Roboter haben viele Gelenke; Knie, Fußgelenke, Finger, Lendenwirbel usw. unterscheiden sich stark in Kraftverlauf und Bewegungsprofil, ein einziges Universalmodell kann die vielfältigen Betriebsszenarien nicht abdecken. Bei Teslas Optimus etwa gibt es über 20 Gelenke, bestückt mit Glockenanker- und rahmenlosen Drehmomentmotoren – zwei klar getrennte Typen, die nicht austauschbar sind. Hüft- und Beckengelenke brauchen hohe Tragfähigkeit, um das Gesamtgewicht zu stützen; untere Gelenke wie Fußgelenk und Knie müssen einen stabilen Gang sichern und zugleich schlagfest sein, um Stürzen und Kollisionen zu widerstehen; Mikrogelenke wie Finger und Handgelenk erfordern höchste Steuerungsgenauigkeit für feines Greifen und flexible Interaktion. Bei humanoiden Robotermotoren bestehen schwer vereinbare Parameterspannungen: zugleich großes Drehmoment und hohe Last, hohe Dynamik sowie kleine, leichte Bauweise. Automotoren dagegen haben ein einziges festes Betriebsprofil und kommen mit mehr Leistung und Drehmoment aus – die Kernlogik beider ist gegensätzlich.
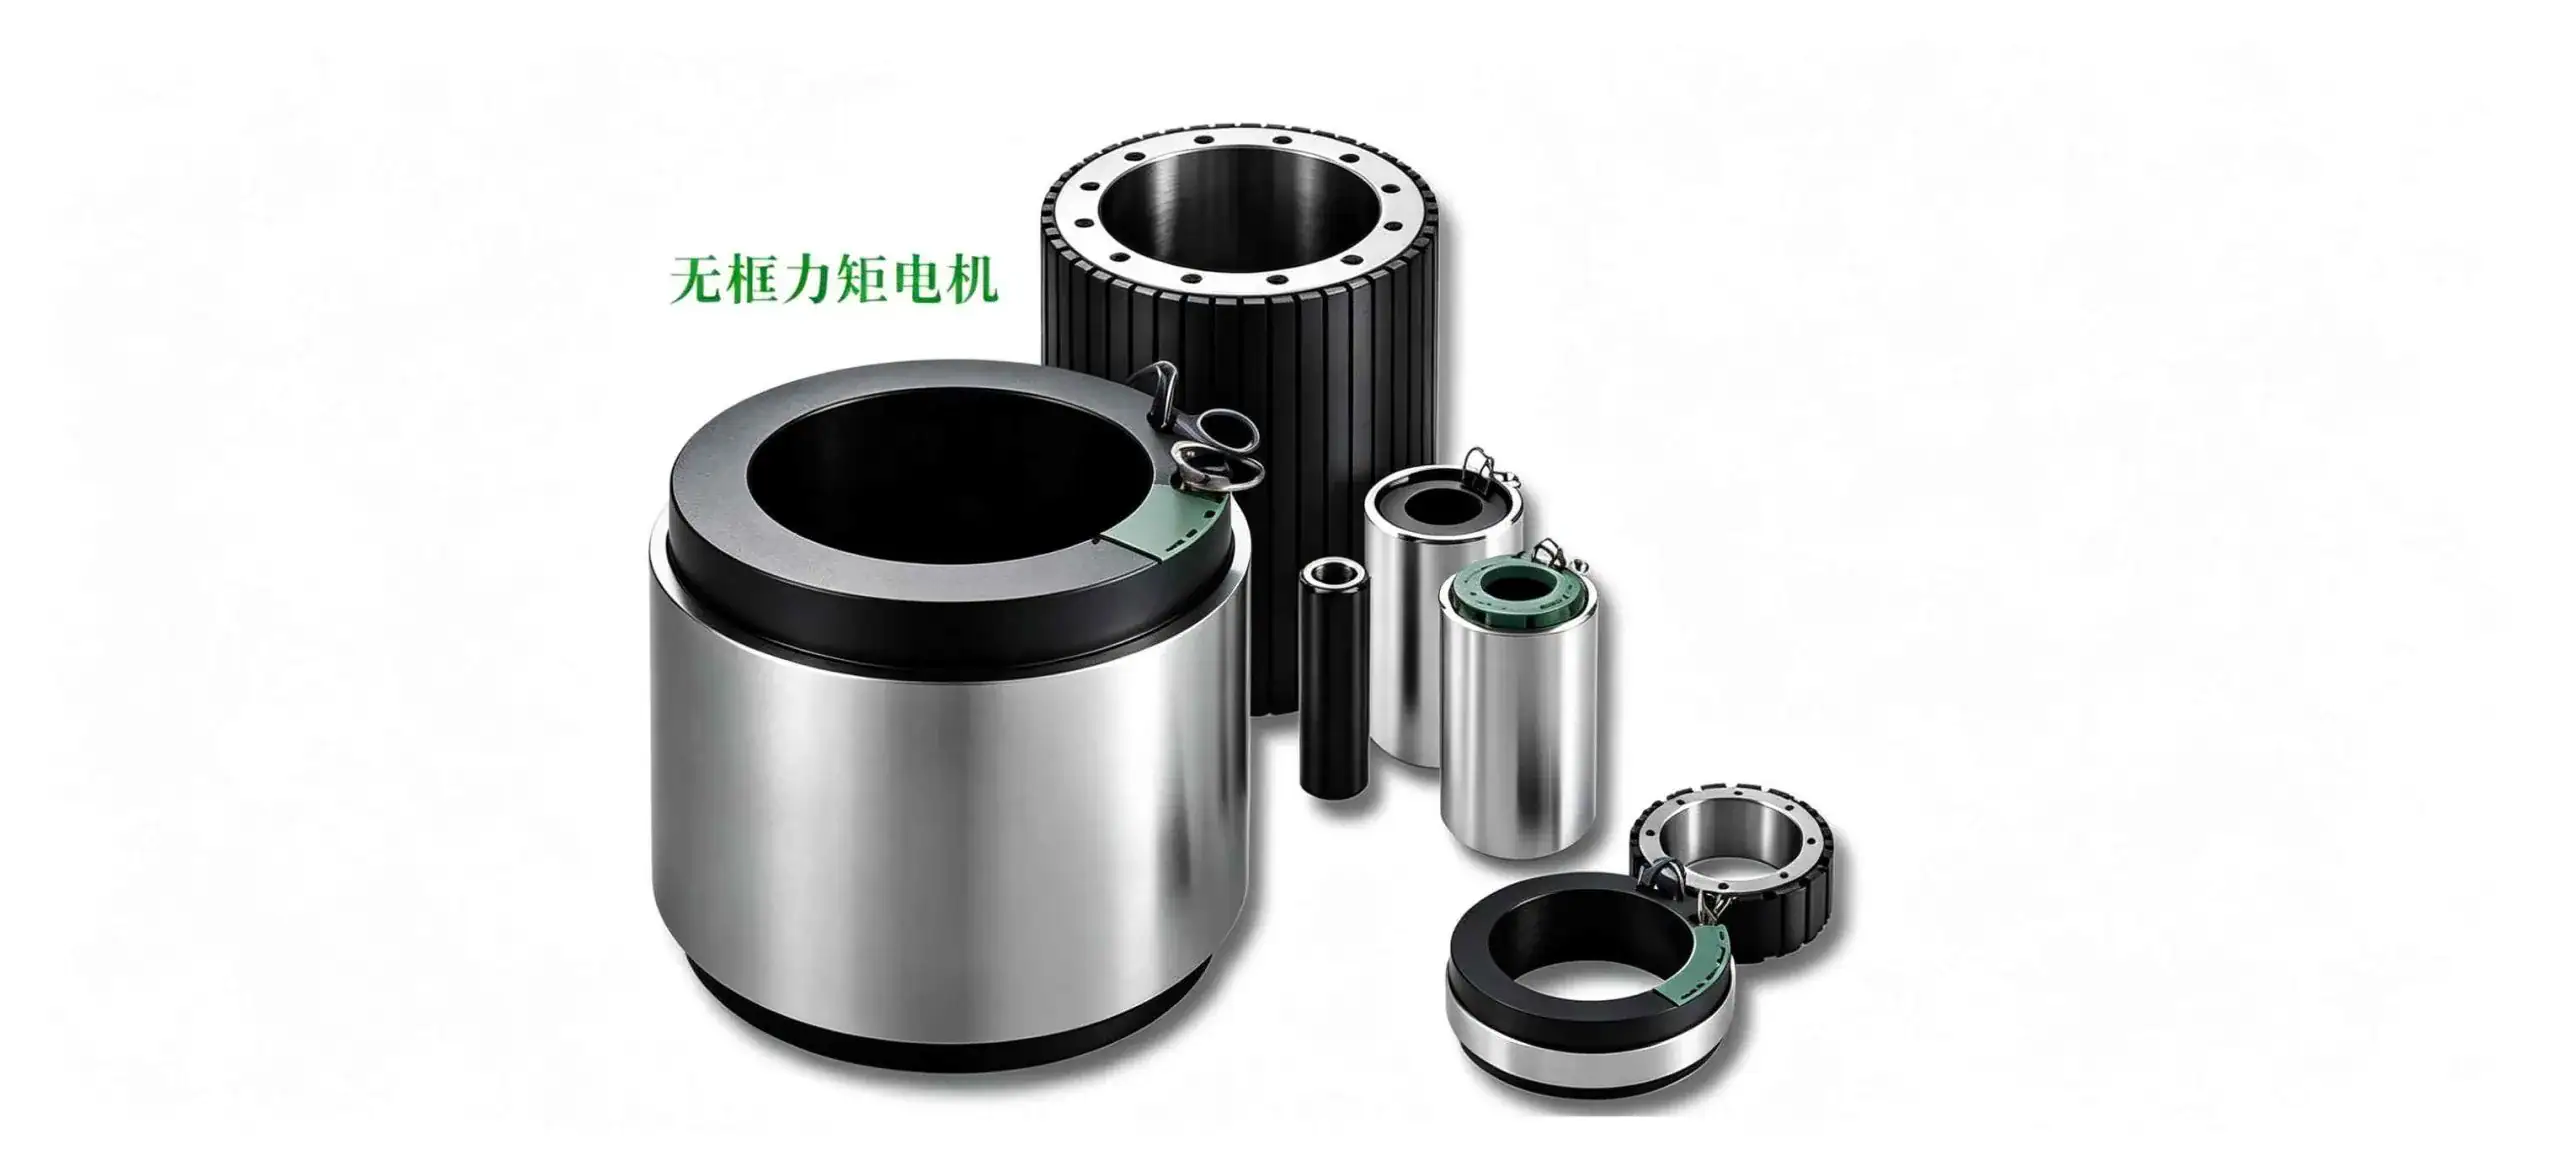
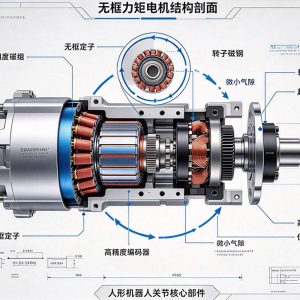
Rahmenloser Drehmomentmotor Frameless Torque Motor
Bei humanoiden Robotern zählt die Gesamtanpassungsfähigkeit
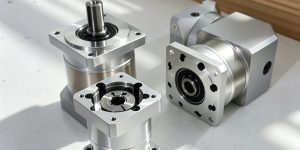
Die Qualität eines Robotermotors lässt sich nicht allein an Hardware-Parametern messen; ein Hochleistungsmotor ohne Anpassung an das Gesamtsystem hat keinen praktischen Wert. Eine zu hohe Drehzahl des Beinmotors stört den Gang; ein zu großes Drehmoment des Handmotors kann Objekte beschädigen und birgt Sicherheitsrisiken. Die Motorentwicklung muss daher integriert mit Gehäusestruktur, Steuerungselektronik und Sicherheitsmodulen erfolgen. Drei derzeit gängige Getriebekonzepte haben inhärente Schwächen: Flexibler Antrieb mit hoher Untersetzung liefert viel Kraft, aber geringe Steuerungsgenauigkeit und neigt zum Rütteln; elastischer Antrieb mit Federelementen ist schlagfester, kostet aber Dynamik; quasidirekter Antrieb mit niedriger Untersetzung bietet beste Steuerungsgenauigkeit, verteuert jedoch die Gesamtmaschine deutlich.
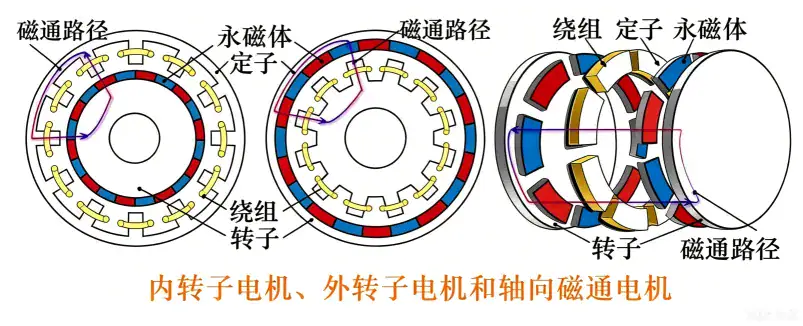
Explosionszeichnung des Motors Motor Exploded View
Daraus folgt: Eine reine Optimierung der Getriebestruktur löst nur Oberflächenprobleme, nicht den Kernschmerzpunkt. Nur eine nach Gelenkfunktion differenzierte Auslegung – Mikro-Glockenankermotor in den Fingern, Innenläufermotor in Schulter und Hüfte, Außenläufermotor an schwer belasteten Beingelenken – ist der optimale Weg der Motorentwicklung für humanoide Roboter.
【Haftungsausschluss】Die Inhalte stammen von der Motor-Allianz, das Urheberrecht liegt beim ursprünglichen Urheber, nur als Referenz. Bei Urheberrechtsverletzung kontaktieren Sie bitte den Redakteur zur Löschung; für Kooperationen und Fragen hinterlassen Sie bitte eine Nachricht.
Die mehrpolige Bauweise erzeugt eine hohe Grundfrequenz; bei Zehntausenden Umdrehungen kann die Grundfrequenz mehrere Tausend Hertz erreichen. Herkömmliche IGBTs verzeichnen sprunghaft steigende Schaltverluste und starke Erwärmung. Erst die Schaltfähigkeit im Megahertz-Bereich von Siliziumkarbid-MOSFETs ist der passende Partner für hochfrequente mehrpolige Axialflussmotoren.
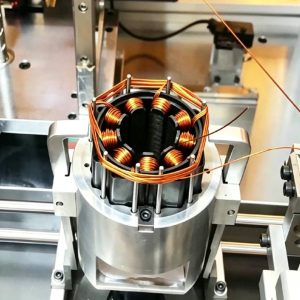
Jiuju Automation bietet CNC-gesteuerte Motorwickelmaschinen und Produktionslinien für Statorwicklungen an, die für bürstenlose Motoren, Servomotoren, serienerregte Motoren und Transformatorspulen geeignet sind und eine hohe Füllrate der Nuten sowie eine gleichmäßige Wicklung zwischen den Windungen gewährleisten.
Jiuju Automation bietet hochpräzise automatische Montagelinien für Motoren mit axialem Magnetfluss an, die Prozesse wie die Statorwicklung, die Montage der Magnetkerne, das Auswuchten des Rotors und die Endprüfung abdecken. Diese eignen sich für den Einsatz in den Bereichen Drohnen, neue Energiefahrzeuge und industrielle Antriebe. Das Unternehmen verfügt über mehr als 256 Patente und ist nach ISO 9001 zertifiziert...
Jiuju Automation bietet automatisierte Montagelösungen für Antriebsmotoren von Elektrofahrzeugen an, die wichtige Prozessschritte wie Wickeln, Einlegen der Magnetkerne, Magnetisieren und Prüfen integrieren und so eine hohe Effizienz, hohe Konsistenz sowie lückenlose Rückverfolgbarkeit gewährleisten.
 Jiuju Automation



 Spanish
 French
 Hindi