Lógica de la mejora de la potencia en los robots humanoides: el diseño específico de los motores es lo que marca la diferencia — Línea de montaje automático de motores de Jiuju
En la actualidad, la tecnología de los motores para vehículos eléctricos de fabricación nacional está cada vez más madura, y el rendimiento global de los motores se sitúa entre los mejores del mundo. Muchos expertos del sector se plantean la siguiente hipótesis: ¿sería posible trasladar directamente las soluciones maduras de los motores para vehículos a los robots humanoides, con el fin de reducir los elevados costes de I+D y acelerar aún más el ritmo de comercialización de estos robots? Sin embargo, las pruebas de I+D realizadas en la industria confirman que los motores para vehículos y los motores para robots humanoides no son intercambiables, ya que las condiciones de funcionamiento de ambos son muy diferentes, por lo que los motores para robots deben diseñarse de forma específica y personalizada.
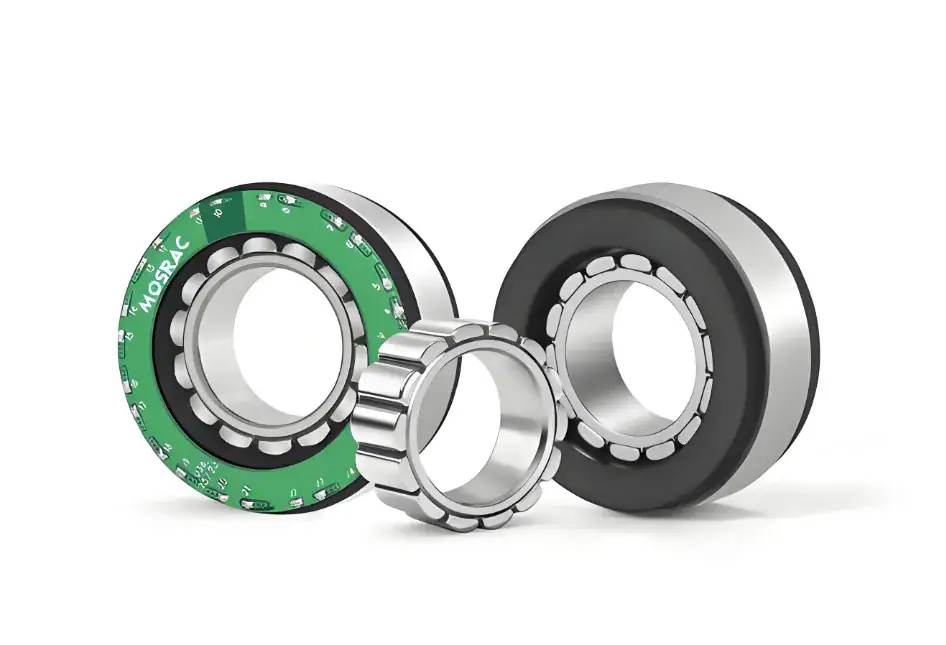
Motor para robots encarnados (Embodied Robot Motor)
Las condiciones de funcionamiento varían enormemente: los motores genéricos no se adaptan a las complejas articulaciones de todo el cuerpo.
Los robots humanoides cuentan con numerosas articulaciones —rodillas, tobillos, dedos y vértebras lumbares, entre otras— cuyos patrones de carga y condiciones de movimiento son totalmente distintos, por lo que un único motor universal no puede adaptarse a los diversos escenarios de funcionamiento de todo el cuerpo. Tomemos como ejemplo el Optimus de Tesla: este robot cuenta con más de 20 articulaciones, equipadas respectivamente con motores de copa hueca y motores de par sin armazón; ambos tipos de motores tienen funciones bien definidas y no son intercambiables. Las articulaciones de la cintura y la cadera deben tener una gran capacidad de carga para soportar el peso total del robot; las articulaciones de las extremidades inferiores, como los tobillos y las rodillas, deben garantizar una marcha estable y, al mismo tiempo, poseer una excelente resistencia a los impactos para soportar las fuerzas externas provocadas por caídas y golpes; las articulaciones microscópicas, como las de los dedos y las muñecas, exigen una precisión de control extremadamente alta para realizar movimientos como la sujeción precisa y la interacción flexible. Los motores de los robots humanoides se enfrentan a una contradicción en sus parámetros que resulta difícil de conciliar: deben ofrecer un gran par y una alta capacidad de carga, al tiempo que proporcionan una respuesta dinámica elevada y son compactos y ligeros. Por el contrario, los motores para vehículos tienen unas condiciones de funcionamiento únicas y fijas, por lo que basta con aumentar la potencia y el par para satisfacer las necesidades de conducción; las lógicas de diseño fundamentales de ambos son totalmente opuestas.
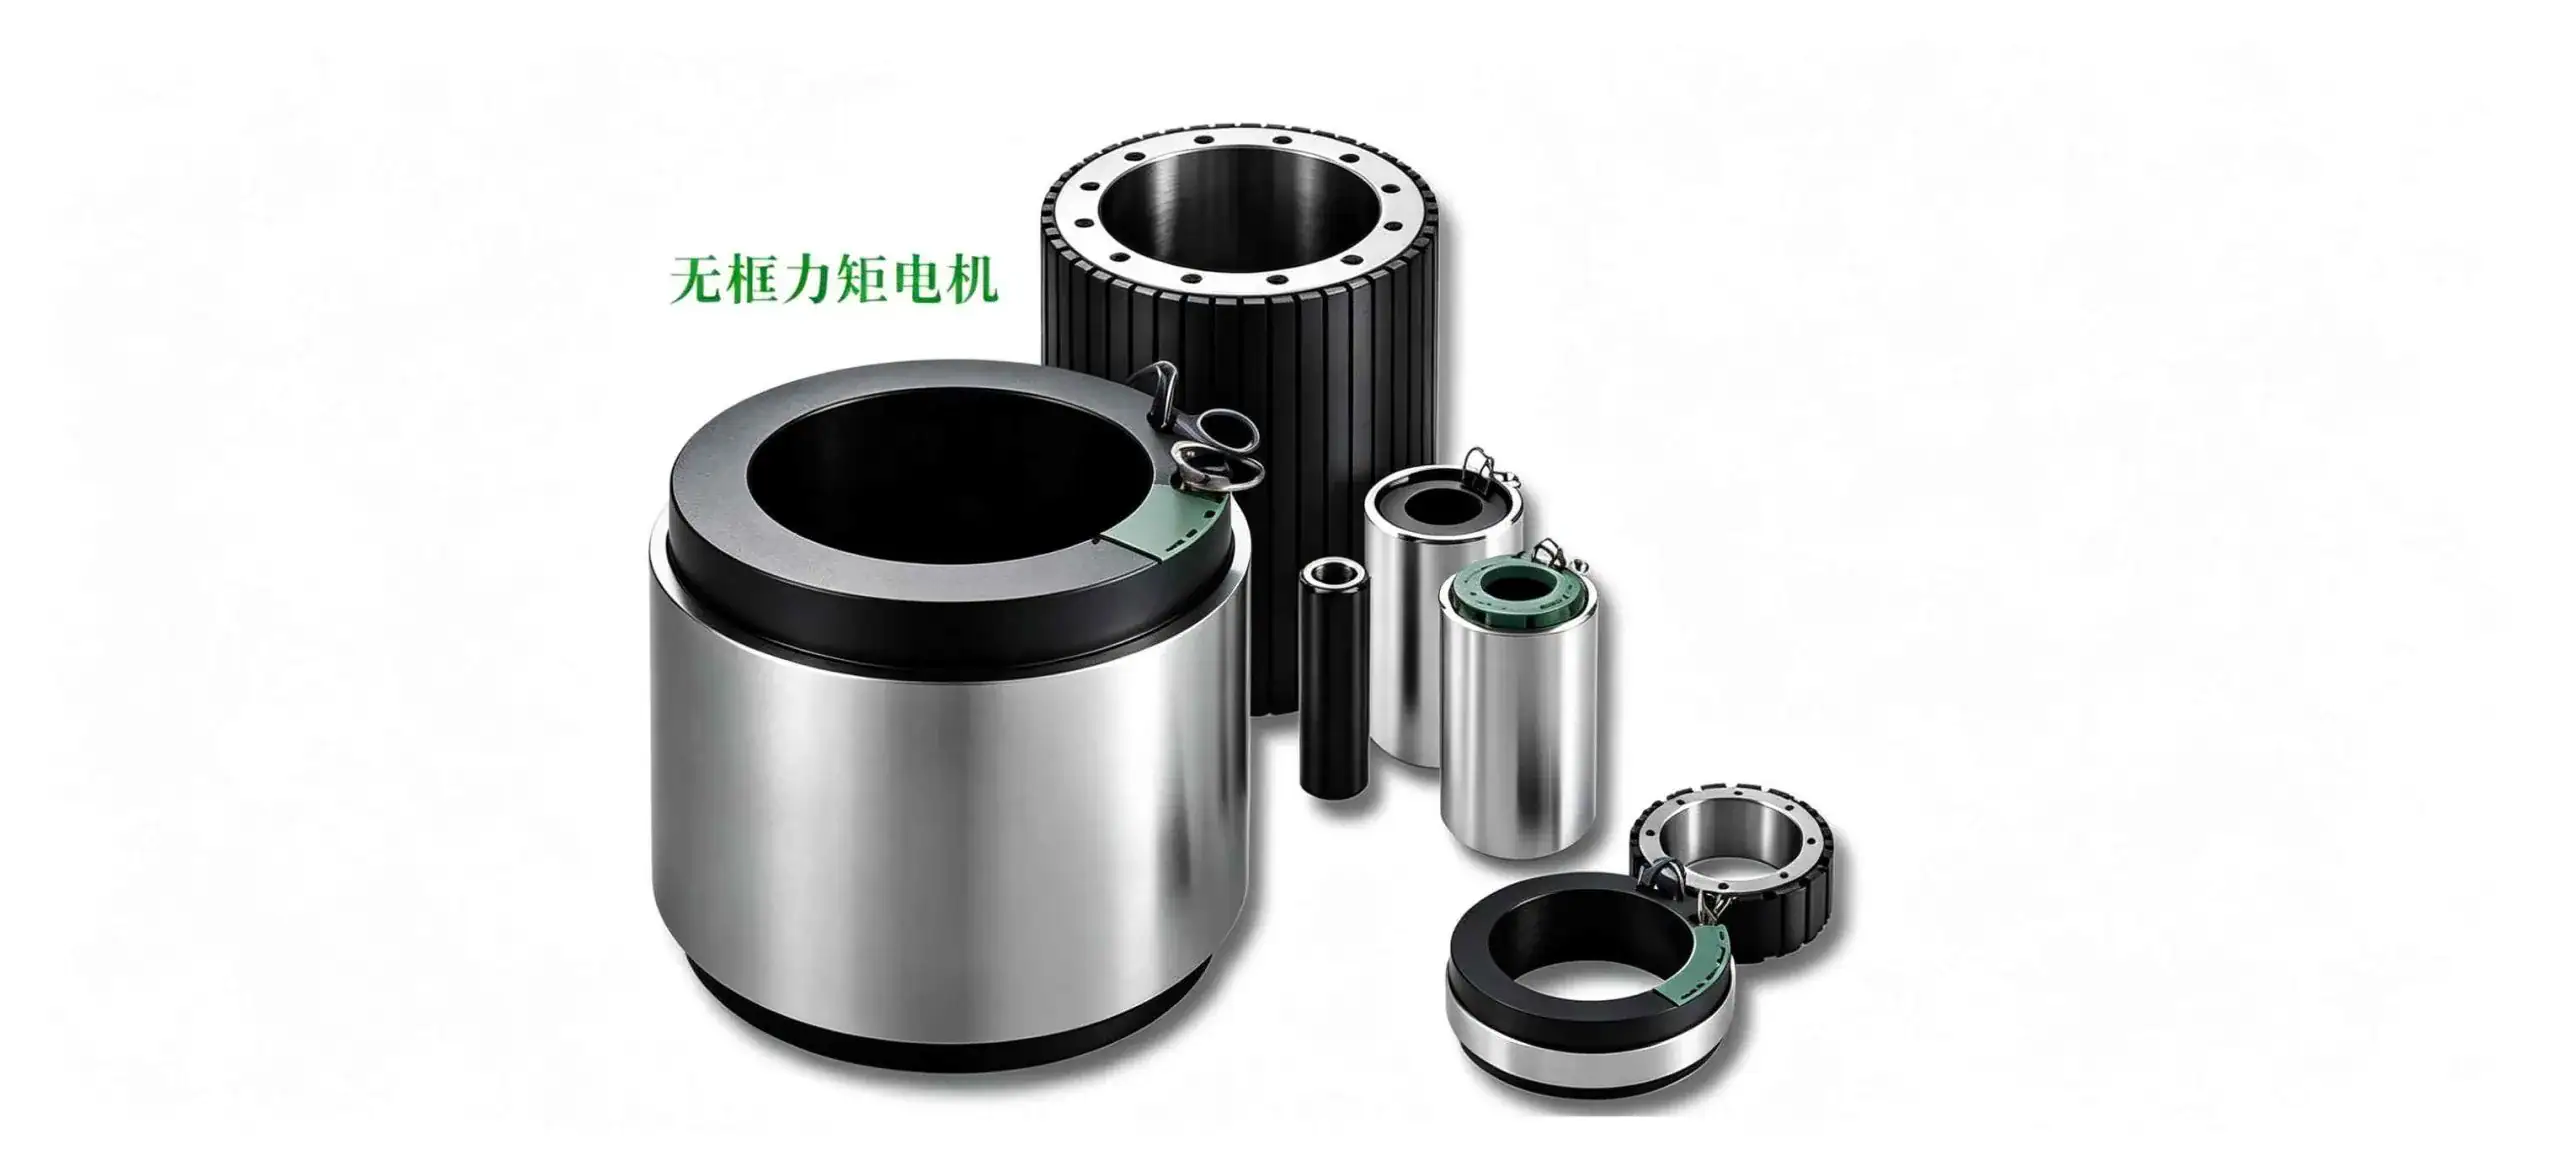
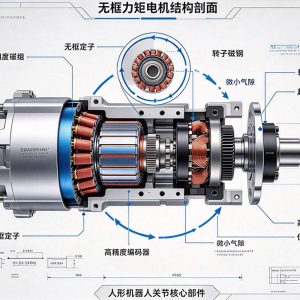
Motor de par sin carcasa (Frameless Torque Motor)
Lo que distingue a los robots humanoides es su capacidad de adaptación global
Para evaluar la calidad de los motores de un robot, no basta con fijarse únicamente en los parámetros del hardware, ya que un motor de alto rendimiento que no se adapte al sistema global del robot carece de valor práctico. Una velocidad excesiva en los motores de las extremidades inferiores puede alterar la marcha, mientras que un par excesivo en los motores de las manos no solo puede dañar los objetos con los que se manipula, sino que también supone un riesgo para la seguridad personal. Por lo tanto, el desarrollo de los motores debe realizarse de forma integrada y coordinada con la estructura del cuerpo del robot, el sistema de control electrónico y los módulos de protección de seguridad. En la fase actual, las tres soluciones de transmisión principales del sector presentan defectos inherentes: la transmisión flexible con alta relación de reducción ofrece una potencia de salida suficiente, pero carece de precisión de control y tiende a vibrar durante el funcionamiento; la transmisión elástica, que incorpora elementos elásticos, ofrece una mayor resistencia a los impactos, pero sacrifica la velocidad de respuesta dinámica; y la transmisión de accionamiento directo con baja relación de reducción ofrece una precisión de control excelente, pero el coste de producción del equipo completo aumenta considerablemente.
Desglose del motor Motor Exploded View
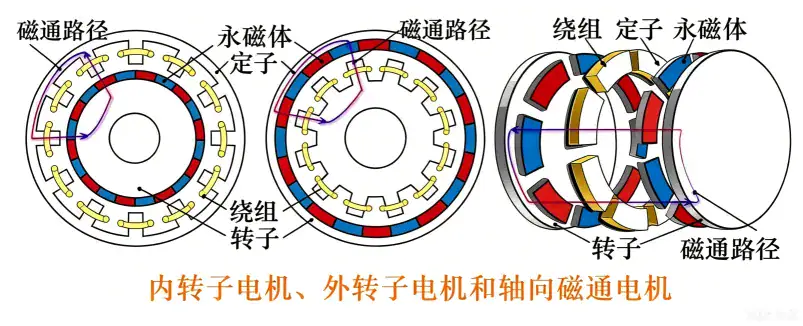
De ello se desprende que la mera optimización de la estructura de transmisión solo puede paliar los problemas superficiales, sin resolver los puntos críticos fundamentales. Solo la personalización de los motores en función de las diferencias funcionales de cada articulación —utilizando motores de copa hueca en miniatura en los dedos, motores de rotor interno en las articulaciones de hombro y cadera, y motores de rotor externo en las zonas de las extremidades inferiores sometidas a cargas pesadas—, junto con un desarrollo específico adaptado a cada caso, constituye la vía óptima para el desarrollo de motores para robots humanoides.
[Aviso legal] El contenido procede de la Alianza de Motores; los derechos de autor pertenecen a la fuente original y se ofrece únicamente a título informativo. En caso de infracción, póngase en contacto con el editor para que lo elimine; para colaboraciones o cualquier consulta, envíe un mensaje a través del panel de administración.
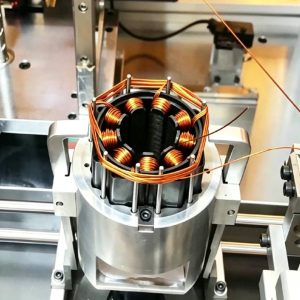
Jiuju Automation ofrece bobinadoras de motores CNC y líneas de producción para el bobinado de estator, aptas para bobinas de motores sin escobillas, servomotores, motores de excitación en serie y transformadores, lo que garantiza el llenado completo de las ranuras y la uniformidad entre espiras.
La arquitectura multipolar genera una onda fundamental de alta frecuencia; a decenas de miles de revoluciones, la frecuencia fundamental puede alcanzar varios kilohercios. Con los IGBT tradicionales las pérdidas de conmutación se disparan y el calentamiento es severo: la capacidad de conmutación a nivel de megahercio de los MOSFET de carburo de silicio es el compañero idóneo para los motores de flujo axial multipolares de alta frecuencia.
Mientras los vehículos de nueva energía y la robótica acaparan toda la atención, en entornos industriales como los motores de tracción de ascensores, los ventiladores y las bombas de agua se están incorporando discretamente los motores de flujo magnético axial. Aquí no se tienen en cuenta los parámetros llamativos, sino la factura de la luz y la fiabilidad en la producción en serie.
Jiuju Automation ofrece líneas de montaje automático de motores de flujo magnético axial de alta precisión, que abarcan procesos como el bobinado del estator, el montaje de imanes, el equilibrado del rotor y las pruebas del producto final. Son adecuadas para los sectores de los drones, los vehículos eléctricos y los accionamientos industriales, y cuentan con más de 256 patentes y la certificación ISO 9001...
 Automatización Jiuju




 French
 German
 Hindi