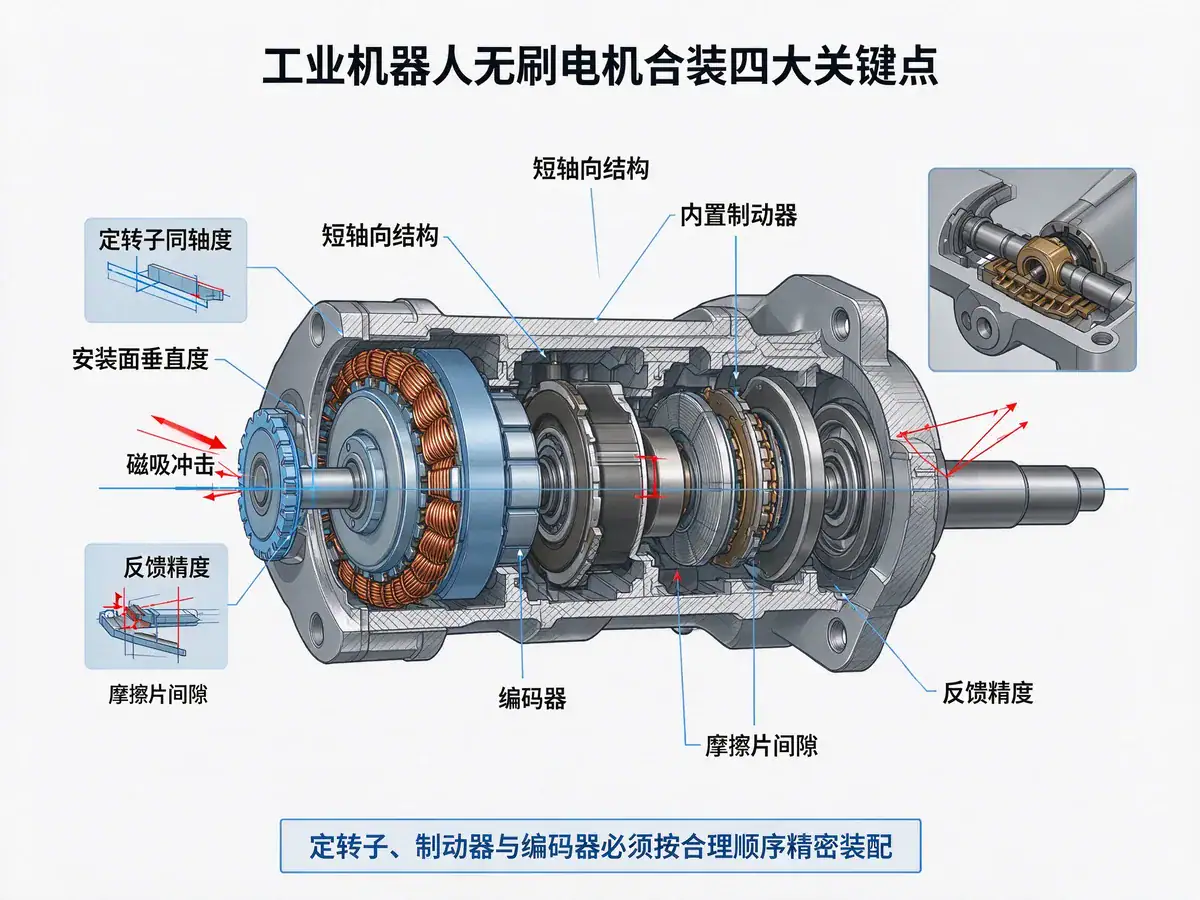
В шарнирах промышленных роботовбесщёточный двигательк обычному серводвигателю добавляется несколько жёстких ограничений: короткий осевой размер, встроенный тормоз, часто энкодер, а также стойкость к ударным нагрузкам при частых реверсах. Из-за этого сборка усложняется: сборка статора с ротором, монтаж тормоза, установка энкодера и приработка накладываются на одном валу, и любое биение передаётся в конечную точность. Четыре ключевых момента —Соосность, магнитный удар, монтаж тормоза и установка энкодера: равномерность зазора определяется соосностью статора и ротора; при приближении ротора с постоянными магнитами к статору притяжение заметно, и при неконтролируемой скорости он ударяет во внутреннюю стенку статора; посадка тормоза на вал, зазор фрикционных дисков и напряжение отпускания влияют на быстродействие тормоза и посторонний шум; соосность энкодера и перпендикулярность посадочной поверхности определяют точность обратной связи и долговременную стабильность.
Четыре ключевых момента сборки бесщёточных двигателей промышленных роботов Jiuju JIUJUIndustrialRobotBrushlessMotorAssemblyFourKeyPoints
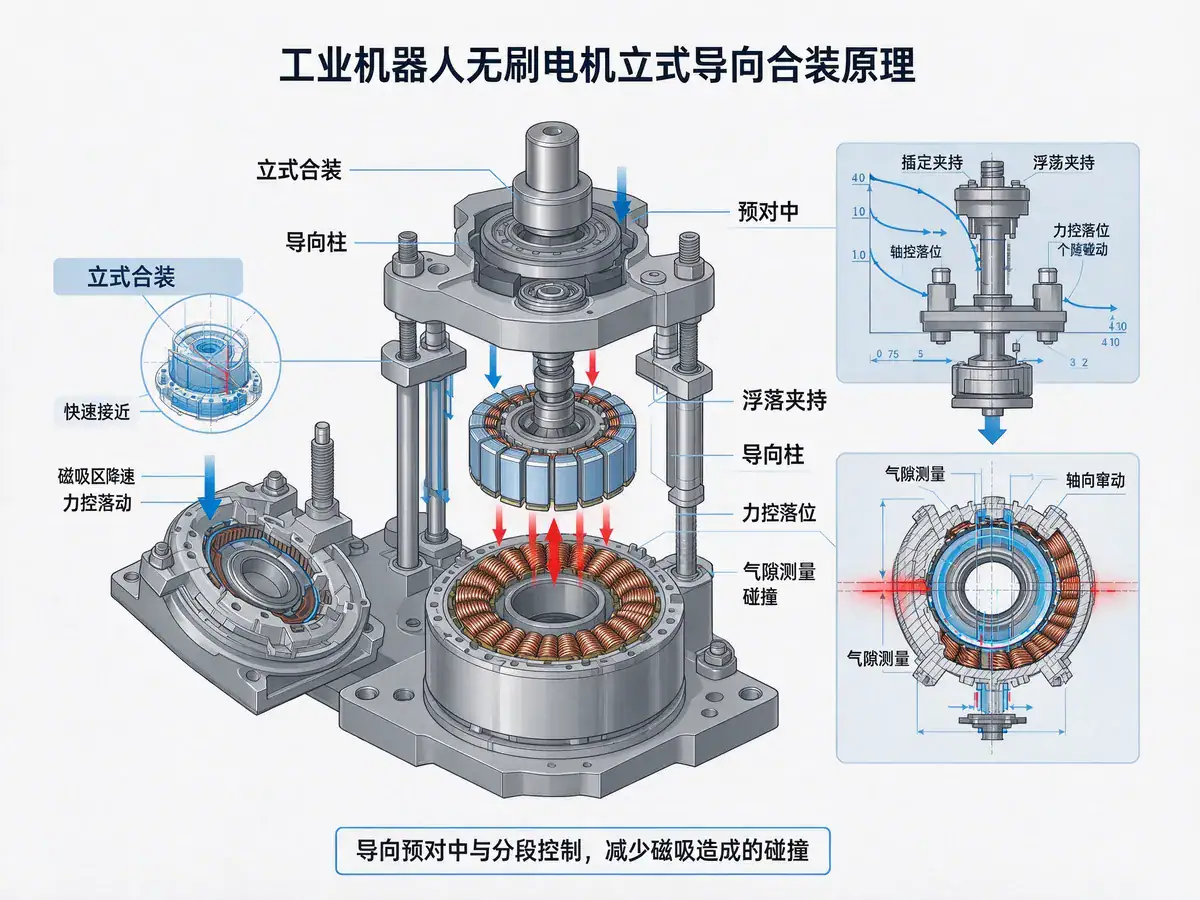
Технологическая схема Jiuju такова: вертикальная сборка вместо горизонтальной, чтобы сила тяжести и магнитное притяжение действовали в одном направлении, меньше снося ротор в сторону, и чтобы было удобнее медленно вводить его сверху по направляющим колоннам; колонны предварительно центрируются, ротор удерживается плавающим зажимом и на последних миллиметрах сам находит правильное положение; ввод управляется в три этапа — на подходе быстрое опускание, при входе в зону магнитного влияния немедленное снижение скорости, на посадке лёгкое давление с контролем усилия; сразу после сборки измеряются максимум и минимум радиального зазора с расчётом неравномерности, а также осевое перемещение, по которому судят о посадке подшипников и щитов.
Принцип вертикальной направленной сборки бесщёточных двигателей промышленных роботов Jiuju JIUJUIndustrialRobotBrushlessMotorVerticalGuidedAssemblyPrinciple
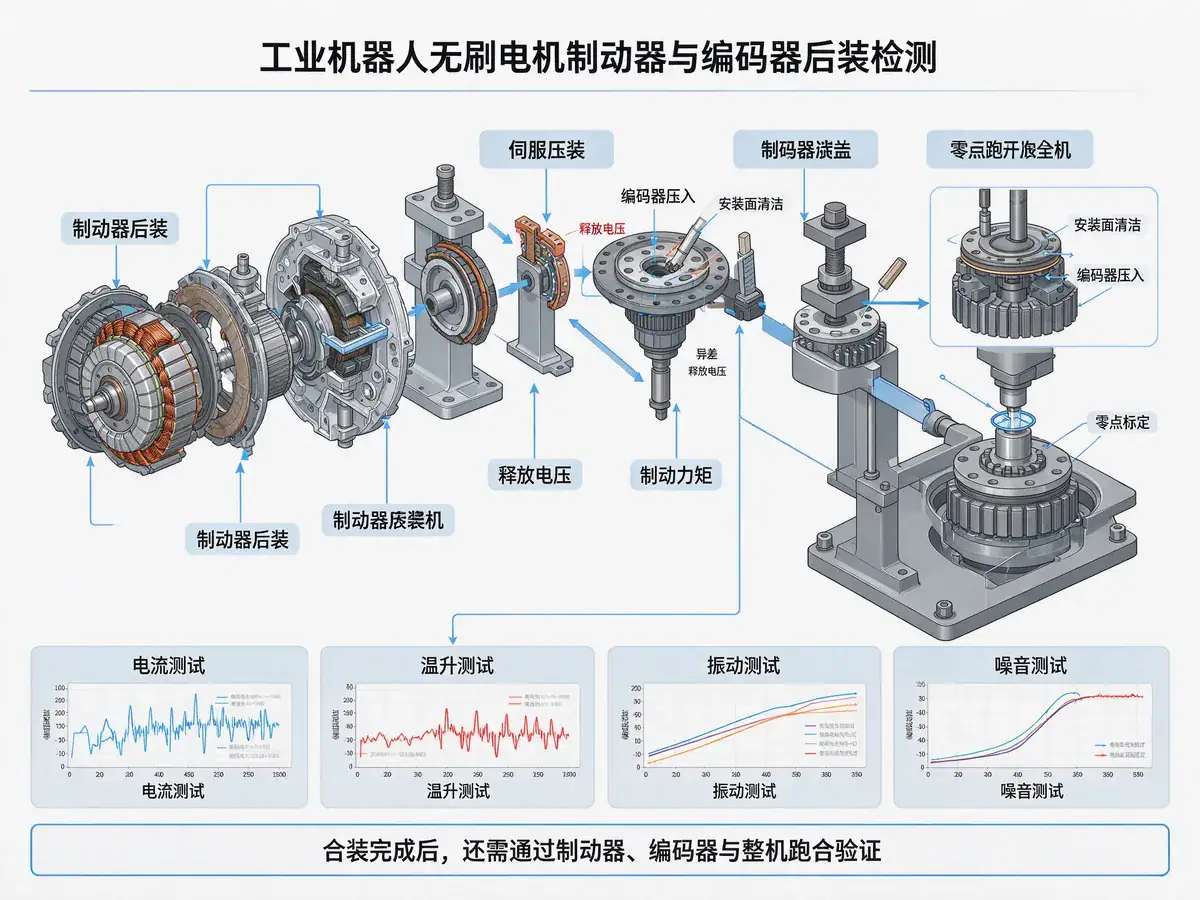
тормоз иЭнкодерставятся после сборки, чтобы удар при сборке не повредил прецизионные детали. Тормоз устанавливается сервопрессом с контролем усилия, чтобы не повредить фрикционные диски; после установки измеряются напряжение отпускания и тормозной момент; посадочная поверхность энкодера сначала очищается от заусенцев, посадка выполняется плавно, без ударов, после установки проводится калибровка нуля с записью в паспорт двигателя. Завершённая сборка ещё не означает годность: нужна приработка, чтобы подшипники и тормоз прошли начальную обкатку, затем измеряются ток, нагрев, вибрация и шум. Данные приработки сопоставляются с данными по зазору: при увеличенном зазоре ток холостого хода ниже, но пульсации момента больше; при уменьшенном — нагрев и ток холостого хода выше. Перекрёстная проверка двух наборов данных позволяет раньше обнаружить дрейф процесса.
Проверка тормоза и энкодера после сборки бесщёточных двигателей промышленных роботов Jiuju JIUJUIndustrialRobotBrushlessMotorBrakeEncoderPostAssemblyInspection
Часто задаваемые вопросы по автоматизации электродвигателей
Видео с примерами автоматизации электродвигателей
Новости электромоторной отрасли
К сожалению, для вас не найдено никакой информации
К сожалению, для вас не найдено никакой информации
К сожалению, для вас не найдено никакой информации
Компания «Jiuju Automation» поставляет машины для намотки двигателей с ЧПУ и линии по намотке статоров, которые подходят для бесщеточных, серво-, последовательно возбуждаемых двигателей и обмоток трансформаторов, обеспечивая полное заполнение пазов и равномерность между витками.
Чтобы намотка двигателя дрона была ровной, главное — замкнутый контур натяжения, синхронизация раскладчика со шпинделем и правильный выбор способа намотки (летающий рычаг или игла); качество укладки напрямую определяет заполнение паза, отвод тепла и балансировку.
Компания «Jiuju Automation» поставляет машины для намотки двигателей с ЧПУ и линии по намотке статоров, которые подходят для бесщеточных, серво-, последовательно возбуждаемых двигателей и обмоток трансформаторов, обеспечивая полное заполнение пазов и равномерность между витками.
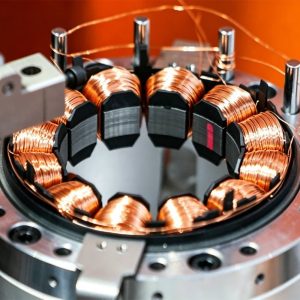
Говоря о точности таких двигателей, нужно сначала уточнить, что понимается под точностью. Её узкое место обычно не в отдельном размере, а в соотношении трёх поверхностей: осевая толщина обмотки, плоскостность диска с магнитами и осевой зазор между статором и ротором.
 Jiuju Automation




 Español
 Français
 Deutsch (Sie)
 हिन्दी