 Jiuju Automation

久巨如何实现人形机器人关节电机绕线、压装一体化生产?
65关节电机是"三高一低":槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉。
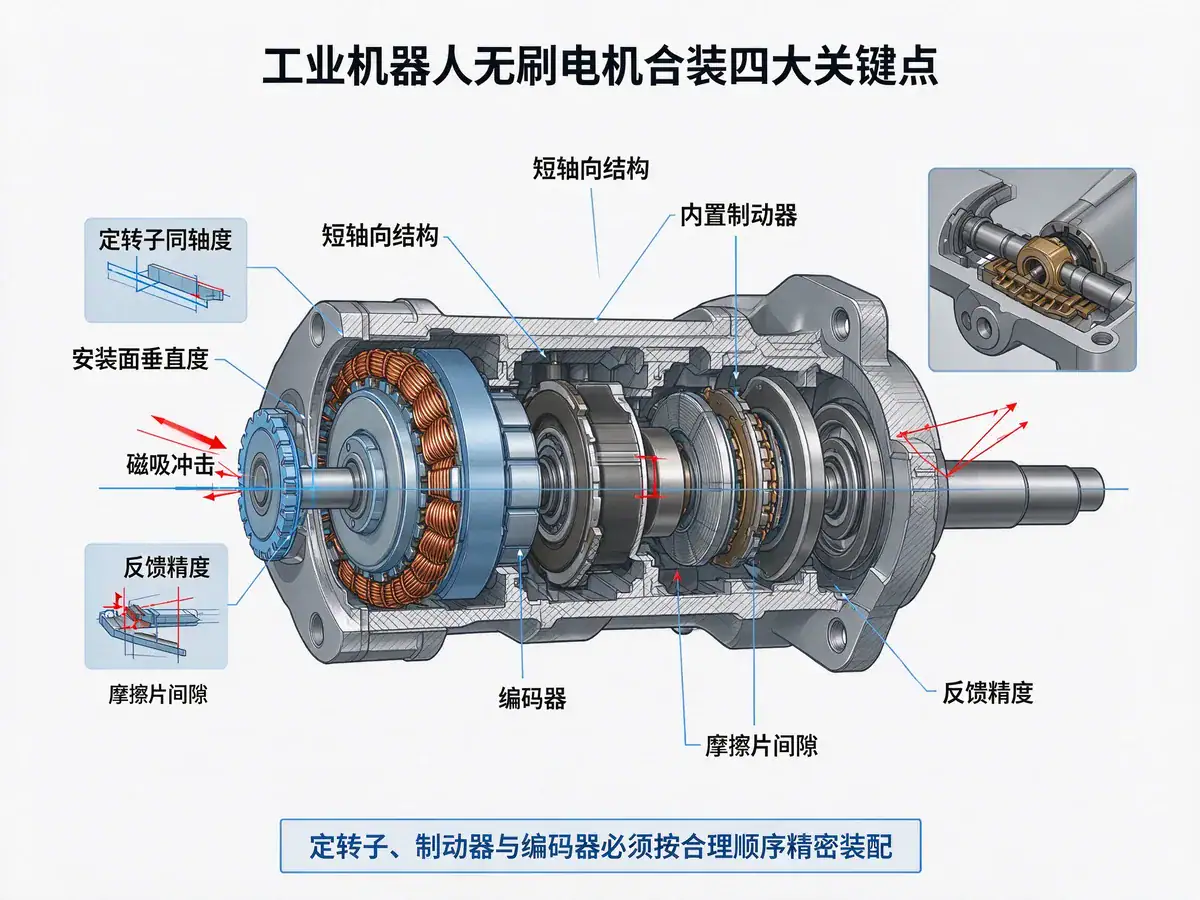
View Full Version工业机器人关节里的brushless motor比一般伺服电机多了几个硬约束:轴向尺寸短、要内置制动器、常带编码器,还要承受频繁正反转的冲击载荷。这让合装变得复杂——定转子合装、制动器装配、编码器安装、跑合测试在同一根轴上叠加,任何一道的偏心都会传到末端精度。四个关键点是同轴度、磁吸冲击、制动器装配与编码器安装:气隙均匀性取决于定转子同轴度;永磁转子接近定子时磁吸力明显,速度不受控就会撞向定子内壁;制动器与转轴的配合、摩擦片间隙、释放电压影响制动响应与异响;编码器的同轴度与安装面垂直度决定反馈精度与长期稳定性。
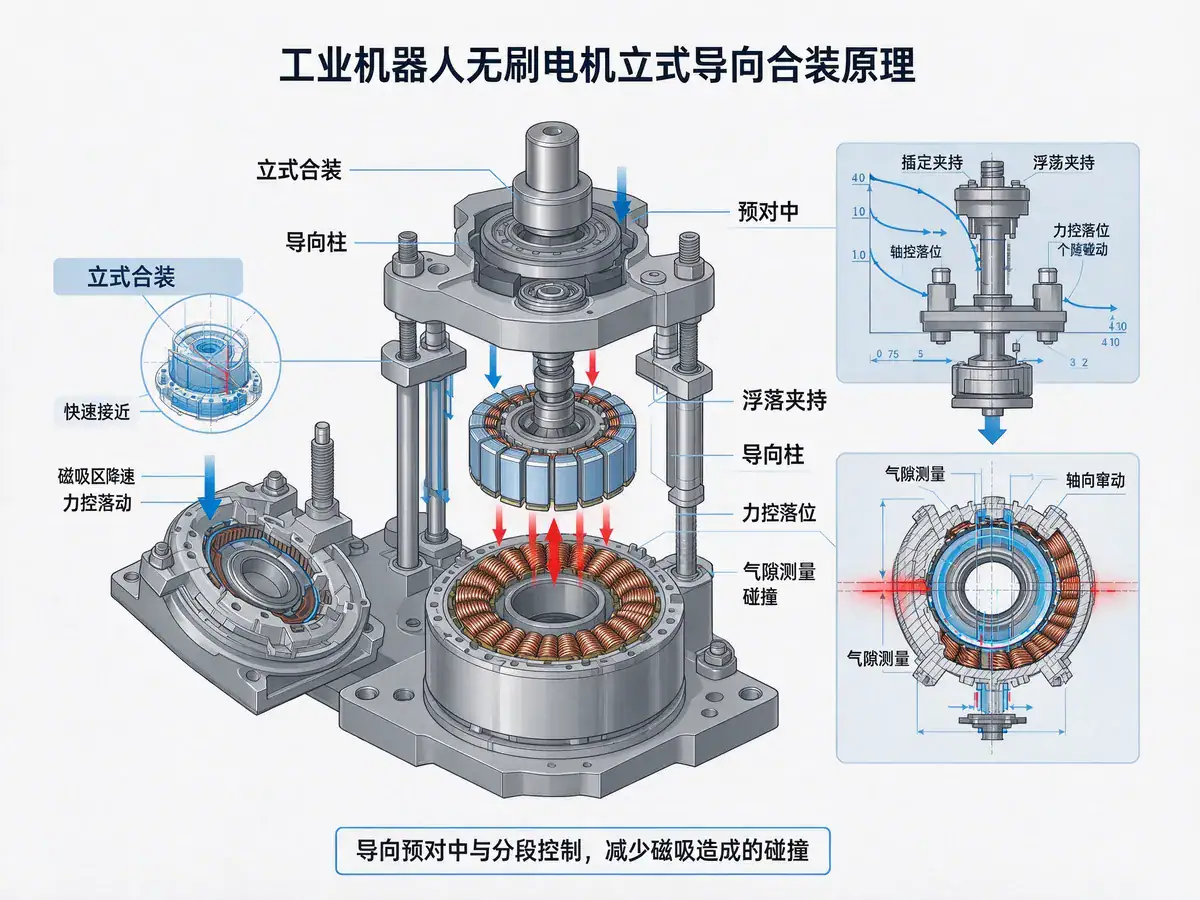
久巨的工艺安排是:立式合装代替卧式,让重力与磁吸力同向,减少转子被侧向拉偏,也便于从上方用导向柱缓慢导入;导向柱预对中,转子由浮动夹持机构握持,允许最后几毫米自我找正;插入分三段控制,接近段快速下降,进入磁吸影响区立即降速,落位段以力控轻压;合装后立即测径向气隙的最大值与最小值并算不均匀度,同时测轴向窜动,判断轴承与端盖是否到位。
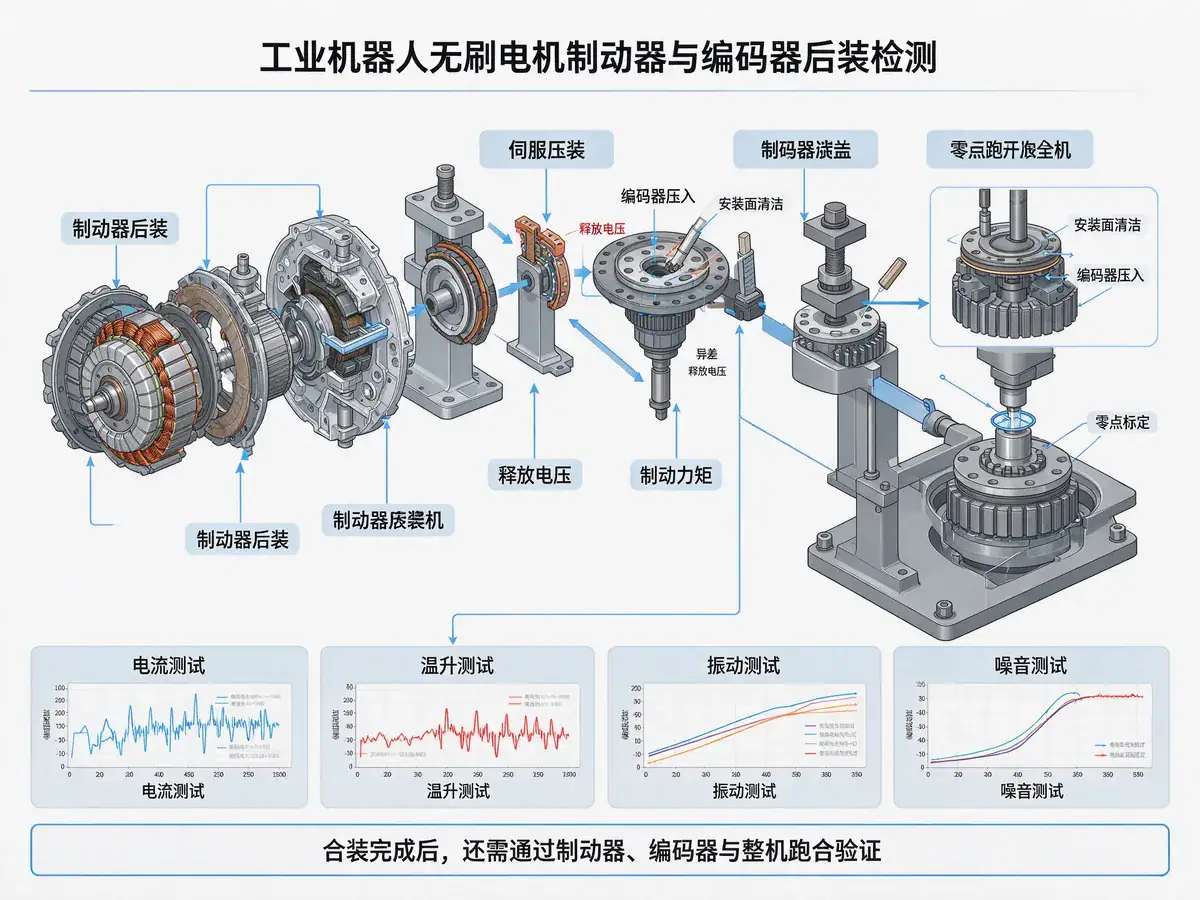
制动器与编码器都放在合装之后装配,避免合装冲击损伤精密件。制动器用伺服压装并监控压装力,防压伤摩擦片,装后测释放电压与制动力矩;编码器安装面先清洁去毛刺,缓慢压入不敲击,装后做零点标定并写入电机档案。合装完成不等于合格,还需跑合让轴承与制动器完成初期磨合,再测电流、温升、振动与噪音。跑合数据与气隙数据对照看:气隙偏大,空载电流偏低但转矩波动偏大;气隙偏小,温升与空载电流偏高,两组数据交叉验证能更早发现工艺漂移。
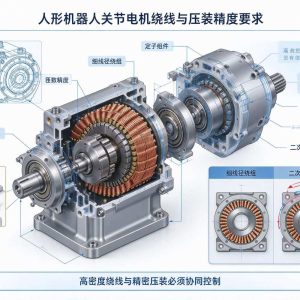
关节电机是"三高一低":槽满率高、匝数精度要求高、压装同轴度要求高、单批数量偏低。绕线与压装如果分在两个车间,损失是隐性的:定子重新装夹会丢掉回转基准,气隙余量被两次偏心吃掉。
View Full Version

Jiuju Automation provides CNC motor winding machines and stator winding production lines suitable for brushless, servo, series-wound, and transformer coils, ensuring full slot fill and consistent turn-to-turn consistency.
View Full Version 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt