Các yêu cầu đối với động cơ trong khớp robot luôn mang tính mâu thuẫn: vừa phải tạo ra mô-men xoắn đủ lớn, vừa phải có kích thước nhỏ gọn, trọng lượng nhẹ, đồng thời phải lắp vừa vào không gian lắp đặt vốn đã chật hẹp. Cách tiếp cận truyền thống đối với động cơ hướng tâm là thiết kế động cơ dài hơn, nhằm tăng mô-men xoắn bằng cách gia tăng chiều dài theo trục dọc. Tuy nhiên, khi không gian theo trục dọc của khớp đã bị chiếm hết bởi các bộ phận như bộ giảm tốc, bộ mã hóa và ổ trục, phương án này đã đi vào ngõ cụt.
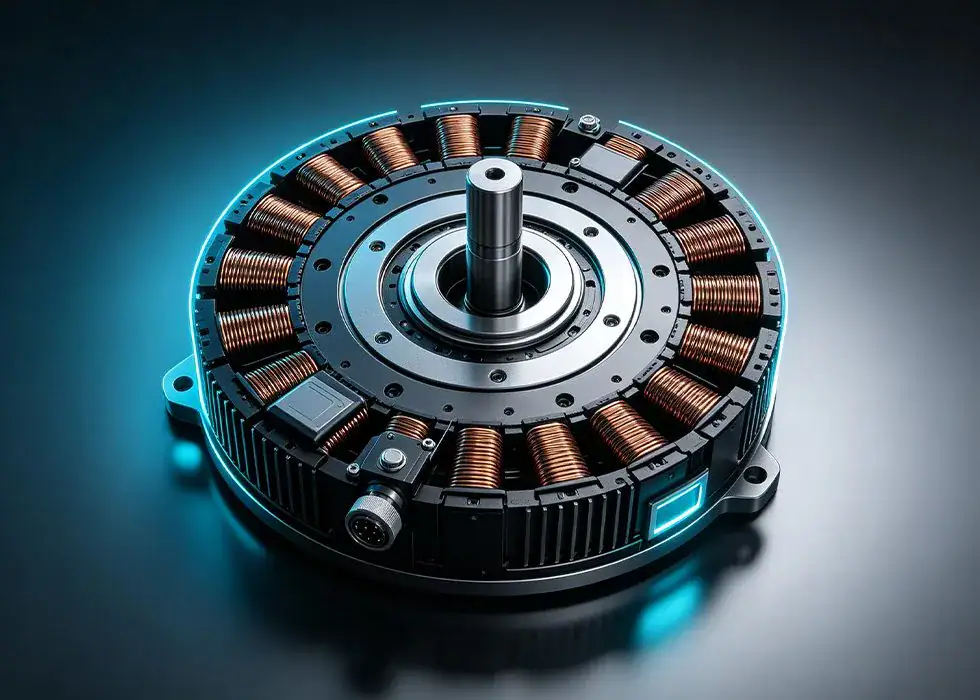
Động cơ từ trục dọc Jiuju Robotic
Động cơ từ trường dọc trục的解法不同。它的扭矩输出更依赖转子半径,而不是轴向长度。扭矩等于力乘以半径,在直径允许、轴向受限的场景下,把电磁作用区域布置到更大的半径上,是一种更直接的路径。盘式结构让电机在变薄的同时,仍能保持较高的扭矩密度,这正是人形机器人下肢、腰部等关节需要的形态。
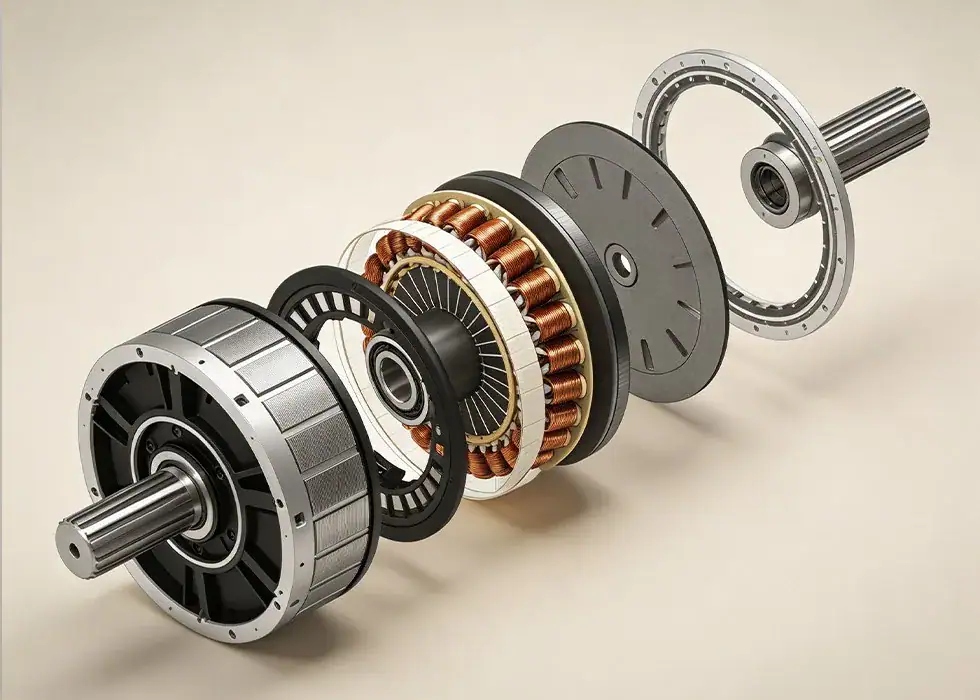
Sơ đồ chi tiết động cơ từ trường dọc Jiuju (Axial Flux Motor Exploded View)
但机器人关节的特殊性不止于尺寸。Động cơ khớp对响应速度、转矩波动、温升和可靠性的要求都很高。轴向磁通电机虽然结构上有优势,却也面临散热困难、材料成本高、量产一致性难保证等问题。尤其是双转子夹定子的三明治结构,定子被夹在中间,热量不容易导出去,长时间高负载运行容易影响永磁体性能。
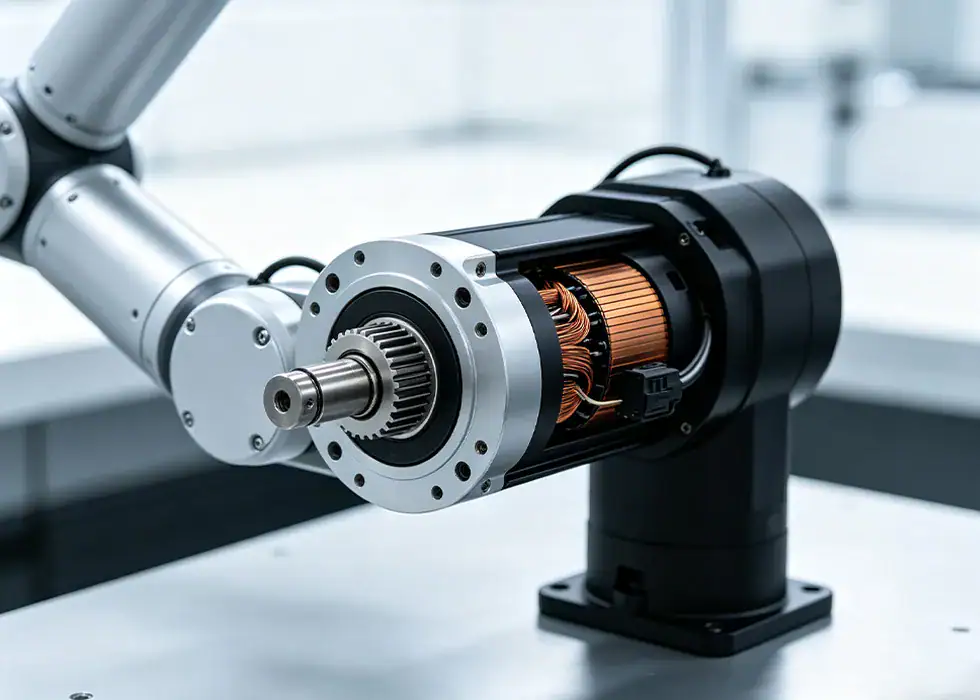
Động cơ trục dọc khớp nối Jiuju (Jiuju Joint Axial Flux Motor)
Trong quá trình lắp ráp các dự án động cơ cho robot dịch vụ và máy bay không người lái, Jiuju nhận thấy rằng khó khăn của loại động cơ này thường không nằm ở khâu thiết kế, mà là làm thế nào để hiện thực hóa thiết kế đó một cách ổn định. Các khâu như ngăn ngừa sai cực khi lắp ráp nam châm, kiểm soát độ đồng trục khi lắp ráp rôto và stato, cũng như đảm bảo độ đồng đều của khe hở từ, đều là những công đoạn cần dựa vào thiết bị và quy trình công nghệ chứ không phải sức người để đảm bảo độ chính xác. Giải pháp lắp ráp của Jiuju kết nối các công đoạn này thành một quy trình tự động hóa liên tục, kết hợp với kiểm tra trong quá trình sản xuất, nhằm giảm thiểu ảnh hưởng của các biến động do con người gây ra đối với tính nhất quán. Động cơ từ thông dọc trục không phải là giải pháp phù hợp cho tất cả các khớp của robot, nhưng ở những vị trí có không gian dọc trục hạn chế và yêu cầu mật độ mô-men xoắn cao, đây là một giải pháp đáng được xem xét kỹ lưỡng.
Câu hỏi thường gặp về tự động hóa động cơ
Video về các trường hợp ứng dụng tự động hóa động cơ
Thông tin ngành công nghiệp động cơ điện
Rất tiếc, chúng tôi không tìm thấy thông tin của quý khách
Rất tiếc, chúng tôi không tìm thấy thông tin của quý khách
Rất tiếc, chúng tôi không tìm thấy thông tin của quý khách
Cuộn dây stato lộ ra trên đĩa phẳng, đường tản nhiệt ngắn, làm mát bằng dầu hay nước đều áp dụng trực tiếp được; nhưng gioăng phẳng đường kính lớn dễ rò rỉ hơn khi chịu chu trình nhiệt độ cao thấp, nên yêu cầu về công nghệ làm kín cao hơn.
Trong khi xe năng lượng mới và robot đang thu hút mọi sự chú ý, các ứng dụng công nghiệp như động cơ kéo thang máy, quạt gió và máy bơm lại đang âm thầm áp dụng động cơ từ trường dọc trục. Ở đây, người ta không quan tâm đến những thông số kỹ thuật hào nhoáng, mà chú trọng vào hóa đơn tiền điện và độ tin cậy khi sản xuất hàng loạt.
Động cơ từ thông dọc có những ưu điểm vượt trội về hiệu suất, nhưng để sản xuất hàng loạt, cần phải vượt qua ba thách thức chính là độ chính xác của khe hở từ, quản lý nhiệt và tính nhất quán về chi phí. Bài viết phân tích nguyên nhân gốc rễ và các giải pháp cho từng thách thức này.
Hiệu suất của động cơ từ thông dọc phụ thuộc rất lớn vào cấu trúc không gian. Bài viết phân tích bốn cấu trúc cơ bản là SSSR, DSSR, DRSS và cấu trúc xếp chồng nhiều đĩa, cùng với các sáng kiến về stato không có yoke và stato phân đoạn.
 Jiuju Automation






 Español
 Français
 Deutsch (Sie)
 हिन्दी