 지우지 자동화

축방향 자속 모터의 평면 스테이터, 방열은 쉽지만 밀봉은 어렵다
587스테이터 권선이 평면 원판 위에 노출되어 방열 경로가 짧아 오일 냉각, 수냉 모두 직접 적용 가능하다. 하지만 대구경 평면 씰은 고저온 순환에서 누수가 더 쉬워 밀봉 공정 요구가 더 높다.
전체 텍스트 보기로봇 관절에 대한 모터 요구 사항은 항상 상충되어 왔습니다. 충분한 토크를 출력해야 할 뿐만 아니라, 크기가 작고 무게가 가벼워야 하며, 애초에 좁은 설치 공간에 들어맞아야 하기 때문입니다. 전통적인 방사형 모터의 접근 방식은 모터를 길게 만들어 축 방향 길이를 늘림으로써 토크를 높이는 것이었습니다. 하지만 관절의 축 방향 공간이 감속기, 인코더, 베어링 등의 부품으로 가득 차게 되면, 이 방법은 더 이상 통하지 않게 됩니다.
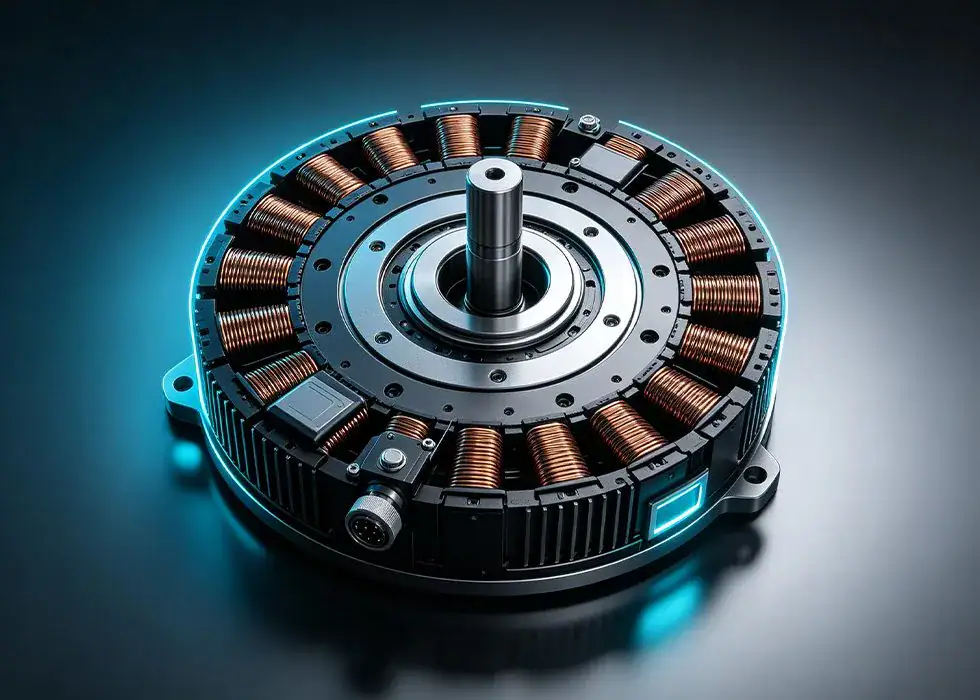
축방향 자속 모터的解法不同。它的扭矩输出更依赖转子半径,而不是轴向长度。扭矩等于力乘以半径,在直径允许、轴向受限的场景下,把电磁作用区域布置到更大的半径上,是一种更直接的路径。盘式结构让电机在变薄的同时,仍能保持较高的扭矩密度,这正是人形机器人下肢、腰部等关节需要的形态。
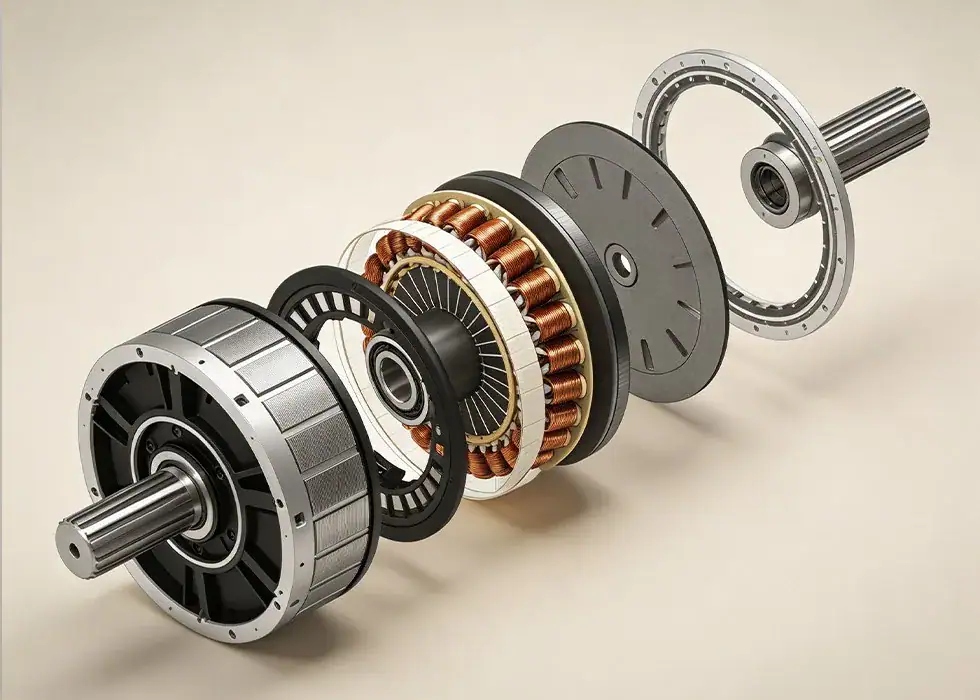
但机器人关节的特殊性不止于尺寸。관절 모터对响应速度、转矩波动、温升和可靠性的要求都很高。轴向磁通电机虽然结构上有优势,却也面临散热困难、材料成本高、量产一致性难保证等问题。尤其是双转子夹定子的三明治结构,定子被夹在中间,热量不容易导出去,长时间高负载运行容易影响永磁体性能。
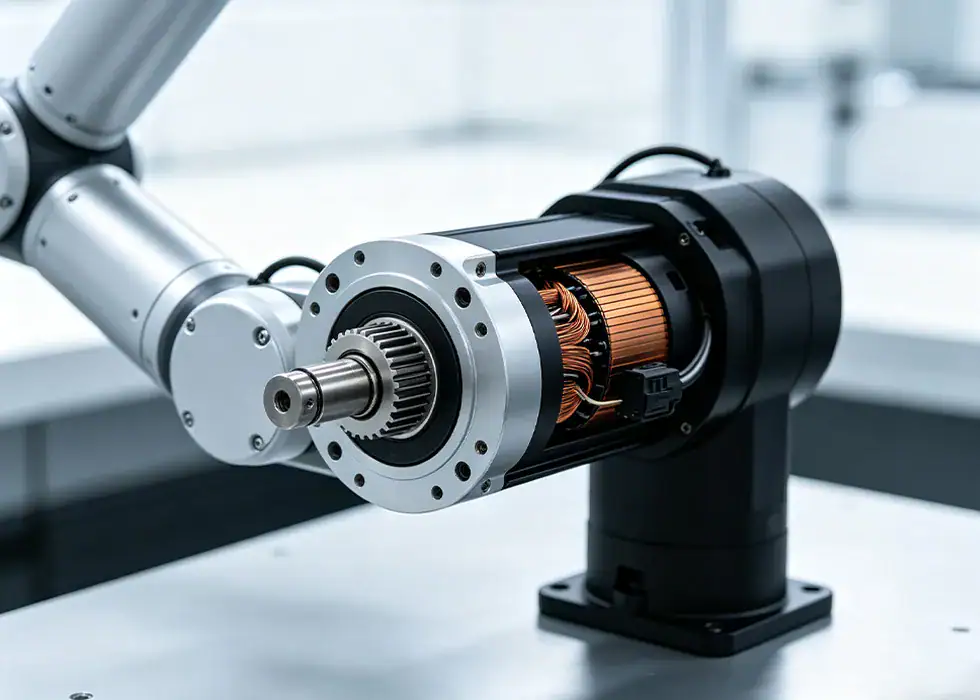
지우주(久巨)는 서비스 로봇 및 드론 모터 프로젝트의 조립 과정에서, 이러한 유형의 모터에서 어려운 점은 대개 설계에 있는 것이 아니라 설계된 사양을 안정적으로 구현하는 데 있다는 사실을 발견했습니다. 자석 조립 시의 극성 오류 방지, 고정자 및 회전자 조립 시의 동축도 제어, 기극 간극 균일성 확보 등은 모두 인력이 아닌 장비와 공정을 통해 정밀도를 확보해야 하는 단계입니다. 지우주(久巨)의 조립 솔루션은 이러한 여러 공정을 온라인 자동화 프로세스로 연결하고, 공정 검사와 연계하여 인적 요인으로 인한 변동성이 일관성에 미치는 영향을 줄입니다. 축방향 자속 모터가 모든 로봇 관절에 적용될 수는 없지만, 축방향 공간이 제한적이고 토크 밀도가 높은 위치에서는 진지하게 고려해 볼 만한 솔루션입니다.

스테이터 권선이 평면 원판 위에 노출되어 방열 경로가 짧아 오일 냉각, 수냉 모두 직접 적용 가능하다. 하지만 대구경 평면 씰은 고저온 순환에서 누수가 더 쉬워 밀봉 공정 요구가 더 높다.
전체 텍스트 보기
축방향 자속 모터의 성능은 공간 토폴로지 배열에 크게 좌우된다. 본 논문에서는 SSSR, DSSR, DRSS 및 다중 디스크 적층 방식이라는 네 가지 기본 토폴로지와 무요/분할 고정자 혁신 기술을 분석한다.
전체 텍스트 보기
신에너지 자동차와 로봇이 모든 이목을 끄는 동안, 엘리베이터 트랙션 모터, 송풍기, 펌프와 같은 산업 현장에서는 조용히 축방향 자속 모터가 도입되고 있다. 이곳에서는 눈부신 성능 수치가 아니라 전기 요금 청구서와 대량 생산 시의 신뢰성을 중시한다.
전체 텍스트 보기
다극 구조는 고주파 기본파를 가져오며, 만 회전 시 기본 주파수는 수천 헤르츠에 이른다. 전통적인 IGBT는 스위칭 손실이 급증하고 발열이 심각한 반면, 탄화규소(SiC) MOSFET의 메가헤르츠급 스위칭 능력이 고주파 다극 축방향 자속 모터에 알맞은 파트너다.
전체 텍스트 보기 简体中文 简体中文
 English
 Español
 Français
 Deutsch (Sie)
 العربية
 Русский
 हिन्दी
 한국어
 ไทย
 Tiếng Việt