Logic nâng cấp hệ thống truyền động cho robot hình người: Thiết kế động cơ phù hợp mới là yếu tố then chốt — Dây chuyền lắp ráp tự động của Jiuju Motor
Hiện nay, công nghệ động cơ dành cho xe năng lượng mới sản xuất trong nước ngày càng hoàn thiện, với hiệu suất tổng thể của toàn bộ hệ thống đã vươn lên hàng đầu thế giới. Nhiều chuyên gia trong ngành đã đưa ra giả thuyết: liệu có thể trực tiếp áp dụng các giải pháp động cơ ô tô đã hoàn thiện vào robot hình người hay không, từ đó giảm bớt chi phí nghiên cứu và phát triển (R&D) cao ngất ngưởng, đồng thời đẩy nhanh hơn nữa tiến độ thương mại hóa robot hình người. Tuy nhiên, các thử nghiệm nghiên cứu và phát triển thực tế trong ngành đã chứng minh rằng động cơ ô tô và động cơ robot hình người không thể sử dụng chung cho nhau, do yêu cầu về điều kiện vận hành của hai loại này có sự chênh lệch lớn; do đó, động cơ robot phải được thiết kế riêng biệt và tùy chỉnh.
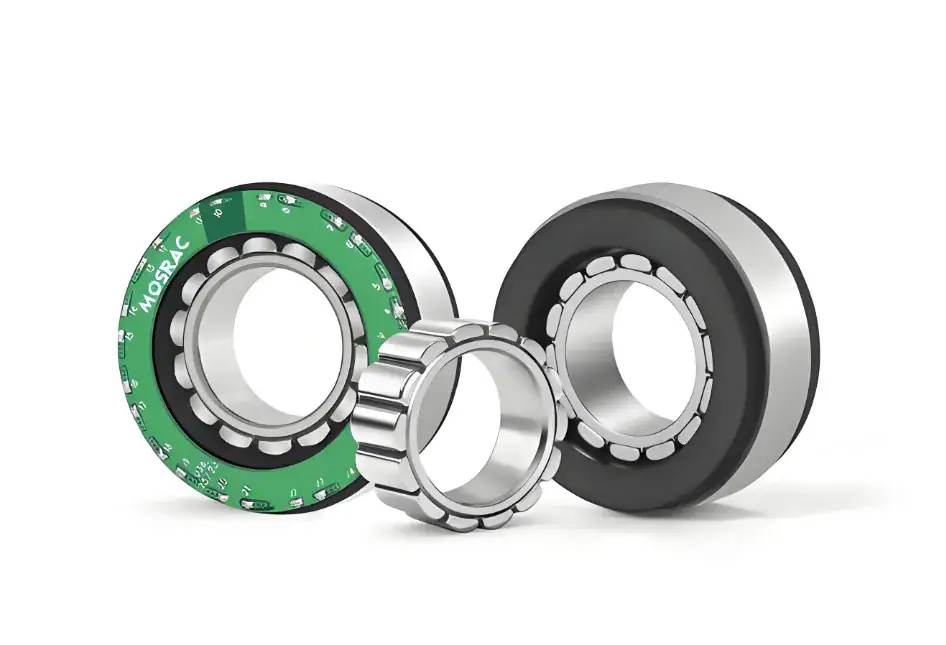
Động cơ cho robot có hình thể (Embodied Robot Motor)
Sự khác biệt về điều kiện làm việc là rất lớn: Động cơ đa năng không thể thích ứng với các khớp phức tạp trên toàn bộ cơ thể
Robot hình người có số lượng khớp lớn; các khớp khác nhau như đầu gối, mắt cá chân, ngón tay, cột sống thắt lưng… có cơ chế chịu lực và điều kiện vận hành hoàn toàn khác biệt, do đó một loại động cơ đa năng duy nhất không thể đáp ứng được các tình huống vận hành đa dạng trên toàn bộ cơ thể. Lấy ví dụ về Tesla Optimus, robot này có hơn 20 khớp, được trang bị lần lượt là động cơ cốc rỗng và động cơ mô-men xoắn không khung; hai loại động cơ này có chức năng phân công rõ ràng và không thể thay thế lẫn nhau. Khớp hông và thắt lưng cần có khả năng chịu tải mạnh mẽ để hỗ trợ toàn bộ trọng lượng của robot; các khớp chi dưới như mắt cá chân, đầu gối không chỉ phải đảm bảo dáng đi ổn định mà còn phải có khả năng chống va đập xuất sắc, giúp chống lại các tác động bên ngoài do ngã hoặc va chạm gây ra; các khớp vi mô như ngón tay, cổ tay đòi hỏi độ chính xác điều khiển cực cao để thực hiện các động tác như nắm bắt tinh tế và tương tác linh hoạt. Động cơ của robot hình người tồn tại mâu thuẫn về thông số kỹ thuật khó có thể dung hòa: vừa phải có mô-men xoắn lớn, khả năng chịu tải cao, vừa phải có phản ứng động học nhanh, đồng thời vẫn phải đảm bảo kích thước nhỏ gọn và trọng lượng nhẹ. Ngược lại, động cơ ô tô hoạt động trong điều kiện đơn nhất và cố định, chỉ cần tăng công suất và mô-men xoắn là đủ để đáp ứng nhu cầu vận hành, do đó logic thiết kế cốt lõi của hai loại động cơ này hoàn toàn trái ngược nhau.
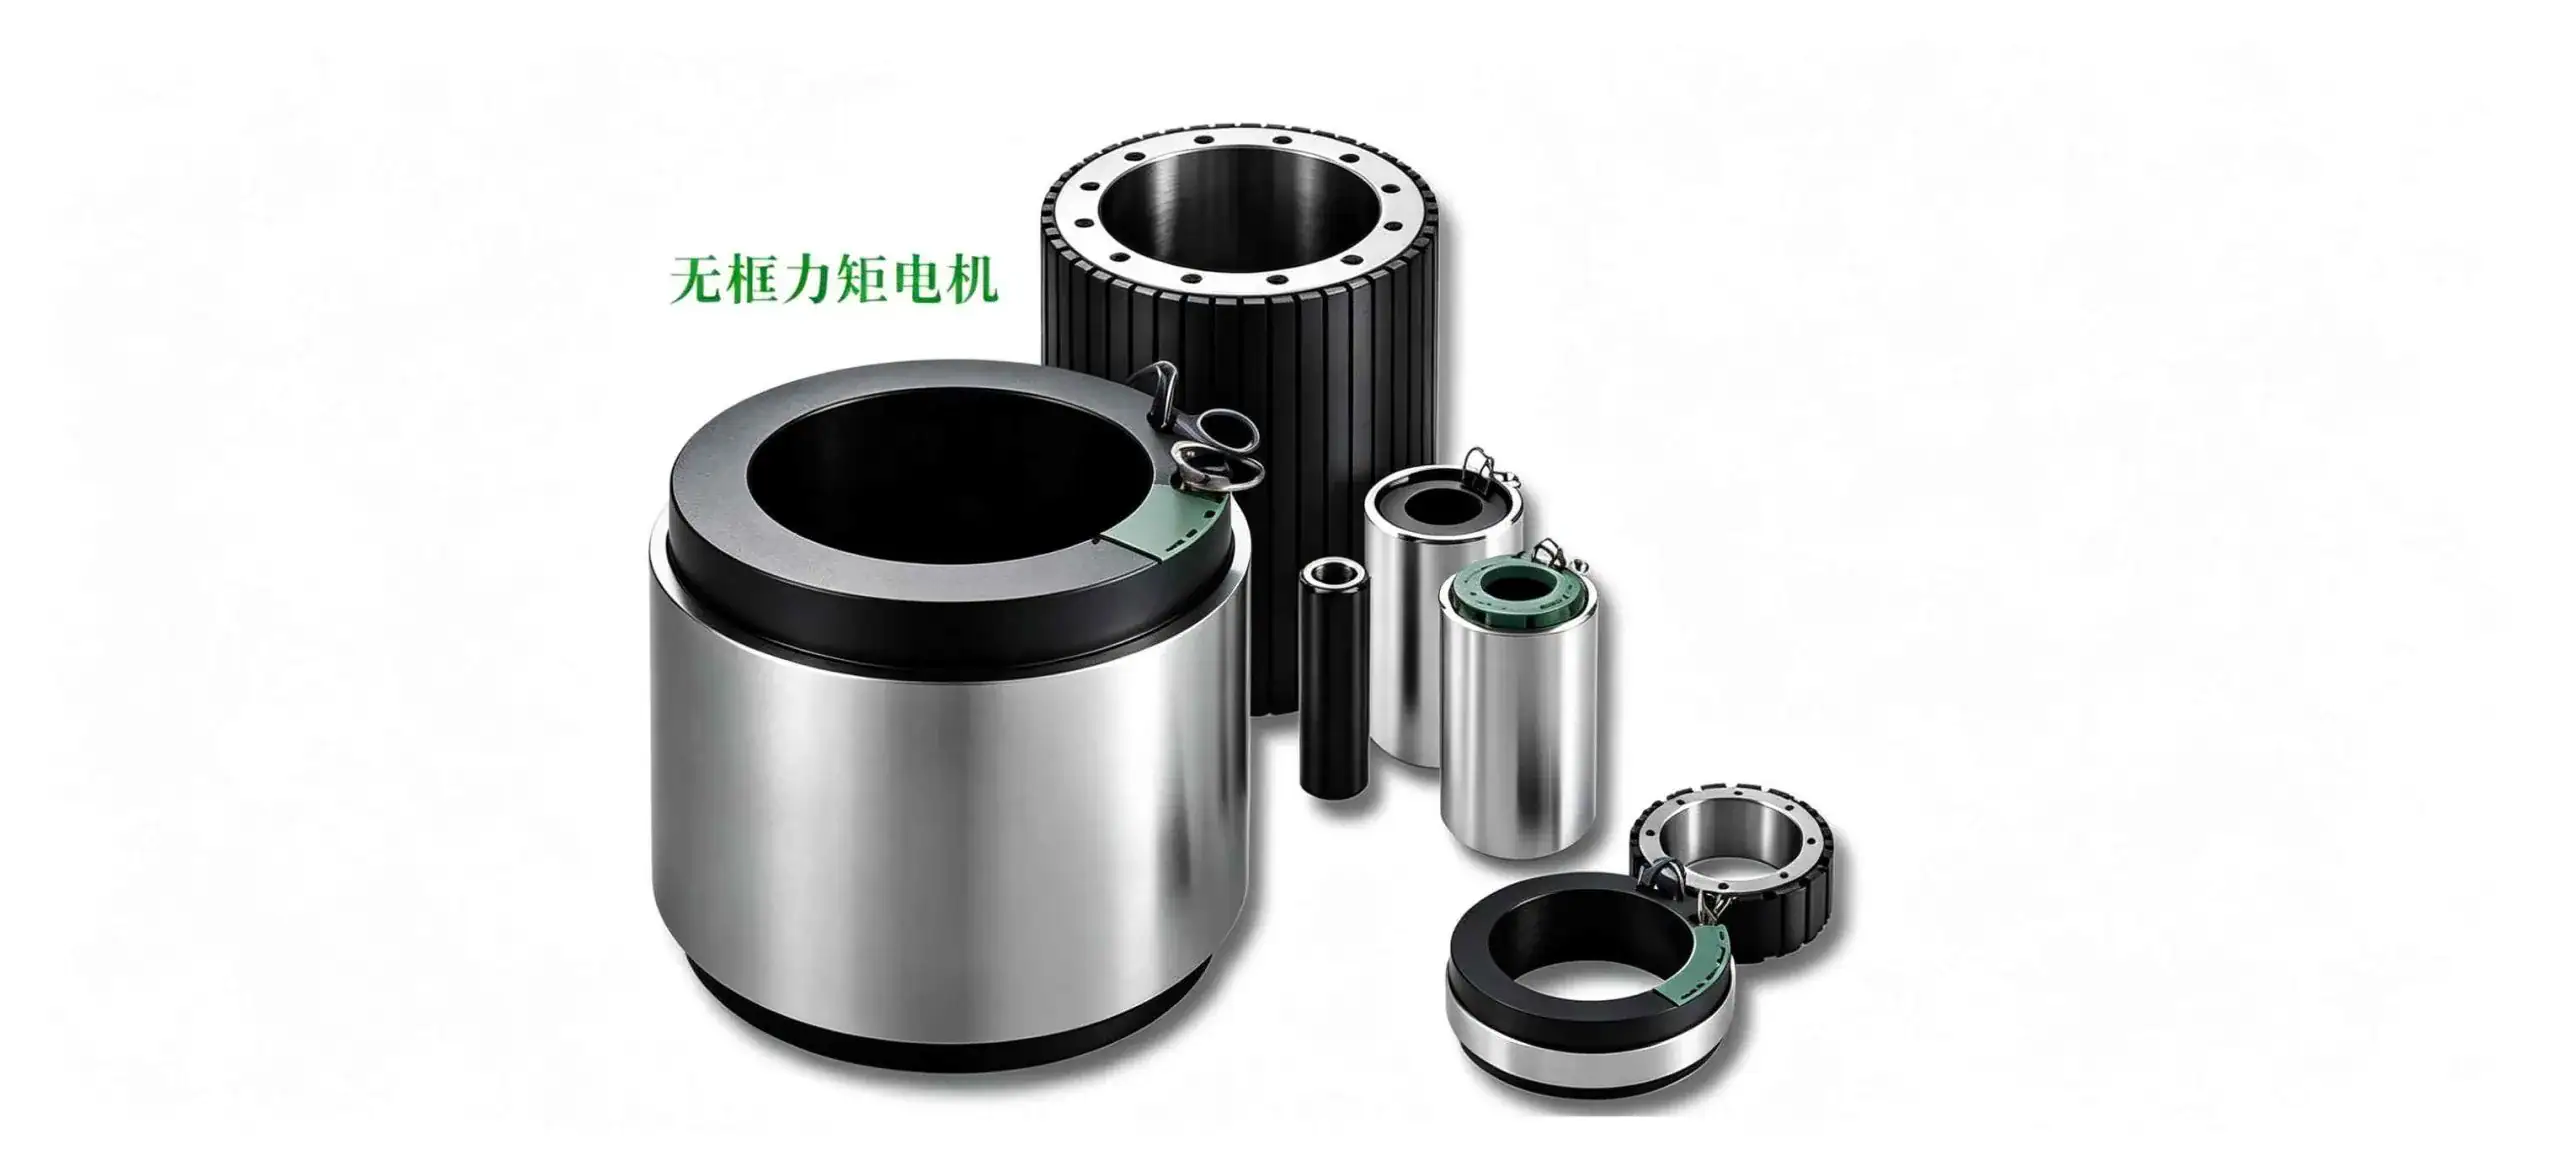
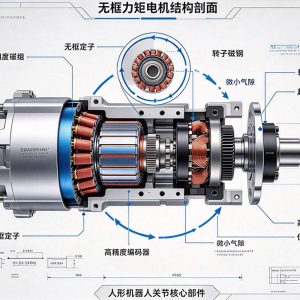
Động cơ mô-men xoắn không khung (Frameless Torque Motor)
Điểm mấu chốt của robot hình người nằm ở khả năng thích ứng tổng thể
Khi đánh giá chất lượng động cơ robot, không thể chỉ dựa vào các thông số phần cứng; một động cơ hiệu suất cao mà không tương thích với hệ thống tổng thể của thiết bị sẽ không có giá trị thực tế. Tốc độ quay quá cao của động cơ chi dưới sẽ làm rối loạn dáng đi, trong khi mô-men xoắn quá lớn của động cơ tay không chỉ gây hư hỏng vật thể đang thao tác mà còn tiềm ẩn rủi ro an toàn cho con người. Do đó, việc nghiên cứu và phát triển động cơ cần được tiến hành một cách đồng bộ và tích hợp với cấu trúc thân máy, hệ thống điều khiển điện tử và các mô-đun bảo vệ an toàn. Hiện nay, ba giải pháp truyền động chủ đạo trong ngành đều tồn tại những nhược điểm cố hữu: truyền động linh hoạt với tỷ số giảm tốc cao cung cấp công suất đầu ra dồi dào, nhưng độ chính xác điều khiển không cao và dễ bị rung lắc khi vận hành; hệ thống truyền động đàn hồi được trang bị các bộ phận đàn hồi có khả năng chống va đập tốt hơn, nhưng lại làm giảm tốc độ phản hồi động; hệ thống truyền động trực tiếp với tỷ số giảm tốc thấp có độ chính xác điều khiển xuất sắc, nhưng chi phí sản xuất toàn bộ thiết bị sẽ tăng đáng kể.
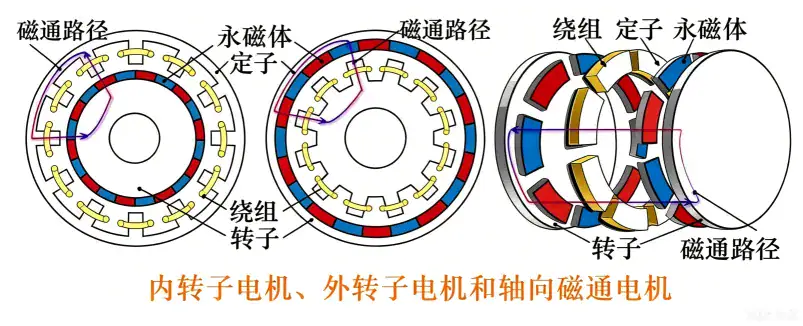
Sơ đồ cấu tạo động cơ Motor Exploded View
Từ đó có thể thấy, việc chỉ đơn thuần tối ưu hóa cấu trúc truyền động chỉ có thể giải quyết các vấn đề bề ngoài, chứ không thể khắc phục được những điểm yếu cốt lõi. Chỉ khi tùy chỉnh động cơ theo sự khác biệt về chức năng của các khớp: lắp động cơ cốc rỗng siêu nhỏ cho ngón tay, trang bị động cơ rô-to trong cho khớp vai và hông, sử dụng động cơ rô-to ngoài cho các bộ phận chịu tải nặng ở chi dưới, đồng thời nghiên cứu và phát triển phù hợp với từng điều kiện cụ thể, thì đó mới là con đường tối ưu nhất trong việc phát triển động cơ cho robot hình người.
【Tuyên bố miễn trừ trách nhiệm】Nội dung được trích dẫn từ Liên minh Động cơ, bản quyền thuộc về nguồn gốc ban đầu, chỉ mang tính chất tham khảo. Trong trường hợp vi phạm bản quyền, vui lòng liên hệ với ban biên tập để xóa bài viết; đối với các đề xuất hợp tác hoặc thắc mắc, vui lòng để lại tin nhắn tại phần bình luận.
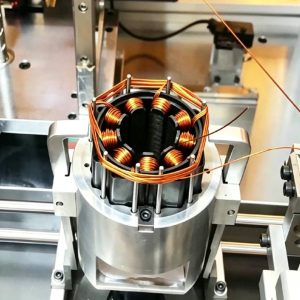
Jiuju Automation cung cấp máy quấn dây động cơ CNC và dây chuyền sản xuất cuộn dây stato, phù hợp với các loại cuộn dây không chổi than, servo, cuộn dây nối tiếp và cuộn dây biến áp, đảm bảo tỷ lệ lấp đầy rãnh và tính đồng nhất giữa các vòng dây.
Kết cấu nhiều cực tạo ra hài bậc nhất tần số cao; ở tốc độ vạn vòng, tần số cơ bản có thể đạt hàng nghìn hertz. IGBT truyền thống có tổn thất chuyển mạch tăng vọt và tỏa nhiệt nghiêm trọng, chỉ có khả năng chuyển mạch cỡ megahertz của MOSFET cacbua silic mới là bạn đồng hành phù hợp cho động cơ từ thông dọc trục nhiều cực tần số cao.
Công ty Tự động hóa Jiuju cung cấp dây chuyền lắp ráp tự động động cơ từ thông dọc có độ chính xác cao, bao gồm các công đoạn như quấn dây stato, lắp ráp nam châm, cân bằng rôto và kiểm tra sản phẩm hoàn thiện, phù hợp với các lĩnh vực máy bay không người lái, xe năng lượng mới và truyền động công nghiệp, sở hữu hơn 256 bằng sáng chế và chứng nhận ISO 9001...
Jiuju Automation cung cấp giải pháp lắp ráp tự động động cơ truyền động cho xe năng lượng mới, tích hợp các công đoạn quan trọng như quấn dây, lắp nam châm, nạp từ và kiểm tra, nhằm đảm bảo hiệu suất cao, độ nhất quán cao và khả năng truy xuất nguồn gốc trong toàn bộ quy trình.
 Jiuju Automation



 Spanish
 French
 German
 Hindi