في مسيرة تطور أداء الروبوت البشري الشكل، يصبح محرك التدفق المحوري اتجاهاً تكنولوجياً أساسياً لقيادة المفاصل، حيث تتطابق خصائصه البنيوية الفريدة مع احتياجات تطبيق الروبوت بدرجة عالية، مما يدفع القطاع للترقية من "تحقيق الوظيفة" إلى "اختراق الأداء".
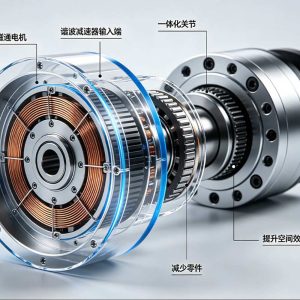
قيادة مفصل الروبوت (Robot Joint Drive)
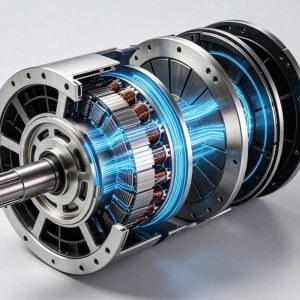
على عكس البنية "الأسطوانية" للمحرك الشعاعي التقليدي، يتخذ محرك التدفق المحوري شكلاً نموذجياً "كالساندويتش": طبقتان علوية وسفلية من الدوّار الحامل للمغناطيس، وفي الوسط العضو الثابت الحامل للملف، ويعبر المجال المغناطيسي عمودياً على طول المحور. وبفضل عمل القوة المغناطيسية على الحواف الأبعد عن مركز المحور، فإن عزم الخرج عند نفس الحجم يتجاوز بكثير المحركات التقليدية، ويشبه المبدأ تأثير الرافعة في المفتاح الطويل.
الاختلافات البنيوية لمسارات الدائرة المغناطيسية للمحرك (Structural Differences of Motor Magnetic Paths)
على المستوى التكنولوجي، تتضح ميزات محرك التدفق المحوري: يمكن لكثافة القدرة أن تصل إلى 4 أضعاف المحرك التقليدي، وترتفع كثافة العزم بنسبة 122%، وينخفض الوزن بنسبة 26%؛ والبنية المسطحة تلائم سيناريوهات المفاصل المحدودة المساحة، وتعزز مرونة الآلة ككل؛ وتنخفض كمية استخدام النحاس والحديد والمواد الأخرى بنحو 50%، وتتجاوز كفاءة التشغيل 96%، مع توفير طاقة بنسبة 15%-25% في مختلف فئات القدرة.
معالم أداء المحرك (Motor Performance Parameters)
تشكلت على جانب التطبيق سيناريوهات تطبيق واضحة: فمفاصل الأطراف السفلية هي الساحة الأساسية، يمكنها تلبية متطلبات التحكم الديناميكي بعزم كبير وحمل عالٍ؛ ومحرك التدفق المحوري من نوع PCB، بفضل ميزة التصغير الفائق، يناسب المشغلات الدقيقة مثل الأيدي الرشيقة؛ ومن المتوقع مستقبلاً، بعد نضج التقنية، أن يتوسع تدريجياً إلى مفاصل الجسم بالكامل. وعلى جانب الصناعة، ومع ارتفاع الطلب المدفوع بإنتاج الروبوت البشري الشكل بالجملة، تبرز تدريجياً آثار الإنتاج على نطاق واسع، ويتعمق التآزر في سلسلة الصناعة بشكل متواصل. وتمتلك JIUJU تراكماً تكنولوجياً ناضجاً في عمليات التصنيع الأساسية مثل المغنطة الكلية والتجميع الدقيق لمحرك التدفق المحوري، مما يدعم تطبيق التقنية لهذا النوع من المحركات من التحقق البحثي إلى الإنتاج الضخم على نطاق واسع، ويساعد على تطوير تقنية القطاع.
لم يعد المحرك والتحكم الإلكتروني يعملان كلٌّ على حدة، فكثير من العملاء يضعون المحرك عالي التردد متعدد الأقطاب والعاكس من كربيد السيليكون معاً لإجراء مطابقة على مستوى النظام. وتتحول منافسة القيادة الكهربائية من الأداء النقطي الفردي إلى التآزر الكلي لـ "المحرك + التحكم الإلكتروني".
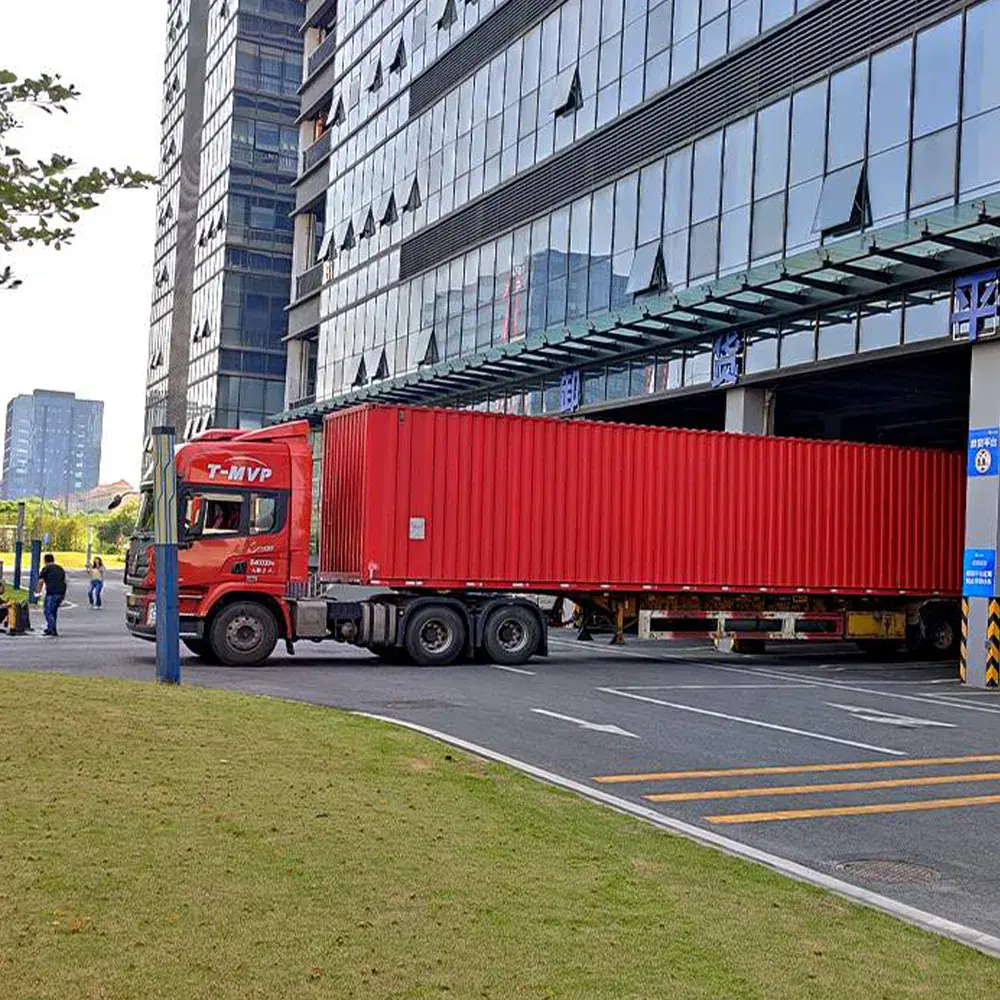
سادت حركة نشطة في موقع الشحن خارج ورشة العمل؛ وبعد جولات متعددة من اختبار الماكينة الكاملة، والتحقق من محاكاة الإنتاج الضخم، وفحص الجودة قبل الشحن، أكمل خط تجميع محركات التيار المستمر الآلي من JIUJU جميع إجراءات الشحن من المصنع، وتم تحميله في الموعد المحدد، وسيتوجه قريبًا إلى قاعدة إنتاج العميل للمساعدة في دفع مشروع العميل نحو التنفيذ الإنتاجي وفقًا للخطة.
البنية القرصية "قصيرة وعريضة" تواجه قيودًا في كل مكان ضمن الهيكل التقليدي، لكنها تصبح مفتاح التكامل العابر للمستويات في منصات الكهربة مخصصة. نفس الشكل، وضعيتان مختلفتان، ويتحدد ذلك بفكر التغليف.
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
تعود المبادئ الأساسية للمحركات ذات التدفق المغناطيسي المحوري إلى تجربة قرص فاراداي، لكن تقنيات التصنيع حالت دون دخولها إلى السوق الرئيسية لقطاع السيارات لفترة طويلة. يحلل هذا المقال أصل التقنية القديمة والطرق التصنيعية الجديدة.
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
 أتمتة Jiuju



 Spanish
 French
 German
 Hindi