لطالما كانت متطلبات مفاصل الروبوتات من المحركات متناقضة: فهي يجب أن توفر عزم دوران كافٍ، وأن تكون صغيرة الحجم وخفيفة الوزن، بالإضافة إلى إمكانية تركيبها في مساحة تركيب محدودة أصلاً. وتتمثل الفكرة السائدة في المحركات الشعاعية التقليدية في جعل المحرك أطول، وذلك لزيادة عزم الدوران عن طريق زيادة الطول المحوري. ولكن عندما تمتلئ المساحة المحورية للمفصل بمكونات مثل مخفض السرعة والمشفّر والمحامل، فإن هذا النهج يصل إلى حده الأقصى.
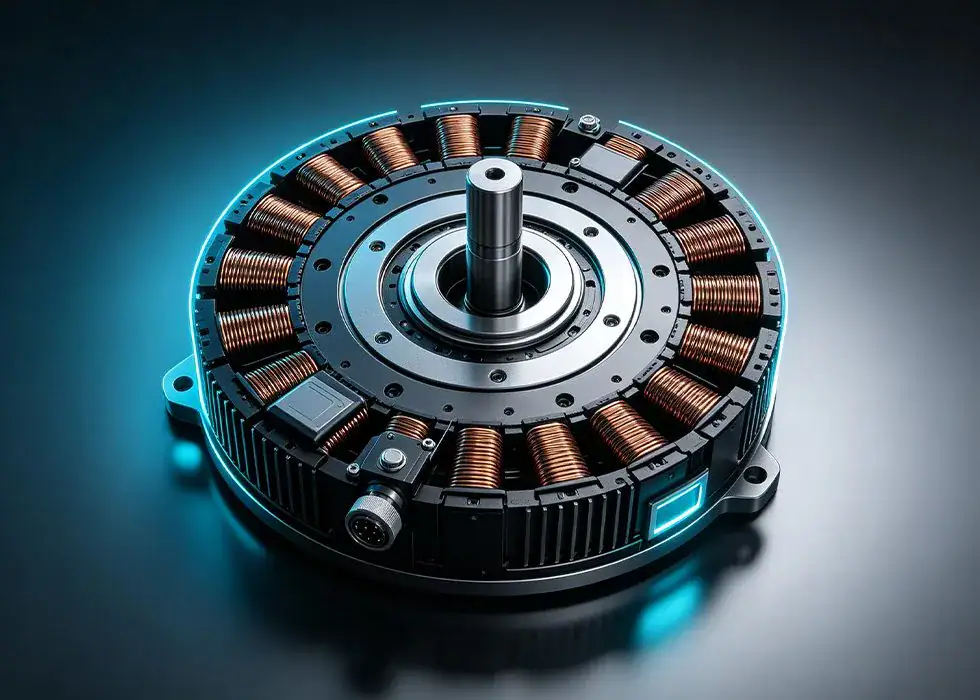
محرك Jiuju Robotic ذو التدفق المحوري
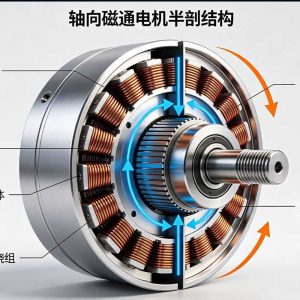
تختلف طريقة حل المحركات ذات التدفق المغناطيسي المحوري. يعتمد عزم الدوران الناتج عنها بشكل أكبر على نصف قطر الدوار، وليس على الطول المحوري. وعزم الدوران يساوي القوة مضروبة في نصف القطر، لذا فإن توزيع منطقة التأثير الكهرومغناطيسي على نصف قطر أكبر، في الحالات التي يسمح فيها القطر بذلك ويكون الطول المحوري محدودًا، يمثل مسارًا أكثر مباشرة. تسمح البنية القرصية للمحرك بالحفاظ على كثافة عزم دوران عالية مع تقليل سماكته، وهذا هو الشكل المطلوب لمفاصل الأطراف السفلية والخصر في الروبوتات البشرية الشكل.
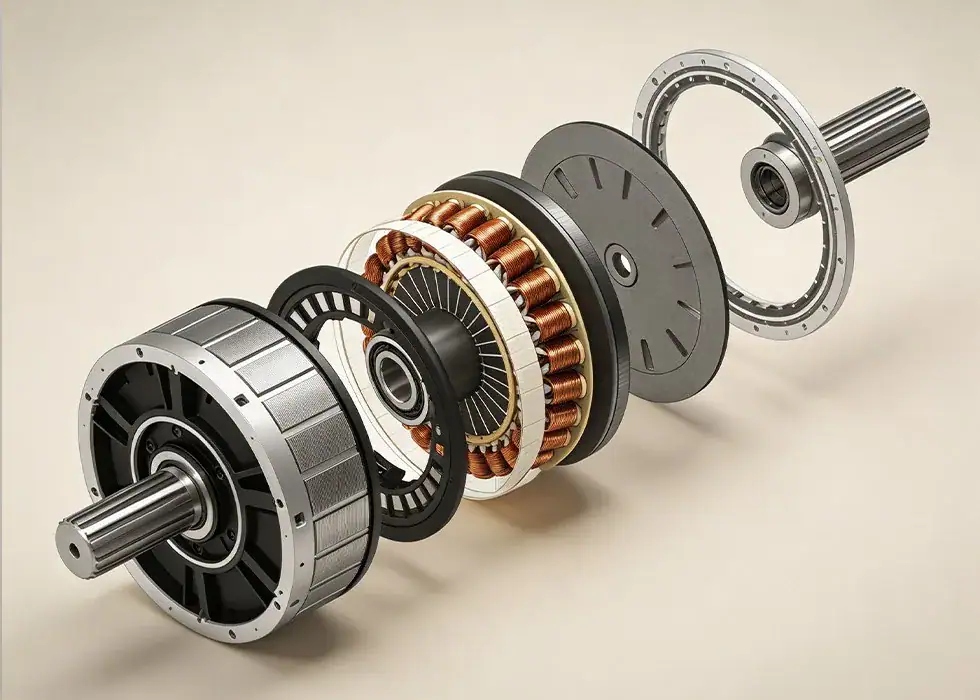
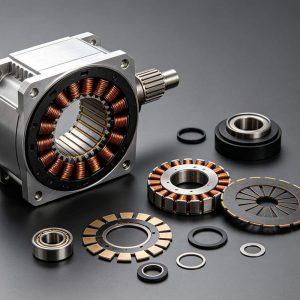
رسم تفصيلي لمحرك التيار المغناطيسي المحوري من شركة Jiuju Axial Flux Motor Exploded View
لكن خصوصية مفاصل الروبوت لا تقتصر على الحجم فحسب. فمحركات المفاصل تتطلب معايير عالية جدًا من حيث سرعة الاستجابة، وتقلبات عزم الدوران، وارتفاع درجة الحرارة، والموثوقية. ورغم أن المحركات ذات التدفق المغناطيسي المحوري تتمتع بمزايا هيكلية، إلا أنها تواجه مشكلات مثل صعوبة تبديد الحرارة، وارتفاع تكلفة المواد، وصعوبة ضمان التناسق في الإنتاج الضخم. وعلى وجه الخصوص، في الهيكل «الساندويتش» الذي يضم دوارين يحيطان بالجزء الثابت، حيث يكون الجزء الثابت محصورًا في الوسط، يصعب تشتيت الحرارة، مما يؤدي إلى تأثر أداء المغناطيس الدائم بسهولة عند التشغيل لفترات طويلة تحت أحمال عالية.
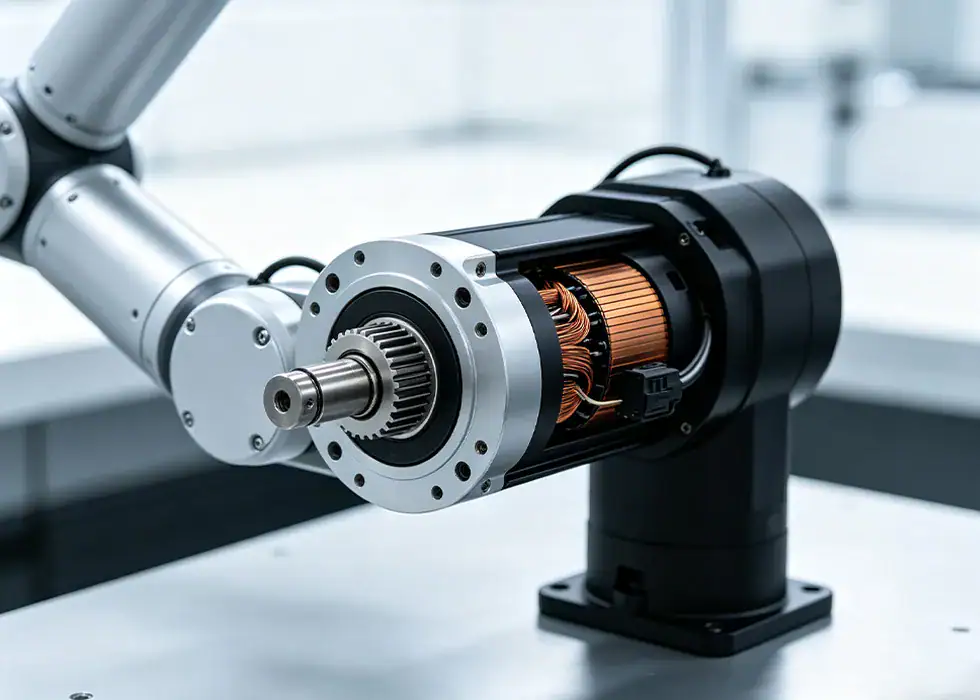
محرك Jiuju ذو التدفق المحوري للمفاصل
اكتشفت شركة «جيوجو» من خلال ممارساتها العملية في تجميع محركات الروبوتات الخدمية والطائرات بدون طيار أن الصعوبة في هذا النوع من المحركات لا تكمن عادةً في التصميم، بل في كيفية تنفيذ التصميم بشكل مستقر. فالتحكم في قطبية المغناطيسات الفولاذية لمنع الأخطاء، والتحكم في محاذاة المحور عند تجميع الدوار والجزء الثابت، وضمان تناسق الفجوة الهوائية، كلها مراحل تتطلب الاعتماد على المعدات والعمليات الصناعية وليس على اليد البشرية لضمان الدقة. تربط حلول التجميع التي تقدمها شركة Jiuju هذه العمليات معًا في سلسلة من العمليات الآلية المتسلسلة، مع الفحص أثناء العملية، مما يقلل من تأثير التقلبات البشرية على الاتساق. لا تناسب المحركات ذات التدفق المغناطيسي المحوري جميع مفاصل الروبوتات، ولكنها تعد خيارًا يستحق الدراسة الجادة في المواقع التي تكون فيها المساحة المحورية محدودة ومتطلبات كثافة عزم الدوران عالية.
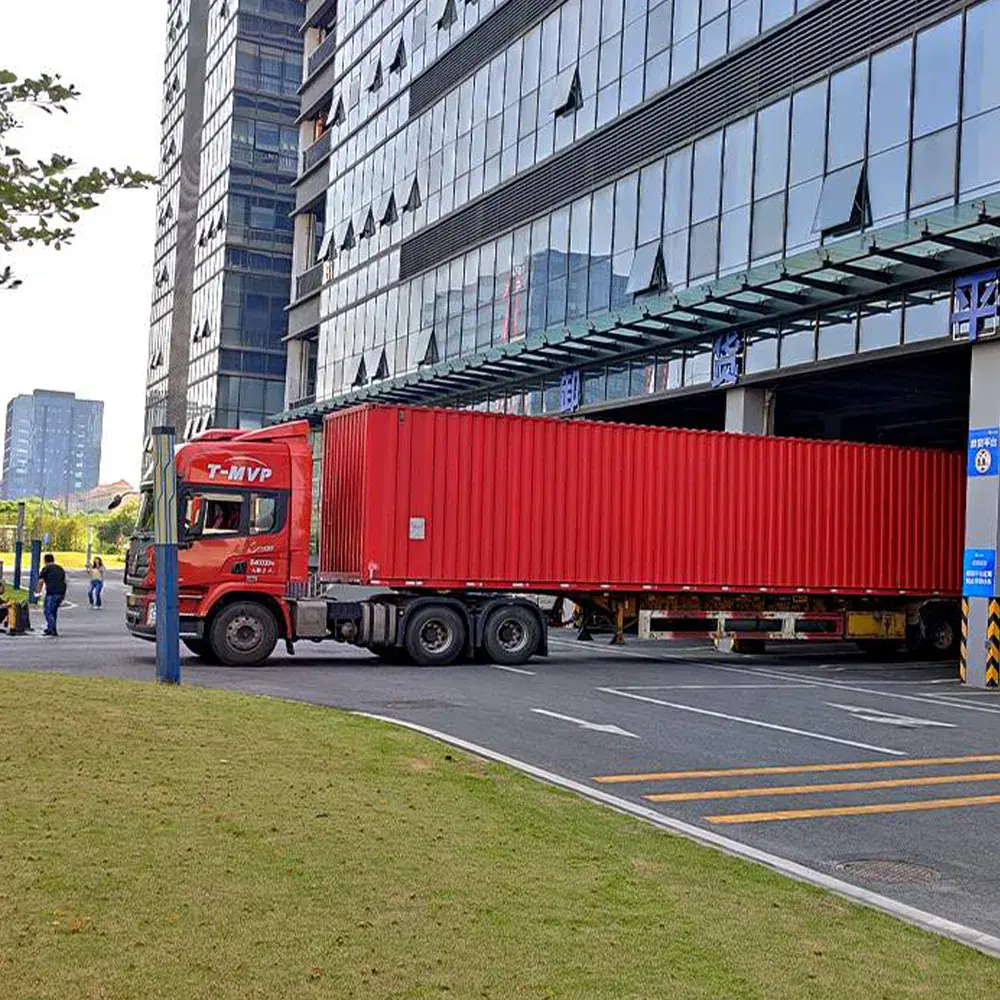
سادت حركة نشطة في موقع الشحن خارج ورشة العمل؛ وبعد جولات متعددة من اختبار الماكينة الكاملة، والتحقق من محاكاة الإنتاج الضخم، وفحص الجودة قبل الشحن، أكمل خط تجميع محركات التيار المستمر الآلي من JIUJU جميع إجراءات الشحن من المصنع، وتم تحميله في الموعد المحدد، وسيتوجه قريبًا إلى قاعدة إنتاج العميل للمساعدة في دفع مشروع العميل نحو التنفيذ الإنتاجي وفقًا للخطة.
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
في الوقت الذي تستحوذ فيه السيارات التي تعمل بالطاقة الجديدة والروبوتات على اهتمام الجميع، تُستخدم المحركات ذات التدفق المغناطيسي المحوري بهدوء في المجالات الصناعية مثل محركات المصاعد وتوربينات الهواء والمضخات. ولا يُنظر هنا إلى المواصفات المبهرة، بل إلى فواتير الكهرباء وموثوقية الإنتاج بكميات كبيرة.
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
تقنية محرك كهربائي تتفوق في كثافة العزم وكثافة القدرة، فلماذا لا يزال المحرك الشعاعي يسيطر على السوق الرئيسية؟ نحلل ذلك من ثلاثة جوانب: احتياطي المواهب، والقصور الصناعي، وتكلفة الغرق لخط الإنتاج.
 أتمتة Jiuju




 Spanish
 French
 German
 Hindi