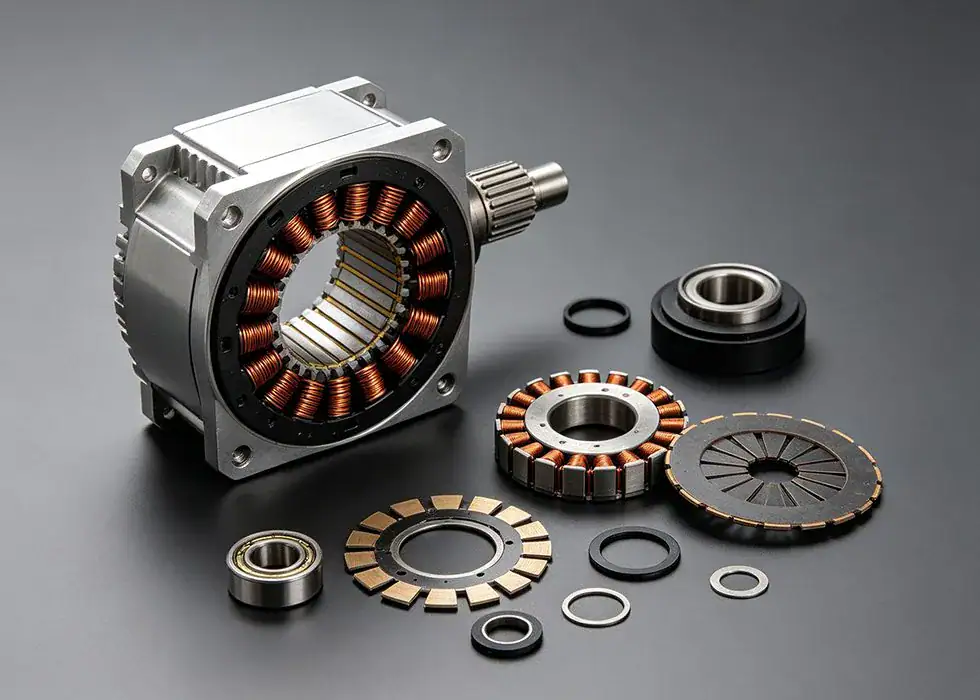
هناك أمثلة عديدة على تصنيع المحركات ذات التدفق المغناطيسي المحوري بأحجام أكبر، لكن الاتجاه الأكثر شيوعًا مؤخرًا هو تصنيعها بأحجام أصغر. في تطبيقات مثل «الأيدي الرشيقة» و«مشغلات مفاصل الأصابع»، غالبًا ما لا يتجاوز المساحة المتاحة للمحرك القطر الخارجي 20 إلى 30 ملم، بل وأحيانًا أقل من ذلك. وقد ظهرت في المصادر المفتوحة نماذج من المولدات المطبوعة التي تضم عشرات الطبقات ويبلغ سمكها بضعة ملم فقط، كما يجري حاليًا تطوير منتجات يقل قطرها الخارجي عن 20 ملم. ومع تقلص الحجم، تتغير عدة أمور في آن واحد.
خط التجميع الآلي لمحركات Jiuju ذات التدفق المغناطيسي المحوري
أولاً، اللف. قد يكون اللف التقليدي مقبولاً عند قطر يبلغ بضع عشرات من المليمترات، ولكن مع انخفاض القطر، تضيق الأخاديد ويصبح نصف قطر الانحناء محدوداً، مما يجعل من الصعب ضمان معدل ملء الأخاديد والتوحيد؛ وكلما زاد التدخل اليدوي، زادت الاختلافات بين الوحدات. وهذا هو السبب في أن المولدات ذات الرقائق النحاسية المطبوعة تحظى بشعبية أكبر في الفئة المصغرة: حيث تتحدد التناسق من خلال عملية صنع القوالب والحفر، وليس من خلال اللمس اليدوي.
رسم تجميع محرك Jiuju ذي التدفق المغناطيسي المحوري
ثانيًا، يتم تضخيم التفاوتات. فالانحراف المطلق في الفجوة الهوائية لا يتقلص بنفس النسبة مع صغر حجم المحرك — حيث تظل مصادر الأخطاء مثل قدرات التصنيع الميكانيكي، والخلوص في المحامل، وموضع التجميع، في نفس المستوى الذي كانت عليه في الأصل. عندما ينخفض الفراغ الهوائي من 1 ملم إلى بضعة أعشار المليمتر، فإن الانحراف نفسه الذي يبلغ 2 أو 3 خيوط، ترتفع نسبته المئوية من بضع نقاط مئوية إلى أكثر من 10٪، وهو ما ينعكس بشكل مباشر على اتساق عزم الدوران وقوة السحب من جانب واحد.
خط التجميع الآلي لمحركات Jiuju ذات التدفق المغناطيسي المحوري
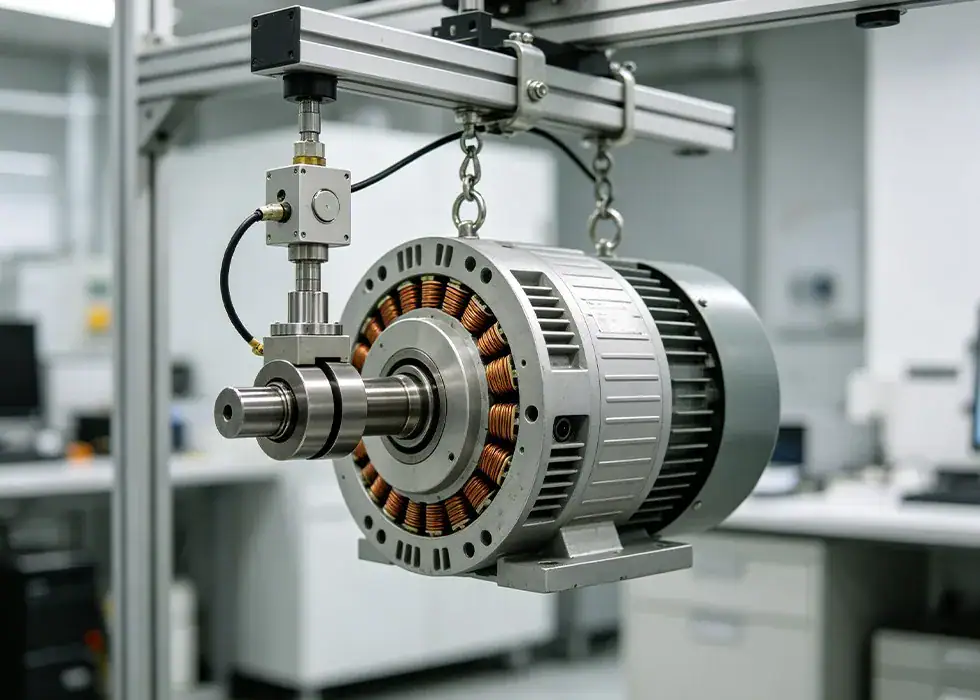
ثالثًا، القياس. إن القوة الكهربائية المعاكسة للمحركات الصغيرة، وعزم الدوران الناتج عن التداخل بين الأسنان، وفقدان الطاقة الناتج عن الاحتكاك، كلها قيم ضئيلة جدًّا، لدرجة أن دقة القياس نفسها بدأت تقترب من حجم الكمية المقاسة. وغالبًا ما يكون الفشل في التنفيذ ليس بسبب عدم القدرة على الحساب، بل بسبب عدم القدرة على القياس بدقة أو تحديد ما إذا كان النتيجة مقبولة أم لا.
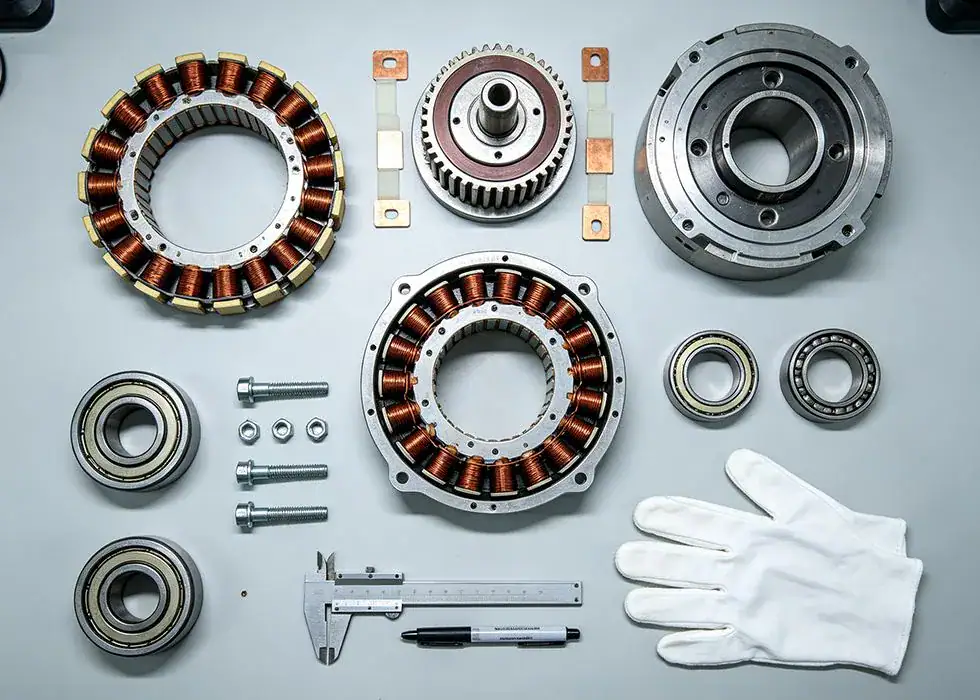
كما تغيرت طبيعة عملية التجميع. أصبحت الأجزاء خفيفة لدرجة أن الأصابع لا تشعر بها، كما أن الأجزاء المغناطيسية تنجذب بعضها إلى بعض، لذا أصبح من الضروري الاعتماد على الرؤية والتحكم في القوة في عمليات الأخذ والوضع، وتحديد المواقع، والتركيب بالضغط. في حلول المحركات القرصية المصغرة التي تعاملت معها شركة «جيوجو»، عادةً ما ينشأ التناقض بين وتيرة الإنتاج ومعدل العائد في محطة الفحص — فكلما كان الفحص دقيقًا، كانت السرعة بطيئة، وكلما كان الفحص سريعًا، حدثت أخطاء. لذا، فإن حدود التصغير تكمن في الغالب في قدرات التصنيع والقياس، وليس في معادلات التصميم الكهرومغناطيسي.
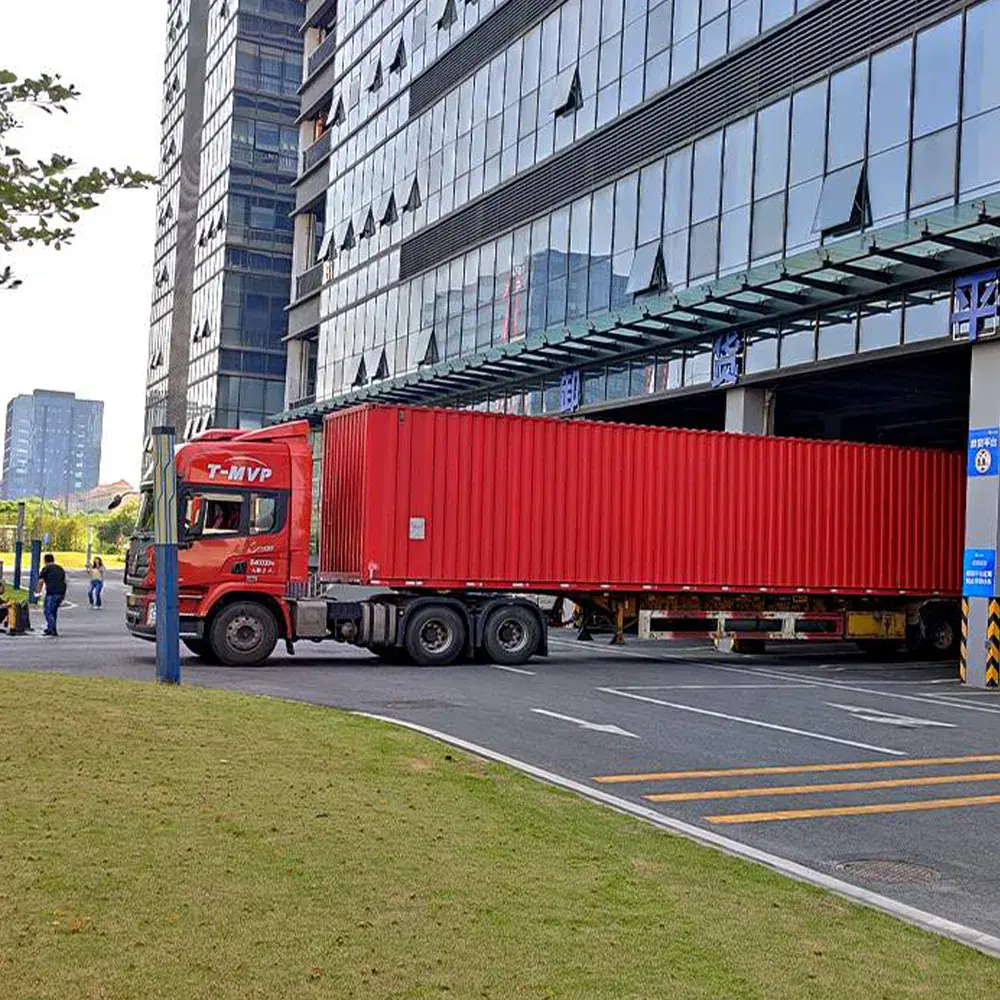
سادت حركة نشطة في موقع الشحن خارج ورشة العمل؛ وبعد جولات متعددة من اختبار الماكينة الكاملة، والتحقق من محاكاة الإنتاج الضخم، وفحص الجودة قبل الشحن، أكمل خط تجميع محركات التيار المستمر الآلي من JIUJU جميع إجراءات الشحن من المصنع، وتم تحميله في الموعد المحدد، وسيتوجه قريبًا إلى قاعدة إنتاج العميل للمساعدة في دفع مشروع العميل نحو التنفيذ الإنتاجي وفقًا للخطة.
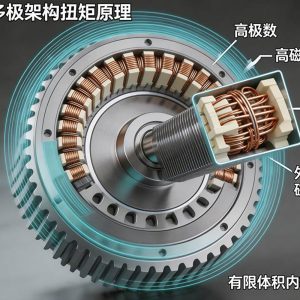
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
تقدم شركة Jiuju Automation خطوط تجميع آلية عالية الدقة للمحركات ذات التدفق المغناطيسي المحوري، والتي تغطي عمليات مثل لف ملفات الجزء الثابت، وتجميع المغناطيسات، وموازنة الجزء المتحرك، واختبار المنتجات النهائية، وهي مناسبة لمجالات الطائرات بدون طيار، والسيارات الجديدة ذات الطاقة البديلة، والمحركات الصناعية، وتمتلك أكثر من 256 براءة اختراع وشهادة ISO9001...
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
تتطلب مفاصل الروبوتات عزم دوران عالٍ وحجمًا صغيرًا ووزنًا خفيفًا، وتُظهر المحركات ذات التدفق المغناطيسي المحوري مزايا فريدة في الحالات التي يكون فيها المساحة المحورية محدودة. تحلل هذه المقالة مدى ملاءمتها والتحديات التي تواجهها.
 أتمتة Jiuju




 Spanish
 French
 German
 Hindi