محرك التدفق المحوري ومحرك العزم بلا إطار هما خطّا التقنية الأساسيان الحاليان لقيادة مفاصل الروبوت البشري الشكل، ويختلفان اختلافاً كبيراً في البنية الطوبولوجية والأداء وتقدم التصنيع، ويناسب كل منهما احتياجات ومراحل تطوير مختلفة للمفاصل.
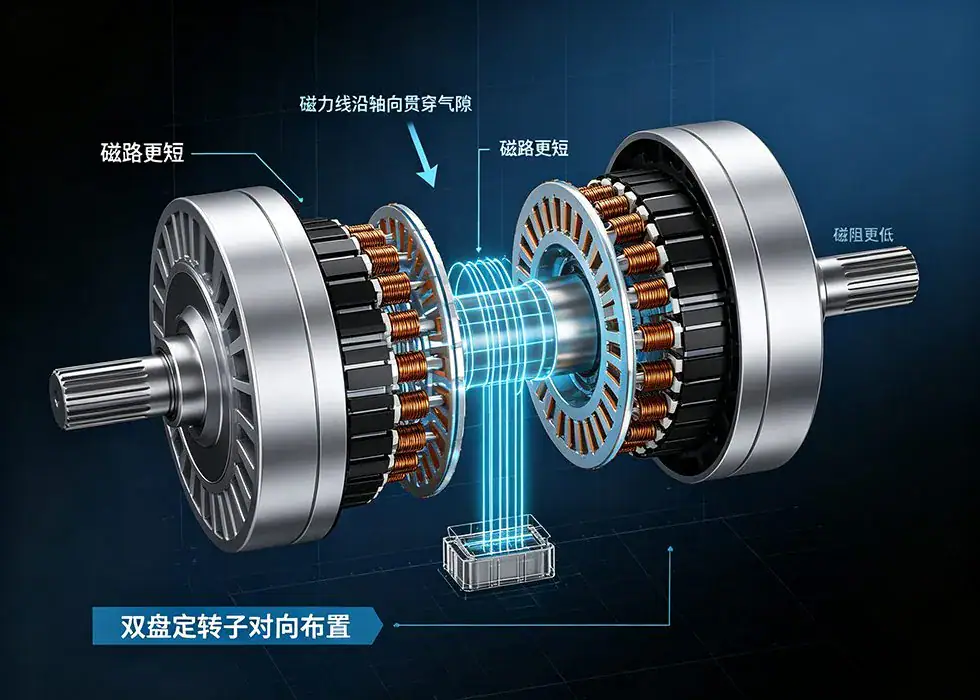
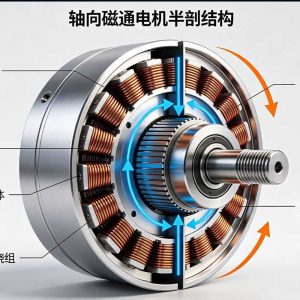
مبدأ الدائرة المغناطيسية لمحرك التدفق المحوري (Magnetic Circuit Principle of Axial-Flux Motor)
من حيث البنية الطوبولوجية، يكون اتجاه التدفق المغناطيسي لمحرك التدفق المحوري موازياً لمحور المحرك، ويرتب العضو الثابت والدوار كقرصين أو عدة أقراص متقابلة، ويتوزع المجال المغناطيسي في الفجوة على المحور، مما يقصر طول الدائرة المغناطيسية ويخفض خسائر المقاومة المغناطيسية مقارنة بالمحرك الشعاعي التقليدي. أمّا محرك العزم بلا إطار فيستغني عن الهيكل الخارجي والمحامل ومحور الخرج التقليديين، ويبقي فقط مكوّنات العضو الثابت والدوار، ويمكن دمجه مباشرة داخل المفصل مع المخفض، وتشبه طريقة عمله المحرك المباشر القيادة، لكن بكثافة عزم أفضل.
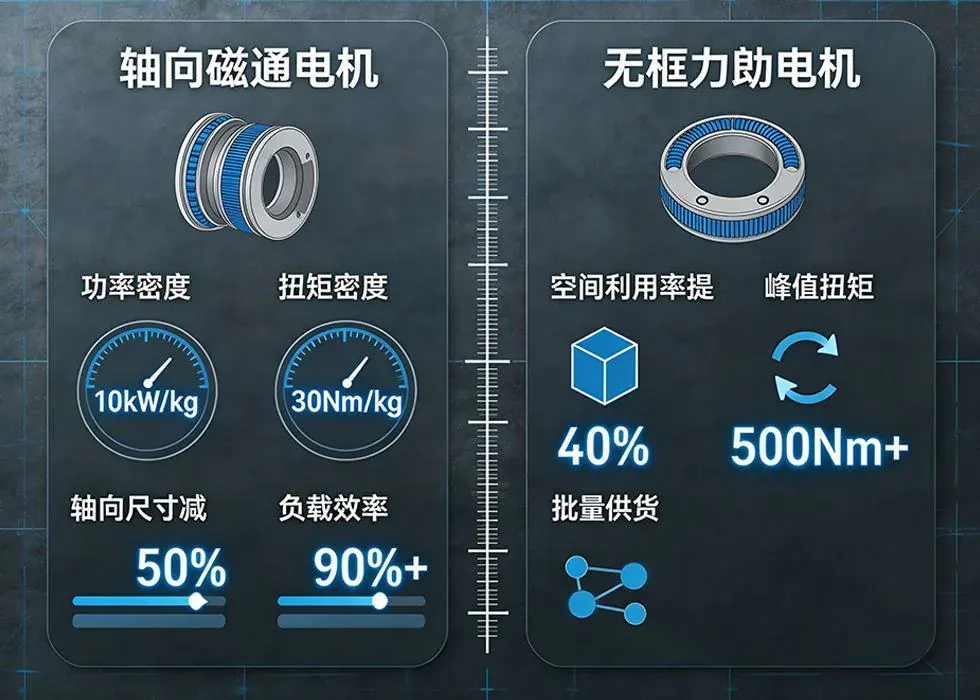
المقارنة المرئية لمؤشرات أداء نوعي المحركات (Visual Comparison of Performance Indicators for Two Types of Motors)
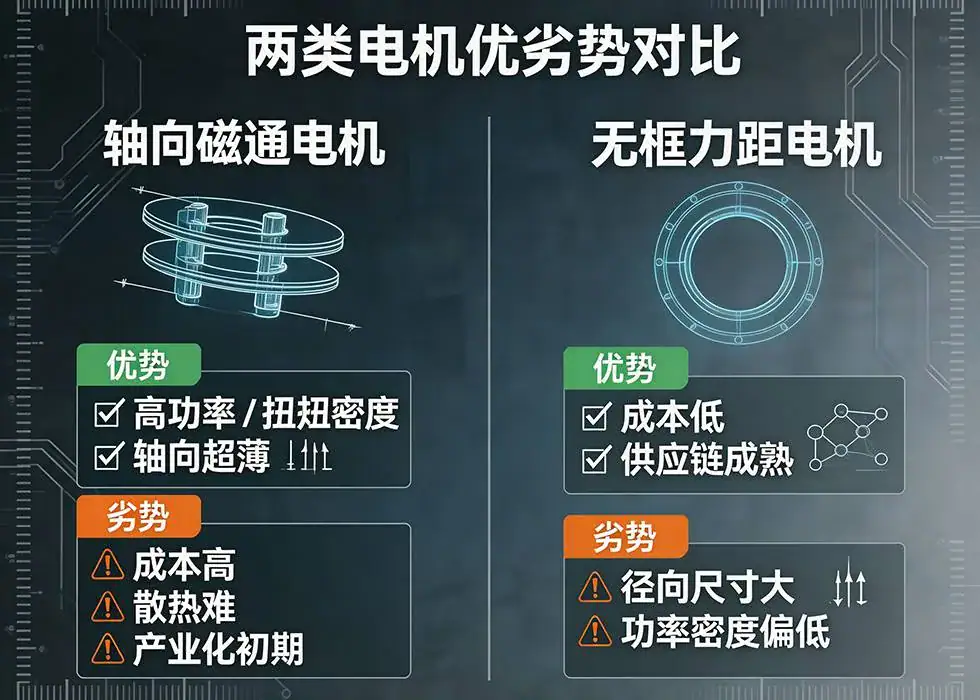
على مستوى الأداء، تكمن الميزة الأساسية لمحرك التدفق المحوري في كثافة القدرة الفائقة والبنية المسطحة. فكثافة قدرته يمكن أن تصل إلى 10kW/kg، وكثافة عزمه إلى 30Nm/kg، ويقل البعد المحوري بنسبة 50% مقارنة بالحل التقليدي، وتتجاوز كفاءته 90% في نطاق حمل 20%-95%، ويناسب ظروف التشغيل ذات البدء والتوقف المتكرر للروبوت البشري الشكل، ويتوافق أكثر مع متطلبات المساحة المدمجة داخل المفصل. أما ميزة محرك العزم بلا إطار فتركز على التكامل العالي ونضج الصناعة، فهو مصمم بشكل متكامل مع بنية المفصل، وترتفع نسبة استغلال المساحة بأكثر من 40%، ويمكن تحقيق نقل حركة بلا فراغ خلفي، ويمكن لعزم الذروة أن يتجاوز 500Nm؛ كما أن سلسلة التوريد الصناعية مكتملة، وقد تحقق التوريد بالجملة، وهو الحل السائد الحالي للتطبيق.
رسم توضيحي لمقارنة الميزات (Advantage Comparison Chart)
من حيث مقارنة المؤشرات الرئيسية، يتفوق محرك التدفق المحوري في كثافة القدرة وكثافة العزم والبعد المحوري، لكن التكلفة أعلى وصعوبة تبديد الحرارة أكبر، ولا يزال التصنيع في مرحلته المبكرة؛ أما محرك العزم بلا إطار فتكلفة إنتاجه بالجملة منخفضة وسلسلة توريده ناضجة، لكن البعد الشعاعي أكبر وكثافة القدرة منخفضة نسبياً.
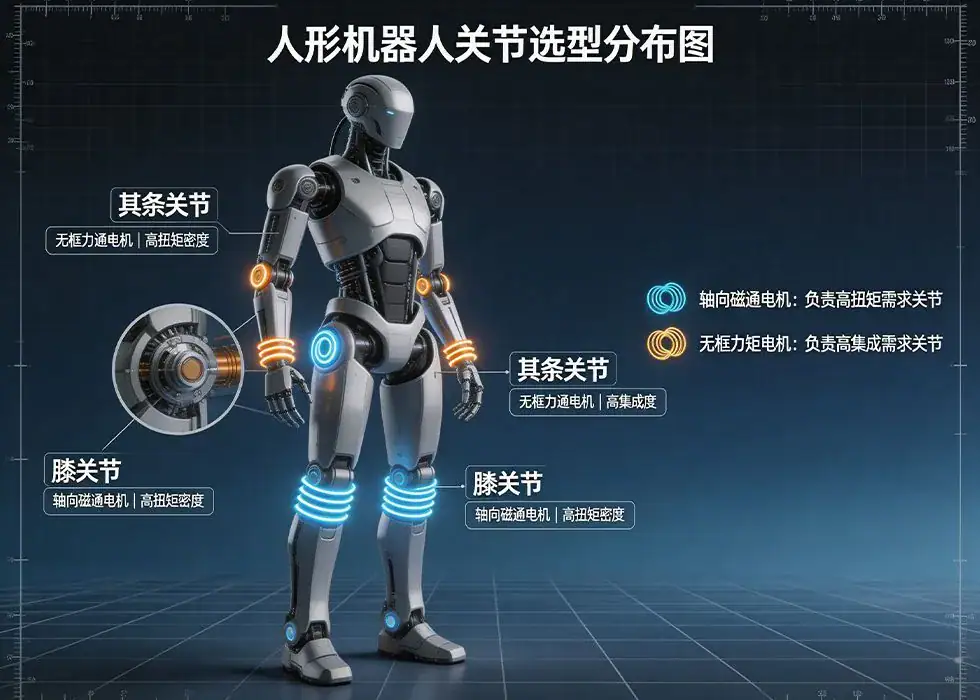
رسم توزيع اختيار مفاصل الروبوت البشري الشكل (Joint Selection Distribution Diagram of Humanoid Robots)
من منطق الاختيار، فإن مفاصل الأطراف السفلية الحاملة لأوزان كبيرة مثل مفصل الورك والركبة، تتلاءم أكثر مع خاصية كثافة العزم العالية لمحرك التدفق المحوري. وعلى المدى القصير، يظل محرك العزم بلا إطار هو السائد في السوق؛ وعلى المدى المتوسط والطويل، يُتوقع أن يشكل محرك التدفق المحوري بديلاً تفاضلياً في سيناريوهات العزم الكبير للأطراف السفلية، وقد يصبح الحل المختلط من قيادة الاثنين معاً النتيجة النهائية للقطاع. وتمتلك JIUJU تراكماً تكنولوجياً ناضجاً في العمليات الأساسية مثل مغنطة العضو الثابت والدوار والتجميع الدقيق للنوعين من المحركات، مما يدعم التحكم بالدقة وإنتاج المحركات المفصلية بالجملة، ويساعد على تطوير تقنية القطاع.
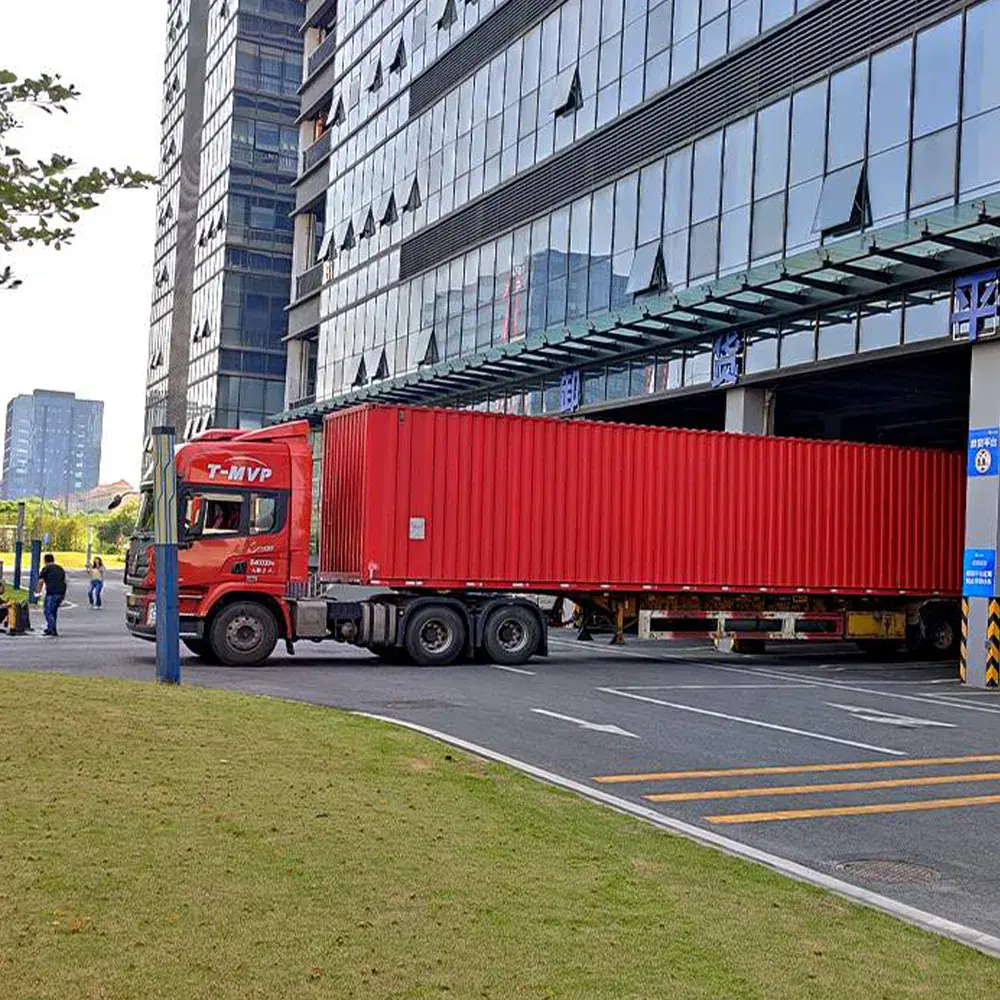
سادت حركة نشطة في موقع الشحن خارج ورشة العمل؛ وبعد جولات متعددة من اختبار الماكينة الكاملة، والتحقق من محاكاة الإنتاج الضخم، وفحص الجودة قبل الشحن، أكمل خط تجميع محركات التيار المستمر الآلي من JIUJU جميع إجراءات الشحن من المصنع، وتم تحميله في الموعد المحدد، وسيتوجه قريبًا إلى قاعدة إنتاج العميل للمساعدة في دفع مشروع العميل نحو التنفيذ الإنتاجي وفقًا للخطة.
يفصل بين الجزء الثابت والجزء المتحرك فجوة هوائية يقل سمكها عن المليمتر، وتوجد قوة جذب محورية تبلغ عدة أطنان بين المغناطيسين على الجانبين واللب الحديدي. وبمجرد تعرض الفجوة الهوائية لقوى غير متساوية، تتضخم قوة الجذب من جانب واحد بشكل أسي، مما يشكل اختبارًا صعبًا لصلابة المحامل والغلاف الخارجي.
تقنية محرك كهربائي تتفوق في كثافة العزم وكثافة القدرة، فلماذا لا يزال المحرك الشعاعي يسيطر على السوق الرئيسية؟ نحلل ذلك من ثلاثة جوانب: احتياطي المواهب، والقصور الصناعي، وتكلفة الغرق لخط الإنتاج.
تتطلب مفاصل الروبوتات عزم دوران عالٍ وحجمًا صغيرًا ووزنًا خفيفًا، وتُظهر المحركات ذات التدفق المغناطيسي المحوري مزايا فريدة في الحالات التي يكون فيها المساحة المحورية محدودة. تحلل هذه المقالة مدى ملاءمتها والتحديات التي تواجهها.
تؤدي البنية متعددة الأقطاب إلى موجة أساسية عالية التردد، ويمكن أن يصل التردد الأساسي تحت سرعة 10000 دورة في الدقيقة إلى عدة آلاف من الهيرتز. ترتفع خسائر التبديل في IGBT التقليدي بشكل حاد ويتولد حرارة شديدة، وقدرة التبديل بمستوى الميجاهيرتز لـ MOSFET من كربيد السيليكون هي الشريك الملائم لمحركات التدفق المحوري متعددة الأقطاب عالية التردد.
 أتمتة Jiuju





 Spanish
 French
 German
 Hindi