Logique de mise à niveau de la motorisation des robots humanoïdes : une conception de moteurs sur mesure, voilà ce qui fait la différence — Ligne d'assemblage automatisée de Jiuju Motor
À l'heure actuelle, la technologie des moteurs destinés aux véhicules électriques neufs fabriqués en Chine gagne en maturité, et les performances globales de ces moteurs se classent parmi les meilleures au monde. De nombreux acteurs du secteur se posent la question suivante : serait-il possible de transposer directement les solutions éprouvées des moteurs automobiles aux robots humanoïdes, afin de réduire les coûts de R&D élevés et d’accélérer encore davantage la commercialisation de ces derniers ? Cependant, les tests de R&D menés dans le secteur ont démontré que les moteurs automobiles et ceux destinés aux robots humanoïdes ne sont pas interchangeables : leurs conditions d’utilisation étant très différentes, les moteurs pour robots doivent faire l’objet d’une conception sur mesure spécifique.
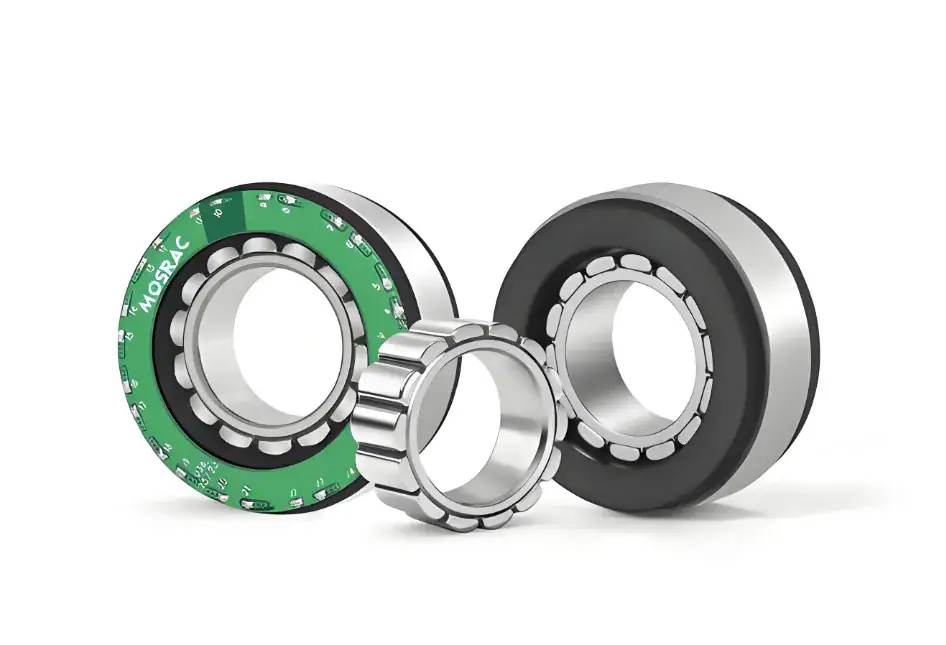
Moteur de robot incarné Embodied Robot Motor
Les conditions de fonctionnement diffèrent énormément : un moteur universel ne peut pas s'adapter aux articulations complexes du corps entier
Les robots humanoïdes comptent de nombreuses articulations : genoux, chevilles, doigts, colonne lombaire, etc. Les modes d'effort et les conditions de mouvement diffèrent totalement, et un moteur universel unique ne peut pas s'adapter aux scénarios variés du corps entier. Prenons l'exemple d'Optimus de Tesla : le robot possède une vingtaine d'articulations, équipées respectivement de moteurs sans noyau et de moteurs couple sans cadre, deux types aux rôles clairement distincts et non interchangeables. Les articulations de la taille et des hanches doivent offrir une forte capacité portante pour soutenir le poids propre du robot ; les articulations des membres inférieurs comme la cheville et le genou doivent à la fois assurer la stabilité de la démarche et posséder une excellente résistance aux chocs pour encaisser les impacts dus aux chutes et aux heurts ; les articulations miniatures comme les doigts et le poignet exigent une très grande précision de commande pour réaliser la préhension fine et les interactions souples. Les moteurs de robots humanoïdes présentent des contradictions de paramètres difficiles à concilier : à la fois un couple élevé et une forte charge, une réponse dynamique élevée, tout en restant compacts et légers. À l'inverse, les moteurs automobiles fonctionnent dans des conditions fixes et uniformes, où il suffit d'augmenter la puissance et le couple pour répondre aux besoins de conduite : les deux logiques de conception sont fondamentalement opposées.
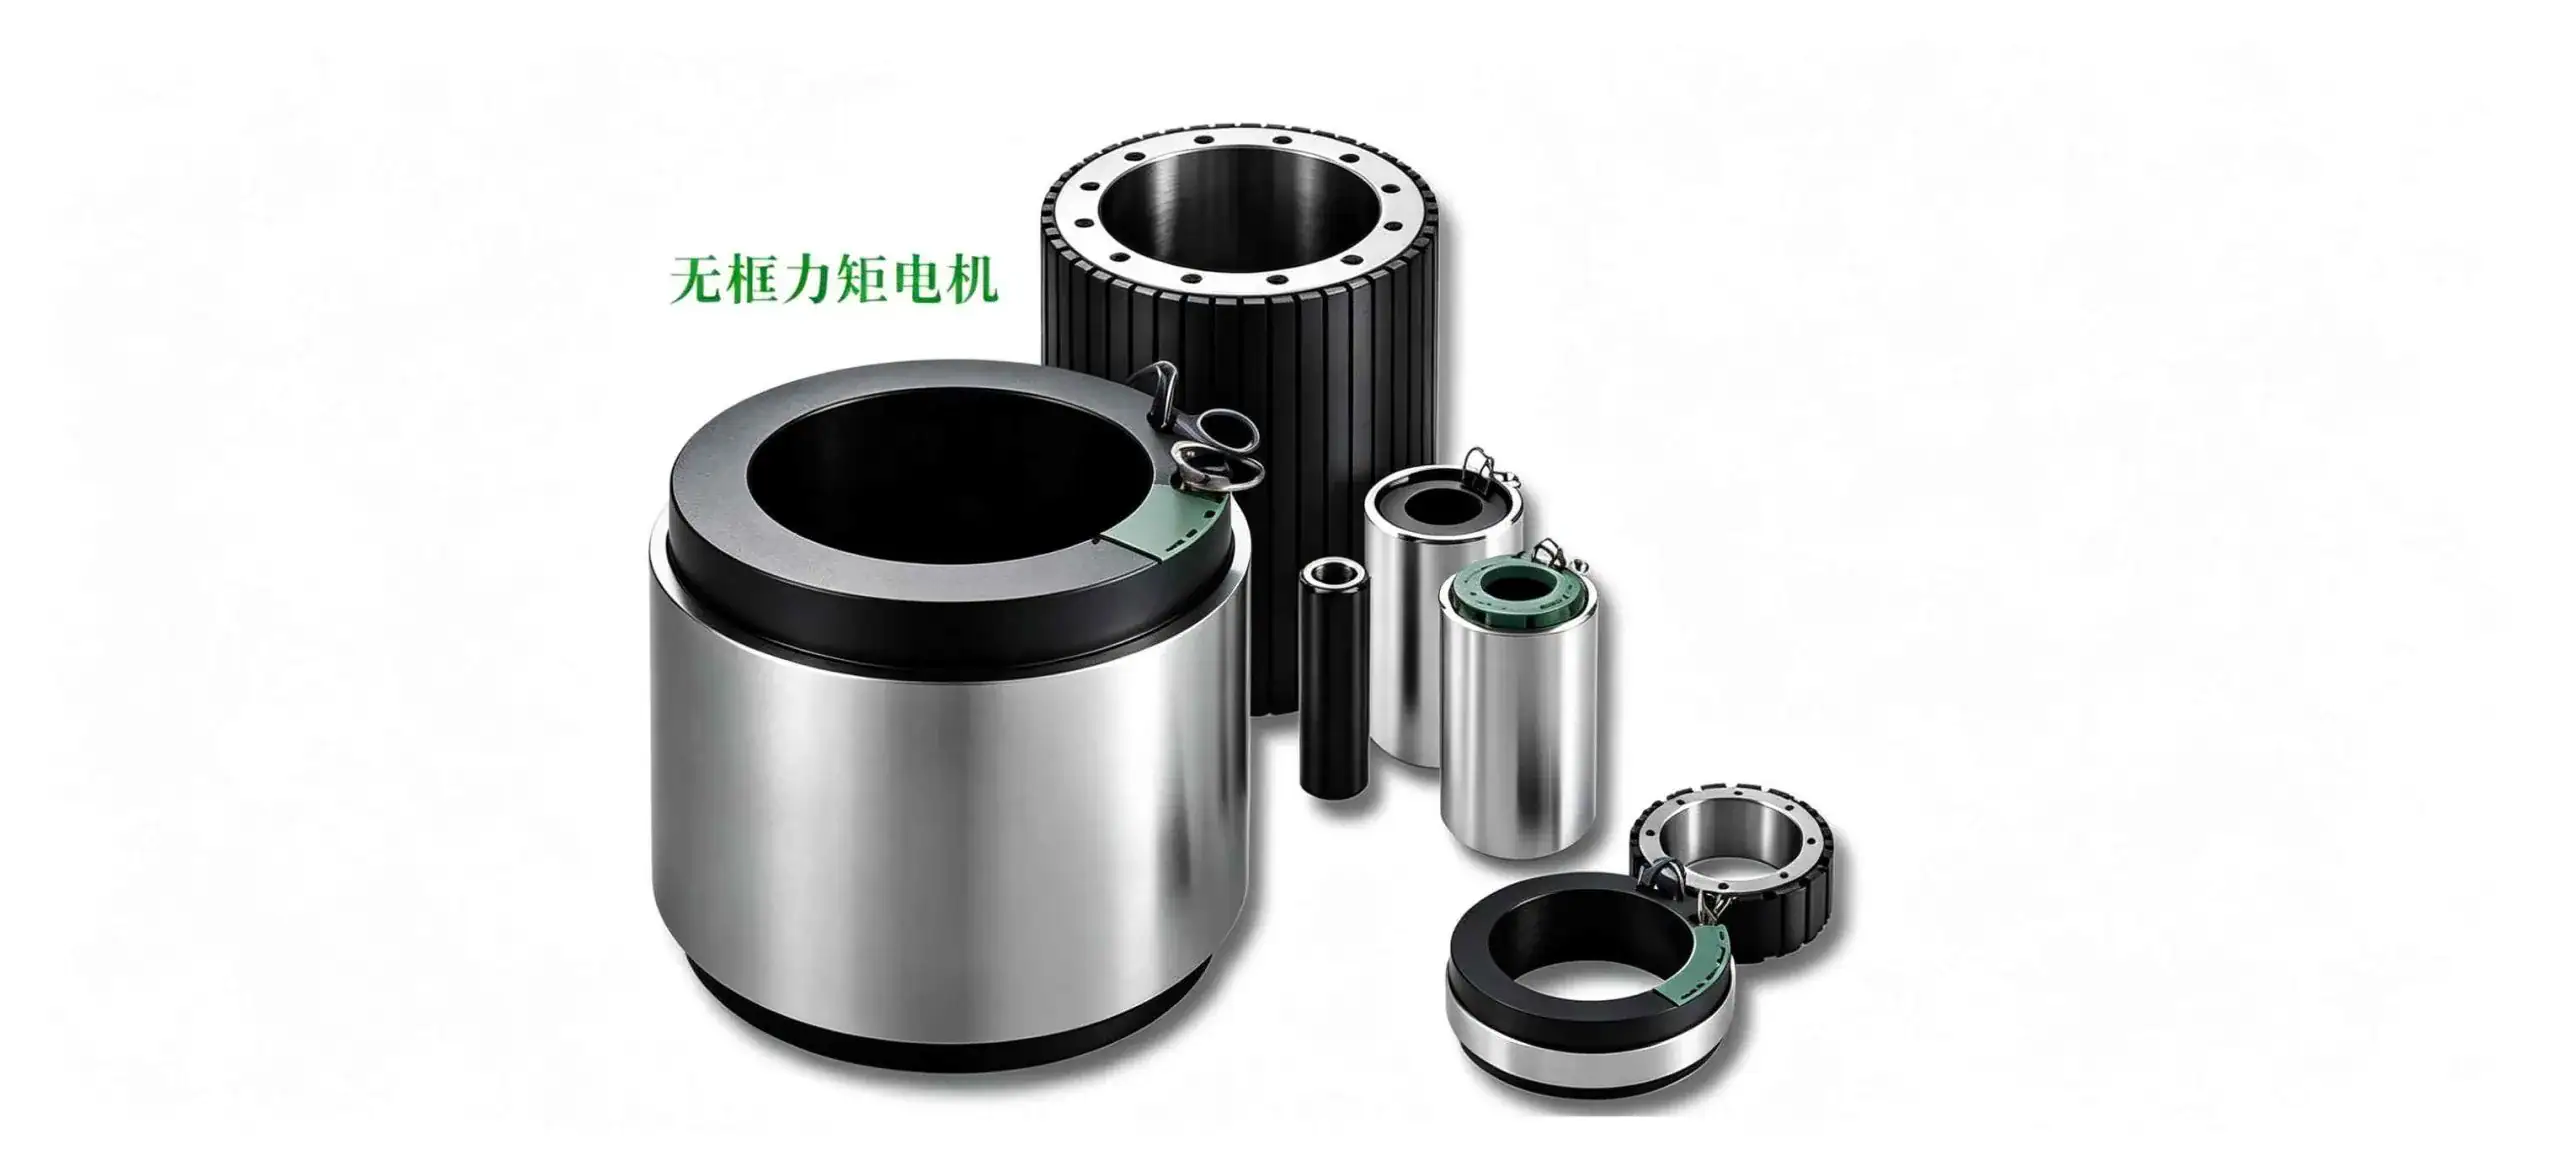
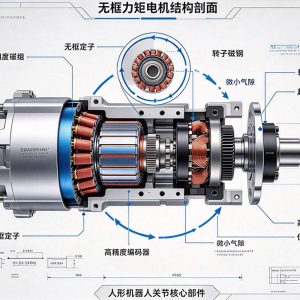
Moteur couple sans cadre Frameless Torque Motor
Les robots humanoïdes misent sur la capacité d'adaptation globale
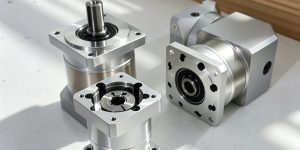
Pour juger de la qualité d'un moteur de robot, on ne peut pas se fier uniquement aux paramètres matériels : un moteur très performant qui ne s'adapte pas au système global n'a aucune valeur réelle. Une vitesse trop élevée du moteur des membres inférieurs perturberait la démarche, et un couple trop important du moteur de la main non seulement endommagerait les objets manipulés, mais ferait aussi courir un risque à la sécurité des personnes. Le développement du moteur doit donc être mené de façon coordonnée avec la structure du corps, le système de commande électronique et les modules de sécurité. À ce stade, les trois grandes solutions de transmission du secteur présentent toutes des défauts inhérents : la transmission souple à rapport de réduction élevé délivre une puissance suffisante, mais sa précision de commande est insuffisante et son fonctionnement est sujet aux vibrations ; la transmission élastique avec éléments élastiques résiste mieux aux chocs, mais sacrifie la rapidité de réponse dynamique ; la transmission quasi-directe à faible rapport de réduction offre une excellente précision de commande, mais le coût de production de la machine augmente fortement.
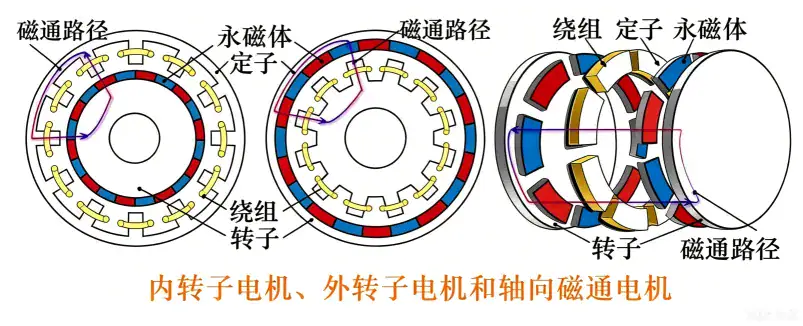
Vue éclatée du moteur Motor Exploded View
On voit par là que la simple optimisation de la structure de transmission ne peut qu'atténuer les problèmes de surface, sans résoudre les points faibles centraux. Seule une personnalisation du moteur selon la fonction de chaque articulation — micromoteurs sans noyau pour les doigts, moteurs à rotor interne pour l'épaule et la hanche, moteurs à rotor externe pour les zones de charge lourde des membres inférieurs —, avec une R&D ciblée adaptée à chaque cas, constitue la voie optimale pour le développement des moteurs de robots humanoïdes.
Avertissement : le contenu provient de l'Alliance des moteurs ; les droits d'auteur appartiennent à la source d'origine et le contenu est fourni à titre de référence uniquement. En cas d'atteinte aux droits, veuillez contacter l'éditeur pour suppression ; pour toute collaboration ou question, laissez un message en arrière-plan.
L'architecture multipolaire génère une fondamentale haute fréquence ; à des dizaines de milliers de tours, la fréquence fondamentale peut atteindre plusieurs kilohertz. Avec les IGBT traditionnels, les pertes de commutation s'envolent et l'échauffement est sévère : la capacité de commutation au niveau du mégahertz des MOSFET en carbure de silicium est le partenaire adapté des moteurs à flux axial multipolaires haute fréquence.
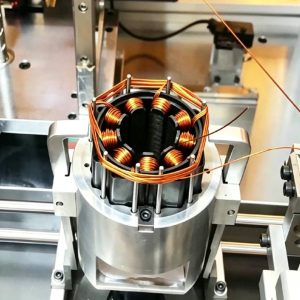
Jiuju Automation propose des bobineuses de moteurs à commande numérique et des lignes de production de bobinage de stators, adaptées aux bobines de moteurs sans balais, de servomoteurs, à excitation en série et de transformateurs, garantissant un taux de remplissage optimal des encoches et l'uniformité entre les spires.
Jiuju Automation propose des solutions d'assemblage automatisé de moteurs d'entraînement pour les véhicules électriques, intégrant des étapes clés telles que le bobinage, l'insertion des aimants, la magnétisation et les tests, afin de garantir une efficacité et une homogénéité élevées, ainsi qu'une traçabilité tout au long du processus.
Alors que les véhicules à énergie nouvelle et la robotique attirent tous les regards, les moteurs à flux magnétique axial sont discrètement adoptés dans des applications industrielles telles que les moteurs de traction d'ascenseurs, les éoliennes et les pompes. Ici, ce ne sont pas les paramètres techniques spectaculaires qui comptent, mais la facture d'électricité et la fiabilité en série.
 Jiuju Automation



 Spanish
 German
 Hindi