หลักการเบื้องหลังการปรับปรุงกำลังของหุ่นยนต์รูปมนุษย์: การออกแบบมอเตอร์ที่ปรับให้เหมาะสมคือกุญแจสำคัญสู่ความสำเร็จ — สายการผลิตอัตโนมัติของ Jiuju Motors
เทคโนโลยีมอเตอร์ไฟฟ้าในประเทศสำหรับยานพาหนะพลังงานใหม่กำลังพัฒนาจนมีความสมบูรณ์มากขึ้นเรื่อยๆ โดยประสิทธิภาพโดยรวมของมอเตอร์ในปัจจุบันอยู่ในระดับชั้นนำของโลก หลายคนในอุตสาหกรรมได้ตั้งคำถามว่า: โซลูชันมอเตอร์ยานยนต์ที่พัฒนาแล้วสามารถนำมาใช้โดยตรงกับหุ่นยนต์ฮิวแมนนอยด์ได้หรือไม่ ซึ่งจะช่วยลดค่าใช้จ่ายในการวิจัยและพัฒนา (R&D) อย่างมีนัยสำคัญ และเร่งความเร็วในการนำหุ่นยนต์ฮิวแมนนอยด์ออกสู่ตลาดได้เร็วขึ้น อย่างไรก็ตาม การวิจัยและพัฒนา รวมถึงการทดสอบจริงในอุตสาหกรรมได้ยืนยันว่า มอเตอร์ยานยนต์และมอเตอร์หุ่นยนต์ฮิวแมนนอยด์ไม่สามารถใช้แทนกันได้ เนื่องจากข้อกำหนดในการทำงานของทั้งสองประเภทนั้นแตกต่างกันอย่างมาก และมอเตอร์หุ่นยนต์ต้องได้รับการออกแบบเฉพาะสำหรับวัตถุประสงค์การใช้งานที่กำหนดไว้
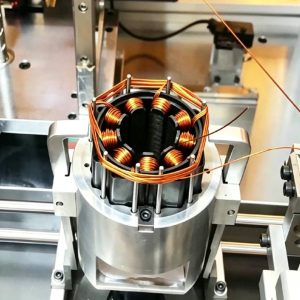
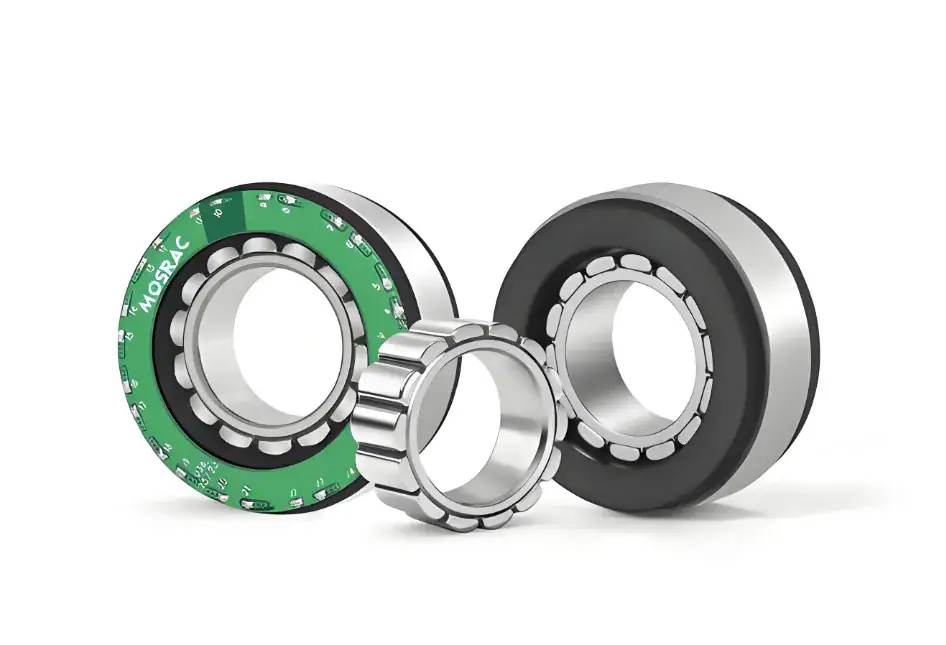 มอเตอร์หุ่นยนต์แบบมีโครงสร้าง
สภาพการทำงานมีความแตกต่างกันอย่างมาก: มอเตอร์ที่ขายทั่วไปไม่สามารถปรับให้เหมาะสมกับข้อต่อที่ซับซ้อนของร่างกายทั้งหมดได้
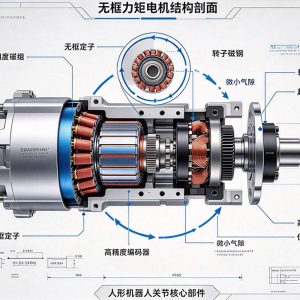
หุ่นยนต์รูปมนุษย์มีข้อต่อจำนวนมาก — รวมถึงหัวเข่า ข้อเท้า นิ้วมือ และกระดูกสันหลังส่วนเอว — ซึ่งแต่ละข้อต่อต้องรับรูปแบบการรับน้ำหนักและสภาพการทำงานที่แตกต่างกันอย่างมาก; มอเตอร์แบบเดียวที่ใช้ได้ทั่วไปไม่สามารถรองรับสถานการณ์การทำงานที่หลากหลายทั่วทั้งร่างกายได้ ยกตัวอย่างเช่น Optimus ของ Tesla: หุ่นยนต์นี้มีข้อต่อมากกว่า 20 ข้อ โดยแต่ละข้อต่อติดตั้งมอเตอร์แบบถ้วยกลวง (hollow-cup motor) หรือมอเตอร์แรงบิดแบบไร้กรอบ (frameless torque motor) ทั้งสองประเภทของมอเตอร์นี้มีบทบาทที่กำหนดไว้อย่างชัดเจน และไม่สามารถใช้แทนกันได้ ข้อต่อสะโพกและกระดูกสันหลังส่วนล่างต้องมีความสามารถรับน้ำหนักสูงเพื่อรองรับน้ำหนักทั้งตัวของหุ่นยนต์; ข้อต่อส่วนล่างของขา เช่น ข้อเท้าและหัวเข่า ไม่เพียงต้องรับประกันท่าเดินที่มั่นคง แต่ยังต้องมีความต้านทานต่อแรงกระแทกที่ยอดเยี่ยมเพื่อทนต่อแรงภายนอกที่เกิดจากการล้มหรือการชน; ข้อต่อขนาดเล็ก เช่น ที่นิ้วมือและข้อมือ ต้องการความแม่นยำในการควบคุมที่สูงมาก เพื่อดำเนินการงานต่าง ๆ เช่น การจับด้วยแรงกล้ามเนื้อละเอียดและการโต้ตอบที่ยืดหยุ่น มอเตอร์สำหรับหุ่นยนต์ฮิวแมนนอยด์ต้องเผชิญกับพารามิเตอร์การออกแบบที่ขัดแย้งกันและยากที่จะปรับให้สอดคล้องกัน: มอเตอร์เหล่านี้ต้องให้แรงบิดสูงและรับน้ำหนักได้มาก พร้อมทั้งรักษาการตอบสนองแบบไดนามิกที่สูง ทั้งหมดนี้ต้องทำในตัวเครื่องที่กะทัดรัดและน้ำหนักเบา ในทางตรงกันข้าม มอเตอร์ในรถยนต์ทำงานภายใต้เงื่อนไขการทำงานเดียวและคงที่; การเพิ่มกำลังและแรงบิดเพียงอย่างเดียวก็เพียงพอที่จะตอบสนองความต้องการในการขับขี่ ดังนั้น ปรัชญาการออกแบบหลักของทั้งสองประเภทจึงขัดแย้งกันอย่างสิ้นเชิง
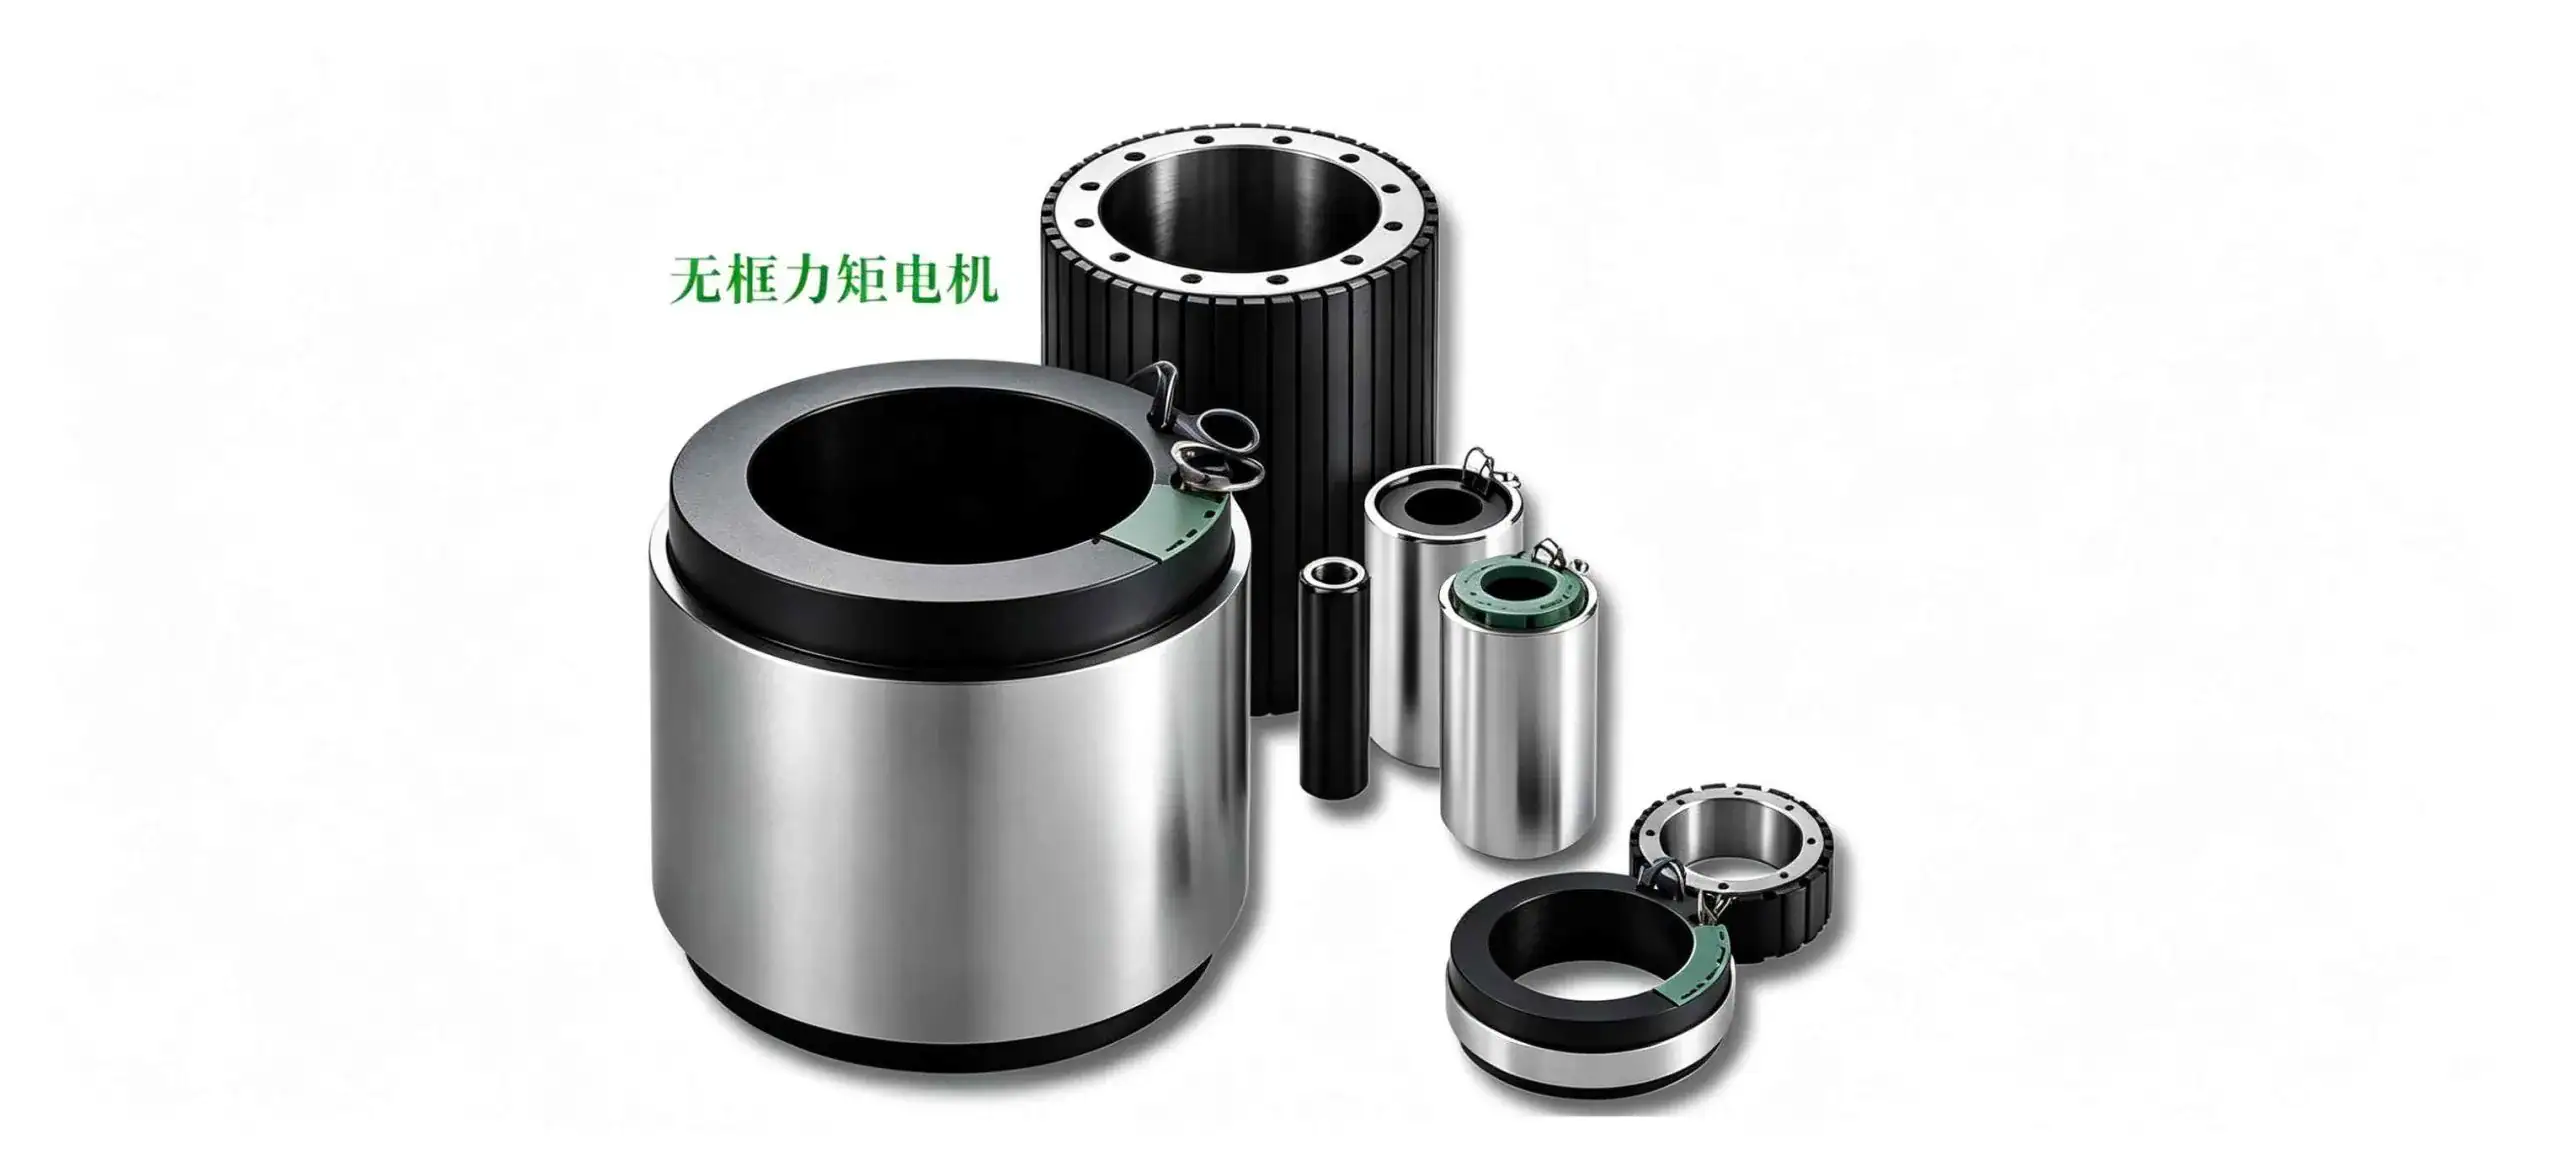 มอเตอร์แรงบิดแบบไม่มีกรอบ
กุญแจสำคัญของหุ่นยนต์รูปมนุษย์อยู่ที่ความสามารถในการปรับตัวโดยรวม
เมื่อประเมินคุณภาพของมอเตอร์ในหุ่นยนต์ ไม่สามารถพึ่งพาเฉพาะข้อมูลจำเพาะของฮาร์ดแวร์ได้เท่านั้น เพราะมอเตอร์ที่มีประสิทธิภาพสูงแต่ไม่เหมาะสมกับระบบโดยรวมจะไม่มีประโยชน์ในทางปฏิบัติ ความเร็วการหมุนที่สูงเกินไปในมอเตอร์ของส่วนขาล่างอาจทำให้ท่าทางการเดินผิดปกติ ส่วนแรงบิดที่สูงเกินไปในมอเตอร์ของมือไม่เพียงแต่ทำให้วัตถุที่กำลังจับต้องได้รับความเสียหาย แต่ยังก่อให้เกิดความเสี่ยงต่อความปลอดภัยของบุคคลด้วย ดังนั้น การวิจัยและพัฒนามอเตอร์จึงต้องดำเนินการอย่างบูรณาการและประสานงานกับออกแบบโครงสร้างของโรบอต ระบบควบคุมอิเล็กทรอนิกส์ และโมดูลป้องกันความปลอดภัย ปัจจุบัน โซลูชันระบบขับเคลื่อนหลักสามประเภทในอุตสาหกรรมนี้ล้วนมีข้อจำกัดในตัว: ระบบขับเคลื่อนแบบยืดหยุ่นที่มีอัตราลดความเร็วสูงให้กำลังเพียงพอ แต่มีความแม่นยำในการควบคุมไม่เพียงพอ และเกิดการสั่นสะเทือนได้ง่ายระหว่างการทำงาน; ระบบส่งกำลังแบบยืดหยุ่น ซึ่งรวมองค์ประกอบยืดหยุ่นไว้ ช่วยเพิ่มความทนทานต่อแรงกระแทก แต่ต้องเสียความเร็วในการตอบสนองแบบไดนามิก; และระบบส่งกำลังแบบกึ่งตรงที่มีอัตราลดต่ำ ให้ความแม่นยำในการควบคุมที่ยอดเยี่ยม แต่ทำให้ต้นทุนการผลิตโดยรวมของระบบเพิ่มขึ้นอย่างมีนัยสำคัญ
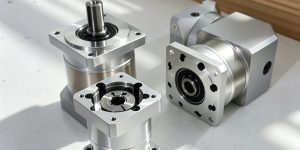
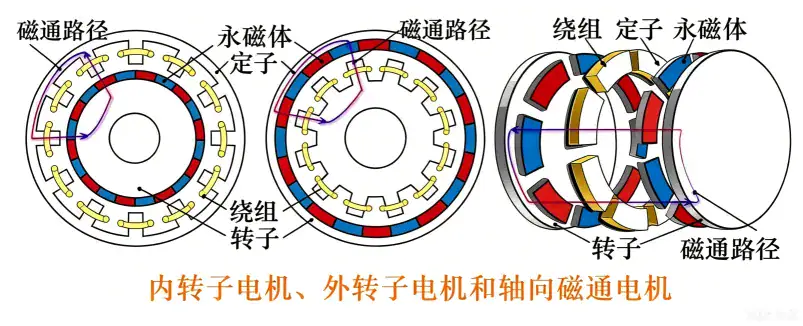 ภาพชิ้นส่วนเครื่องยนต์
ดังนั้น จึงชัดเจนว่า การปรับปรุงโครงสร้างระบบส่งกำลังเพียงอย่างเดียวสามารถแก้ไขปัญหาได้เพียงในระดับผิวเผินเท่านั้น และไม่สามารถแก้ไขปัญหาหลักได้ เพียงเมื่อปรับแต่งมอเตอร์ให้เหมาะสมกับความแตกต่างทางหน้าที่ของแต่ละข้อต่อ — เช่น ติดตั้งมอเตอร์แบบถ้วยกลวงขนาดเล็กบนนิ้วมือ, มอเตอร์แบบโรเตอร์ภายในบนข้อต่อไหล่และสะโพก, และมอเตอร์แบบโรเตอร์ภายนอกบนส่วนรับน้ำหนักสูงของขาส่วนล่าง — พร้อมทั้งดำเนินการวิจัยและพัฒนาที่มุ่งเป้าไปยังความต้องการเฉพาะ จึงจะสามารถกำหนดแนวทางที่เหมาะสมที่สุดสำหรับการพัฒนามอเตอร์ของหุ่นยนต์มนุษย์ได้
[คำเตือน] เนื้อหานี้ได้รับมาจาก Motor Alliance; ลิขสิทธิ์เป็นของแหล่งต้นฉบับ และจัดเตรียมไว้เพื่อใช้เป็นข้อมูลอ้างอิงเท่านั้น หากมีการละเมิดลิขสิทธิ์ใด ๆ โปรดติดต่อผู้บรรณาธิการเพื่อขอให้ลบเนื้อหาดังกล่าว สำหรับการสอบถามเกี่ยวกับความร่วมมือหรือเรื่องอื่น ๆ โปรดส่งข้อความผ่านแบบฟอร์มติดต่อ
 จิ่วจูออโตเมชั่น



 Spanish
 French
 German
 Hindi