Lógica de la mejora de la potencia en los robots humanoides: el diseño específico de los motores es lo que marca la diferencia — Línea de montaje automático de motores de Jiuju
Motor para robots encarnados (Embodied Robot Motor)
Las condiciones de funcionamiento varían enormemente: los motores genéricos no se adaptan a las complejas articulaciones de todo el cuerpo.
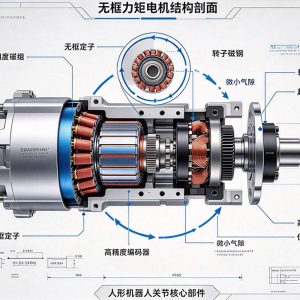
人形机器人关节数量多,膝盖、脚踝、手指、腰椎等不同关节,受力模式与运动工况截然不同,单一款通用电机无法适配全身多样化运行场景。以特斯拉Optimus为例,机器人拥有20余个关节,分别搭载空心杯电机与Motor de par sin armazón,两类电机分工明确,无法互换使用。腰胯关节需具备强承重性能,支撑机器人整体自重;脚踝、膝盖等下肢关节,既要保障行走步态平稳,还要拥有出色的抗冲击能力,抵御摔倒、磕碰带来的外力冲击;手指、手腕等微型关节,对控制精度要求极高,以此完成精细抓取、柔性交互等动作。人形机器人电机存在难以兼顾的参数矛盾:既要大扭矩、高负载,又要高动态响应,同时还要做到小型轻量化。反观车用电机,运行工况单一固定,只需提升功率与扭矩就能满足行车需求,两者核心设计逻辑完全相悖。
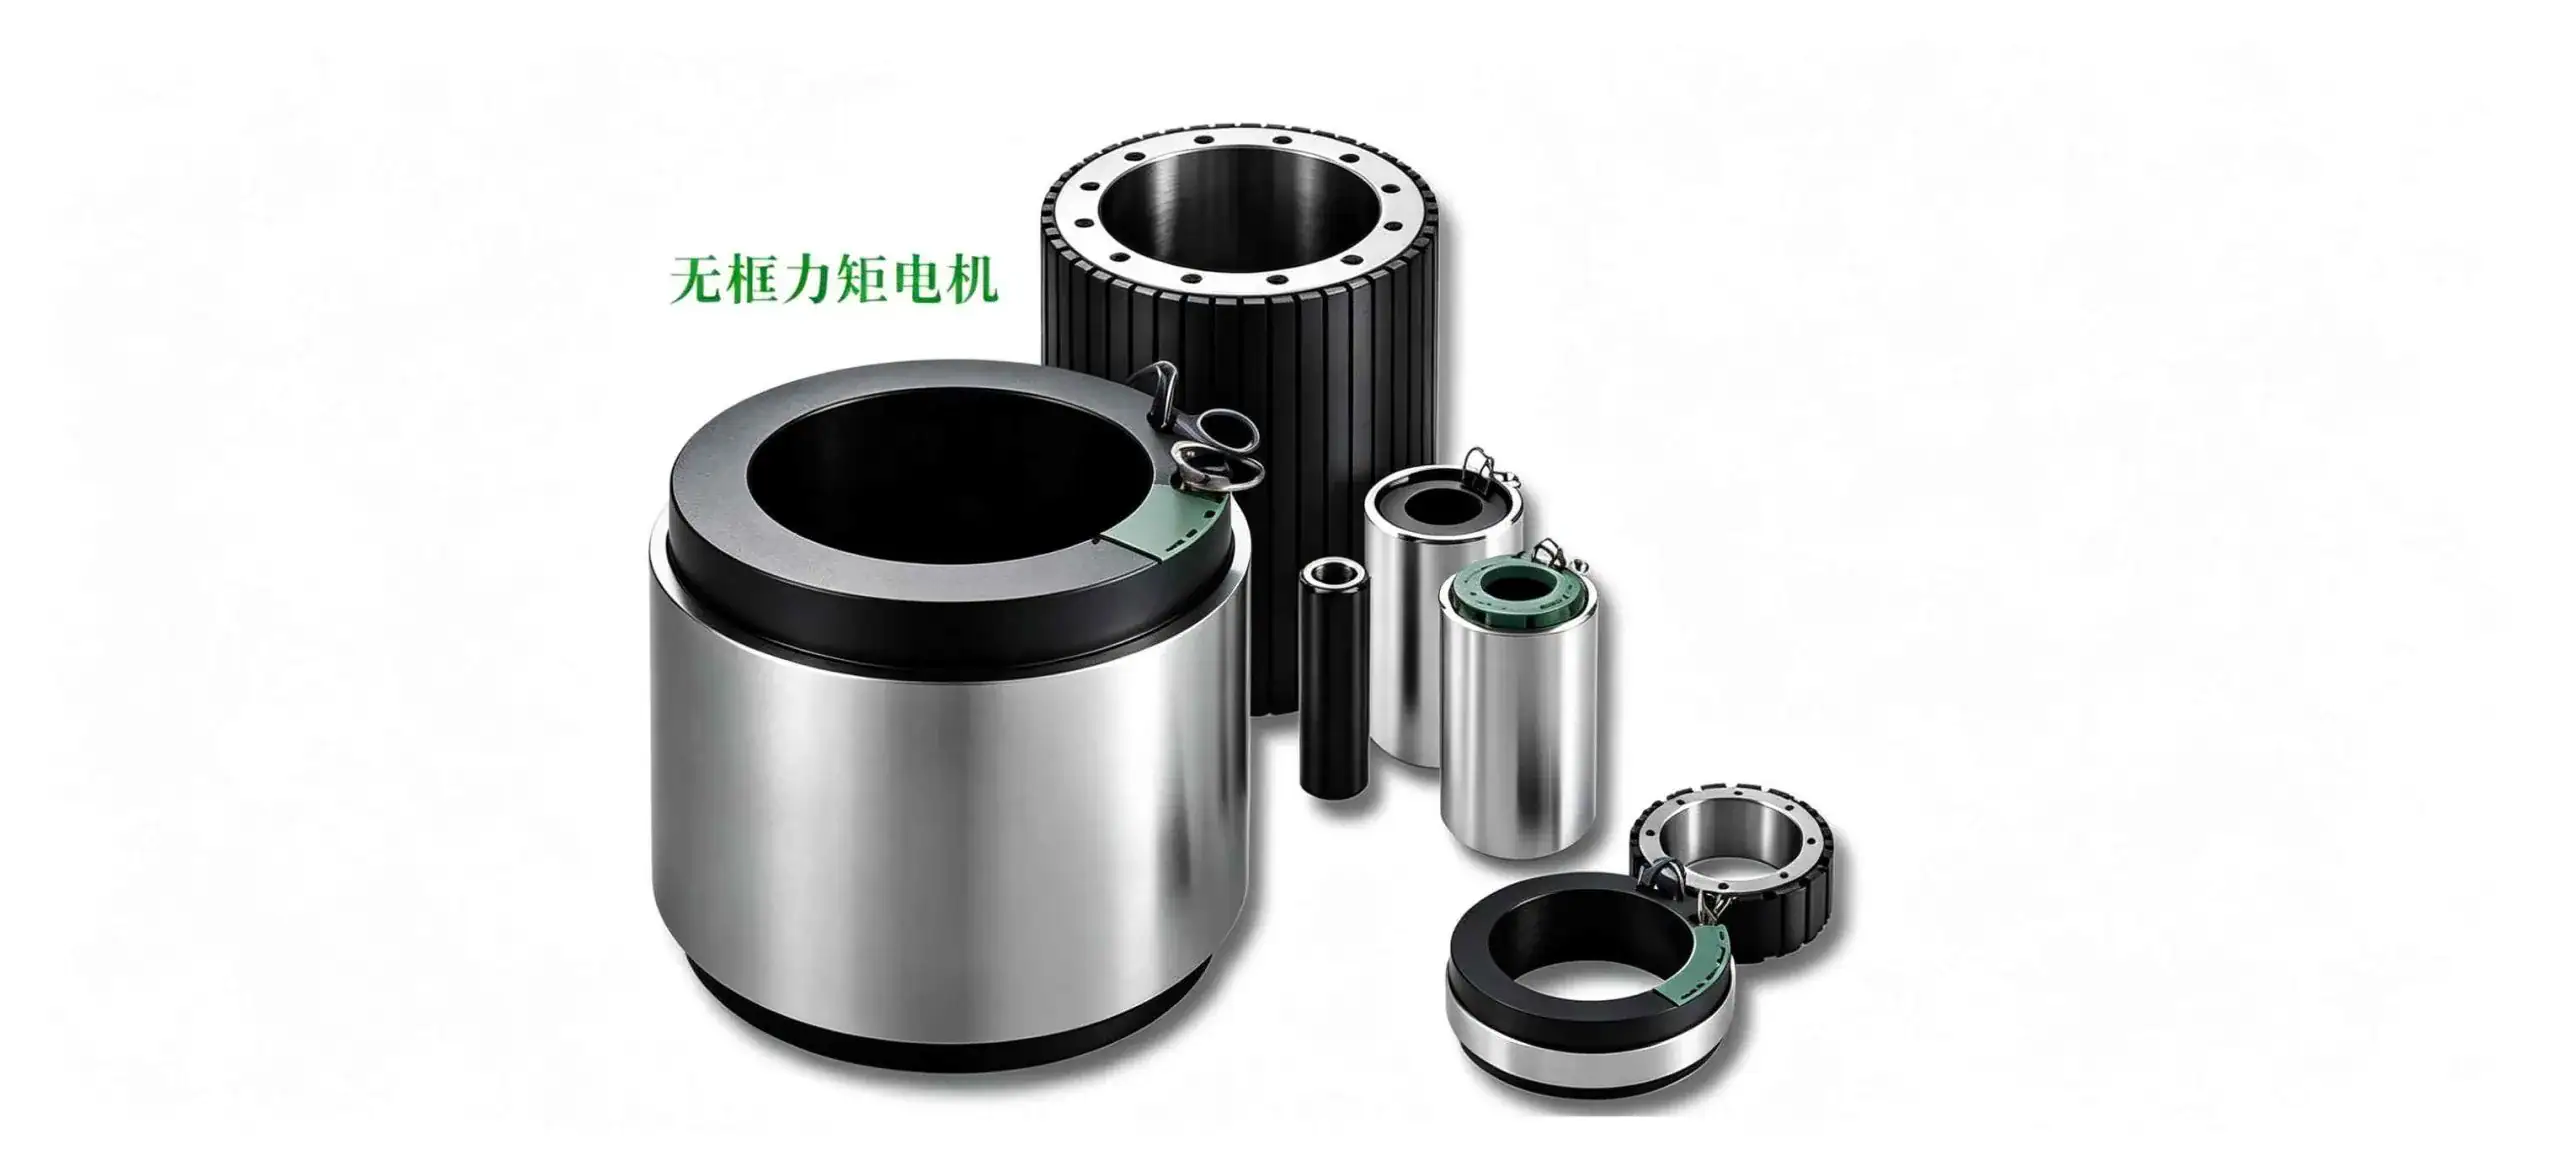
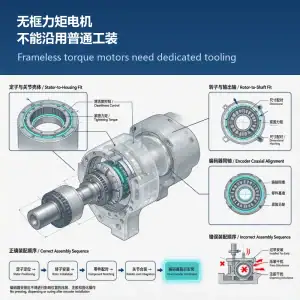
Motor de par sin carcasa (Frameless Torque Motor)
Lo que distingue a los robots humanoides es su capacidad de adaptación global
Para evaluar la calidad de los motores de un robot, no basta con fijarse únicamente en los parámetros del hardware, ya que un motor de alto rendimiento que no se adapte al sistema global del robot carece de valor práctico. Una velocidad excesiva en los motores de las extremidades inferiores puede alterar la marcha, mientras que un par excesivo en los motores de las manos no solo puede dañar los objetos con los que se manipula, sino que también supone un riesgo para la seguridad personal. Por lo tanto, el desarrollo de los motores debe realizarse de forma integrada y coordinada con la estructura del cuerpo del robot, el sistema de control electrónico y los módulos de protección de seguridad. En la fase actual, las tres soluciones de transmisión principales del sector presentan defectos inherentes: la transmisión flexible con alta relación de reducción ofrece una potencia de salida suficiente, pero carece de precisión de control y tiende a vibrar durante el funcionamiento; la transmisión elástica, que incorpora elementos elásticos, ofrece una mayor resistencia a los impactos, pero sacrifica la velocidad de respuesta dinámica; y la transmisión de accionamiento directo con baja relación de reducción ofrece una precisión de control excelente, pero el coste de producción del equipo completo aumenta considerablemente.
[Aviso legal] El contenido procede de la Alianza de Motores; los derechos de autor pertenecen a la fuente original y se ofrece únicamente a título informativo. En caso de infracción, póngase en contacto con el editor para que lo elimine; para colaboraciones o cualquier consulta, envíe un mensaje a través del panel de administración.
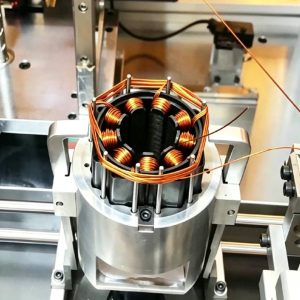
Jiuju Automation ofrece bobinadoras de motores CNC y líneas de producción para el bobinado de estator, aptas para bobinas de motores sin escobillas, servomotores, motores de excitación en serie y transformadores, lo que garantiza el llenado completo de las ranuras y la uniformidad entre espiras.
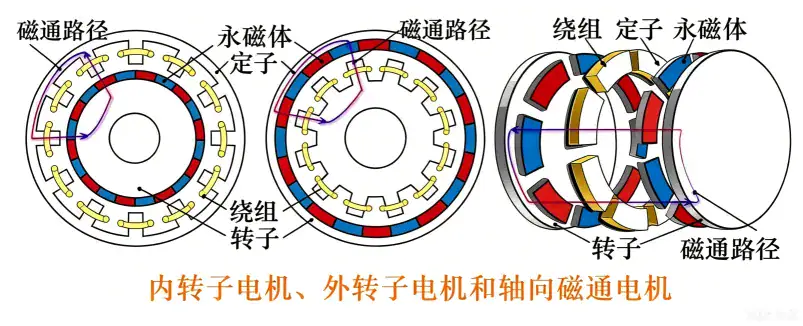
La arquitectura multipolar genera una onda fundamental de alta frecuencia; a decenas de miles de revoluciones, la frecuencia fundamental puede alcanzar varios kilohercios. Con los IGBT tradicionales las pérdidas de conmutación se disparan y el calentamiento es severo: la capacidad de conmutación a nivel de megahercio de los MOSFET de carburo de silicio es el compañero idóneo para los motores de flujo axial multipolares de alta frecuencia.
 Automatización Jiuju



 Français
 Deutsch (Sie)
 हिन्दी